
摘要:
北京航空航天大学研究团队在 ECAI 2024 发表研究,提出一种基于层次对称性的多智能体强化学习方法——层次等变策略网络(HEPN),用于提升无人车集群协同任务中的样本效率。
该方法通过显式建模多智能体系统的层次结构,在多任务、多规模场景下表现出更快的收敛速度和更高的训练稳定性。研究在仿真环境与真实无人车集群中进行了验证,并采用 NOKOV度量动作捕捉系统获取无人车集群的高精度位姿真值数据,为多智能体强化学习算法在真实物理环境中的性能评估提供可靠支撑。 阅读全文
posted @ 2026-01-09 18:00
您家豆子
阅读(134)
评论(0)
推荐(0)
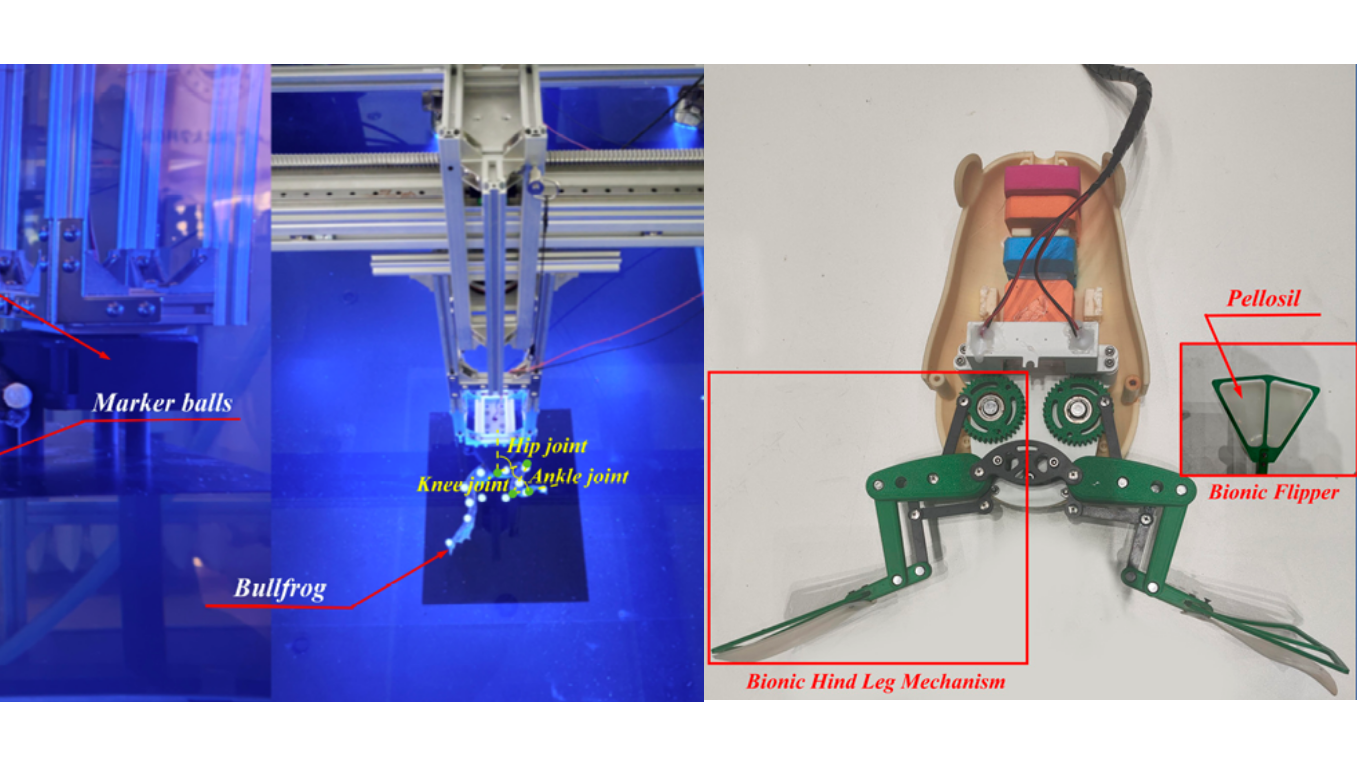 东北大学储逸尘在 Biomimetics 及 JMSE 发表两项仿生水下机器人研究,以牛蛙后肢及牛鼻鲼胸鳍为灵感基于多连杆机构设计两种仿生水下推进机制,并通过水下动捕实验验证其运动学与推进性能。研究团队采用 NOKOV 度量动作捕捉系统用于获取真实生物及仿生机构在水下环境中的运动学数据,为仿生模型分析与实验验证提供数据支持。
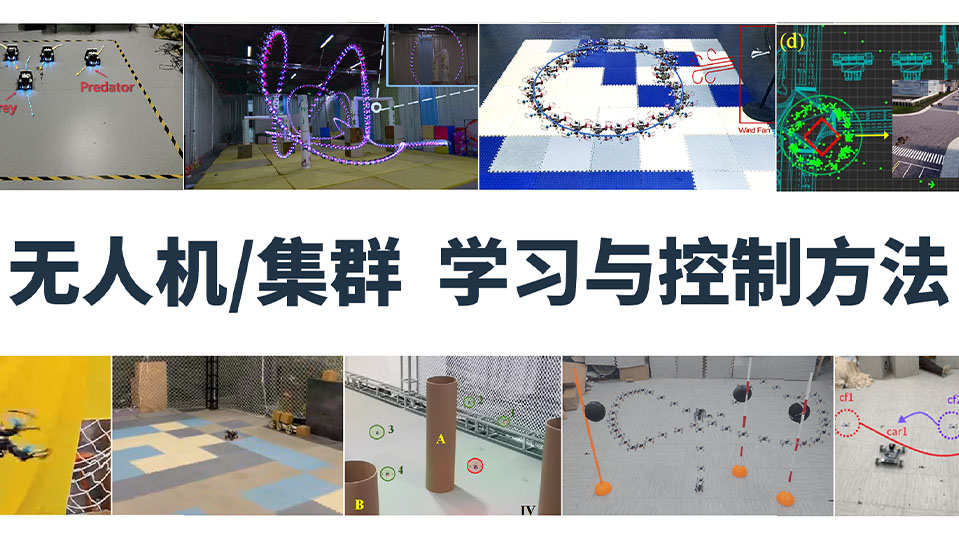 高精度光学动作捕捉如何为无人机提供飞行姿态与轨迹真值?在IROS 2025多项无人机学习与控制的相关研究中,NOKOV度量动捕系统通过提供无人机的亚毫米级位姿真值,支撑从动态模型验证、强化学习闭环控制到多机协同策略评估等一系列无人机研究真实实验,成为算法从仿真走向可靠部署的“度量标尺”。
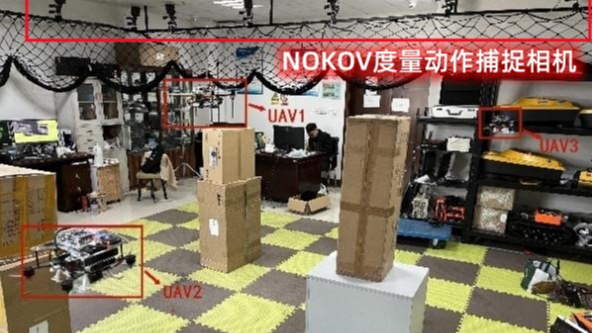 南京航空航天大学自动化学院使用NOKOV度量动作捕捉系统获取多架无人机的精确位置信息,实现多架无人机协同实时路径规划。
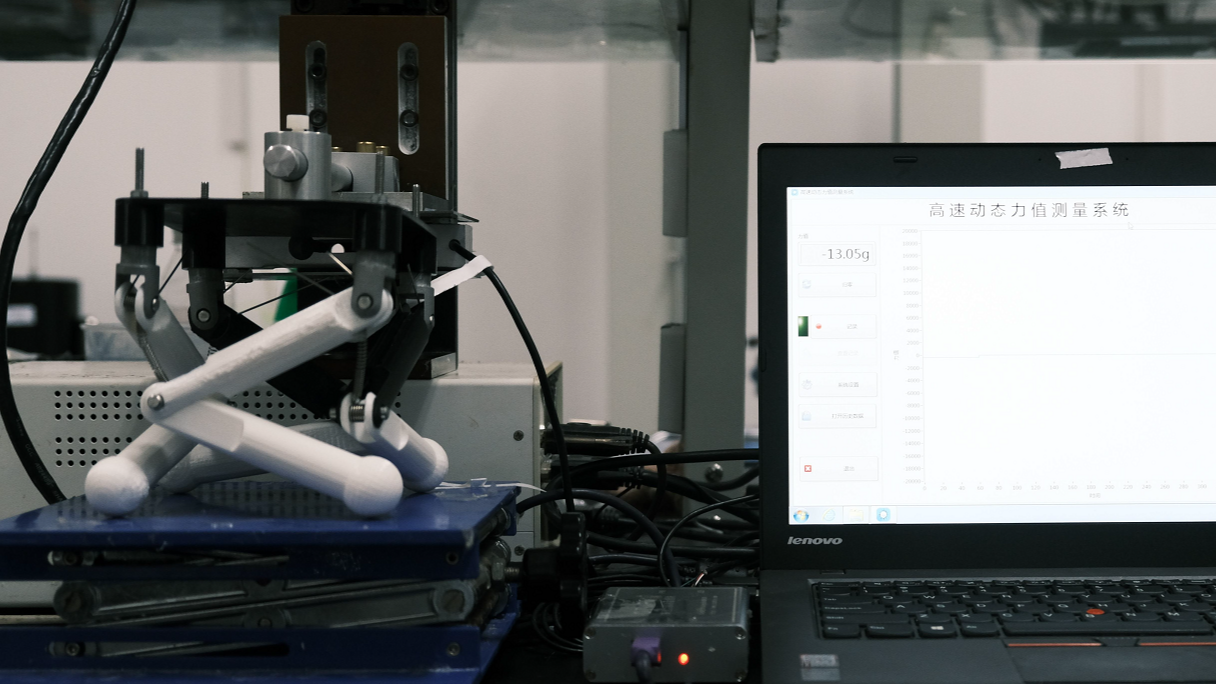 利用动捕技术对无人机着陆系统模型进行动力学分析,对折纸结构双稳态着陆系统性能进行测试,为无人机着陆系统结构设计提供创新方法。
 浙公网安备 33010602011771号