
从原理到驱动:MCP41010 数字电位器的 SPI 通信流程与实战应用
 MCP41010 是一款单通道、8 位分辨率的数字电位器,具有 10 kΩ、50 kΩ 和 100 kΩ 的电阻版本,采用 SPI 接口进行控制:
1.数字电位器 MCP41010 简介
MCP41010 是一款单通道、8 位分辨率的数字电位器,具有 10 kΩ、50 kΩ 和 100 kΩ 的电阻版本,采用 SPI 接口进行控制:
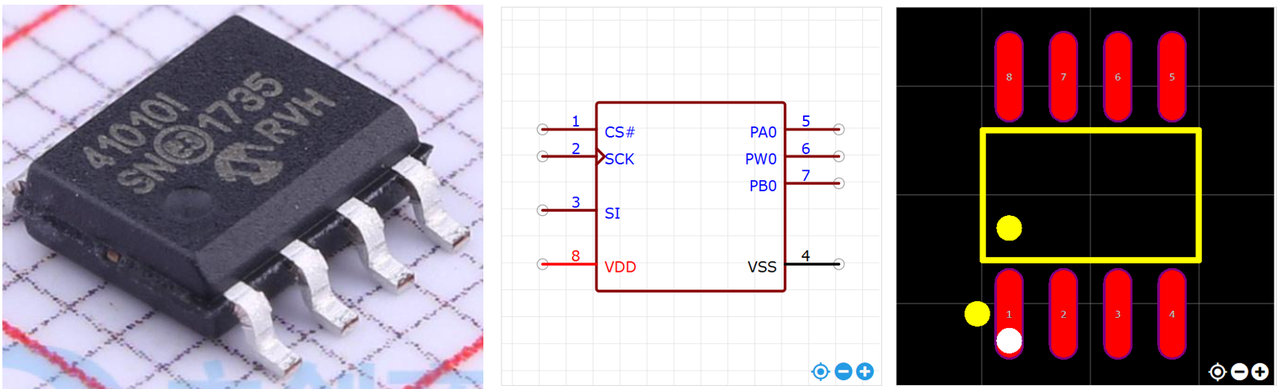
其主要特点包括:
- 256 阶调整:每个电位器具有 256 个可调位置,提供精确的电阻调节
- 高精度:具有 ±1 LSB(最小二进制值)的最大积分非线性和差分非线性,确保精确的电阻控制
- 低功耗:MCP41010 采用低功耗 CMOS 技术,在静态操作时最大电流消耗仅为 1 µA,适合低功耗应用
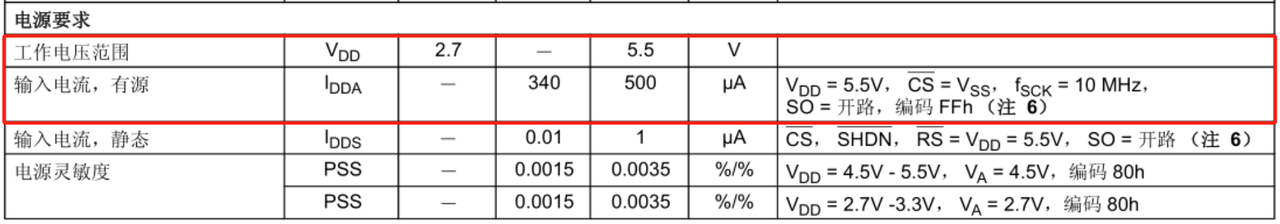
- 单电源工作:支持 2.7V 至 5.5V 的工作电压
- 电源关断功能:内置软件电源关断功能,可以断开所有电阻电路,最大限度节省功耗
- 中间位置复位:MCP41010 芯片在上电时会将滑动端复位到中间位置(80h),确保初始状态一致
MCP41010 芯片提供了 8 个引脚,其中主要的引脚包括:
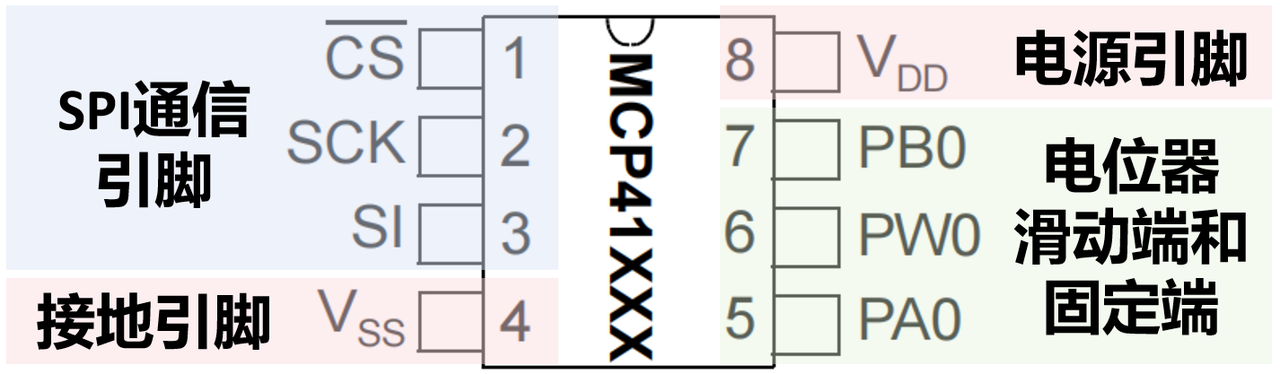
- 片选引脚CS:SPI 接口的片选引脚,用于选择当前设备进行通信,当 CS 引脚为低电平时,SPI 接口被激活,开始接收数据;数据加载到移位寄存器后,CS 从低电平切换到高电平,命令生效
- 时钟引脚 SCK:SPI 接口的时钟引脚,用于同步数据传输;数据通过 SI(串行数据输入引脚)在 SCK 上升沿写入
- 数据输入引脚 SI:SPI 接口的串行数据输入引脚,用于输入命令和数据
- 电源引脚VDD:芯片的正电源输入端,工作电压范围是 2.7V 到 5.5V
- 接地引脚 VSS:芯片的接地引脚,为电源的负极连接
- 固定端 PA0 和 PB0:电位器 0 的固定端 A,A 端与 B 端连接电阻阵列两端,抽头端(PW0)在 A 和 B 之间移动,根据抽头位置,可将 A 和 PW 之间的电阻调节为 0Ω 到全电阻值之间
- 滑动触点输出端 PW0:电位器的滑动触点输出端,PW0 是电阻网络的中间点,通过控制命令可改变 PW0 在 A 和 B 之间的电阻分布,输出电压或电阻由此引脚提供
2.MCP41010 芯片内部结构和工作原理
MCP41010 芯片的内部结构包括电源输入端、控制逻辑、16 位移位寄存器、电阻阵列、抽头控制寄存器和 SPI 接口引脚:
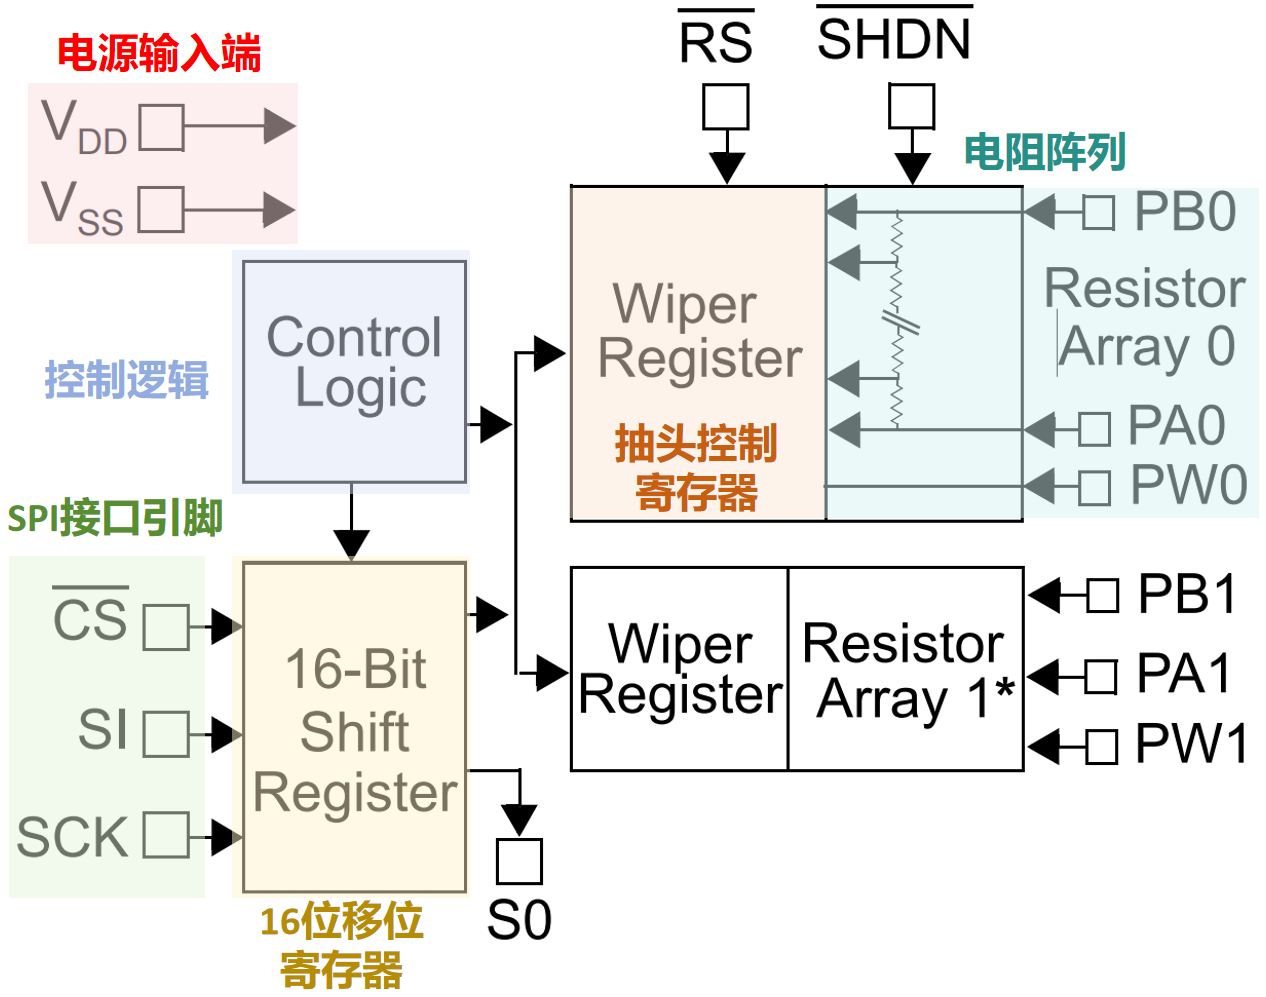
其中,各个组成单元作用如下:
- 电源输入端 (VDD 和 VSS):提供工作电压,支持单电源供电,工作电压范围为 2.7V 到 5.5V,供电电压和电流在数据手册中有写到
- 控制逻辑:控制逻辑模块用于解释 SPI 接口发送的命令和数据,此模块根据输入命令和数据更新内部的抽头控制寄存器
- 16 位移位寄存器:通过 SPI 接口接收外部输入的数据和命令,按时钟信号 (SCK) 移位,接收到 16 位数据后,通过控制逻辑模块解码命令并调整电阻网络的滑动触点位置
- 电阻阵列:电阻阵列由固定的电阻网络组成,共有 256 个抽头(或称分档),每个抽头的电阻值相等,
- 抽头控制寄存器:存储当前抽头(滑动触点)的位置数据(8 位,范围为 0x00 ~ 0xFF),滑动触点将电阻阵列分为两部分:PA 和 PB 两端对应不同的电阻值,PW 为抽头输出端
简单来说,MCP41010 芯片实现电阻值的调节或分压功能主要是通过电阻阵列实现的:
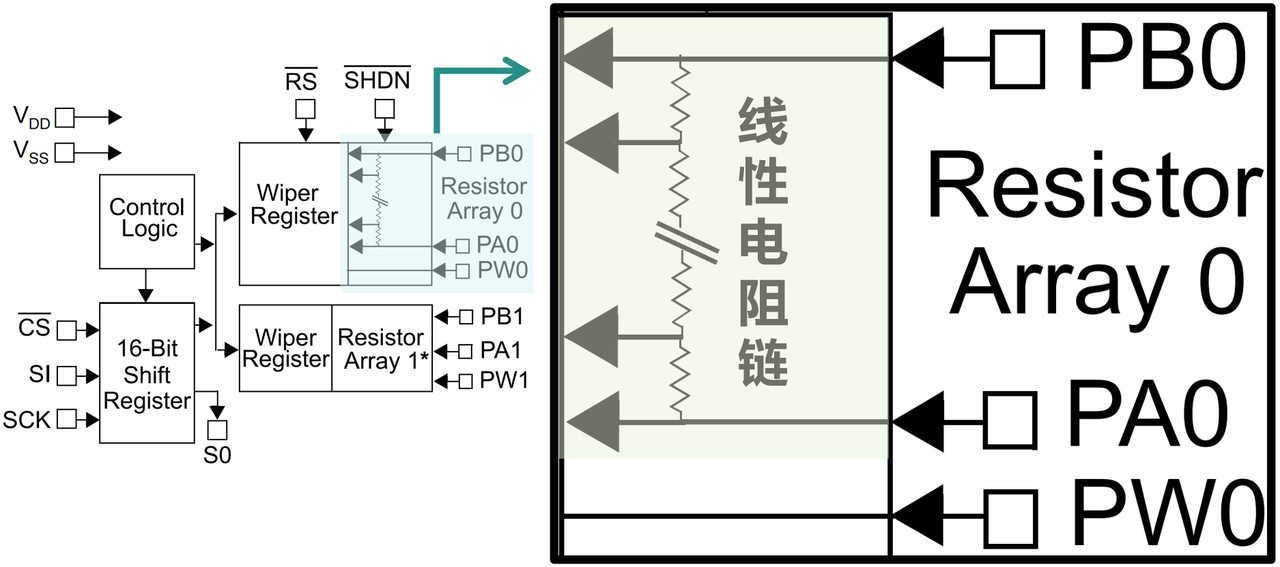
电阻阵列由一系列固定的电阻单元(如 100Ω 或 1kΩ,MCP41010 芯片的电阻阵列总电阻为 10kΩ,一个电阻单元为 52Ω)首尾相连,形成一个线性电阻链,电阻链两端分别连接到 PA 和 PB 引脚。当我们使用 MCU 通过 SPI 接口将需要调节的电阻值发送给 MCP41010 芯片后,MCP41010 芯片的控制逻辑模块根据输入命令和数据更新内部的抽头控制寄存器中存储的值(8 位数据,范围为 0x00 ~ 0xFF,用于确定滑动端的位置),每个数字值(0~255)对应一个电阻网络中的节点,滑动触点 PW 引脚可以在电阻链上的各节点之间切换,从而改变 A 和 W 之间或 W 和 B 之间的电阻值。
3.MCP41010 芯片的通信协议
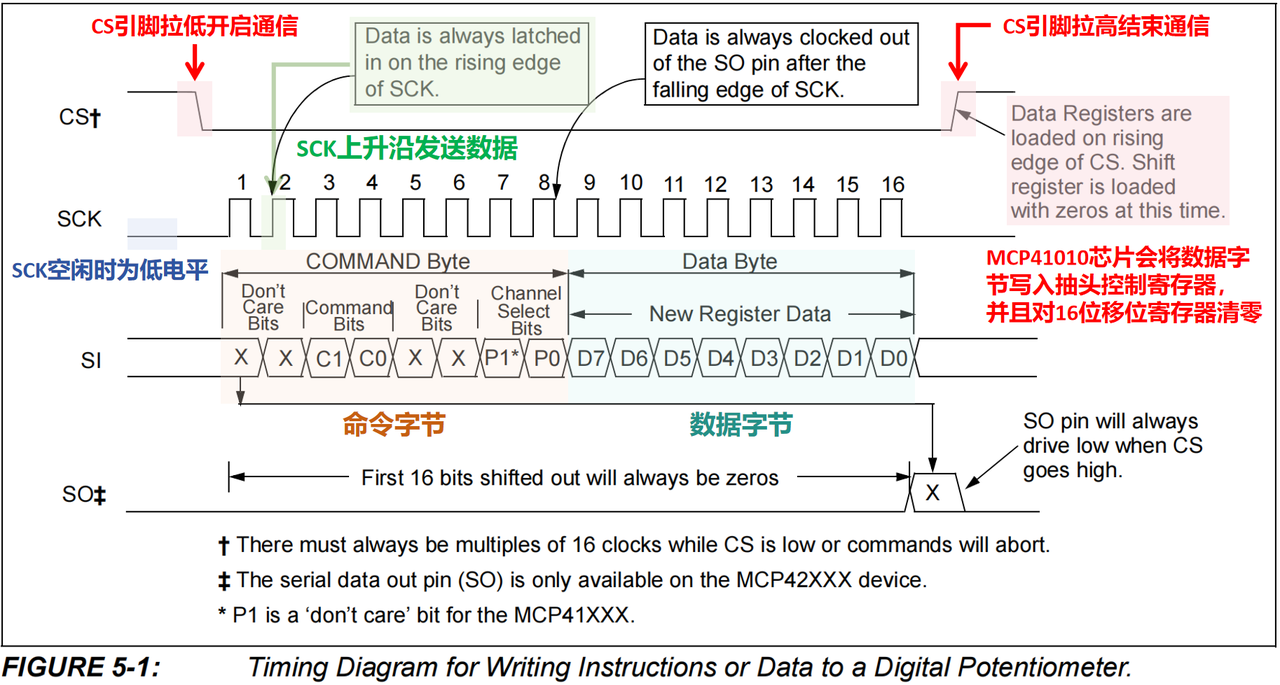
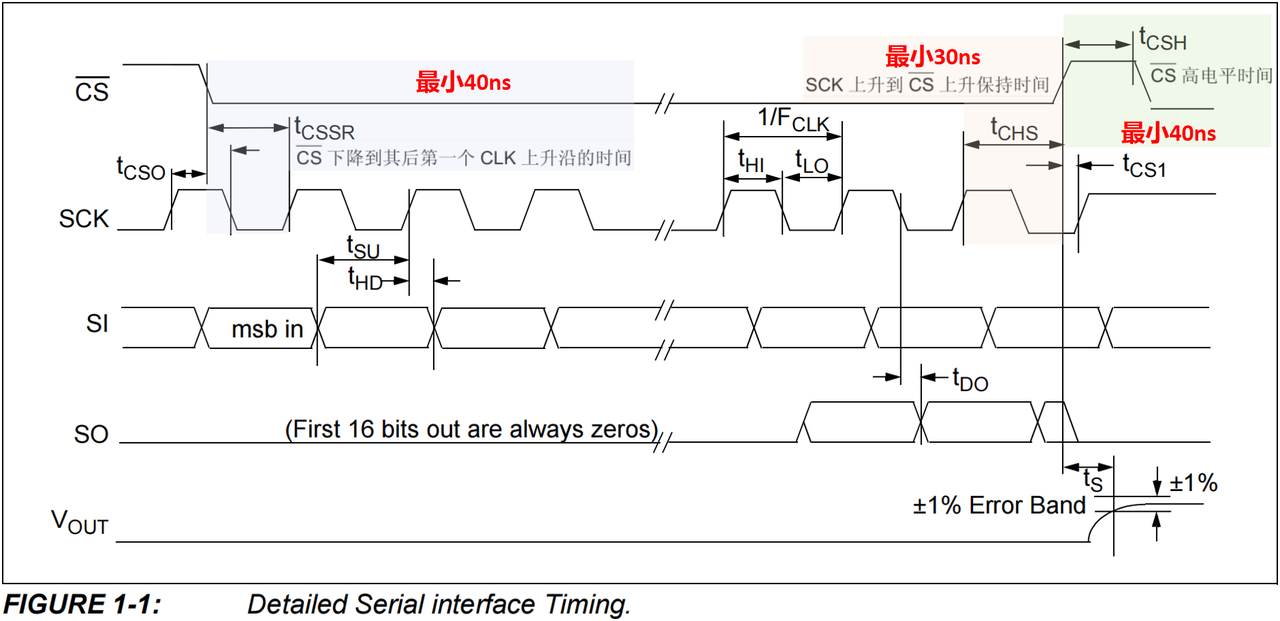
接下来,我们对 MCP41010 芯片的 SPI 通信协议进行说明,当我们对 MCP41010 芯片进行操作时,每次需要使用 MCU 的 SPI 接口发送 16 位数据,前 8 位为命令字节,后 8 位为数据字节,数据发送通过设置 CS(片选引脚) 低电平开始,所有数据在 SCK(时钟引脚)的上升沿写入,并且 SCK(时钟引脚)在空闲时为低电平;当 16 位数据发送完毕后,将 CS(片选引脚)拉高,MCP41010 芯片会将数据字节写入抽头控制寄存器,并且对 16 位移位寄存器清零:
命令字节(前 8 位)包含命令选择位(C1, C0,位 4:5)、电位器选择位(P1, P0,位 0:1)和无关位,其中无关位的高低对命令不产生影响:
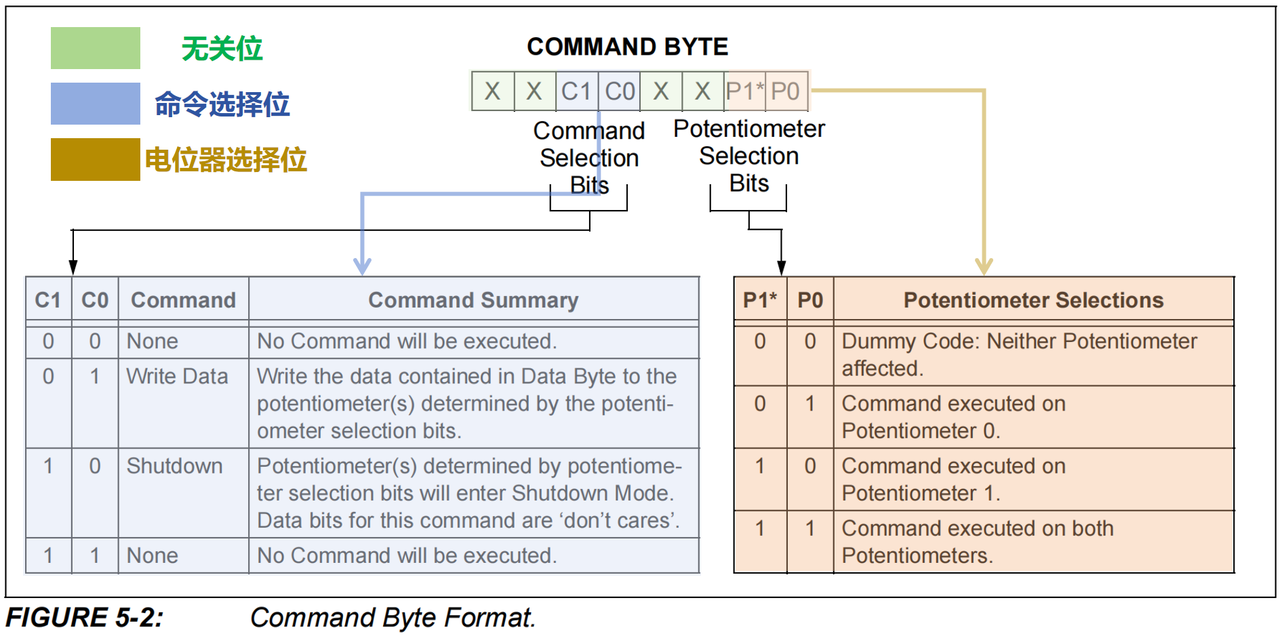
命令选择位(C1, C0,位 4:5)含义如下:
- C1, C0 为 00 或 11 时:不执行命令
- C1, C0 为 01 时:将数据字节中的数据写入电位器选择位决定的电位器
- C1, C0 为 10 时:电位器选择位决定的电位器将进入电源关断模式,该命令的数据位是“无关”位
对于 MCP41010 芯片而言,它为单通道数字电位器,电位器选择位(P1, P0,位 0:1)始终为 01;数据字节(后 8 位)用于设置电位器的新值,其值在 0~255 之间。
MCP41010 芯片的 SPI 通信电气规范如下:
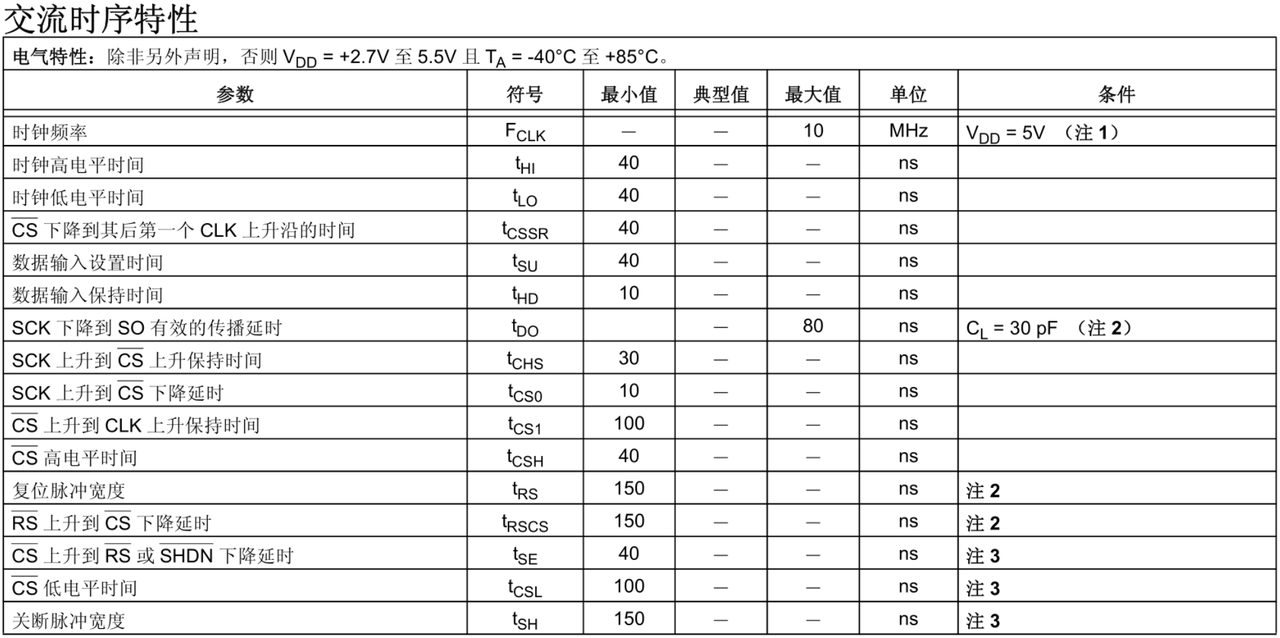
其最大时钟频率为 10MHz,其余关键参数已经在下图中标出:
4.MCP41010 芯片的工作模式和应用实例
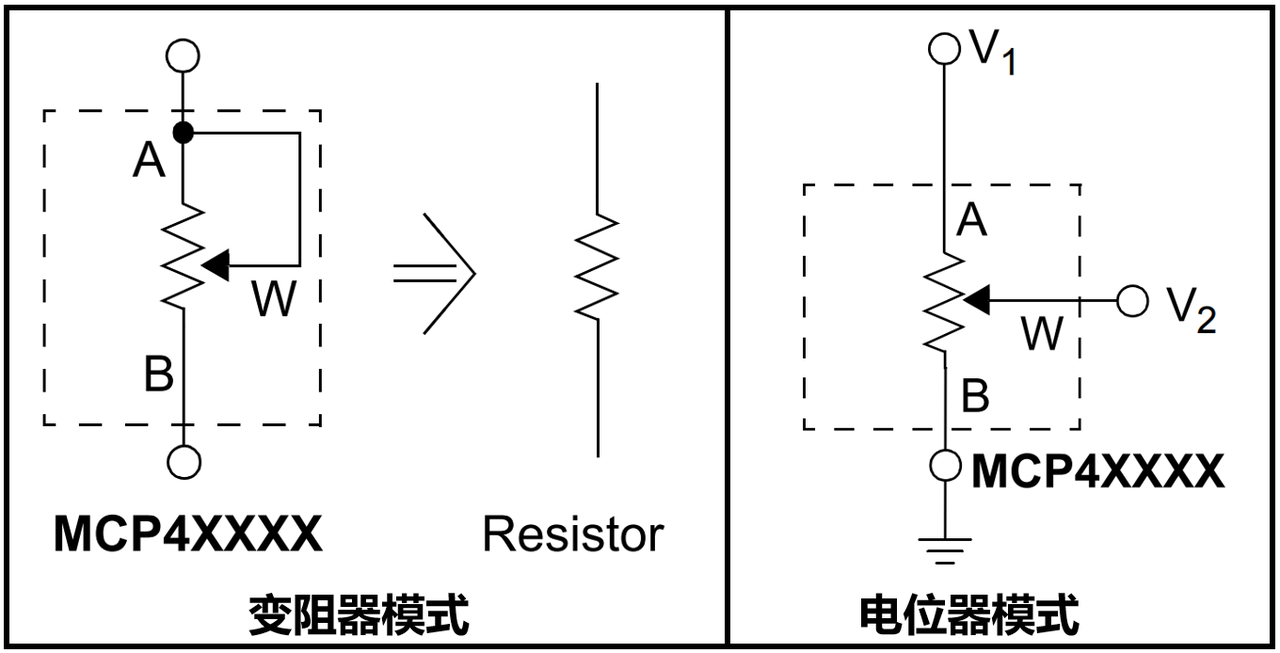
MCP41010 芯片的工作模式可以分成以下两种:
-
变阻器模式:在变阻器模式下,MCP41010 作为一个两端点的可变电阻器,芯片的 A 端和 W 端短接,B 端连接到电路另一端,通过调节抽头的位置,可以改变 A/Q 端和 B 端之间的电阻值,最小为
00h(最小电阻值,约 52Ω),最大为FFh(接近总电阻值),每次调节的步进(LSB)为总电阻的 1/256,需要注意的是,抽头电流应控制在 1mA以内,以免损坏内部电路 -
电位器模式:在电位器模式下,MCP41010 的所有三个端点(A、B、W)都连接到电路中,构成一个分压电路,A 端和 B 端接电源或信号输入,W 端输出分压后的电压,通过调节抽头位置,可以改变 W 端输出的电压值,W 端输出电压
$$
V_W
$$为
$$
V_W = V_A \times \frac{R_{AW}}{R_{AB}} + V_B \times \frac{R_{WB}}{R_{AB}}
$$,其中
$$
V_A
$$和
$$
V_B
$$为 A 端和 B 端输入电压,
$$
R_{AW}
$$和
$$
R_{WB}
$$为抽头两侧的电阻值,
$$
R_{AB}
$$为总电阻值(即 A 端和 B 端之间的电阻)
以下是一个基于 MCP41010 数字电位器和 MCP606 运算放大器的放大倍数可调电路:
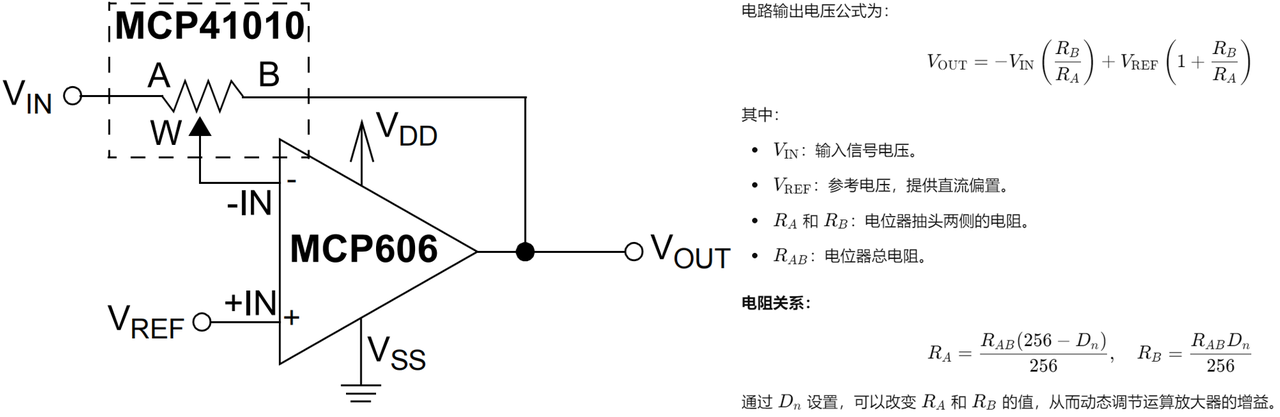
其中,MCP606 工作在反相放大器配置模式,我们可以通过设置可调输出 W 的位置设置电位器的分压比,从而改变反相放大器的增益。
前面我们讲到,MCP41010 芯片的电阻阵列总电阻为 10kΩ,由多个 52Ω 的电阻单元组成(每步分辨率为 52Ω),如果我们需要实现精细的分压器调节时,可以将两个 MCP41010 数字电位器配合使用,其中一个用作粗调,另一个用作细调,以提高调节的精度和灵活性:
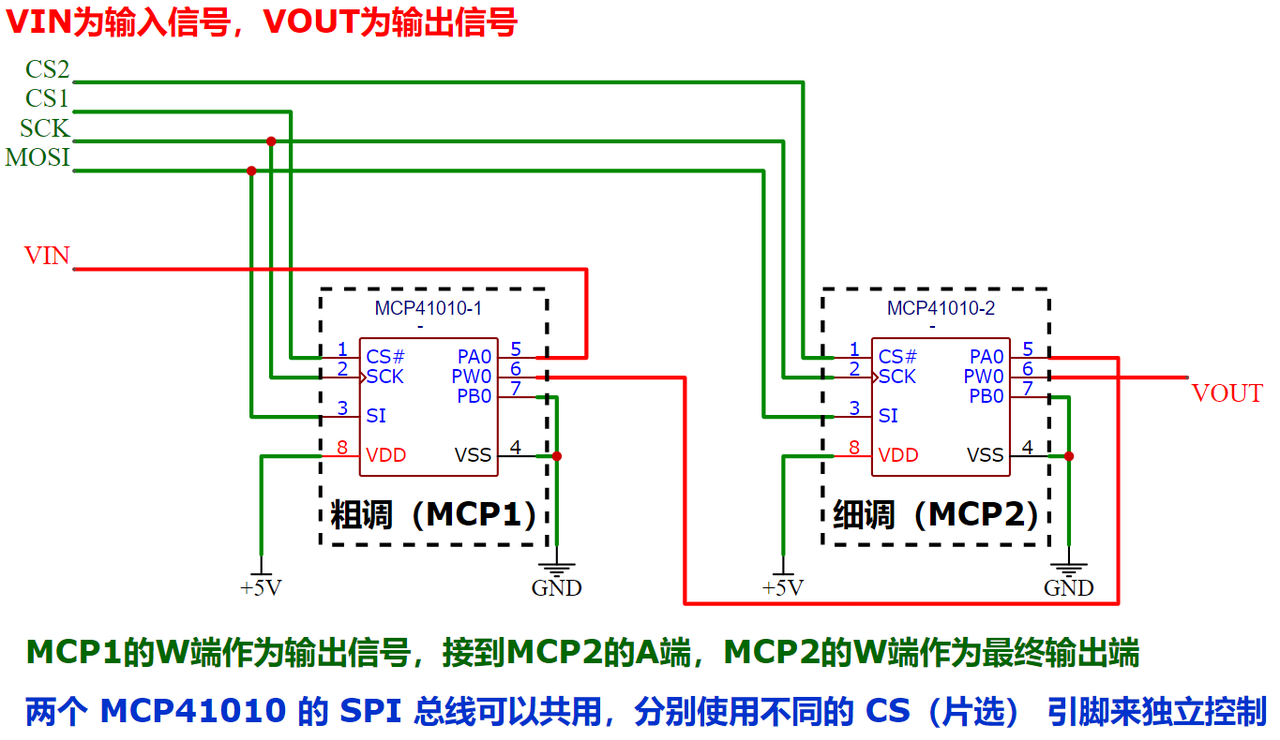
如上图所示,粗调(MCP1)用于控制电位器的主要阻值范围,细调(MCP2)用于微调电阻值,MCP1 的 W 端 作为输出信号,接到 MCP2 的 A 端,MCP2 的 W 端 作为最终输出端,并且 MCP1 和 MCP2 的 B 端 均接地,A 端 接信号输入,两个 MCP41010 的 SPI 总线进行共用,分别使用不同的 CS(片选)引脚来独立控制。
按照这种方式连接后,如果需要调整电阻范围为 0∼10kΩ,可以将 粗调 MCP1 设置为 0∼9kΩ 的大范围调节,细调 MCP2 用于 0∼1kΩ 的小范围微调。
5.MCP41010 芯片的使用注意事项
这里,需要注意的是,MCP41010 是基于电阻网络的数字电位器,其内部分布式电容和寄生电感会限制其可支持的频率范围,根据官方数据和实际测试,MCP41010 的信号增益在 1 MHz 以上会出现显著衰减,导致输出波形幅度变小甚至失真。
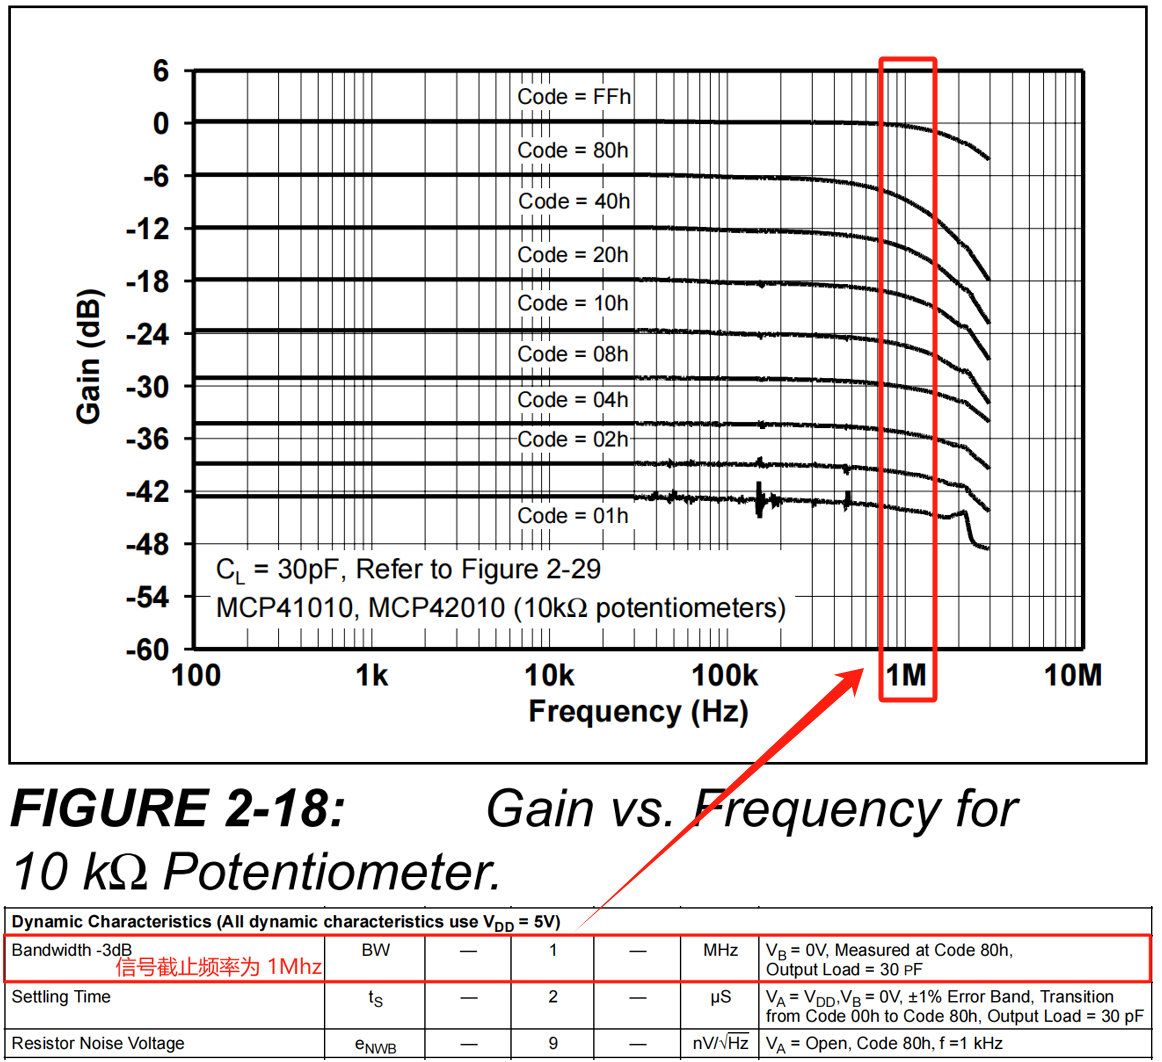
如果我们需要在运算放大电路中使用数字电位器对高频信号的幅度进行调节,可以使用专为高频信号设计的数字电位器,如 AD5292 或 MAX5481 芯片,它们具有更高的带宽和更好的高频性能;或使用可编程增益放大器(PGA)来进行代替。
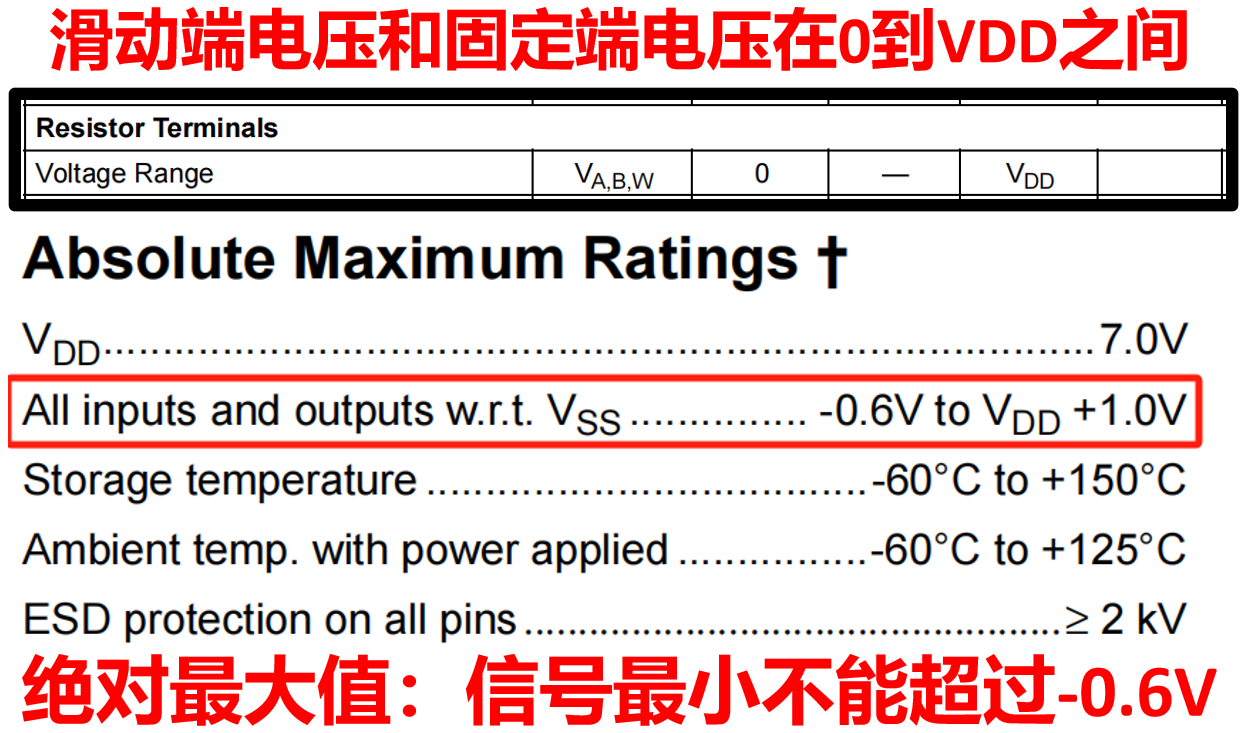
同时,这里注意,由于 MCP41010 是单电源供电的芯片(典型供电范围为 2.7V ~ 5.5V,数据手册中的 VDD),这意味着它的工作范围是限定在 0V 到 VDD 之间,如果输入信号低于 0V(即为负电压,如输入信号为正弦波且中心电平为 0V),那么 MCP41010 会出现信号失真。

 浙公网安备 33010602011771号