
单总线协议实战:底层驱动、时序图与 MicroPython 完整实现
 **初始化单总线通信:**包括配置引脚为开漏上拉模式,定义失能和使能中断的方法。
* **实现单总线复位操作:**包括主机发送复位脉冲并判断从机是否有响应。
* **实现单比特和单字节的读写操作:**通过控制总线状态和延时来实现时序要求。
* **实现多字节的读写操作:**通过循环调用读写单字节的方法来完成。
* **实现选择指定 ROM ID 的器件的功能:**用于选择特定的从机设备。
* **实现基于查表法的 CRC8 校验算法:**用于验证从设备读取的数据是否完整和正确。
* **实现扫描功能:**扫描总线上所有设备,并返回所有匹配的 ROM ID 的功能。
1.树莓派 Pico 的单总线概要信息
使用树莓派 Pico 实现单总线通信有两种方式:
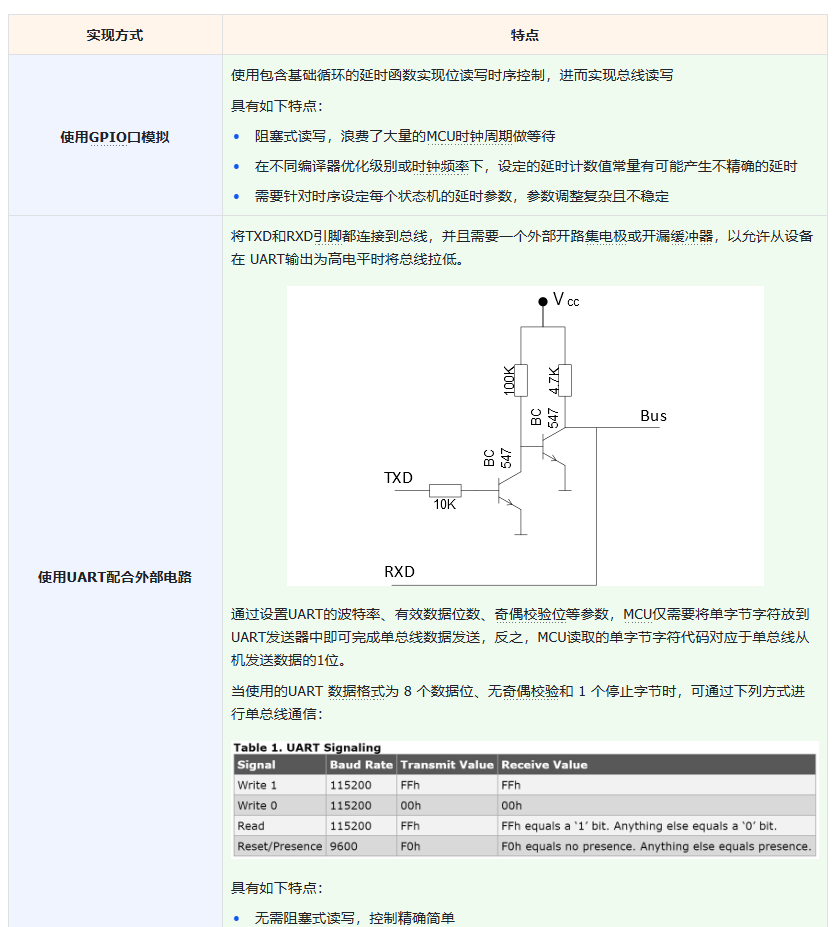

这里,我们使用 GPIO 口软件模拟单总线通信协议以便大家更好地理解单总线通信的整体流程。
2.软件控制方法
这里,我们使用 GPIO 软件模拟单总线通信协议的方法来实现单总线通信,参考了如下的代码进行实现:
https://github.com/robert-hh/Onewire_DS18X20/blob/master/onewire.py
首先,我们先定义单总线通信类,主要功能如下:
- 初始化单总线通信:包括配置引脚为开漏上拉模式,定义失能和使能中断的方法。
- 实现单总线复位操作:包括主机发送复位脉冲并判断从机是否有响应。
- 实现单比特和单字节的读写操作:通过控制总线状态和延时来实现时序要求。
- 实现多字节的读写操作:通过循环调用读写单字节的方法来完成。
- 实现选择指定 ROM ID 的器件的功能:用于选择特定的从机设备。
- 实现基于查表法的 CRC8 校验算法:用于验证从设备读取的数据是否完整和正确。
- 实现扫描功能:扫描总线上所有设备,并返回所有匹配的 ROM ID 的功能。
首先,我们定义了单总线通信的几个常用命令码常量, 如搜索命令、读取 ROM ID 命令等:
# 定义单总线通信类
class OneWire:
"""
OneWire 类,用于通过单总线协议 (OneWire) 进行通信,支持与 OneWire 设备(如 DS18B20 温度传感器)交互。
该类封装了 OneWire 通信的基本操作,如复位总线、发送和接收数据等,并提供了设备搜索功能。
Attributes:
pin (Pin): 用于 OneWire 通信的 GPIO 引脚实例。
crctab1 (bytes): CRC校验查表法需要的第一个字节表。
crctab2 (bytes): CRC校验查表法需要的第二个字节表。
disable_irq (function): 禁用中断的函数。
enable_irq (function): 使能中断的函数。
Methods:
reset(required: bool = False) -> bool: 重置单总线。
readbit() -> int: 读取单总线上的一个数据位。
readbyte() -> int: 读取单总线上的一个字节。
readbytes(count: int) -> bytearray: 读取单总线上的多个字节。
readinto(buf: bytearray) -> None: 读取单总线上的多个字节放到一个buf数组中。
writebit(value: int, powerpin: machine.Pin = None) -> None: 向单总线写入一个数据位。
writebyte(value: int, powerpin: machine.Pin = None) -> None: 向单总线写入一个字节。
write(buf: bytearray) -> None: 将buf数组中的数据写入单总线。
select_rom(rom: bytearray) -> None: 发送匹配ROM ID命令。
crc8(data: bytearray) -> int: CRC校验,基于查表法实现。
scan() -> list[bytearray]: 扫描单总线上的所有器件,返回所有匹配的ROM ID。
_search_rom(l_rom: bytearray, diff: int) -> tuple[bytearray, int]: 搜索单总线上的对应ROM ID的器件。
"""
# 单总线通信的ROM命令
CMD_SEARCHROM = const(0xf0) # 搜索命令
CMD_READROM = const(0x33) # 读取ROM ID命令
CMD_MATCHROM = const(0x55) # 匹配ROM ID命令
CMD_SKIPROM = const(0xcc) # 同时寻址所有器件命令
# 高电平值
PULLUP_ON = 1
在初始化方法中,我们定义了配置引脚为开漏上拉模式, 定义失能和使能中断的方法和两个用于 CRC 校验的 bytes 表:
def __init__(self, pin: machine.Pin) -> None:
"""
初始化单总线类,传入使用的数据引脚对象。
Args:
pin (machine.Pin): 数据引脚对象。
Returns:
None
"""
self.pin = pin
# 初始化引脚为上拉、开漏模式
self.pin.init(pin.OPEN_DRAIN, pin.PULL_UP)
# 定义失能中断和使能中断方法
self.disable_irq = machine.disable_irq
self.enable_irq = machine.enable_irq
# CRC校验查表法需要的两个bytes表
self.crctab1 = (b"\x00\x5E\xBC\xE2\x61\x3F\xDD\x83"
b"\xC2\x9C\x7E\x20\xA3\xFD\x1F\x41")
self.crctab2 = (b"\x00\x9D\x23\xBE\x46\xDB\x65\xF8"
b"\x8C\x11\xAF\x32\xCA\x57\xE9\x74")
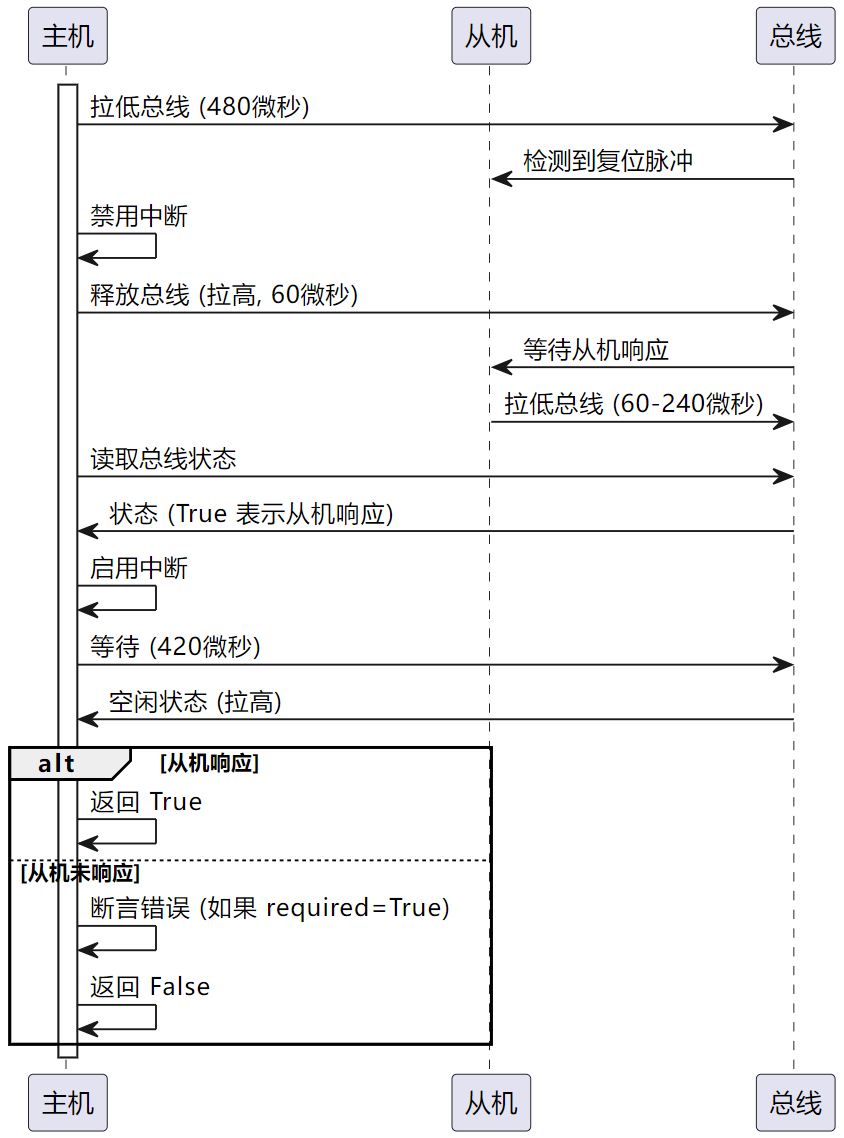
然后,我们定义了重置总线的方法,主要通过控制总线高低电平和延时实现,具体细节可以查看上述我们讲到的单总线通信协议层的内容:
def reset(self, required: bool = False) -> bool:
"""
重置单总线。
Args:
required (bool): 是否需要手动触发断言,默认为 False。
Returns:
bool: 如果设备发出了响应脉冲,返回 True;反之返回 False 表示失败。
Raises:
AssertionError: 如果 required 为 True 且设备未响应复位脉冲。
"""
sleep_us = time.sleep_us
pin = self.pin
# 主机发送复位脉冲,拉低总线480us
pin(0)
sleep_us(480)
# 禁用中断,避免中断服务程序打断通信执行
i = self.disable_irq()
# 拉高总线60us
pin(1)
sleep_us(60)
# 等待从机发送响应脉冲,响应脉冲会将总线拉低60~240us
# 读取总线状态
status = not pin()
self.enable_irq(i)
# 空闲状态时,上拉电阻会拉高总线,主机接收响应脉冲至少480us
# 480us - 60us = 420us
sleep_us(420)
# 若是总线上status为True,表示有设备响应复位脉冲
# 当assert条件满足时,程序才会继续执行
assert status is True or required is False, "Onewire device response"
return status
其时序图如下所示:
然后我们定义了用于主机读取单个数据位、读取单个字节和读取多个字节的方法:
def readbit(self) -> int:
"""
读取单总线上的一个数据位。
Args:
None
Returns:
int: 读取的数据位(0 或 1)。
"""
sleep_us = time.sleep_us
pin = self.pin
# 对于某些设备,需要在读取数据前先拉高总线,以匹配CRC校验
pin(1)
# 禁用中断
i = self.disable_irq()
# 将单总线拉低,开始读取数据位
# 主机读信号的产生是主机拉低总线至少1us然后释放总线实现的
pin(0)
# 跳过sleep_us(1)这一步,为了兼容一些对时序要求不严格的设备
pin(1)
# 在15us内,主机完成采样即可
sleep_us(5)
value = pin()
# 使能中断
self.enable_irq(i)
# 主机拉高总线40us,表示数据位读取完成
sleep_us(40)
return value
def readbyte(self) -> int:
"""
读取单总线上的一个字节,通过调用8次readbit方法实现。
Args:
None
Returns:
int: 读取的字节(0~255)。
"""
value = 0
for i in range(8):
# 将 self.readbit() 的返回值左移 i 位,并与 value 进行按位或运算
# 得到一个由 8 个数据位组成的字节
value |= self.readbit() << i
return value
def readbytes(self, count: int) -> bytearray:
"""
读取单总线上的多个字节,通过调用多次readbyte方法实现。
Args:
count (int): 读取的字节数。
Returns:
bytearray: 读取的二进制字节数组。
"""
buf = bytearray(count)
for i in range(count):
buf[i] = self.readbyte()
return buf
def readinto(self, buf: bytearray) -> None:
"""
读取单总线上的多个字节放到一个buf数组中。
Args:
buf (bytearray): 放置需要读取数据的二进制数组。
Returns:
None
"""
for i in range(len(buf)):
buf[i] = self.readbyte()
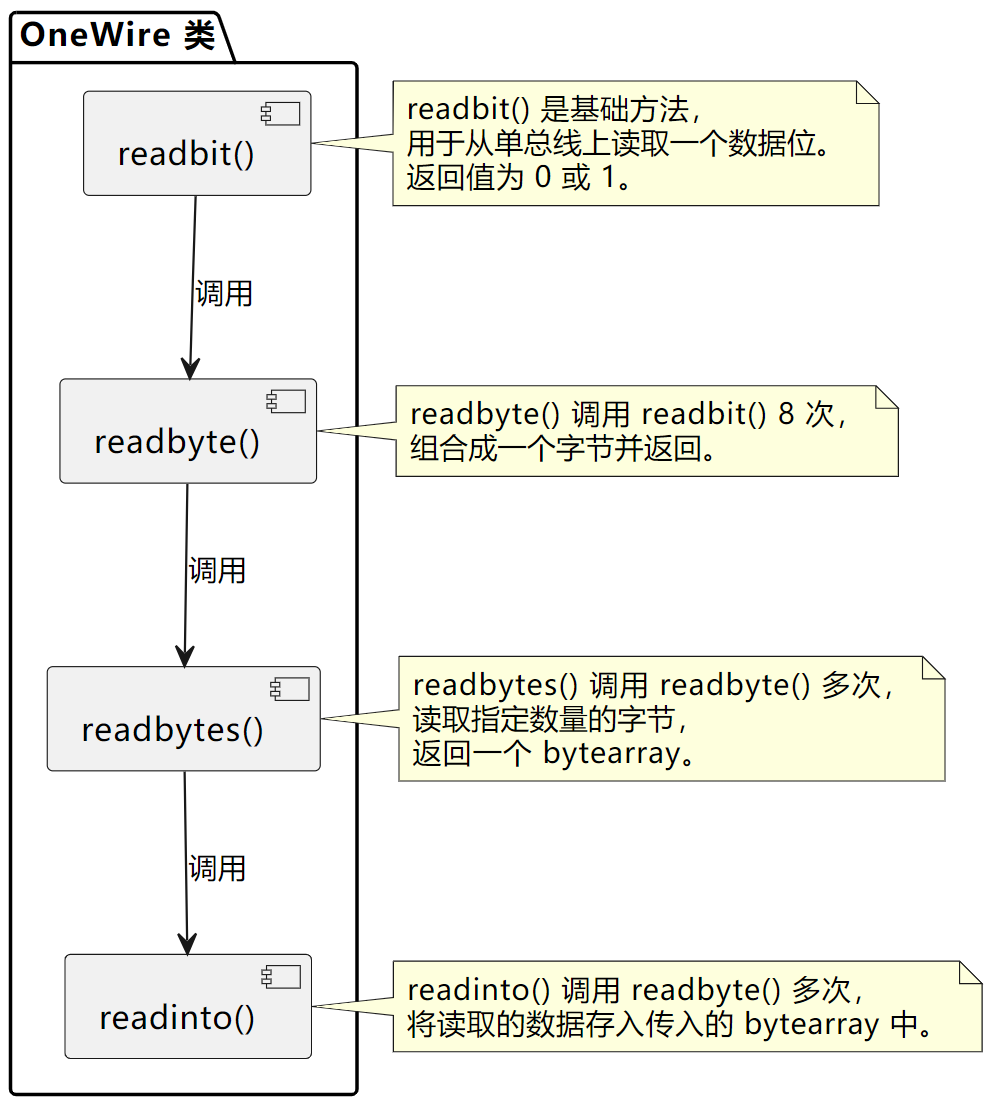
可以看到 readinto() 方法、readbytes() 方法、readbyte() 方法都是通过调用 readbit() 方法进行实现的:
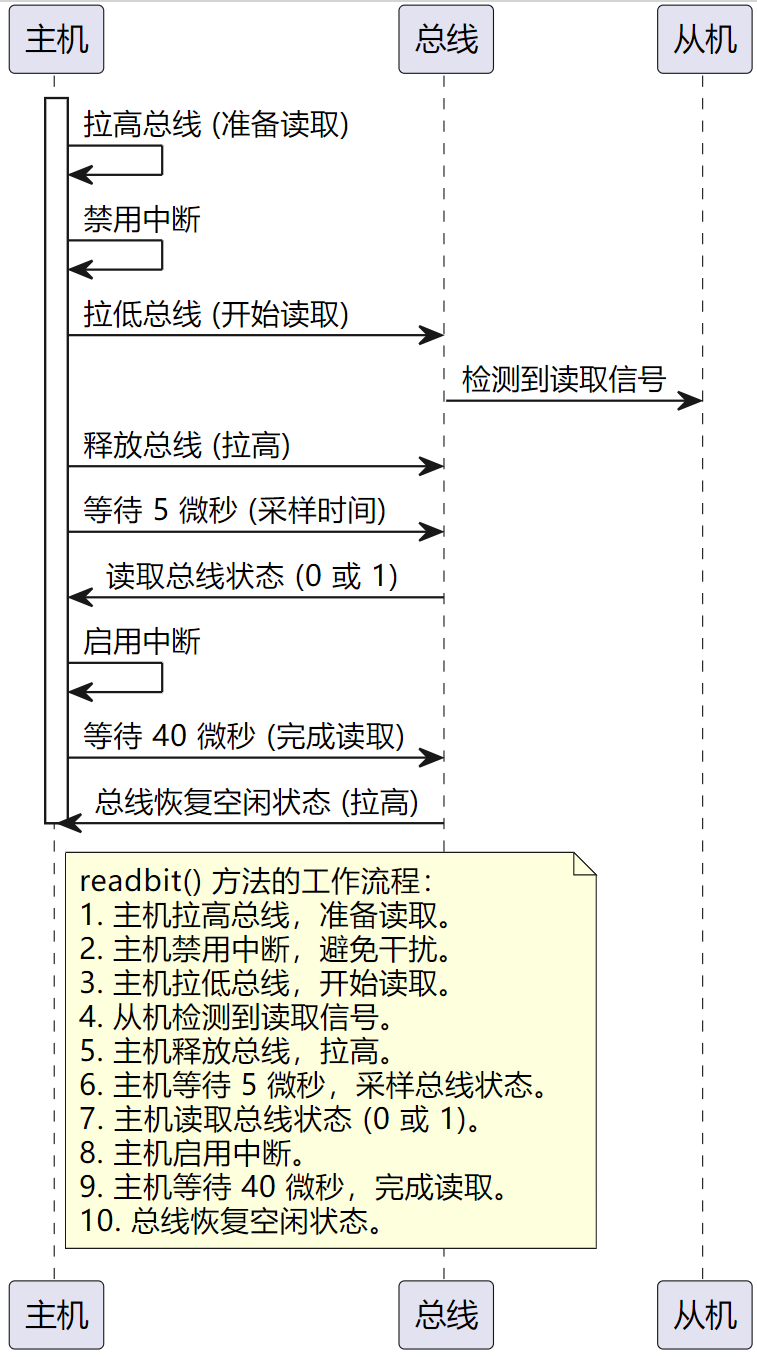
readbit() 方法内部工作时序如下图所示:
同样的,我们定义了主机向传感器写入数据的相关方法:
def writebit(self, value: int, powerpin: machine.Pin = None) -> None:
"""
向单总线写入一个数据位。
Args:
value (int): 要写入的数据位,0 或 1。
powerpin (machine.Pin): 供电引脚,采用寄生供电方式时需要传入此对象。
默认采用独立供电,无需此引脚。
Returns:
None
"""
sleep_us = time.sleep_us
pin = self.pin
# 禁用中断
i = self.disable_irq()
# 首先拉低总线至少1us(至多15us),这里省略即可,由于MicroPython执行速度慢
# 实际上在pin(0)和pin(value)两条语句之间就已经有1us的延时了
pin(0)
# 若发送数据位为0,需要拉低总线
# 若发送数据位为1,需要拉高总线
pin(value)
# 写信号时至少60us,从机在主机拉低总线15us后开始采样
sleep_us(60)
# 若是采用寄生供电方式并且定义了供电引脚
if powerpin:
# 单总线能间断的提供高电平给从机充电
pin(1)
powerpin(self.PULLUP_ON)
else:
pin(1)
# 失能中断
self.enable_irq(i)
def writebyte(self, value: int, powerpin: machine.Pin = None) -> None:
"""
向单总线写入一个字节,通过连续调用8次writebit方法实现。
Args:
value (int): 需要写入的值,0~255。
powerpin (machine.Pin): 供电引脚,采用寄生供电方式时需要传入此对象。
Returns:
None
"""
for i in range(7):
self.writebit(value & 1)
value >>= 1
self.writebit(value & 1, powerpin)
def write(self, buf: bytearray) -> None:
"""
将buf数组中的数据写入单总线,通过调用多次writebyte方法实现。
Args:
buf (bytearray): 放置需要发送数据的二进制数组。
Returns:
None
"""
for b in buf:
self.writebyte(b)
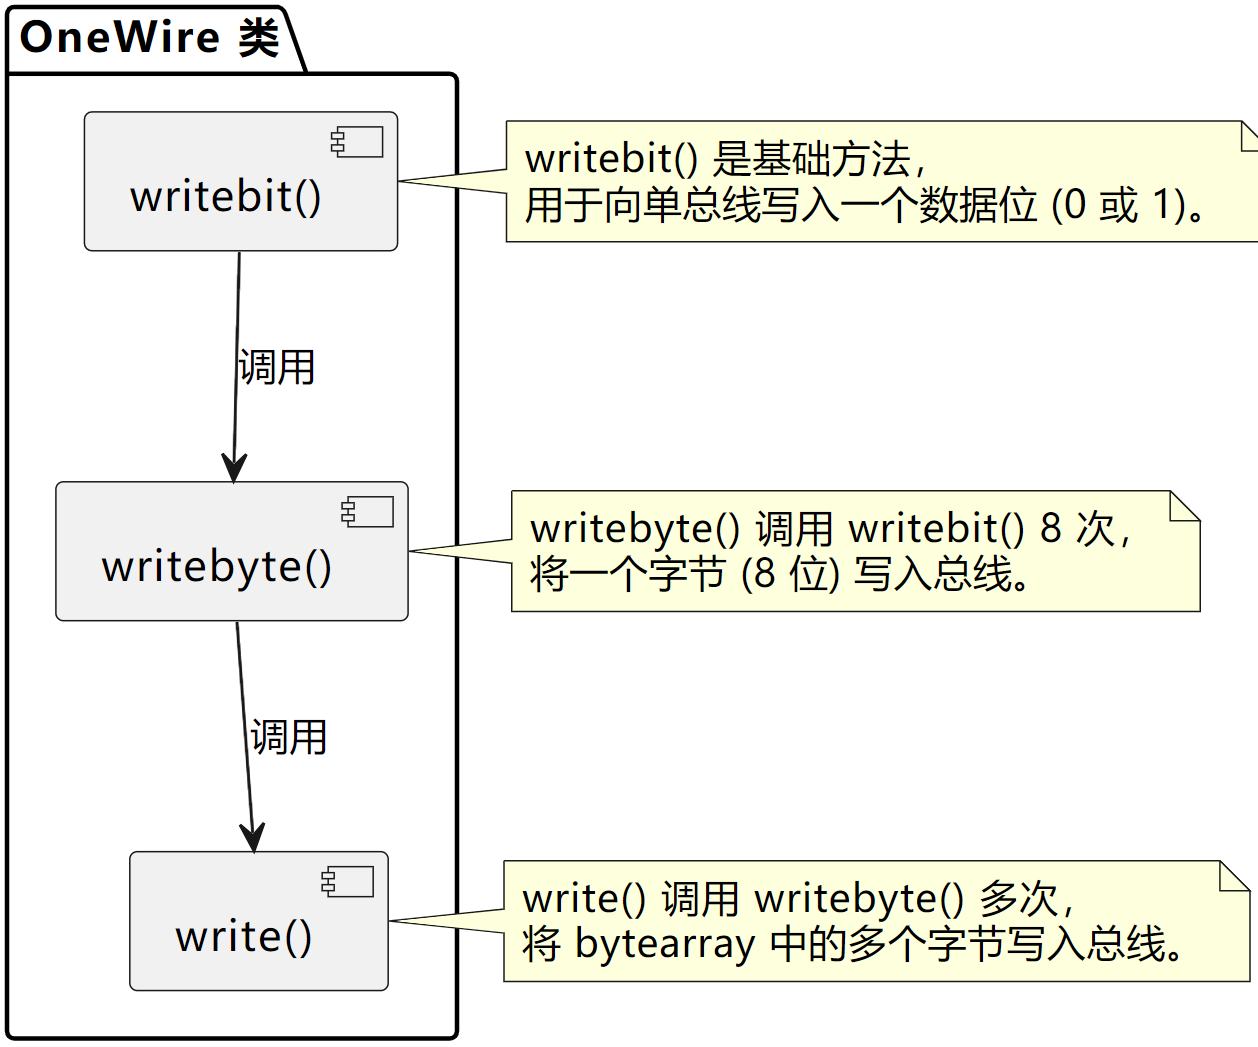
类似地,writebyte() 方法和 write() 方法也是通过调用 writebit() 方法进行实现的:
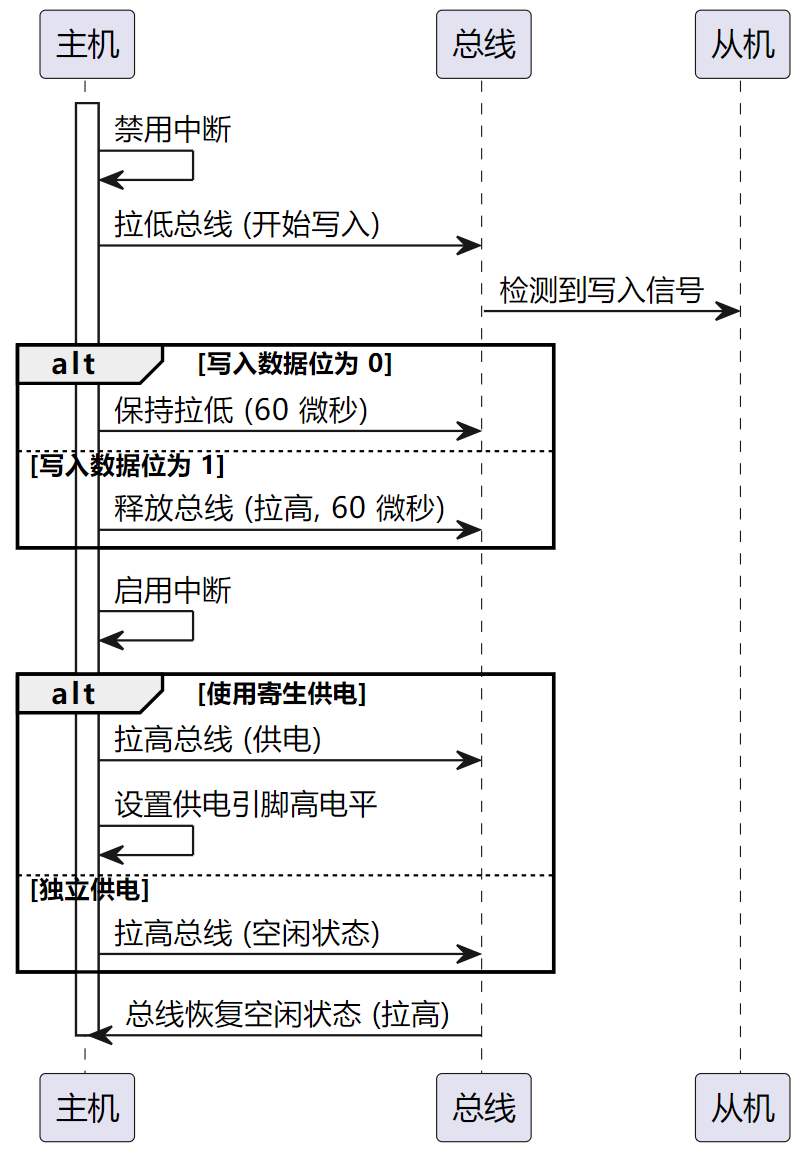
writebit() 方法具体工作流程如下图所示:
然后我们定义了用于在单总线上选择指定 ROM ID 的从机设备的方法,主要是通过发送匹配 ROM ID 命令进行实现:
def select_rom(self, rom: bytearray) -> None:
"""
发送匹配ROM ID命令。
Args:
rom (bytearray): ROM ID,8个字节的bytearray,8 bytes x 8 bits = 64 bits。
Returns:
None
"""
# 初始化总线
self.reset()
# 发送匹配ROM ID命令
self.writebyte(OneWire.CMD_MATCHROM)
# 主机发送需要匹配器件的ROM ID来匹配器件
self.write(rom)
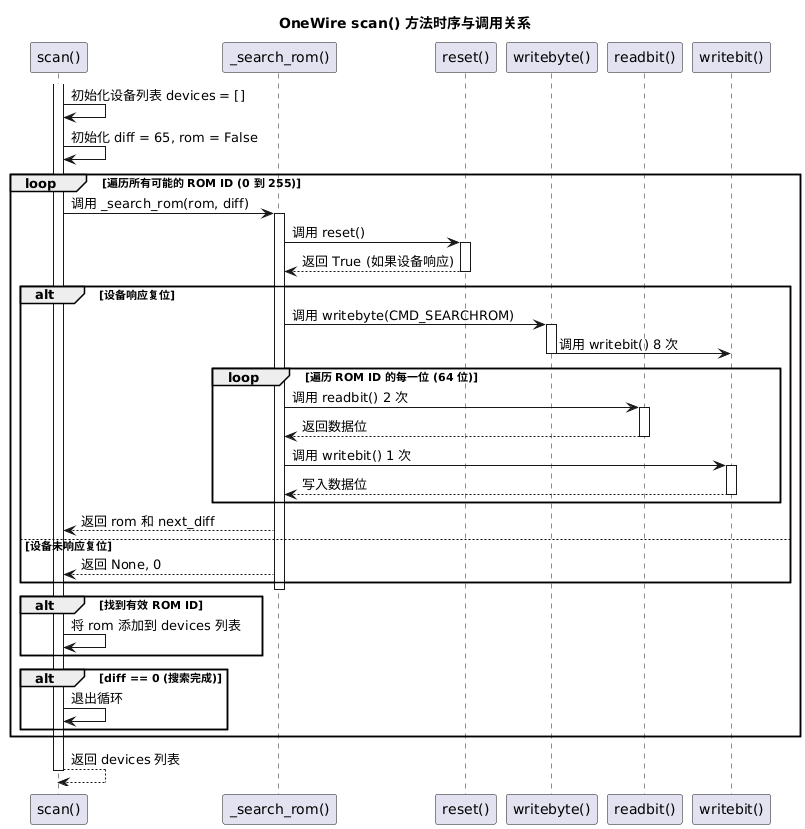
我们定义了用于查找单总线上所有连接的设备的 scan 方法,主要通过调用 _search_rom 方法进行实现:
def scan(self) -> list[bytearray]:
"""
扫描单总线上的所有器件,返回所有匹配的ROM ID。
Args:
None
Returns:
list[bytearray]: 返回所有连接设备的 ROM 列表。
每个 ROM 以 8 字节的字节对象形式返回。
"""
# 存放设备ROM ID的列表
devices = []
diff = 65
rom = False
# 从0到255搜索所有ROM ID
for i in range(0xff):
rom, diff = self._search_rom(rom, diff)
# 如果搜索成功,则将 ROM ID 添加到列表中
if rom:
devices += [rom]
# 表示已经搜索完所有设备,退出循环
if diff == 0:
break
return devices
def _search_rom(self, l_rom: bytearray, diff: int) -> tuple[bytearray, int]:
"""
搜索单总线上的对应ROM ID的器件。
Args:
l_rom (bytearray): 上次搜索到的 ROM ID。
diff (int): 上次搜索的差异位置。
Returns:
tuple[bytearray, int]: 若是搜索成功,返回 ROM ID 和更新后的 diff 值。
"""
# 重置总线,判断是否有从机响应
if not self.reset():
return None, 0
# 发送OneWire.CMD_SEARCHROM命令
self.writebyte(OneWire.CMD_SEARCHROM)
# 若是没有传入ROM ID,则初始化一个空的ROM ID
if not l_rom:
l_rom = bytearray(8)
# 初始化 rom 变量,用于存储最终搜索到的 ROM 地址
rom = bytearray(8)
# 初始化 next_diff 变量,用于记录下一个差异位置
next_diff = 0
i = 64
# 从低到高遍历ROM ID,8个字节
for byte in range(8):
r_b = 0
# 读取从机发送的ROM ID每个字节的8个数据位
for bit in range(8):
b = self.readbit()
# 再次读取数据位
if self.readbit():
# 若两次读取均为1,即都是高电平,表示没有读取成功
if b:
return None, 0
# 若两次读取结果不同,表示读取成功
# 从机会发送每位的原码和反码
else:
if not b:
# 如果存在冲突且当前位置小于上次搜索的差异位置,或者当前位置与上次搜索的差异位置不同
if diff > i or ((l_rom[byte] & (1 << bit)) and diff != i):
b = 1
# 通过比较当前搜索位置与上次搜索位置的差异,来确定下一步的搜索方向
next_diff = i
# 将 b 值写回到总线上,主机需要发送读取的ID每位数据
# 从机会比较主机发送的主机读取的数据位和从机发送的数据位,判断二者是否匹配
# 再来决定是否发送下一位数据
self.writebit(b)
if b:
r_b |= 1 << bit
i -= 1
rom[byte] = r_b
# 返回搜索到的 rom 值和下一个差异位置 next_diff
return rom, next_diff
下图为具体流程和调用关系:
这里,我们还定义了常用的 CRC-8 校验方法,主要通过异或操作和查表实现快速校验 CRC 值:
def crc8(self, data: bytearray) -> int:
"""
CRC校验,基于查表法实现。
Args:
data (bytearray): 需要校验的数据。
Returns:
int: CRC校验值,为0则匹配成功。
"""
# 初始化crc变量为0
crc = 0
# 使用for循环遍历输入数据data的每个字节
for i in range(len(data)):
# 将当前crc值与当前字节值进行异或运算,并将结果重新赋值给crc
crc ^= data[i]
# 取 crc 值的低 4 位作为索引,从 self.crctab1 表中查找对应的值
# 取 crc 值的高 4 位作为索引,从 self.crctab2 表中查找对应的值
# 将上述两个查找结果进行异或运算,得到新的 crc 值
crc = (self.crctab1[crc & 0x0f] ^
self.crctab2[(crc >> 4) & 0x0f])
return crc

 浙公网安备 33010602011771号