
旋转编码器消抖方案:树莓派 Pico MicroPython 定时器实现
 这里,我们需要将`**风雅一号板-通用兼容扩展板**`插入到`**风雅一号板-LCD屏幕人机交互板**`上,并且打开 `SWITCH2` 拨码开关上 `RE-CLK`、`RE-DT` 和 `RE-SW`,实物连接图如下所示:
这里,我们需要将**风雅一号板-通用兼容扩展板**插入到**风雅一号板-LCD屏幕人机交互板**上,并且打开 SWITCH2 拨码开关上 RE-CLK、RE-DT 和 RE-SW,实物连接图如下所示:
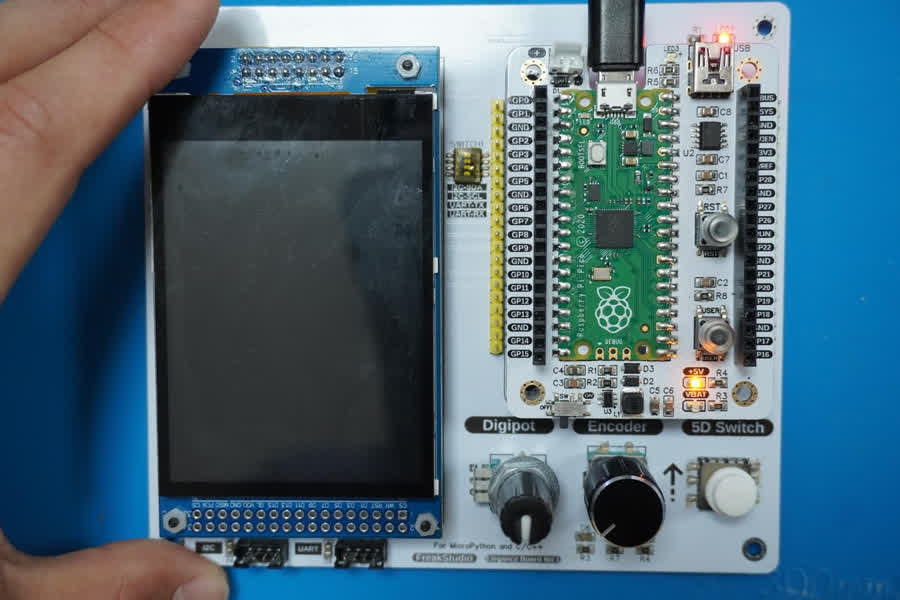
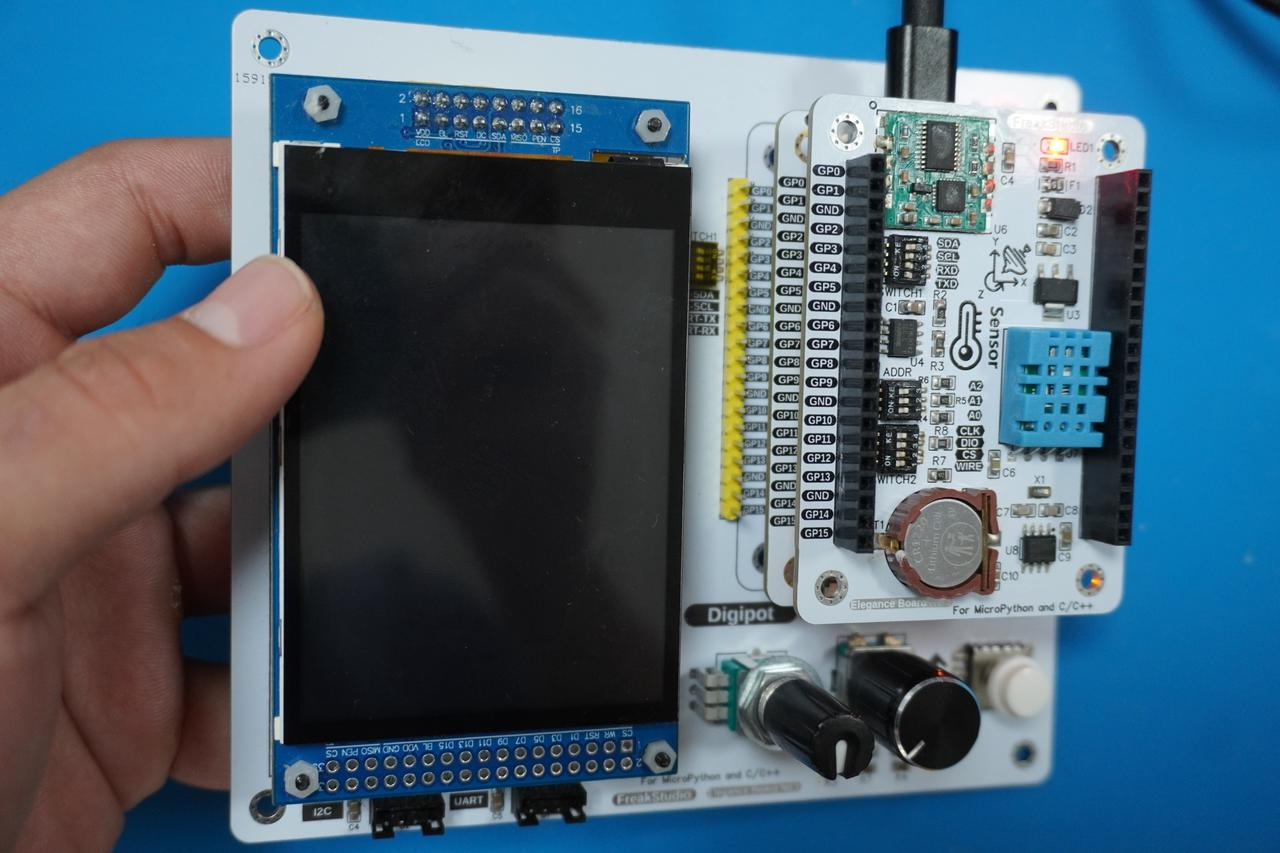
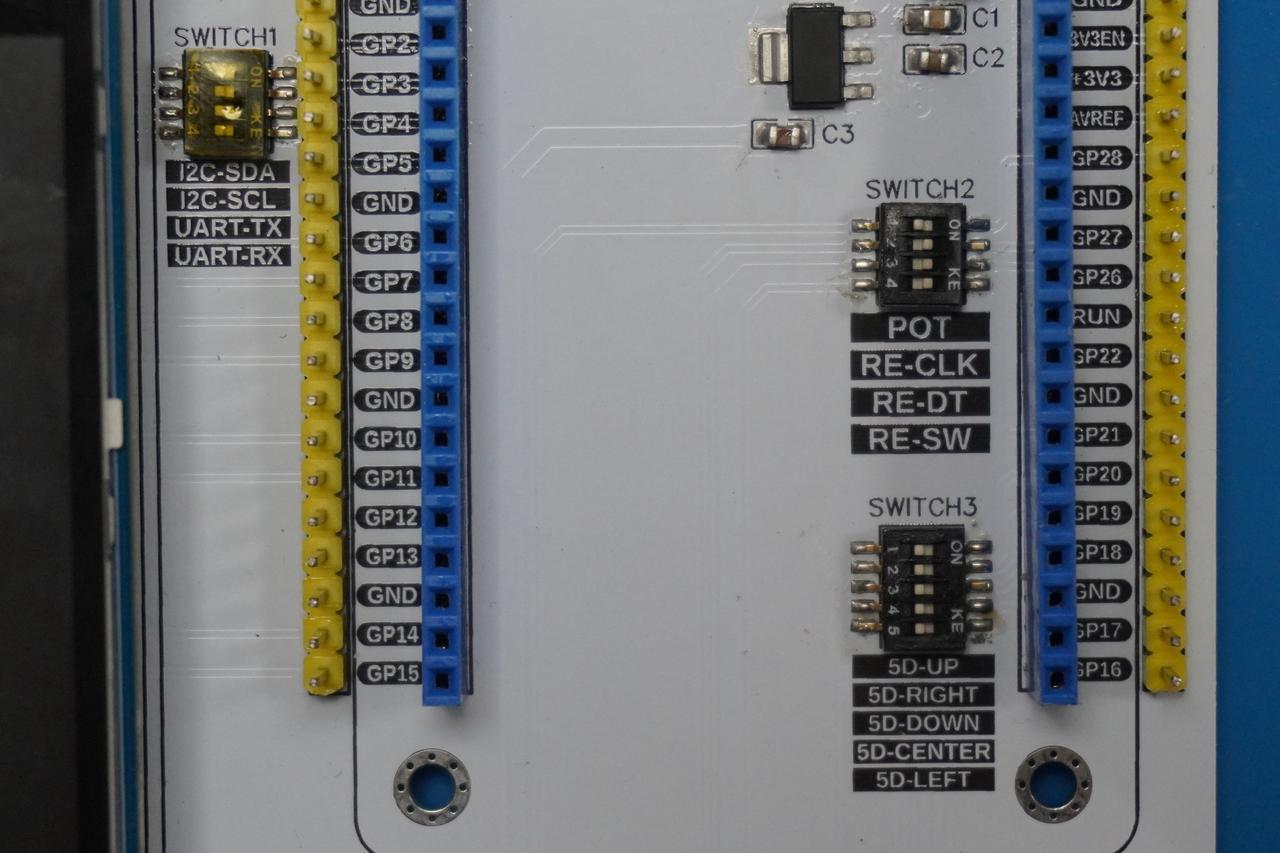
元器件接线情况如下:
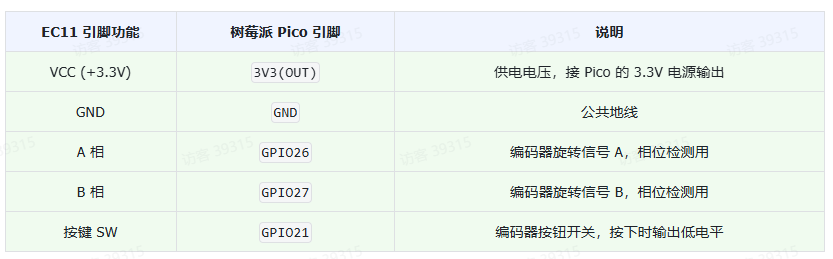
以下实验中所有代码开源在我们提供的资料包中 elegance-devkit v1\Demo\24 TIMER_RotaryEncoder 文件夹找到。
之前,我们在 GPIO 实验中讲到,旋转编码器的计数值在旋转一次时有时会跳转好几个单位,主要是由于旋转编码器作为一种机械设备,当用户旋转时,接触点会在短时间内反复接触和分离,导致信号抖动,从而产生多余的计数脉冲。
在以下代码中,我们使用软件定时器为旋转编码器进行消抖,对短时间内多次采集到的编码器信号进行判断,只有在连续几次检测到同样的编码器信号时才认为有效,代码如下所示:
# Python env : MicroPython v1.23.0
# -*- coding: utf-8 -*-
# @Time : 2024/9/19 下午7:46
# @Author : 李清水
# @File : main.py
# @Description : Timer类实验,读取旋转编码器的值,使用定时器做软件消抖
# ======================================== 导入相关模块 =========================================
# 导入硬件相关模块
from machine import Pin, Timer
# 导入时间相关模块
import time
# ======================================== 全局变量 ============================================
# ======================================== 功能函数 ============================================
# ======================================== 自定义类 ============================================
# EC11旋转编码器类
class EC11Encoder:
"""
EC11Encoder 类,用于处理 EC11 旋转编码器的信号。
该类通过 GPIO 引脚读取旋转编码器的 A 相、B 相信号以及按键信号,支持旋转方向的检测和按键状态的判断。
通过消抖处理确保信号的稳定性,并提供旋转计数和按键状态的查询功能。
Attributes:
pin_a (Pin): A 相信号的 GPIO 引脚实例。
pin_b (Pin): B 相信号的 GPIO 引脚实例。
pin_btn (Pin): 按键信号的 GPIO 引脚实例。
rotation_count (int): 旋转计数器,记录旋转的步数(正值表示顺时针,负值表示逆时针)。
button_pressed (bool): 按键状态,True 表示按键被按下,False 表示按键未按下。
debounce_timer_a (Timer): A 相信号的消抖定时器实例。
debounce_timer_btn (Timer): 按键信号的消抖定时器实例。
debouncing_a (bool): A 相信号的消抖状态标志。
debouncing_btn (bool): 按键信号的消抖状态标志。
"""
def __init__(self, pin_a: int, pin_b: int, pin_btn: int) -> None:
"""
初始化 EC11 旋转编码器类。
Args:
pin_a (int): A 相信号的 GPIO 引脚编号。
pin_b (int): B 相信号的 GPIO 引脚编号。
pin_btn (int): 按键信号的 GPIO 引脚编号。
"""
# 初始化A相和B相的GPIO引脚,设置为输入模式
self.pin_a = Pin(pin_a, Pin.IN)
self.pin_b = Pin(pin_b, Pin.IN)
# 初始化按键引脚,设置为输入模式,并启用内部上拉电阻
self.pin_btn = Pin(pin_btn, Pin.IN, Pin.PULL_UP)
# 初始化计数器,用于记录旋转的步数
self.rotation_count = 0
# 按键状态,用于记录按键是否被按下
self.button_pressed = False
# 消抖相关:定时器
# A相消抖定时器
self.debounce_timer_a = Timer(-1)
# 按键消抖定时器
self.debounce_timer_btn = Timer(-1)
# 标记是否在进行消抖处理
# A相消抖标志
self.debouncing_a = False
# 按键消抖标志
self.debouncing_btn = False
# 为A相引脚设置中断处理,只检测上升沿(避免重复计数)
self.pin_a.irq(trigger=Pin.IRQ_RISING, handler=self._handle_rotation)
# 为按键引脚设置中断处理,检测按键的按下(下降沿)和释放(上升沿)
self.pin_btn.irq(trigger=Pin.IRQ_FALLING | Pin.IRQ_RISING, handler=self._handle_button)
def _handle_rotation(self, pin: Pin) -> None:
"""
中断回调函数,用于检测 A 相的上升沿并根据 B 相状态判断方向。
Args:
pin (Pin): 触发中断的 A 相信号引脚实例。
Returns:
None
"""
# 如果正在消抖中,直接返回
if self.debouncing_a:
return
# 启动消抖定时器,延迟1ms后执行判断
self.debouncing_a = True
self.debounce_timer_a.init(mode=Timer.ONE_SHOT, period=1, callback=self._check_debounce_a)
def _check_debounce_a(self, t: Timer) -> None:
"""
消抖定时器回调函数,检测 A 相是否稳定在高电平状态。
Args:
t (Timer): 触发回调的定时器实例。
Returns:
None
"""
# 1ms后A相仍然为高电平,确认有效
if self.pin_a.value() == 1:
# 获取B相当前的状态(高或低电平)
current_state_b = self.pin_b.value()
# A相上升沿时,判断B相的状态决定旋转方向
if current_state_b == 0:
# 顺时针旋转,计数器加1
self.rotation_count += 1
else:
# 逆时针旋转,计数器减1
self.rotation_count -= 1
# 重置消抖状态
self.debouncing_a = False
def _handle_button(self, pin: Pin) -> None:
"""
中断回调函数,用于检测按键的按下和释放。
Args:
pin (Pin): 触发中断的按键引脚实例。
Returns:
None
"""
# 如果正在消抖中,直接返回
if self.debouncing_btn:
return
# 启动消抖定时器,延迟5ms后执行判断
self.debouncing_btn = True
self.debounce_timer_btn.init(mode=Timer.ONE_SHOT, period=5, callback=self._check_debounce_btn)
def _check_debounce_btn(self, t: Timer) -> None:
"""
按键消抖定时器回调函数,检测按键是否稳定。
Args:
t (Timer): 触发回调的定时器实例。
Returns:
None
"""
if self.pin_btn.value() == 0:
# 按键按下,更新状态
self.button_pressed = True
else:
# 按键释放,更新状态
self.button_pressed = False
# 旋转编码器计数值清零
self.reset_rotation_count()
# 重置消抖状态
self.debouncing_btn = False
def get_rotation_count(self) -> int:
"""
获取旋转的总次数(正值表示顺时针,负值表示逆时针)。
Args:
None
Returns:
int: 当前旋转的计数值。
"""
return self.rotation_count
def reset_rotation_count(self) -> None:
"""
重置旋转计数器,将旋转步数清零。
Args:
None
Returns:
None
"""
self.rotation_count = 0
def is_button_pressed(self) -> bool:
"""
返回按键是否被按下的状态。
Args:
None
Returns:
bool: True 表示按键被按下,False 表示按键未按下。
"""
return self.button_pressed
# 终端进度条类
class ProgressBar:
"""
终端进度条类,用于在终端显示一个可更新的进度条。
该类通过在终端中绘制进度条的方式来显示当前任务的进度,支持动态更新显示进度条,并且允许用户
自定义最大值和进度条的长度。进度条的显示形式使用绿色表示已完成部分,红色表示剩余部分。
Attributes:
max_value (int): 进度条的最大值,表示任务的总进度。当当前进度达到此值时,进度条显示 100%。
bar_length (int): 进度条的总长度,用于控制进度条的宽度,默认为 50。
Methods:
update(current_value: int) -> None: 更新进度条的显示,传入当前进度值。
reset() -> None: 重置进度条,将进度条重置为 0%,显示全红色的条形。
"""
def __init__(self, max_value: int, bar_length: int = 50) -> None:
"""
初始化进度条。
Args:
max_value (int): 进度条的最大值,达到此值时进度条显示100%。
bar_length (int): 进度条的总长度,默认为 50。
"""
self.max_value = max_value
self.bar_length = bar_length
def update(self, current_value: int) -> None:
"""
更新进度条。
根据当前值计算并更新进度条的显示,确保当前值不超过最大值。
Args:
current_value (int): 当前进度条的值。
"""
if current_value > self.max_value:
current_value = self.max_value
if current_value < 0:
current_value = 0
progress = current_value / self.max_value
block = int(self.bar_length * progress)
# 绿色表示进度,红色表示剩余
bar = '\033[92m' + '█' * block + '\033[91m' + '-' * (self.bar_length - block) + '\033[0m'
print(f"\r[{bar}]", end='')
def reset(self) -> None:
"""
重置进度条。
将进度条重置为 0%,即全为红色。
"""
print(f"\r\033[91m[{'-' * self.bar_length}]\033[0m", end='')
# ======================================== 初始化配置 ==========================================
# 上电延时3s
time.sleep(3)
# 打印调试信息
print("FreakStudio : Using GPIO read Rotary Encoder value, use software debounce by timer")
# 创建EC11旋转编码器对象,使用GPIO26和GPIO27作为A相和B相,使用GPIO28作为按键
# 如果你想改变编码器计数值变大的旋转方向(例如原本是逆时针变大,想改成顺时针变大)
# 只需要在初始化编码器对象时,将参数 pin_a 和 pin_b 的值互换即可
encoder = EC11Encoder(pin_a=26, pin_b=27, pin_btn=28)
# 创建终端进度条对象,用于显示进度,旋转20次达到100%
progress_bar = ProgressBar(max_value=20)
# ======================================== 主程序 ===========================================
# 主循环中获取旋转计数值和按键状态
while True:
# 获取旋转计数值
current_rotation = encoder.get_rotation_count()
print(f"Rotation count: {current_rotation}")
# 更新进度条
progress_bar.update(current_rotation)
# 按键被按下时,重置进度条
if encoder.is_button_pressed():
progress_bar.reset()
# 每隔10ms秒更新一次
time.sleep_ms(10)
定时器消抖的基本逻辑为:
- 旋转编码消抖:在 A 相上升沿触发时暂时不立即调整旋转计数值,而是启动一个 1ms 的单次定时器,1ms 后再检查 A 相是否依然为高电平;如果是高电平,表示此次触发有效;否则认为是抖动,忽略此次触发
- 按键消抖:在按键状态改变时(按下或释放),启动一个定时器,等待 5ms 后检查按键的状态,确保按键稳定在低电平或高电平,再更新按键的状态
同时,我们定义了 debounce_timer_btn 和 debouncing_btn 消抖标志,中断触发后在第一次中断触发的回调期间不再执行回调中断函数,防止在消抖期间重复触发中断。
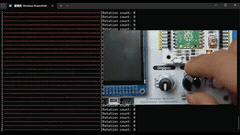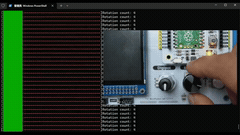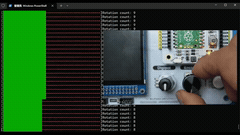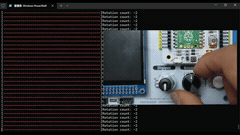
烧录代码,打开终端,输出如下:
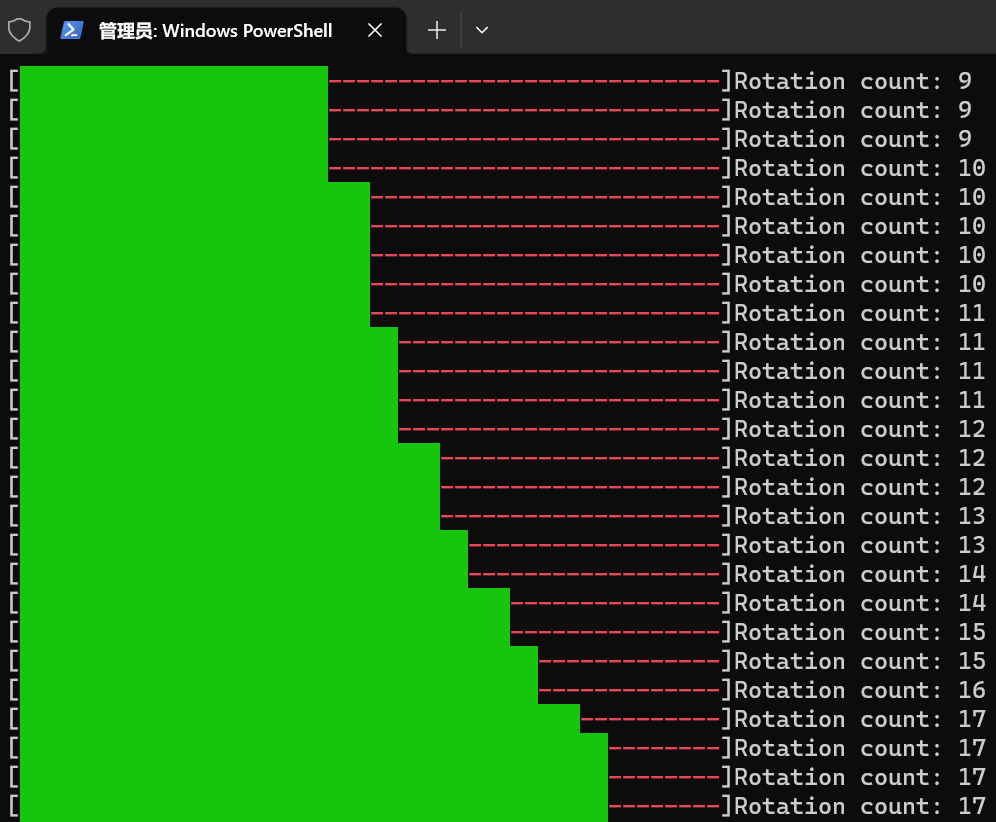
可以看到,这次我们转动编码器时,不再有原先因为抖动而产生的旋转计数器不准确的情况出现。

 浙公网安备 33010602011771号