从牛顿第二定律到芯片:深入解析MEMS电容式加速度计的工作原理与应用
在智能手机、无人机、汽车安全系统和工业物联网设备中,MEMS加速度计是感知运动和姿态的核心传感器。它就像一个微型的“运动侦探”,将物理世界的加速度转化为电子设备可以理解的数字信号。本文将深入剖析其主流技术——电容式MEMS加速度计的工作原理,并探讨其在实际开发中的关键考量。
一、微型机械世界的核心:电容式加速度计的结构
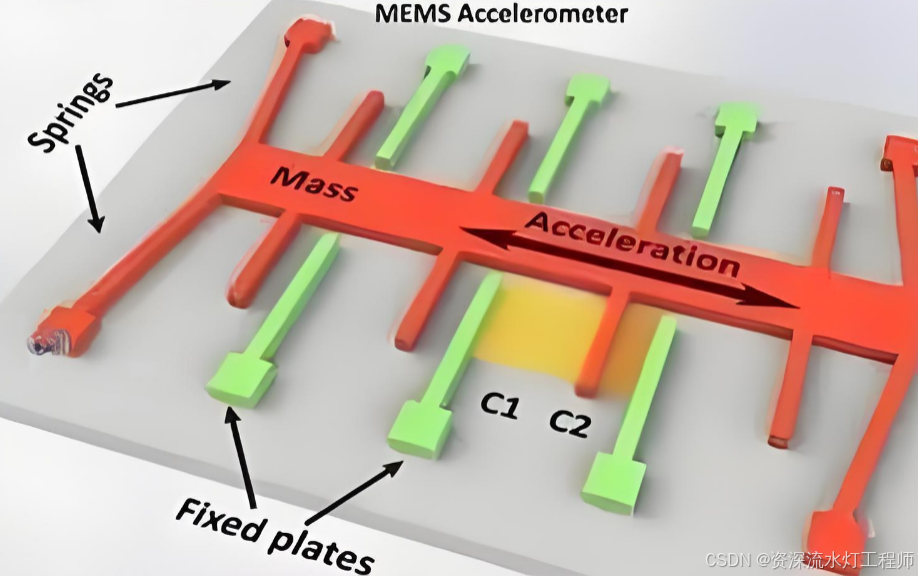
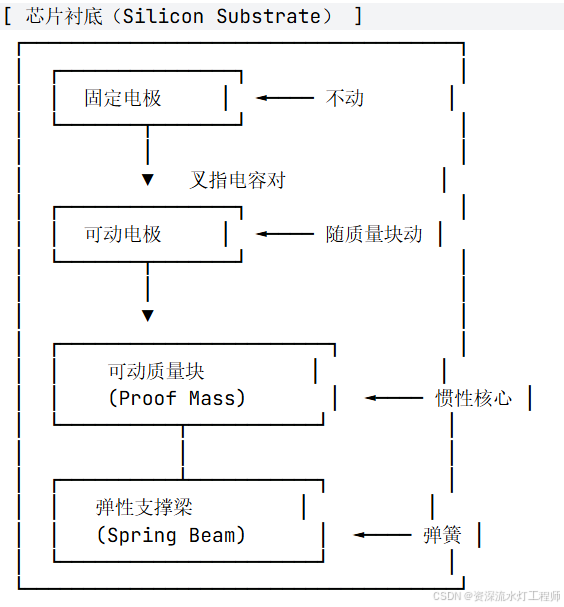
市面上超过99%的MEMS加速度计采用电容式工作原理。你可以将其想象成一个微缩版的牛顿第二定律验证装置。其核心结构完全由硅材料通过微加工技术(如光刻、蚀刻)制造而成,主要包含四个关键部分:
- 可动质量块(Proof Mass):这是系统的“惯性核心”,一个悬浮的微型硅质重物。当外界加速度作用时,它会因惯性而产生微小的相对位移。
- 弹性梁(Springs):由极细的硅梁构成,像微型弹簧一样将质量块悬挂并限制在固定位置,提供回复力。
- 固定电极:牢牢固定在芯片基底上,位置不变。
- 可动电极:与质量块相连,随质量块一同移动。
最经典的设计是“梳齿状”或“交叉电容”结构,它能有效增大传感面积,提高灵敏度。下图清晰地展示了这种精巧的微观机械结构:
对应的结构示意图如下,帮助我们理解其空间布局:
对于需要测量多个方向加速度的应用(如手机横竖屏切换),只需将这套结构在X、Y、Z三个轴上复制或进行一体化集成即可实现三轴测量。
二、工作原理:F=ma的微观演绎
MEMS加速度计的工作本质是牛顿第二定律(F = ma)在微观尺度上的完美应用。整个过程可以分解为清晰的四步:
- 加速度输入:当设备(如手机)加速、减速或震动时,外界加速度
a作用于整个芯片。 - 惯性位移:悬浮的质量块因惯性试图保持原有状态,从而相对于快速移动的芯片基底(及固定电极)产生一个纳米级的微小位移
x。 - 电容变化:位移导致可动电极与固定电极之间的间距或重叠面积改变,根据平行板电容公式(C = εA/d),电容值
C随之发生线性变化(ΔC)。 - 信号转换:芯片内部的专用集成电路(ASIC)将这个微小的电容变化(ΔC)检测出来,先转换为电压信号,再通过模数转换器(ADC)变为数字信号,最终直接输出为我们熟悉的加速度值(单位:g或m/s²)。
因此,整个传感链是线性的:加速度 a ↑ → 质量块位移 x ↑ → 电容变化 ΔC ↑ → 输出数字值 ↑。
[AFFILIATE_SLOT_1]三、深入牛二定律:芯片中的力与平衡
要真正理解加速度计,必须将其与牛顿第二定律一一对应。回顾一下:物体的加速度与所受合外力成正比,与质量成反比,方向与外力方向一致。
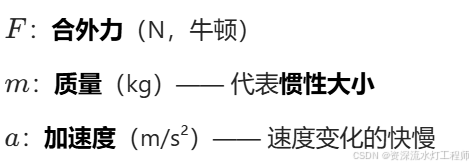
在MEMS加速度计这个微观系统中:
- m(质量):对应可动质量块。
- a(加速度):对应我们想要测量的外界加速度。
- F(力):当芯片带着固定部分以加速度
a运动时,质量块因惯性滞后,相当于受到一个方向相反的惯性力 F_惯 = m·a。
这个惯性力会拉动弹性梁,使其发生形变,从而产生一个方向相反的弹性回复力 F_弹 = k·x(k为弹性梁的刚度系数)。当系统稳定时,二力达到平衡:
m · a = k · x
由此可得:x = (m/k) · a。这是一个至关重要的公式,它表明质量块的位移x与外界加速度a严格成正比。因此,MEMS加速度计的所有设计,最终目标都是为了精确测量这个微小的位移x。
四、从位移到信号:差动电容检测与工程标定
如何测量纳米级的位移?答案是差动电容检测。这是提高灵敏度和抗干扰能力的关键技术。结构通常包含一对电容(C1和C2),质量块位于中间。
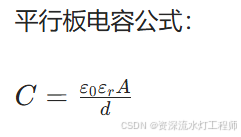
静止时,C1 = C2。当质量块向上位移x时,C1的极板间距减小,电容增大;C2的间距增大,电容减小。检测两者的差值ΔC = C1 - C2,此差值在小位移范围内与位移x成正比,从而极大地提升了信号的信噪比。
芯片输出的原始信号是数字量D。为了将其转换为有物理意义的加速度值,必须进行标定,主要确定两个参数:
- 零偏(Bias/Offset):当输入加速度为0g时,传感器的输出值。
- 灵敏度(Sensitivity):单位加速度(如1g)引起的输出数字量变化。
在嵌入式开发中(无论是用C++编写汽车ECU程序,还是用Python或MicroPython进行物联网设备开发),理解这些参数都至关重要。例如,在读取传感器数据后,你需要用以下公式进行换算:
加速度 a = (原始输出值 D - 零偏 D0) / 灵敏度 S
最常用的标定方法是六位置静态标定法,它利用地球重力加速度g作为精确的参考源。通过将传感器的每个轴依次朝上、朝下以及水平放置,分别对应+1g, -1g和0g的输入,从而精确计算出零偏和灵敏度。
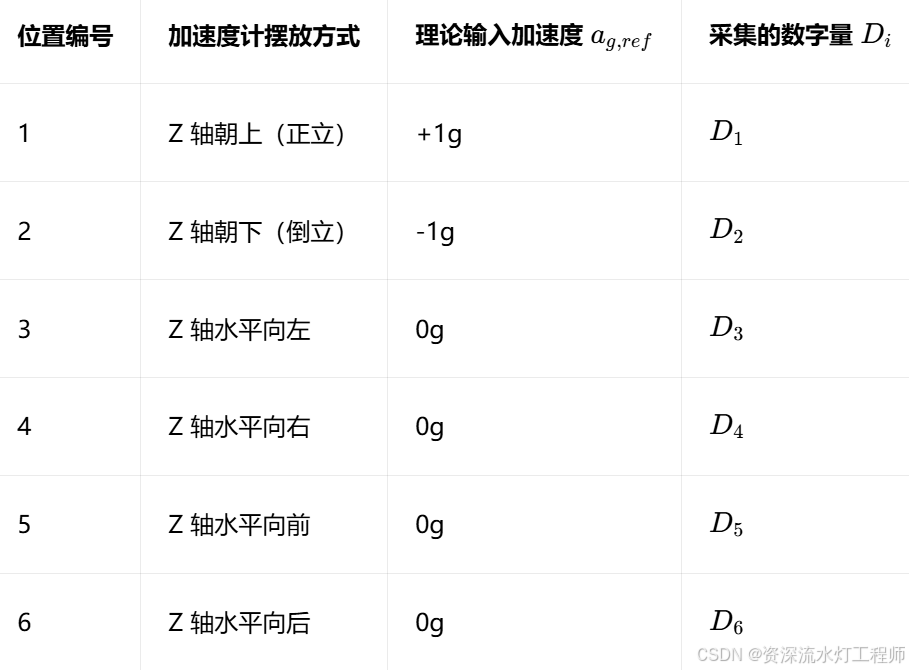
标定步骤通常包括:1)将传感器精确放置于六个特定方位;2)在每个位置采集大量数据求平均以抑制噪声;3)利用公式计算参数。具体计算公式可参考下图:
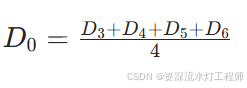
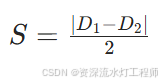
完成标定后,还可以通过计算线性度误差来评估传感器的性能,公式如下:
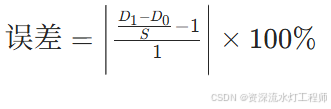 [AFFILIATE_SLOT_2]
五、关键参数与选型开发建议
理解原理后,在实际项目(如使用JavaScript开发网页运动游戏,或用Java/TypeScript开发手机App调用传感器API)中选型或应用MEMS加速度计时,需要关注以下核心参数,它们直接由内部机械和电路结构决定:
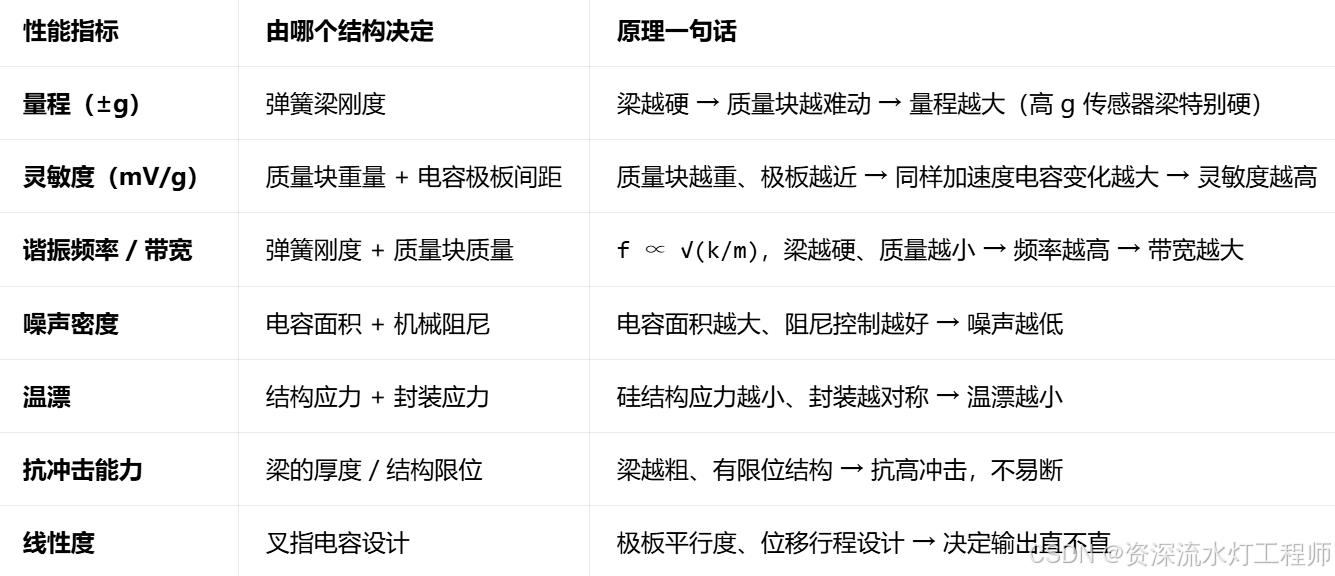
- 量程(Range):由弹簧刚度
k决定。k越大,能承受的加速度越大(如±16g),但灵敏度会降低。需根据应用选择(计步器用±2g,无人机飞控可能需要±8g)。 - 带宽(Bandwidth):由系统机械谐振频率决定,反映了传感器能准确测量的最高频率信号。测量振动需要高带宽。
- 噪声与分辨率:最终决定能检测到的最小加速度变化,是衡量精度的关键。
⚠️ 开发注意事项:
- 校准是关键:出厂标定参数会随温度、时间漂移,高精度应用需定期或在启动时进行校准。
- 理解输出:直接读取的是相对于芯片坐标系的加速度。要得到“世界坐标系”下的姿态,通常需要与陀螺仪、磁力计数据融合(传感器融合算法)。
- 注意频率响应:加速度计对静态重力加速度和低频运动敏感,而高频振动测量需确保在其带宽之内。
总结
MEMS电容式加速度计是经典物理学与现代微纳技术结合的典范。它通过将牛顿第二定律封装进毫米见方的硅芯片中,实现了对加速度的精确感知。从核心的梳齿状机械结构、基于惯性力与弹性力平衡的传感机制,到差动电容检测和精密的工程标定,每一步都体现了精巧的设计。作为开发者,无论是进行嵌入式硬件编程、移动应用开发还是物联网系统设计,深入理解其“位移-电容-信号”的核心原理及关键参数,都将帮助我们更好地选择、校准和应用这一无处不在的传感器,从而构建出更智能、更灵敏的电子系统。
---知识拓展
如果你觉得本文有帮助,以下资源可以帮你深入学习:
- Redis核心技术与实战
蒋德钧 | 这样学Redis,才能技高一筹 - Python核心技术与实战
景霄 | 从工程角度深入理解Python

 浙公网安备 33010602011771号