从自然到代码:深入解析MATLAB蚁群算法在机器人路径规划中的实现与优化
在机器人、自动驾驶和物流调度等领域,如何为智能体寻找一条从起点到终点的最优或次优路径,同时避开环境中的障碍物,是一个经典且核心的问题。传统的搜索算法在复杂环境中往往效率低下。而受自然界蚂蚁觅食行为启发的蚁群算法,以其强大的全局优化能力和鲁棒性,为路径规划问题提供了优雅的解决方案。本文将深入探讨如何利用MATLAB实现蚁群算法进行路径规划仿真,并详细解析其核心代码、参数调优以及可视化结果,为你揭开群体智能算法的神秘面纱。
一、蚁群算法原理:自然智慧如何解决复杂问题
蚁群算法的灵感来源于真实世界中蚂蚁群体的觅食行为。单个蚂蚁的行为看似简单,但整个蚁群却能通过一种称为“信息素”的化学物质进行间接通信,协作找到从巢穴到食物源的最短路径。其核心机制在于“正反馈”:蚂蚁在路径上释放信息素,后续蚂蚁更倾向于选择信息素浓度高的路径,从而使得较短的路径因为蚂蚁往返更快而积累更多的信息素,最终整个蚁群收敛到最优路径上。
将这一自然模型抽象为算法,主要包含以下几个关键步骤:
- 路径构建:每只“人工蚂蚁”根据当前各条路径上的信息素浓度和启发式信息(如距离的倒数),以一定的概率选择下一个移动节点。
- 信息素更新:在所有蚂蚁完成一次路径探索后,对全局路径上的信息素进行更新。这包括信息素挥发(模拟自然蒸发,避免算法过早收敛)和信息素增强(根据蚂蚁找到的路径质量,在路径上增加信息素)。
- 迭代优化:重复上述过程,通过多次迭代,让较优路径上的信息素优势不断放大,引导整个蚁群发现全局最优解。
与传统的确定性算法(如Dijkstra)或常见的启发式算法(如A*)相比,蚁群算法是一种概率型全局优化算法,特别适合解决离散组合优化问题,如旅行商问题(TSP)和本文关注的路径规划问题。它的优势在于强大的全局搜索能力和易于与其他算法融合,但同时也需要对信息素挥发因子、启发因子等参数进行精心调整。
上图直观地展示了蚁群算法的基本思想:蚂蚁通过信息素轨迹进行协作。在程序初始化部分,我们需要定义环境地图、障碍物、起点和终点,这些是算法运行的基础。下面这段初始化代码至关重要:
定义障碍物、起终点后,程序通过蚁群算法自动计算出最优路径。输出:起终点坐标、路径、障碍物地图、迭代曲线等。
二、MATLAB仿真程序核心模块详解
一个完整的蚁群算法路径规划仿真程序通常包含环境建模、蚁群行为模拟、信息素更新和结果可视化四大模块。在MATLAB中实现,可以充分利用其强大的矩阵运算和图形绘制功能。
1. 环境与参数初始化:程序首先需要构建一个二维栅格地图,其中“1”代表障碍物,“0”代表自由空间。关键参数包括蚂蚁数量、迭代次数、信息素重要程度因子(α)、启发函数重要程度因子(β)、信息素挥发系数(ρ)和信息素释放强度(Q)。这些参数直接影响算法的收敛速度和求解质量。例如,α值过大会使蚂蚁过于依赖历史信息,导致早熟收敛;β值过大则会使搜索过于贪心,陷入局部最优。[AFFILIATE_SLOT_1]
2. 蚂蚁的路径探索逻辑:这是算法的核心。每只蚂蚁从起点出发,根据“轮盘赌”规则选择下一个栅格。选择概率由信息素浓度和启发信息(通常为当前节点到终点距离的倒数)共同决定。这个过程需要处理禁忌表(记录已访问节点以防重复)和可达节点判断(避开障碍物和边界)。
起终点坐标、障碍物地图等,均可自行修改该部分程序截图清晰地展示了蚂蚁状态转移概率计算的代码结构:
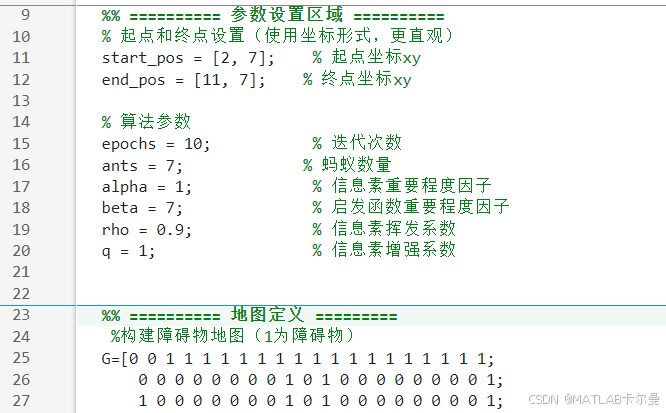
3. 信息素全局更新策略:一次迭代中所有蚂蚁完成寻路后,系统对所有路径进行信息素更新。首先,所有路径的信息素按挥发系数ρ减少,模拟自然蒸发。然后,每只蚂蚁根据其本次找到的路径长度,在其经过的路径上增加信息素,路径越短,释放的信息素越多。这种“精英主义”策略确保了优秀解能获得更强的正反馈。
值得一提的是,虽然本文以MATLAB为例,但蚁群算法的思想是跨语言的。你可以用Python的NumPy库进行高效矩阵操作,用Java或C++实现高性能的工业级仿真,甚至用JavaScript在Web端进行可视化演示。不同语言的选择取决于你的应用场景是快速原型开发、系统集成还是在线交互。
三、仿真结果分析与算法优化探讨
运行程序后,我们可以通过多维度的输出来评估算法性能。
路径规划结果可视化:最直观的输出是最终规划出的路径在栅格地图上的显示。
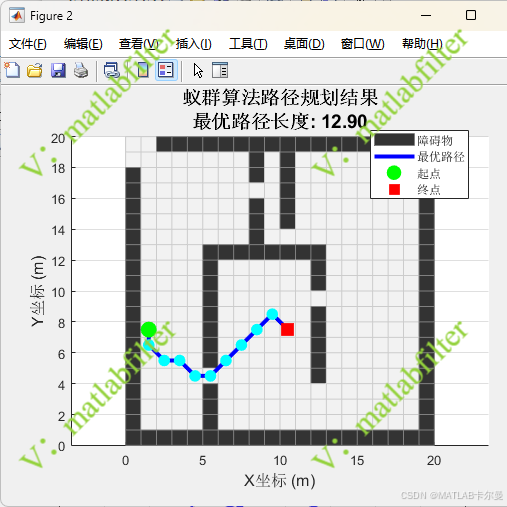
从图中可以清晰看到,算法成功找到了一条从起点(通常标记为绿色)到终点(红色)的连续路径,并巧妙地绕开了所有黑色障碍物。这条路径通常是全局最优路径的一个很好的近似。
算法收敛曲线:这是评估算法优化进程的关键指标。
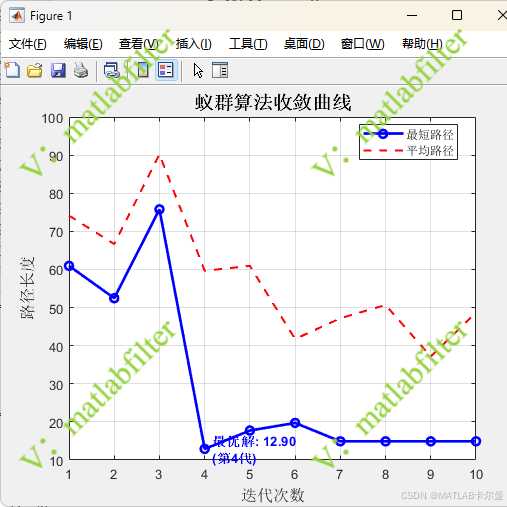
收敛曲线图展示了每次迭代中所有蚂蚁找到的最短路径长度的变化。理想情况下,曲线应随着迭代次数的增加而快速下降并逐渐趋于平稳,这表明算法正在有效搜索解空间并最终稳定在一个优良解上。如果曲线震荡剧烈或过早平缓,可能需要调整参数(如增加蚂蚁数量或调整α、β值)。
命令行输出与其他参数:程序还会在命令行窗口输出关键数据。
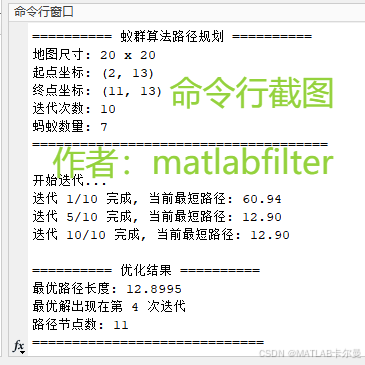
这些数据通常包括找到的最短路径长度、该路径对应的转弯次数、算法运行时间等。例如,“最短路径长度:30.2843”给出了一个量化的最优值。而其他路径参数的分析图:
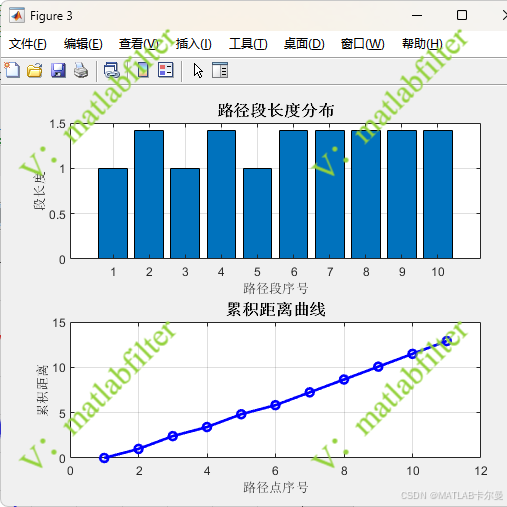
可能展示了不同参数设置下(如改变蚂蚁数量)路径长度的对比,这对于算法调优非常有帮助。 实践建议:为了获得更稳定、更优的结果,你可以尝试以下优化策略:1)采用最大-最小蚂蚁系统,限制信息素浓度范围,防止某条路径优势过大;2)引入精英蚂蚁,让找到当前最优解的蚂蚁释放额外信息素;3)将蚁群算法与A*等局部搜索算法结合,进行混合优化。
[AFFILIATE_SLOT_2]四、完整源代码与扩展应用
理解各部分原理后,研究完整代码是掌握该算法的最后一步。以下提供了整个MATLAB仿真程序的完整代码,涵盖了从初始化、迭代寻优到绘图输出的全部逻辑。你可以直接运行它,并通过修改参数或地图来测试不同场景。
% 室内多障碍环境下,基于蚁群算法的二维路径这段代码是一个完整的、可运行的范本。通过学习它,你不仅能掌握蚁群算法在路径规划中的应用,还能将其思想迁移到其他领域,例如:
- 网络路由优化:为数据包寻找最优传输路径。
- 任务调度:在云计算或生产线上分配任务顺序。
- 图像处理:用于图像边缘检测或分割。
⚠️ 常见问题:如果程序运行后找不到路径,请检查:1)起点或终点是否被障碍物包围;2)信息素挥发系数ρ是否过高,导致信息素过快消失;3)启发因子β是否过低,使得搜索过于随机。
总结来说,蚁群算法以其仿生学的独特魅力和解决复杂优化问题的卓越能力,在路径规划领域占据重要地位。本文通过详细的MATLAB程序解析,从原理到实践,展示了如何将蚂蚁的群体智慧转化为高效的算法代码。通过调整参数、分析收敛曲线和可视化结果,你可以深入理解群体智能的运作机制,并能够将这一工具灵活应用于更广泛的工程与科研问题中。希望这篇深入的技术解析能成为你探索智能算法世界的得力助手。
订阅专栏后,可直接查看源代码,粘贴到MATLAB空脚本中即可直接运行、得到结果
---
推荐阅读
- Go语言核心36讲 — 深入Go语言核心特性

 浙公网安备 33010602011771号