
【1】激光点云分割--RANSAC
问题:找到从点云中的实现地面segmentation方法?--RANSAC

基本思想:地面应是多数点通过的,因此在上述点云图像中随机选取三个点确定一个平面,设置一个tolerance,计算其他所有点距该平面的距离。若距离小于tolerance的点认为是inliners点,否则为outliners点,inliners中点数量最多对应的平面认为是best fit。
理解:RANSAC本质是一个采样算法,相比于最小二乘,其过滤噪声点效果要好的多 (二维为例)


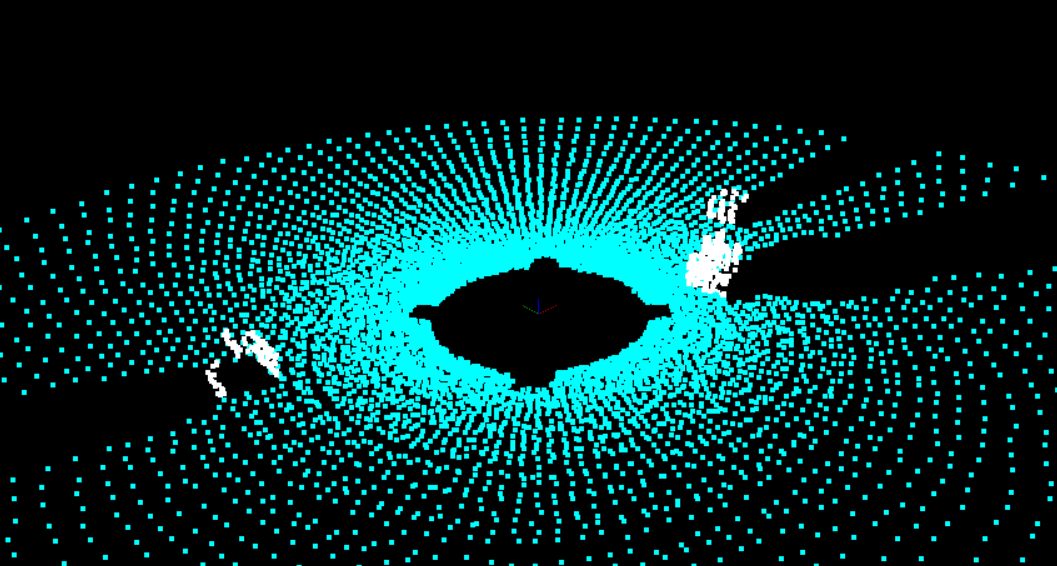
分割结果:

 浙公网安备 33010602011771号