

交轨法
 交轨法,指轨迹是由两条动直线(或曲线)的交点构成,在两条动直线(或曲线)中消去参数即可得到轨迹方程的方法。交轨法也可以说是参数法,但是参数法不一定是交轨法。也是解析几何中求动点轨迹方程的常用方法之一。
前言
交轨法,指轨迹是由两条动直线(或曲线)的交点构成,在两条动直线(或曲线)中消去参数即可得到轨迹方程的方法。交轨法也可以说是参数法,但是参数法不一定是交轨法。也是解析几何中求动点轨迹方程的常用方法之一。其使用步骤大致是:首先选择适当的参数表示两动直线(或曲线)的方程,将两动直线(或曲线)方程中的参数消去,此方程即为两动直线(或曲线)交点的轨迹方程,这种求轨迹方程的方法叫做交轨法[交点轨迹法]。
链接:https://share.weiyun.com/0NPM0w1h 密码:9e3bjx
典例剖析
(1).当 \(\theta_0=\cfrac{\pi}{3}\) 时,求\(\rho_0\)及\(l\)的极坐标方程;
分析:当\(\theta_0=\cfrac{\pi}{3}\)时,由\(\rho=4sin\theta\),得到\(\rho_0=4sin\cfrac{\pi}{3}=2\sqrt{3}\);
求直线\(l\)的极坐标方程有以下两个思路,可以比较看,哪一种更简便。
思路1:过点\(A\)的直线\(l\)的斜率为\(k=-\cfrac{1}{tan\frac{\pi}{3}}=-\cfrac{\sqrt{3}}{3}\),
故直线\(l\)的普通方程为\(y-0=-\cfrac{\sqrt{3}}{3}(x-4)\),
再用\(y=\rho\cdot sin\theta\)和\(x=\rho\cdot cos\theta\)代入上式,
变形直线的极坐标方程为\(\sqrt{3}\rho cos\theta+3\rho sin\theta=4\sqrt{3}\),整理为
\(\rho\cdot sin(\theta+\cfrac{\pi}{6})=2\)或者\(\rho\cdot cos(\theta-\cfrac{\pi}{3})=2\)
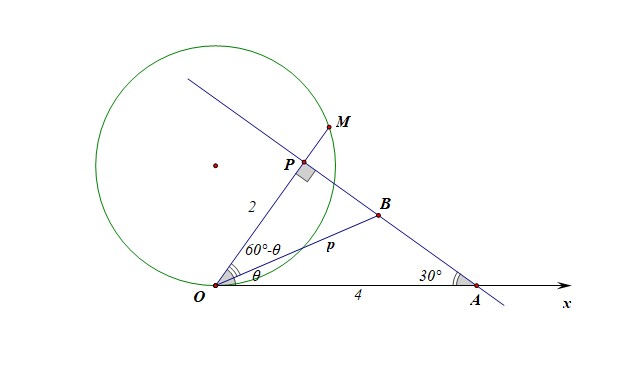
思路2:如图所示,在极坐标系下直接思考和运算,
在\(\triangle OAP\)中,已知\(OA=4\),\(\angle PAO=\cfrac{\pi}{6}\),则\(OP=2\),
在直线\(l\)上任取一点不同于点 \(P\) 的点 \(B(\rho,\theta)\),则在\(\triangle OPB\)中,已知\(OB=\rho\),\(\angle POB=\cfrac{\pi}{3}-\theta\),\(OP=2\),
则\(\rho\cdot cos(\cfrac{\pi}{3}-\theta)=2\),也即 \(\rho\cdot cos(\theta-\cfrac{\pi}{3})=2\)
经验证,点 \(P(2,\cfrac{\pi}{3})\) 也在直线 \(\rho\cdot cos(\theta-\cfrac{\pi}{3})=2\) 上,
故直线 \(l\) 的 极坐标方程为 \(\rho\cdot cos(\theta-\cfrac{\pi}{3})=2\) .
解后反思:相比较而言,在极坐标系下求直线的方程,我们只需要借助解三角形就可以搞定了,原因是在极坐标系下\(\rho\)的含义一定是极点到动点的线段的长度,这样就可以顺利借助解三角形来完成了。
(2).当\(M\)在\(C\)上运动且\(P\)在线段\(OM\)上时,求\(P\)点轨迹的极坐标方程。
分析:同样的,求\(P\)点轨迹的极坐标方程,我们也可以有两个思路来考虑,
思路1:【交轨法】在直角坐标系下思考求解,然后转化划归。
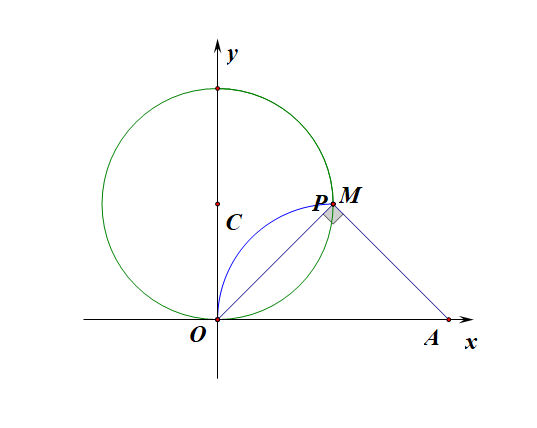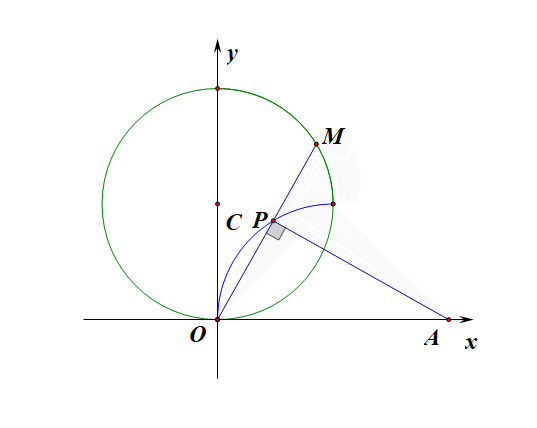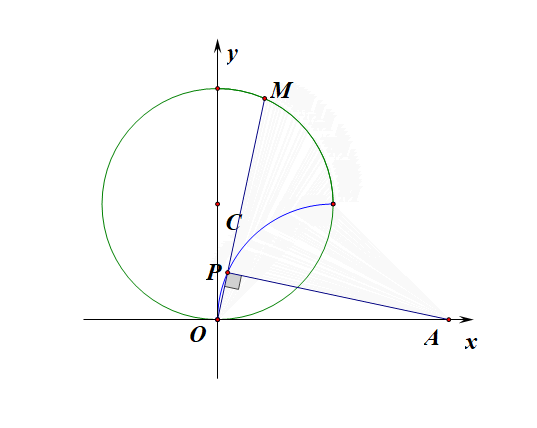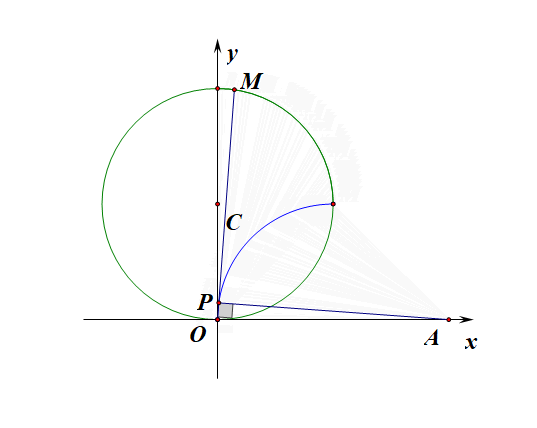
当直线 \(OM\) 的斜率存在时,设直线\(OM:y=kx\),则直线\(AP:y=-\cfrac{1}{k}(x-4)\),
则两条直线的交点\(P\)的参数方程为\(\left\{\begin{array}{l}{y=kx①}\\{y=-\cfrac{1}{k}(x-4)②}\end{array}\right.(k为参数,k\geqslant 1)\),
两式相乘,消去参数,得到\(y^2=-x(x-4)\),
即\(x^2+y^2-4x=0\),转化为极坐标方程为\(\rho^2=4\rho cos\theta\),
即\(\rho=4cos\theta\),对应的 \(\theta\in [\cfrac{\pi}{4},\cfrac{\pi}{2})\)当点 \(M\) 逆时针运动时,点 \(P\) 向点 \(O\) 靠近,\(\theta\) 趋近于\(\cfrac{\pi}{2}\) ,当点 \(M\) 顺时针运动时,点 \(P\) 向点 \(M\) 靠近,\(\theta\) 趋近多少呢,可以通过计算得到,点 \(M\) 运动到点 \((2,2)\) 时,\(\angle AMO=\cfrac{\pi}{2}\),即过点 \(A\) 的直线和直线 \(OM\) 垂直,垂足为 点 \(M\) ,由已知条件得垂足是点 \(P\),由于过直线外的一点做直线的垂线,只能做一条,则点 \(P\) 和点 \(M\) 重合,即另一个临界位置时, \(\theta=\cfrac{\pi}{4}\) .,
再思考当\(k\)不存在时,点\(P\)落在原点,也满足题意,对应\(\theta=\cfrac{\pi}{2}\),
综上所述,\(P\)点轨迹的极坐标方程为\(\rho=4cos\theta\),\(\theta\in [\cfrac{\pi}{4},\cfrac{\pi}{2}]\),
思路2:如图所示,在极坐标系下直接思考和运算,
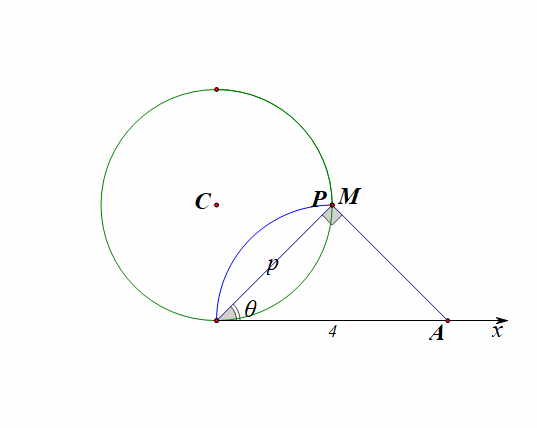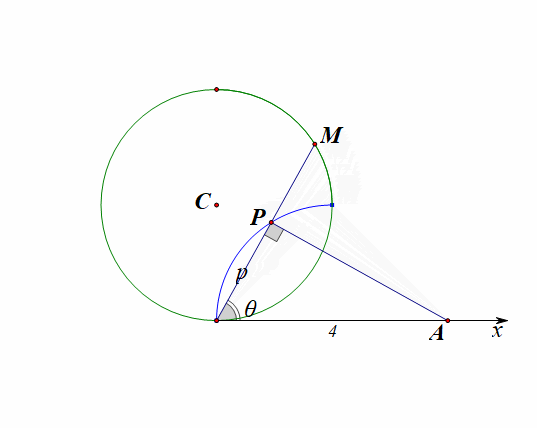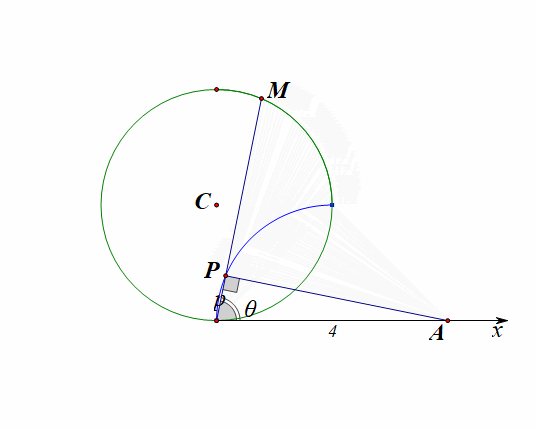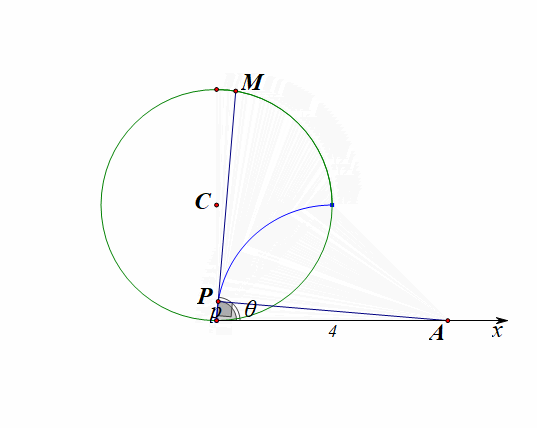
设动点\(P(\rho,\theta)\),在\(\triangle OAP\)中,\(OP=\rho\),我们很容易得到\(cos\theta=\cfrac{\rho}{4}\),
即\(\rho=4cos\theta\),且 \(\theta\in [\cfrac{\pi}{4},\cfrac{\pi}{2})\)当点 \(M\) 逆时针运动时,点 \(P\) 向点 \(O\) 靠近,\(\theta\) 趋近于\(\cfrac{\pi}{2}\) ,当点 \(M\) 顺时针运动时,点 \(P\) 向点 \(M\) 靠近,\(\theta\) 趋近多少呢,可以通过计算得到,点 \(M\) 运动到点 \((2,2)\) 时,\(\angle AMO=\cfrac{\pi}{2}\),即过点 \(A\) 的直线和直线 \(OM\) 垂直,垂足为 点 \(M\) ,由已知条件得垂足是点 \(P\),由于过直线外的一点做直线的垂线,只能做一条,则点 \(P\) 和点 \(M\) 重合,即另一个临界位置时, \(\theta=\cfrac{\pi}{4}\) .,当 \(\theta=\cfrac{\pi}{2}\)时,也满足题意,
故\(P\)点轨迹的极坐标方程为\(\rho=4cos\theta\),\(\theta\in [\cfrac{\pi}{4},\cfrac{\pi}{2}]\)。
解后反思:由这两小问题的解答过程比较分析,同样的问题,当放到极坐标下思考和运算会变得很简单,之所以我们感觉难,是因为我们对极坐标系很不熟悉而已。
法1:参数方程法,首先联立两个方程,得到\(\left\{\begin{array}{l}{x-my-1=0①}\\{mx+y-1=0②}\end{array}\right.\)
给②式乘以\(m\),消\(y\)得到,\(x=\cfrac{m+1}{m^2+1}\),代入②式得到\(y=\cfrac{1-m}{m^2+1}\)
即交点轨迹的参数方程为
或者说我们就可以用参数方法来回答这个问题。
不过我们还是继续完成接下来的任务,重点和难点是消参。
\(\left\{\begin{array}{l}{x=\cfrac{m+1}{m^2+1}①}\\{y=\cfrac{1-m}{m^2+1}②}\end{array}\right.\quad (m为参数)\),如何消参,
给 \(①^2+②^2\) ,得到\(x^2+y^2=\cfrac{(m+1)^2}{(m^2+1)^2}+\cfrac{(1-m)^2}{(m^2+1)^2}=\cfrac{2}{m^2+1}\),
又\(x+y=\cfrac{2}{m^2+1}\),故\(x^2+y^2-x-y=0\)。
又当\(x=0\)且\(y=0\)时,\(m\)不存在,
故所求的轨迹方程为\(x^2+y^2-x-y=0(x\neq0且y\neq 0)\)。
法2:交轨法,将两个方程分别变形为\(my=x-1\)和\(mx=1-y\),
当\(m=0\)时,两个方程不能相除,此时得到两个直线的交点为\((1,1)\);
当\(m\neq 0\)时,两式相除得到\(\cfrac{my}{mx}=\cfrac{x-1}{1-y}\),即\(\cfrac{y}{x}=\cfrac{x-1}{1-y}\),
变形为\(y(1-y)=x^2-x\),整理为\(x^2+y^2-x-y=0\),即\((x-\frac{1}{2})^2+(y-\frac{1}{2})^2=\cfrac{1}{2}\)
再分别验证点\((1,1)\)和点\((0,1)\)和点\((1,0)\)都在上述曲线上,但是点\((0,0)\)不应该在轨迹曲线上,
[为什么验证这四个点,原因是由\(\cfrac{y}{x}=\cfrac{x-1}{1-y}\),两个横行即分子分母都为零,得到点\((0,1)\)和\((1,0)\),两个竖行都为零,得到点点\((0,0)\)和\((1,1)\),]
故所求的轨迹方程为\(x^2+y^2-x-y=0(x\neq0且y\neq 0)\)。
分析:由\(\left\{\begin{array}{l}{x-2y+2=0(x>0)①}\\{y=kx②}\end{array}\right.\)
解方程,消去\(y\),解得\(x=\cfrac{2}{2k-1}\),代入②得到,\(y=\cfrac{2k}{2k-1}\),由\(x=\cfrac{2}{2k-1}>0\),得到\(k>\cfrac{1}{2}\)
故曲线\(M\)的参数方程为\(\left\{\begin{array}{l}{x=\cfrac{2}{2k-1}}\\{y=\cfrac{2k}{2k-1}}\end{array}\right.\) (\(k\)为参数,\(k>\cfrac{1}{2}\))
可转化划归
法1:定义法,记\(\odot O_1\)的圆心\((0,0)\)为点\(F_1\),半径为\(r_1=1\),记\(\odot O_2\)的圆心\((4,0)\)为点\(F_2\),半径为\(r_2=3\),
再设动圆的圆心坐标为\(P(x,y)\),半径为\(R\),则由于动圆\(\odot P\)与两个圆都内切,则有\(|PF_1|=R+1\),\(|PF_2|=R+3\),
即\(|PF_2|-|PF_1|=2\),故动点\(P\)到两个定点的距离的差为定值[注意没有绝对值],则动点的轨迹为双曲线的右支。
又由上式可知,\(a=1\),\(2c=|F_1F_2|=4\),故\(c=2\),则\(b=\sqrt{3}\),
故得到标准形式的双曲线的方程为\(\cfrac{x^2}{1^2}-\cfrac{y^2}{3}=1\)①,
但是上述的双曲线方程是基于双曲线的中心在坐标原点处的,而本题目的双曲线的中心在点\((2,0)\),
故将①式对应的图像向右平移两个单位,则得到\(\cfrac{(x-2)^2}{1^2}-\cfrac{y^2}{3}=1\),即\((x-2)^2-\cfrac{y^2}{3}=1\),
故所求的动圆圆心轨迹为双曲线的右支,其中心为\((2,0)\),实半轴长为\(1\),虚半轴长为\(\sqrt{3}\)的双曲线。
法2:交轨法,本题目并没有明确要求交点的轨迹,但是我们可以将其转化,使得动点[动圆的圆心]称为两曲线族的交点,用交轨法求解。
设动圆的圆心坐标为\(P(x,y)\),半径为\(R\)(此处我们视其为参数),
\(\odot O_1\)的圆心\((0,0)\),半径为\(r_1=1\),\(\odot O_2\)的圆心\((4,0)\),半径为\(r_2=3\),
则点\(P\)的第一轨迹是以\(O(0,0)\)为圆心,以\(R-1\)为半径的圆周(同心圆族),则
点\(P\)的第二轨迹是以\(O_1(4,0)\)为圆心,以\(R-3\)为半径的圆周(同心圆族),则
故动圆圆心\(P\)的轨迹的参数方程为
联立①②两式,消去参数\(R\;\)[1]\(\;\)得到,\((x-2)^2-\cfrac{y^2}{3}=1\),
故所求的动圆圆心轨迹为双曲线的右支,其中心为\((2,0)\),实半轴长为\(1\),虚半轴长为\(\sqrt{3}\)的双曲线。
分析:联立两直线方程得到,\(\left\{\begin{array}{l}3x+2y=6t\\3x-2y=\cfrac{6}{t}\end{array}\right.\),
解以 \(x\),\(y\) 为元的方程,得到 \(\left\{\begin{array}{l}x=t+\cfrac{1}{t}\\y=\cfrac{3}{2}(t-\cfrac{1}{t})\end{array}\right.\),
即所求的点 \(P\) 的轨迹方程为 \(\left\{\begin{array}{l}x=t+\cfrac{1}{t}\\y=\cfrac{3}{2}(t-\cfrac{1}{t})\end{array}\right.\),( \(t\) 为参数)
引申:如果此时还想知道点 \(P\) 的轨迹是什么曲线,可以考虑消去参数 \(t\),比如,
由上可知, \(\left\{\begin{array}{l}x=t+\cfrac{1}{t}①\\\cfrac{2}{3}y=t-\cfrac{1}{t}②\end{array}\right.\),
\(①^2-②^2\),得到 \(x^2-\cfrac{4y^2}{9}=4\),整理为 \(\cfrac{x^2}{4}-\cfrac{y^2}{9}=1\),
即所求的轨迹为双曲线。
[具体的消参过程:
由①得到,\(\sqrt{x^2+y^2}+1=R\),
由②得到\(\sqrt{(x-4)^2+y^2}+3=R\),
则得到\(\sqrt{x^2+y^2}+1=\sqrt{(x-4)^2+y^2}+3\),
先整理得到\(\sqrt{x^2+y^2}-2=\sqrt{(x-4)^2+y^2}\)
两边同时平方整理得到,\(\sqrt{x^2+y^2}=2x-3\),
再次两边同时平方整理得到,\((x-2)^2-\cfrac{y^2}{3}=1\)
由于\(2x-3>0\),故\(x>\cfrac{3}{2}\),故只是双曲线的右支] ↩︎

 浙公网安备 33010602011771号

