
多目标追踪各项指标详解
多目标追踪的核心是:在每一帧中,将检测器输出的“检测框”与上一帧的“轨迹框”进行关联。
常用流程:
- 计算每对检测框与轨迹框的相似度(IoU、外观特征距离、时空先验(卡尔曼滤波器)等)。
- 构建相似度矩阵,通常用匈牙利算法(Hungarian)或贪心策略解最优匹配。
- 设定 IoU 阈值(如 0.5):低于阈值的匹配视为不可信,记为未匹配。
匹配情况:
- TP(True Positive):成功匹配的检测——轨迹对。
- FP(False Positive):检测框未匹配到任何真实轨迹(误检)。
- FN(False Negative):真实轨迹在本帧没有对应检测(漏检)。
- IDs(ID Switches):某个真实目标在相邻两帧中,对应轨迹标号发生变化。
- Frag(Fragmentation):同一真实目标的轨迹被多次断开再重连。
一、CLEAR-MOT 指标:MOTA 与 MOTP
1. MOTA 详解
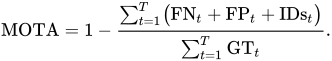
每项含义:
 所有帧的漏检总数
 所有帧的误检总数
 所有帧的 ID 切换总次数
 所有帧的真实目标总数
注意事项:
ID 切换与 FP/FN 权重相同:若关注身份一致性,应结合 IDF1 而非单看 MOTA。
对小目标敏感:若目标尺寸小,稍微低的 IoU 会被判为 FN,从而影响 MOTA。
2. MOTP 详解
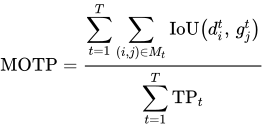
含义:在所有正确匹配对中,平均 IoU。越高说明框定位越精准。
示例:
若三对 TP 的 IoU 分别为 0.6, 0.8, 0.4,则
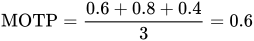
不反映漏检、误检和 ID 错,更适合单纯评估定位精度。
二、身份保持指标:IDP / IDR / IDF1
1. 定义
- IDTP(True Positive ID):正确地保持目标身份一致的帧数。
- IDFP(False Positive ID):错误地将一个 ID 分配给另一个目标的帧数。
- IDFN(False Negative ID):未能正确识别一个目标的帧数。
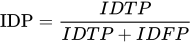
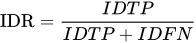
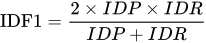
2. 计算示例
假设跟踪过程中,共出现 50 个身份片段:正确(IDTP)40、误分(IDFP)5、漏分(IDFN)10,则
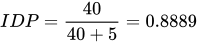
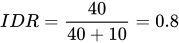
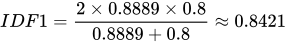
强调“身份连贯性”时优先参考,如智能监控中的人物再识别跟踪。
三、HOTA:检测与关联的平衡
HOTA 从检测质量和关联质量两方面拆分,并通过几何平均融合。
1、检测准确率 DetA
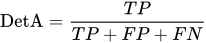
2、关联准确率 AssA
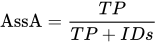
3、HOTA
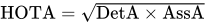
- 示例
若 DetA=0.7, AssA=0.6,则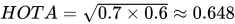
克服 MOTA 对三种错误一视同仁的问题;明确分开检测 vs 关联,诊断更直观。
四、持久性指标:MT / ML / Frag
- MT(Mostly Tracked):某目标在 ≥ 80% 帧被跟到。
- ML(Mostly Lost):某目标在 ≤ 20% 帧被跟到。
- Frag(Fragmentation):一条真实轨迹被切断并重连的次数。
-
示例
一条目标共出现 100 帧,其中有 85 帧 TP、10 帧 FN、5 帧 ID 切换: -
- 跟踪率 85% ≥ 80%,计入 MT。
- Frag = id 切换次数 = 5。

 浙公网安备 33010602011771号