
 动环平台数据失真排查:服务器机柜以太网温湿度传感器降噪经验
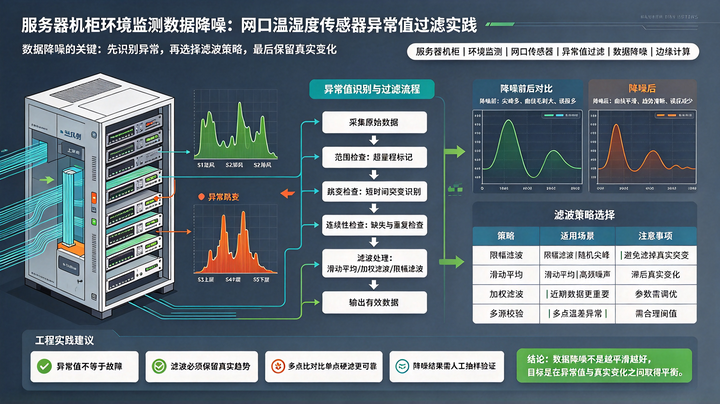
服务器机柜环境监测数据降噪:网口温湿度传感器异常值过滤实践
添加描述
物联网 · 盛世宏博 · 服务器机柜环境监测、网口温湿度传感器、数据降噪、异常值过滤
一、机柜环境数据的"噪声从哪来"
服务器机柜内部署网口温湿度传感器后,数据上屏了,但运维人员很快发现一个问题:数据"跳"。
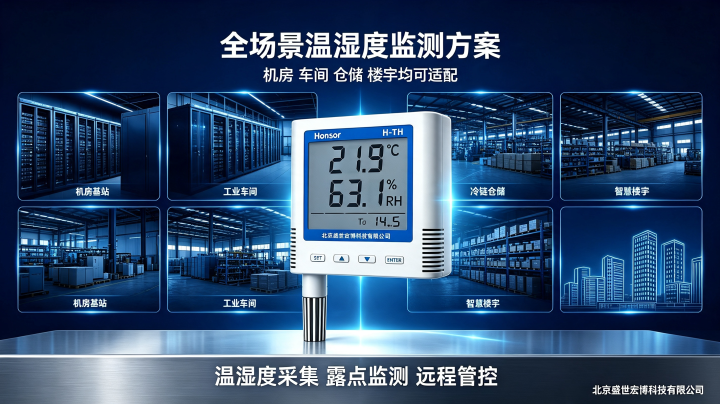
RJ45接口以太网温湿度变送器
某互联网公司 IDC 机房,42U 标准机柜内贴装 RJ45 温湿度传感器(采样周期 10s),连续一周数据记录显示:
根本原因不是传感器"坏了",而是机柜环境本身存在干扰源:
-
气流扰动:服务器风扇启停导致局部微气流,传感器探头响应滞后形成"过冲"
-
电磁干扰:网口 PHY 芯片发热 + 机柜内强电电缆感应,影响模拟前端
-
网络抖动:TCP 重传导致数据包乱序,旧数据覆盖新数据
-
采样量化误差:低成本传感器 ADC 有效位仅 10~12bit,低湿度段分辨率不足
-
安装位置:紧贴服务器出风口或吸入热通道回流
解决思路不是"换更好的传感器"(成本翻倍且仍有噪声),而是在数据链路层做降噪和异常过滤,让上层系统看到的是"干净的信号"。
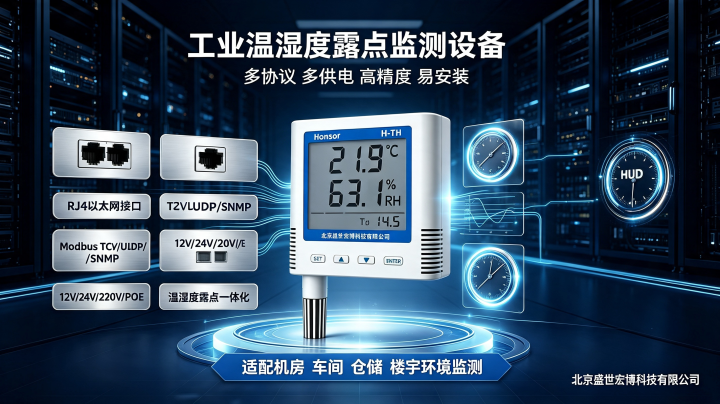
POE供电以太网温湿度设备
二、异常值分类与识别
1. 五类异常定义
┌────────────────────────────────────────────────────────────────────┐ │ 类型 │ 特征 │ 成因 │ ├──────────────┼─────────────────────────┼────────────────────────┤ │ ① 物理越界 │ 温度<-40℃ 或 >85℃ │ 通信帧解析错误/寄存器 │ │ │ 湿度<0% 或 >100% │ 偏移量配置错误 │ │ ② 突变跳点 │ 相邻采样变化>5%RH/3℃ │ 电磁干扰/气流冲击 │ │ │ 且 30s 内恢复 │ │ │ ③ 冻结(粘滞)│ 连续 N 个值完全相同 │ 传感器死机/通信缓存复用 │ │ ④ 趋势矛盾 │ 空调未变而温度持续漂移 │ 探头老化/安装松动 │ │ ⑤ 统计离群 │ 偏离滑动窗口均值>3σ │ 综合噪声 │ └────────────────────────────────────────────────────────────────────┘ 复制
2. 识别代码
from collections import deque import statistics class AnomalyDetector: def __init__(self, window_size=20, max_frozen=5, max_jump_h=5.0, max_jump_t=3.0): self.window = deque(maxlen=window_size) self.max_frozen = max_frozen self.max_jump_h = max_jump_h self.max_jump_t = max_jump_t self.consecutive_same = 0 self.last_value = None def check(self, reading: dict) -> tuple: """返回 (is_valid, reason, corrected_value)""" t = reading.get('temperature', 0) h = reading.get('humidity', 0) ts = reading.get('timestamp', 0) # ① 物理越界 if t < -40 or t > 85 or h < 0 or h > 100: return False, f'PHYSICAL_LIMIT: t={t} h={h}', None # ② 突变跳点 if self.last_value: dt = abs(t - self.last_value['temperature']) dh = abs(h - self.last_value['humidity']) if dt > self.max_jump_t or dh > self.max_jump_h: return False, f'JUMP: dt={dt:.1f} dh={dh:.1f}', self.last_value # ③ 冻结检测 if self.last_value and t == self.last_value['temperature'] and h == self.last_value['humidity']: self.consecutive_same += 1 if self.consecutive_same >= self.max_frozen: return False, f'FROZEN: {self.consecutive_same} consecutive same', None else: self.consecutive_same = 0 # ⑤ 统计离群 if len(self.window) >= 10: recent_h = [v['humidity'] for v in self.window] mean_h = statistics.mean(recent_h) stdev_h = statistics.stdev(recent_h) if len(recent_h) > 1 else 1.0 if abs(h - mean_h) > 3 * stdev_h: return False, f'OUTLIER: h={h} mean={mean_h:.1f} ±3σ={3*stdev_h:.1f}', None self.window.append({'temperature': t, 'humidity': h, 'timestamp': ts}) self.last_value = {'temperature': t, 'humidity': h} return True, 'OK', {'temperature': t, 'humidity': h} 复制
三、降噪算法
1. 滑动均值滤波(基础)
class MovingAverageFilter: def __init__(self, window=5): self.window = deque(maxlen=window) def filter(self, value: float) -> float: self.window.append(value) return sum(self.window) / len(self.window) 复制
适合消除高频锯齿波动。窗口 5~7 个采样点(对应 50~70s),对 10s 采样周期效果明显。缺点是滞后约半个窗口宽度,不适合快速变化的控制回路。
2. 指数加权移动平均 EMA(推荐)
class EMAFilter: def __init__(self, alpha=0.3): self.alpha = alpha self.ema_t = None self.ema_h = None def filter(self, t: float, h: float) -> tuple: if self.ema_t is None: self.ema_t, self.ema_h = t, h else: self.ema_t = self.alpha * t + (1 - self.alpha) * self.ema_t self.ema_h = self.alpha * h + (1 - self.alpha) * self.ema_h return round(self.ema_t, 2), round(self.ema_h, 2) 复制
α=0.2~0.4 之间调节:α 大则响应快但平滑弱,α 小则平滑强但滞后大。机柜环境推荐 α=0.25~0.35。
3. 中值滤波(专治单点跳变)
class MedianFilter: def __init__(self, window=5): self.t_window = deque(maxlen=window) self.h_window = deque(maxlen=window) def filter(self, t: float, h: float) -> tuple: self.t_window.append(t) self.h_window.append(h) return ( statistics.median(self.t_window), statistics.median(self.h_window) ) 复制
中值滤波对孤立跳点效果最好——跳点永远排不到中间,直接被丢弃。但对连续漂移无能为力。
4. 卡尔曼滤波(高阶应用)
class KalmanFilter: def __init__(self, process_noise=0.01, measurement_noise=0.1): self.Q = process_noise # 过程噪声 self.R = measurement_noise # 测量噪声 self.x_t = None # 温度估计值 self.x_h = None # 湿度估计值 self.P_t = 1.0 self.P_h = 1.0 def filter(self, t: float, h: float) -> tuple: if self.x_t is None: self.x_t, self.x_h = t, h return round(t, 2), round(h, 2) # 预测 # 温度 P_ = self.P_t + self.Q K_t = P_ / (P_ + self.R) self.x_t = self.x_t + K_t * (t - self.x_t) self.P_t = (1 - K_t) * P_ # 湿度 P_ = self.P_h + self.Q K_h = P_ / (P_ + self.R) self.x_h = self.x_h + K_h * (h - self.x_h) self.P_h = (1 - K_h) * P_ return round(self.x_t, 2), round(self.x_h, 2) 复制
卡尔曼滤波适合已知系统动态模型的场景。机柜温度缓慢变化(每分钟 <0.5℃),过程噪声设小(0.005~0.02),测量噪声根据传感器规格设(0.05~0.2)。
四、综合过滤流水线
1. 处理链设计
原始数据 → ①异常检测 → ②分类处理 → ③平滑滤波 → ④输出 ① 异常检测:物理越界/突变/冻结/离群 ② 分类处理: - 越界 → 直接丢弃,标记设备异常 - 突变跳点 → 用上一有效值替代(不丢弃,防误判) - 冻结 → 连续 5 次相同则标记 STALE,停止参与控制 - 离群 → 用 EMA 预测值替代 ③ 平滑滤波:EMA + 中值联合(先中值去跳点,再 EMA 平滑) ④ 输出:标准化 JSON + 质量码 复制
2. 综合处理代码
class DataDenoisingPipeline: def __init__(self): self.detector = AnomalyDetector(window_size=20) self.median = MedianFilter(window=5) self.ema = EMAFilter(alpha=0.3) self.kalman = KalmanFilter(process_noise=0.01, measurement_noise=0.1) self.last_valid = None def process(self, reading: dict) -> dict: t_raw = reading.get('temperature', 0) h_raw = reading.get('humidity', 0) # ① 异常检测 valid, reason, replacement = self.detector.check(reading) if not valid: if 'FROZEN' in reason or 'PHYSICAL' in reason: return { **reading, 'status': 'INVALID', 'reason': reason, 'quality': 0 } elif 'JUMP' in reason or 'OUTLIER' in reason: # 用上一有效值或 EMA 预测替代 if self.last_valid: t_raw, h_raw = self.last_valid['temperature'], self.last_valid['humidity'] # ② 中值滤波 t_med, h_med = self.median.filter(t_raw, h_raw) # ③ EMA 平滑 t_ema, h_ema = self.ema.filter(t_med, h_med) # ④ 卡尔曼(可选,高精度场景启用) t_kf, h_kf = self.kalman.filter(t_ema, h_ema) result = { **reading, 'temperature_raw': t_raw, 'temperature': t_kf, 'humidity_raw': h_raw, 'humidity': h_kf, 'status': 'OK', 'quality': 1, 'filter_applied': reason if not valid else 'EMA+MEDIAN+KF' } self.last_valid = {'temperature': t_kf, 'humidity': h_kf} return result 复制
五、效果对比
某机柜 7 天运行数据(采样 10s,共 60480 条记录):
六、部署建议
七、一句话总结
机柜环境数据降噪不是"把数据改好看",而是在噪声不可避免的前提下,用异常检测拦截坏数据、用滤波算法平滑好数据、用质量码标记可疑数据。最终让上层系统拿到的是"可信的信号"而不是"原始的噪声"——联动不误动、告警不误报、趋势分析不失真。
关键词:服务器机柜、网口温湿度传感器、数据降噪、异常值过滤、滑动均值、EMA、中值滤波、卡尔曼滤波、突变检测、冻结检测、统计离群、数据质量
标签:#服务器机柜 #网口温湿度传感器 #数据降噪 #异常值过滤 #滑动均值 #EMA #中值滤波 #卡尔曼滤波 #突变检测 #冻结检测 #统计离群 #数据质量

 浙公网安备 33010602011771号