在计算机视觉项目的开发过程中,图像预处理的质量往往决定了后续算法的上限。OpenCV 作为跨语言(Python、C++、JavaScript 等)的视觉库,其形态学操作与边缘检测构成了图像处理的基石。本文将带你系统掌握这些核心技能,并通过可运行的代码示例深入理解每种算法的适用场景。
一、形态学操作:用结构元素重塑图像
形态学操作的本质是利用一个称为结构元素(kernel)的小矩阵在图像上滑动,对覆盖区域的像素进行集合运算。这种基于形状的处理方式,在去噪、轮廓提取和特征增强方面有着不可替代的作用。无论你使用 Python 还是 C++ 开发,OpenCV 提供的 API 接口都保持一致。
1. 腐蚀与膨胀:形态学的两大基石
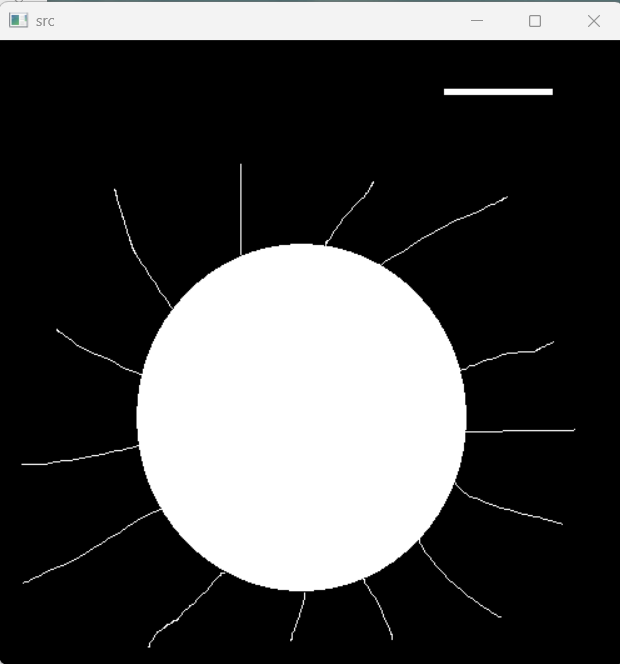
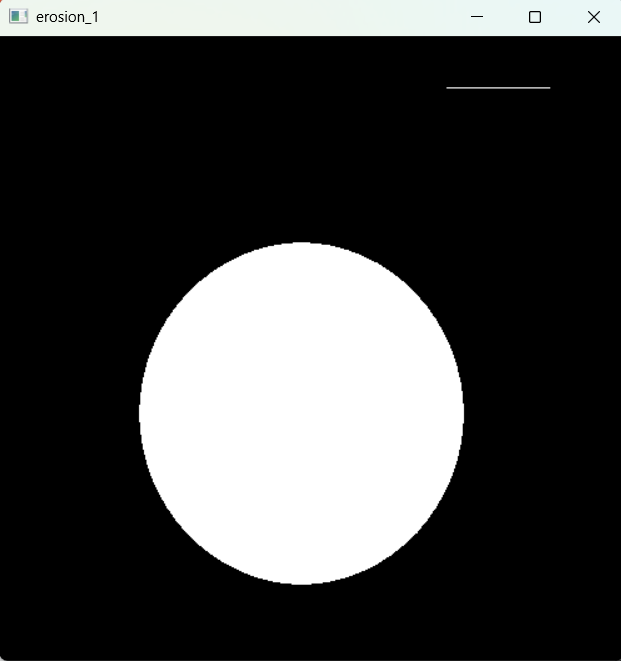
腐蚀(Erosion) 的规则是:只有当结构元素覆盖的全部像素都为前景(白色)时,中心像素才保留为前景。这会让亮区收缩,有效消除细小的亮斑,同时细化轮廓边界。
import cv2
import numpy as np
# 读取图像(OpenCV默认读取格式为BGR)
sun = cv2.imread('sun.png')
cv2.imshow('src', sun)
cv2.waitKey(0)
# 定义3x3的结构元素(全1矩阵)
kernel = np.ones((3, 3), np.uint8)
# 执行腐蚀操作,迭代2次
erosion_1 = cv2.erode(sun, kernel, iterations=2)
cv2.imshow('erosion_1', erosion_1)
cv2.waitKey(0)
下图为原图与腐蚀后的对比效果,可以明显看到前景区域被“瘦身”了:
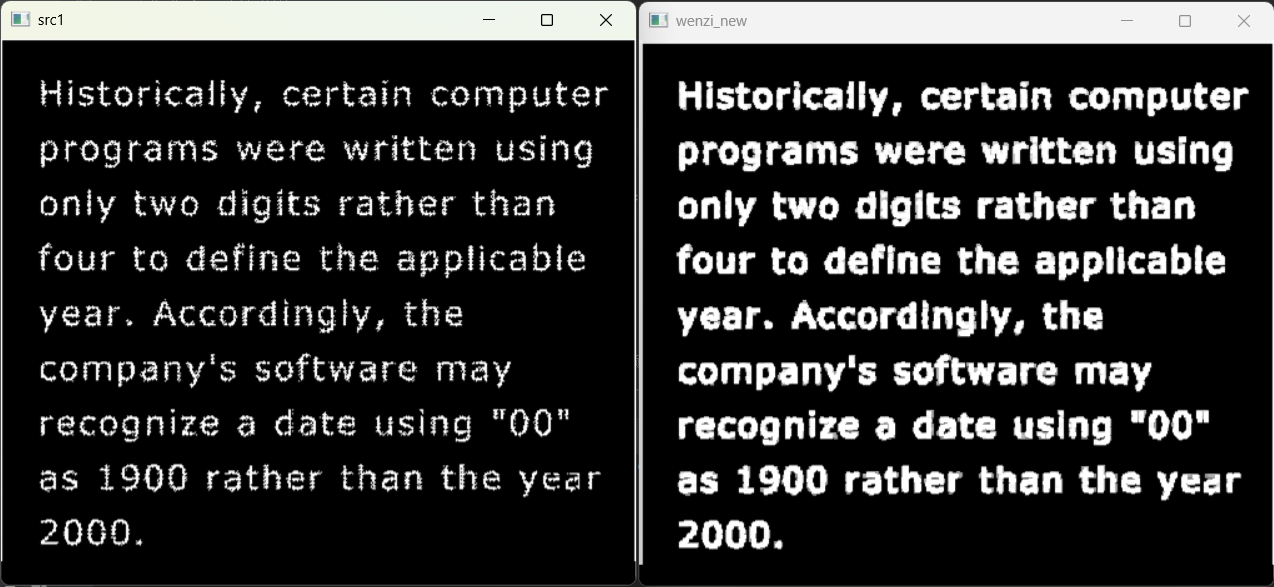
膨胀(Dilation) 则完全相反:只要结构元素覆盖的区域内存在至少一个前景像素,中心像素就被置为前景。这一操作能填补前景中的小孔洞,让断裂的轮廓重新连接起来。
wenzi = cv2.imread('wenzi.png')
cv2.imshow('src1', wenzi)
cv2.waitKey(0)
kernel = np.ones((2, 2), np.uint8)
# 执行膨胀操作,迭代2次
wenzi_new = cv2.dilate(wenzi, kernel, iterations=2)
cv2.imshow('wenzi_new', wenzi_new)
cv2.waitKey(0)
左侧为原图,右侧为膨胀后的结果,前景区域明显“胖”了一圈:
2. 开运算与闭运算:组合拳的妙用
单独使用腐蚀或膨胀往往顾此失彼,而将二者组合起来就能发挥更大价值:
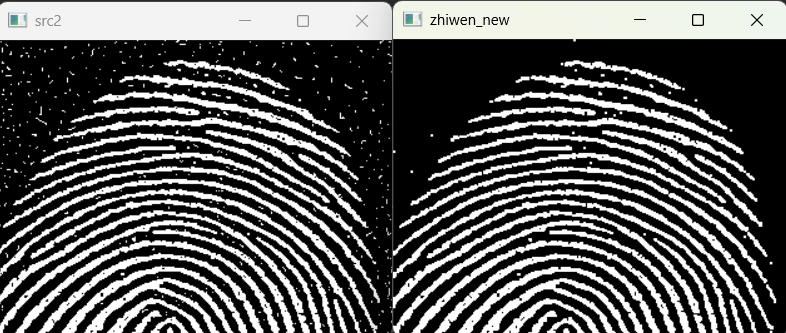
- 开运算(先腐蚀后膨胀):擅长平滑轮廓、切断狭窄连接、去除细小突出物,是消除噪点的利器。
- 闭运算(先膨胀后腐蚀):专门用于闭合前景中的小空洞、桥接断裂的轮廓线段。
# 开运算示例:处理指纹图像去噪
zhiwen = cv2.imread('zhiwen.png')
cv2.imshow('src2', zhiwen)
cv2.waitKey(0)
kernel = np.ones((2, 2), np.uint8)
# 开运算
zhiwen_new = cv2.morphologyEx(zhiwen, cv2.MORPH_OPEN, kernel)
cv2.imshow('zhiwen_new', zhiwen_new)
cv2.waitKey(0)
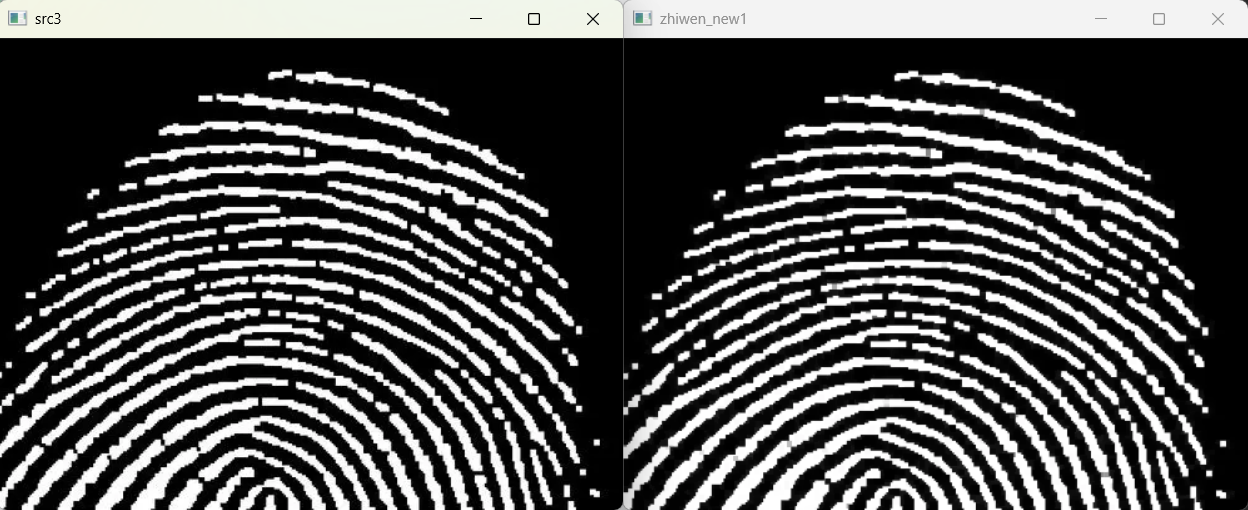
# 闭运算示例:填补指纹断裂区域
zhiwen_duan = cv2.imread('zhiwen_duan.png')
cv2.imshow('src3', zhiwen_duan)
cv2.waitKey(0)
kernel = np.ones((4, 4), np.uint8)
zhiwen_new1 = cv2.morphologyEx(zhiwen_duan, cv2.MORPH_CLOSE, kernel)
cv2.imshow('zhiwen_new1', zhiwen_new1)
cv2.waitKey(0)
开运算效果(噪点被清除,轮廓更干净):
闭运算效果(空洞被填补,轮廓更完整):
3. 梯度、顶帽与黑帽:进阶特征提取
形态学梯度 的计算公式为“膨胀图减去腐蚀图”,结果恰好勾勒出目标的轮廓边界。这一操作在需要快速定位物体边缘时非常高效。
# 提取文字轮廓
wenzi = cv2.imread('wenzi.png')
cv2.imshow('wenzi', wenzi)
cv2.waitKey(0)
kernel = np.ones((2, 2), np.uint8)
# 直接通过morphologyEx实现梯度运算
bianyuan = cv2.morphologyEx(wenzi, cv2.MORPH_GRADIENT, kernel)
cv2.imshow('bianyuan', bianyuan)
cv2.waitKey(0)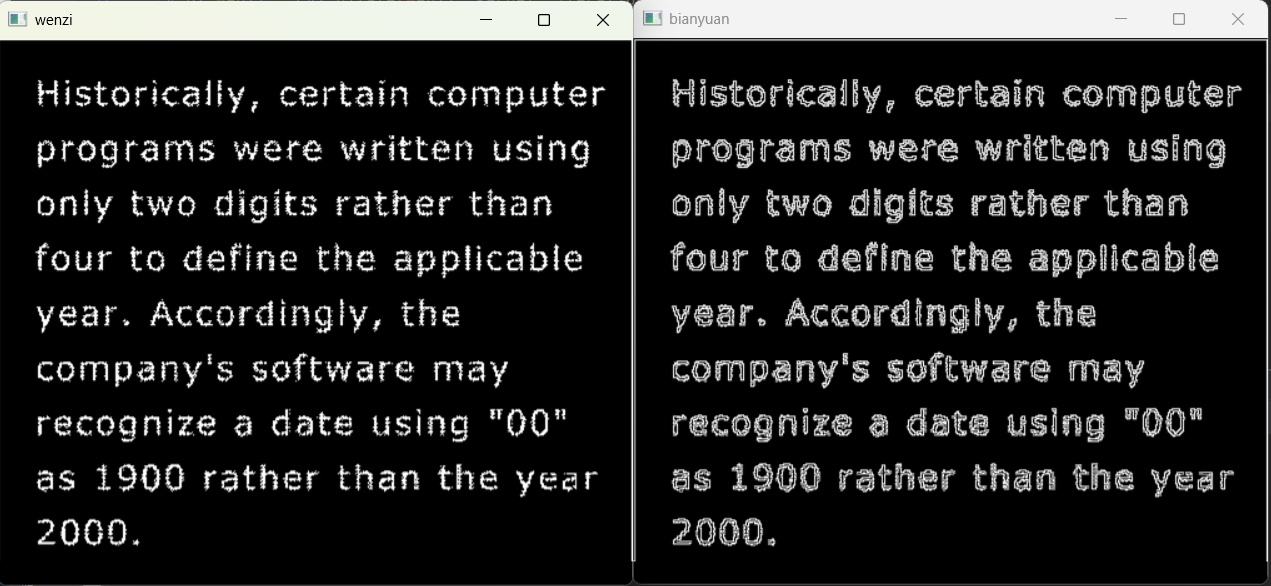
顶帽运算(原图减去开运算结果)用于提取比周围更亮的细节区域,而黑帽运算(闭运算结果减去原图)则用于捕获比周围更暗的微小特征。这两者在缺陷检测和纹理分析中应用广泛。
sun = cv2.imread('sun.png')
cv2.imshow('sun_yuantu', sun)
cv2.waitKey(0)
kernel = np.ones((2, 2), np.uint8)
# 顶帽运算
tophat = cv2.morphologyEx(sun, cv2.MORPH_TOPHAT, kernel)
cv2.imshow('TOPHAT', tophat)
cv2.waitKey(0)
# 黑帽运算
blackhat = cv2.morphologyEx(sun, cv2.MORPH_BLACKHAT, kernel)
cv2.imshow('BLACKHAT', blackhat)
cv2.waitKey(0)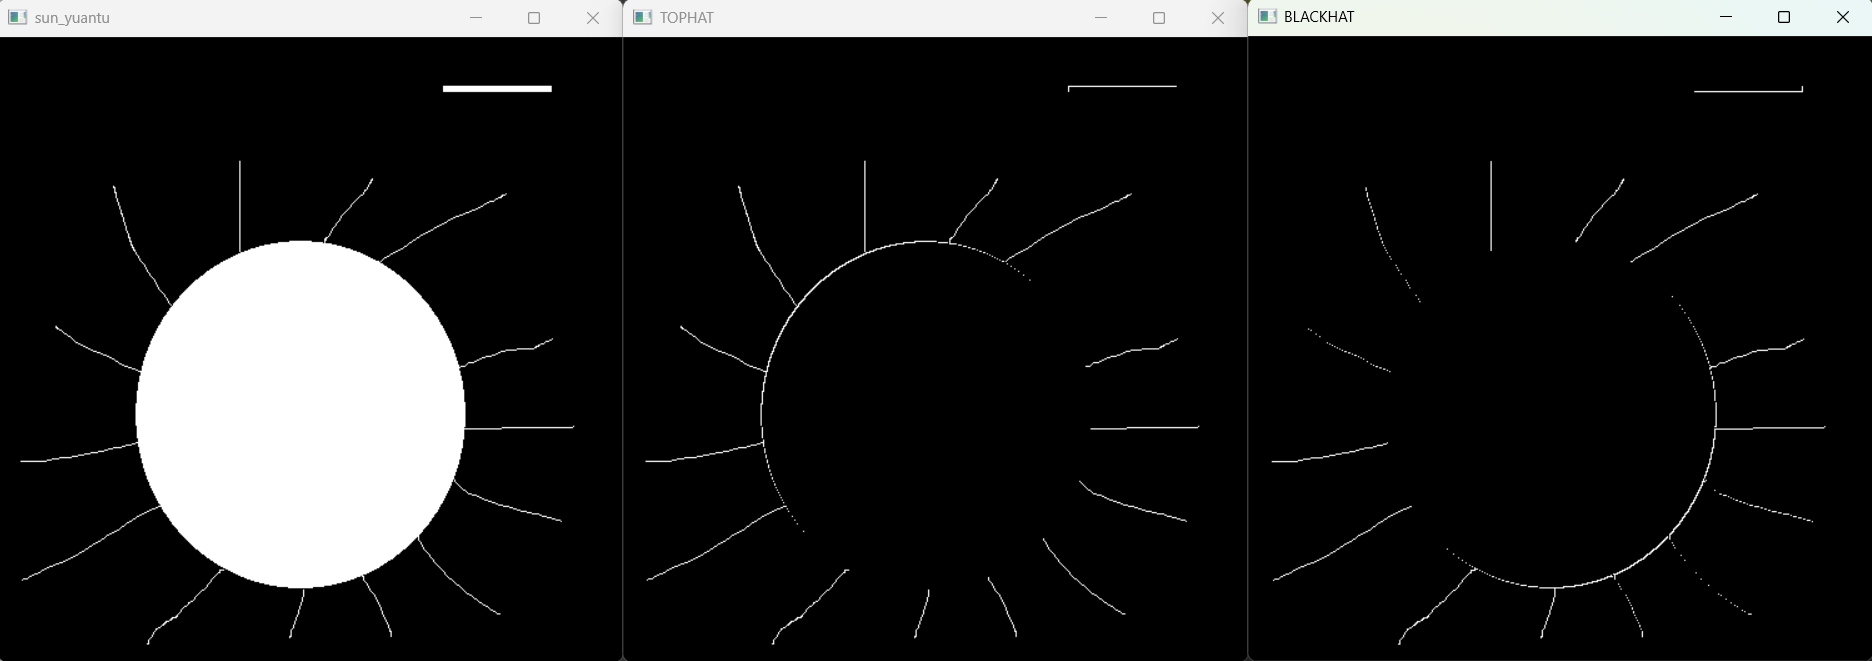
实践建议:kernel 的大小和迭代次数直接决定了形态学效果的强弱。通常从 3×3 的矩形核开始尝试,根据实际图像逐步调整。
[AFFILIATE_SLOT_1]二、边缘检测:捕捉图像中的强度突变
边缘是图像中像素值发生剧烈变化的区域,它承载了目标形状和结构的关键信息。OpenCV 提供了从一阶微分到二阶微分、再到多阶段优化的完整边缘检测工具链。
1. Sobel 与 Scharr:一阶微分算子
Sobel 算子通过分别计算 x 方向和 y 方向的梯度来检测边缘:x 方向对垂直边缘敏感,y 方向对水平边缘敏感。需要注意的是,梯度计算会产生负值,必须用 cv2.convertScaleAbs 取绝对值后才能正确显示。
# 读取灰度图像(边缘检测建议用灰度图)
yuan = cv2.imread('yuan.png', cv2.IMREAD_GRAYSCALE)
cv2.imshow('yuan', yuan)
cv2.waitKey(0)
# x方向边缘检测
yuan_x_64 = cv2.Sobel(yuan, cv2.CV_64F, dx=1, dy=0)
yuan_x_full = cv2.convertScaleAbs(yuan_x_64)
cv2.imshow('yuan_x_full', yuan_x_full)
cv2.waitKey(0)
# y方向边缘检测
yuan_y_64 = cv2.Sobel(yuan, cv2.CV_64F, dx=0, dy=1)
yuan_y_full = cv2.convertScaleAbs(yuan_y_64)
cv2.imshow('yuan_y_full', yuan_y_full)
cv2.waitKey(0)
# 加权组合x和y方向边缘(效果优于直接dx=1,dy=1)
yuan_xy_full = cv2.addWeighted(yuan_x_full, 1, yuan_y_full, 1, 0)
cv2.imshow('yuan_xy_full', yuan_xy_full)
cv2.waitKey(0)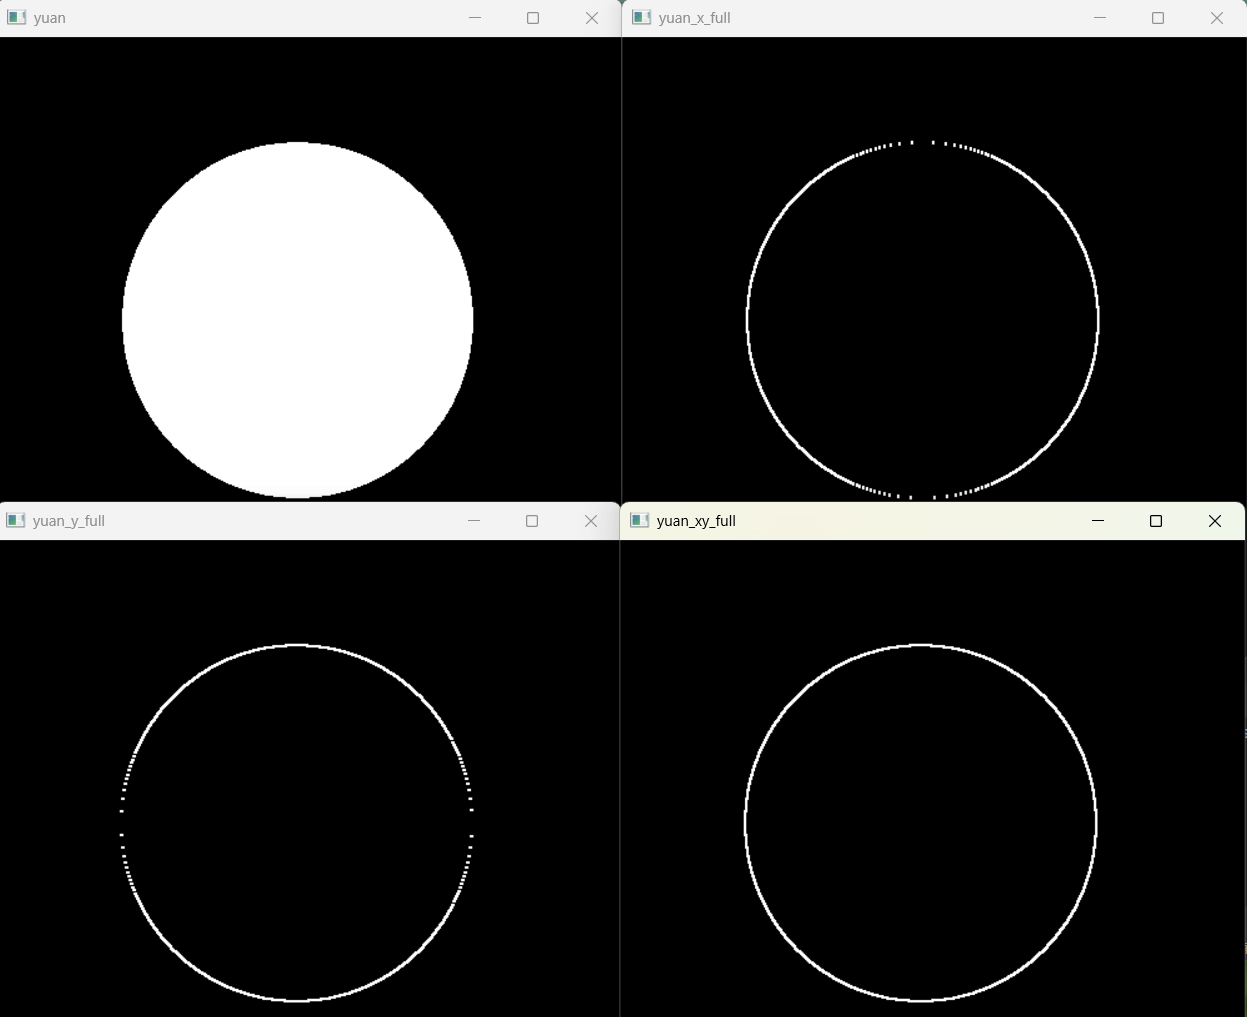
Scharr 算子是 Sobel 的增强版本,在 3×3 小核条件下提供了更精确的梯度计算,边缘响应更锐利,调用方式与 Sobel 完全一致。
zl = cv2.imread('img1.jpeg', cv2.IMREAD_GRAYSCALE)
# x方向Scharr检测
zl_x_64 = cv2.Scharr(zl, cv2.CV_64F, dx=1, dy=0)
zl_x_full = cv2.convertScaleAbs(zl_x_64)
# y方向Sobel检测(也可改用Scharr)
zl_y_64 = cv2.Sobel(zl, cv2.CV_64F, dx=0, dy=1)
zl_y_full = cv2.convertScaleAbs(zl_y_64)
# 组合边缘
zl_xy_Scharr_full = cv2.addWeighted(zl_x_full, 1, zl_y_full, 1, 0)
cv2.imshow('zl_xy_Scharr_full', zl_xy_Scharr_full)
cv2.waitKey(0)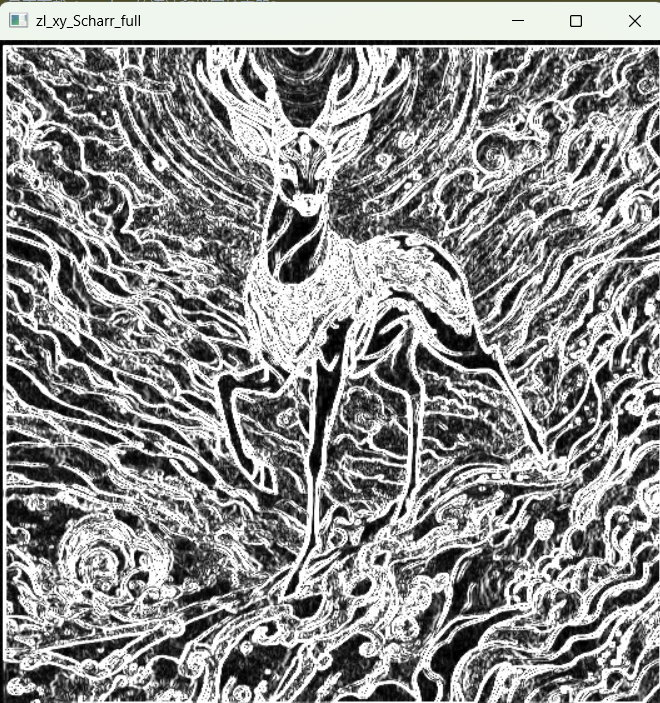
2. Laplacian 算子:二阶微分全方向检测
Laplacian 算子属于二阶微分算子,能够一次性检测所有方向的边缘,无需分别计算 x 和 y。但代价是对噪声极为敏感,因此在实际使用前通常需要先进行高斯模糊等降噪处理。
zl = cv2.imread('img1.jpeg', cv2.IMREAD_GRAYSCALE)
# Laplacian边缘检测(3x3核)
zl_lap = cv2.Laplacian(zl, cv2.CV_64F, ksize=3)
zl_lap_full = cv2.convertScaleAbs(zl_lap)
cv2.imshow('zl_lap_full', zl_lap_full)
cv2.waitKey(0)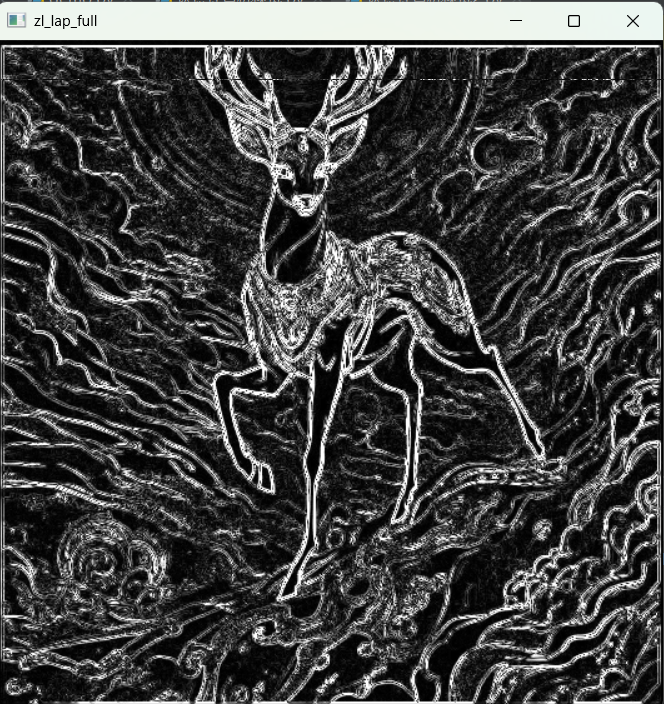
3. Canny 边缘检测:工业级标准方案
Canny 算法通过四个阶段的精细处理——高斯降噪、梯度计算、非极大值抑制、双阈值筛选——最终输出精准且连续的边缘。它被公认为综合效果最优的边缘检测方法。其中双阈值的设定是调参核心:高阈值控制强边缘的判定,低阈值决定弱边缘是否保留。
zl = cv2.imread('img1.jpeg', cv2.IMREAD_GRAYSCALE)
cv2.imshow('zl', zl)
cv2.waitKey(0)
# Canny边缘检测(阈值1:100,阈值2:150)
zl_canny = cv2.Canny(zl, 100, 150)
cv2.imshow('zl_canny', zl_canny)
cv2.waitKey(0)
# 最后释放窗口资源
cv2.destroyAllWindows()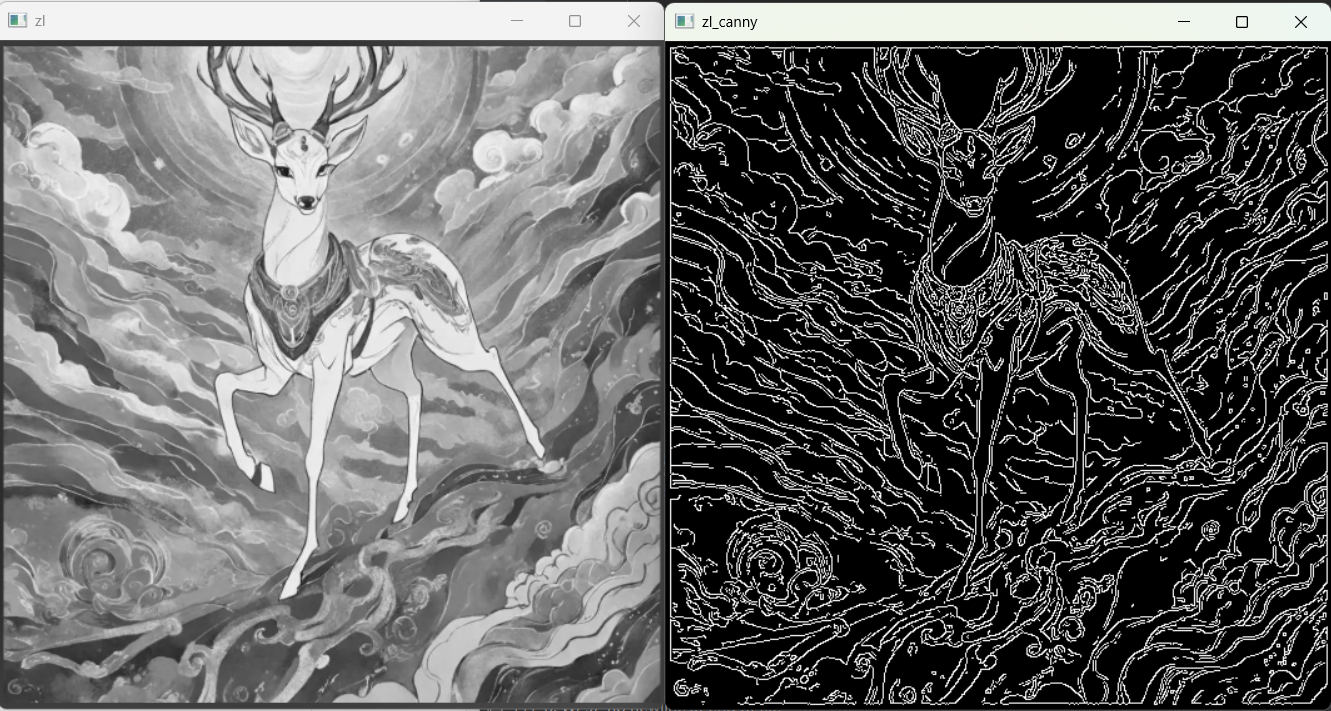
⚠️ 注意事项:进行边缘检测前,建议先将图像转为灰度图以减少计算量。Sobel、Scharr 和 Laplacian 都需要使用 cv2.CV_64F 数据类型来保留负梯度值。
三、算法选型与参数调优指南
面对具体问题时,如何从众多算法中做出选择?以下决策清单可以作为参考:
- 去除小噪点、分离粘连目标 → 开运算
- 填补内部空洞、连接断裂区域 → 闭运算
- 快速提取目标轮廓 → 形态学梯度
- 提取亮/暗细节特征 → 顶帽 / 黑帽运算
- 需要分方向快速检测 → Sobel 算子
- 小核高精度梯度计算 → Scharr 算子
- 全方向简单检测(需先降噪) → Laplacian 算子
- 追求最优边缘质量 → Canny 算法(重点调节双阈值)
通用调参技巧:形态学操作的核尺寸越大、迭代次数越多,效果越显著,但过度处理可能导致目标变形。Canny 的双阈值建议按 2:1 或 3:1 的比例设置高低阈值。无论使用 Python、C++ 还是 TypeScript 绑定,这些参数的调节逻辑都是一致的。
[AFFILIATE_SLOT_2]四、总结
形态学操作以腐蚀和膨胀为基础,通过开闭运算、梯度、顶帽黑帽等组合策略应对不同场景;边缘检测则涵盖 Sobel/Scharr(一阶)、Laplacian(二阶)和 Canny(多阶段最优)。掌握这些工具的核心在于理解每种算法的数学原理,并通过反复实验积累参数调节的直觉。建议用文字图像、指纹、自然场景等不同类型的素材进行测试,直观感受各算法的差异,从而在实际项目中做出最优选择。


 浙公网安备 33010602011771号