随着无人机技术在物流配送、环境监测、农业植保等领域的广泛应用,如何让无人机在复杂的三维空间中安全、高效地规划飞行路径,已成为业界关注的核心问题。A*算法凭借其结合启发式搜索与最优路径保证的独特优势,成为路径规划领域的热门选择。本文将深入剖析基于A*算法的无人机三维路径规划原理,并通过MATLAB从零实现完整流程,同时探讨算法在实际工程中的优化技巧。
为什么选择A*算法解决三维路径规划问题?
三维路径规划本质上是一个在离散化空间中的寻优问题。相较于传统的Dijkstra算法,A*算法引入了启发式函数,能够大幅减少搜索空间;而相比贪心算法,A*又保留了全局最优性的保证。其核心估价函数为:f(n) = g(n) + h(n),其中g(n)代表从起点到当前节点的实际代价,h(n)则是对当前节点到目标点的估计代价。
关键优势:
- 高效性:启发式搜索能快速聚焦目标方向,避免盲目遍历
- 最优性:当启发函数满足可采纳性(Admissible)时,保证找到最短路径
- 灵活性:可轻松扩展至三维甚至更高维空间
值得注意的是,在实际工程中,许多开发者也会使用Python或C++实现A*算法,但MATLAB因其强大的矩阵运算能力和可视化工具,在算法验证和原型开发阶段具有独特优势。
MATLAB实现:从环境建模到核心搜索
1. 三维空间初始化与障碍物建模
首先,我们需要构建一个模拟无人机飞行的三维栅格空间。代码中通过定义空间尺寸,并利用三维数组来标记可通行区域(0)和障碍物(1)。为了模拟真实场景,这里采用随机生成障碍物的方式,并明确指定起点和终点的坐标。
% 定义三维空间的大小
x_size = 100;
y_size = 100;
z_size = 50;
% 创建一个三维数组来表示空间,0表示可通行,1表示障碍物
grid = zeros(x_size, y_size, z_size);
% 随机设置一些障碍物
obstacle_ratio = 0.2;
num_obstacles = round(x_size * y_size * z_size * obstacle_ratio);
for i = 1:num_obstacles
    x = randi(x_size);
    y = randi(y_size);
    z = randi(z_size);
    grid(x, y, z) = 1;
end
% 起点和终点
start = [1, 1, 1];
goal = [x_size, y_size, z_size];在上述代码中,map3D数组(即grid)是核心数据结构。通过设定障碍物比例,我们能够灵活控制环境的复杂程度。⚠️ 实际应用中,建议根据真实环境数据(如激光雷达点云)替换随机障碍物生成逻辑,以提升仿真可信度。
2. 启发式函数设计:曼哈顿距离的魅力
启发函数的选择直接影响A*算法的搜索效率。本文采用三维曼哈顿距离作为启发函数,它计算的是三个维度坐标差绝对值之和。虽然欧几里得距离更符合物理直觉,但曼哈顿距离在栅格地图中往往能提供更稳定的搜索表现,且计算开销更小。
function h = heuristic(a, b)
    % 使用曼哈顿距离作为启发函数
    h = sum(abs(a - b));
end函数heuristic(即heuristic)接收当前节点(a)和目标节点(b),返回估计代价。 当需要更高精度时,可考虑采用八方向或三维对角距离作为启发函数,但这需要根据实际运动模型权衡。
3. A*核心搜索主函数解析
主函数aStarSearch(即astar_search)实现了算法的核心逻辑。它维护了四个关键数据结构:开放集合(openSet)存储待探索节点,父节点映射(cameFrom)用于路径回溯,实际代价数组(gScore)记录g值,估值数组(fScore)记录f值。
function path = astar_search(grid, start, goal)
    openSet = [];
    openSet(1, :) = start;
    cameFrom = [];
    gScore = inf(size(grid));
    gScore(start(1), start(2), start(3)) = 0;
    fScore = inf(size(grid));
    fScore(start(1), start(2), start(3)) = heuristic(start, goal);
    while ~isempty(openSet)
        [~, current_index] = min(fScore(sub2ind(size(grid), openSet(:, 1), openSet(:, 2), openSet(:, 3))));
        current = openSet(current_index, :);
        if all(current == goal)
            % 找到路径,回溯
            path = [];
            while ~isempty(cameFrom)
                path = [current; path];
                current = cameFrom(end, :);
                cameFrom(end, :) = [];
            end
            path = [start; path; goal];
            return
        end
        openSet(current_index, :) = [];
        neighbors = get_neighbors(current, grid);
        for i = 1:size(neighbors, 1)
            neighbor = neighbors(i, :);
            tentative_gScore = gScore(current(1), current(2), current(3)) + 1;
            if tentative_gScore < gScore(neighbor(1), neighbor(2), neighbor(3))
                cameFrom = [cameFrom; current];
                gScore(neighbor(1), neighbor(2), neighbor(3)) = tentative_gScore;
                fScore(neighbor(1), neighbor(2), neighbor(3)) = tentative_gScore + heuristic(neighbor, goal);
                if ~any(openSet(:, 1) == neighbor(1) & openSet(:, 2) == neighbor(2) & openSet(:, 3) == neighbor(3))
                    openSet = [openSet; neighbor];
                end
            end
        end
    end
    % 如果没有找到路径
    path = [];
end在每次迭代(while循环)中,算法从开放集合中选取f值最小的节点(fScore和current)进行扩展。若该节点为目标(current),则通过回溯父节点映射(cameFrom)构建完整路径。否则,遍历其邻居节点(current),计算暂定g值(gScore),若优于已知g值(gScore)则更新状态。
4. 邻居节点获取与碰撞检测
邻居获取函数(get_neighbors)通过三层循环遍历当前节点周围的所有可能位置,检查边界条件和障碍物状态,有效邻居被存入数组(neighbors)。这一步骤是算法正确性的关键保障。
function neighbors = get_neighbors(node, grid)
    x = node(1);
    y = node(2);
    z = node(3);
    neighbors = [];
    for dx = -1:1
        for dy = -1:1
            for dz = -1:1
                new_x = x + dx;
                new_y = y + dy;
                new_z = z + dz;
                if new_x >= 1 && new_x <= size(grid, 1) && new_y >= 1 && new_y <= size(grid, 2) && new_z >= 1 && new_z <= size(grid, 3) && grid(new_x, new_y, new_z) == 0
                    neighbors = [neighbors; new_x, new_y, new_z];
                end
            end
        end
    end
end
5. 路径可视化与结果验证
最后,调用搜索函数(astar_search)获取路径。若成功找到,使用MATLAB的scatter3(scatter3)和plot3(plot3)分别绘制障碍物和规划路径,直观展示飞行轨迹。
path = astar_search(grid, start, goal);
if ~isempty(path)
    figure;
    hold on;
    % 绘制障碍物
    [X, Y, Z] = ind2sub(size(grid), find(grid == 1));
    scatter3(X, Y, Z, 'filled', 'r');
    % 绘制路径
    plot3(path(:, 1), path(:, 2), path(:, 3), 'b - o');
    xlabel('X');
    ylabel('Y');
    zlabel('Z');
    title('无人机三维路径规划');
else
    disp('没有找到可行路径');
end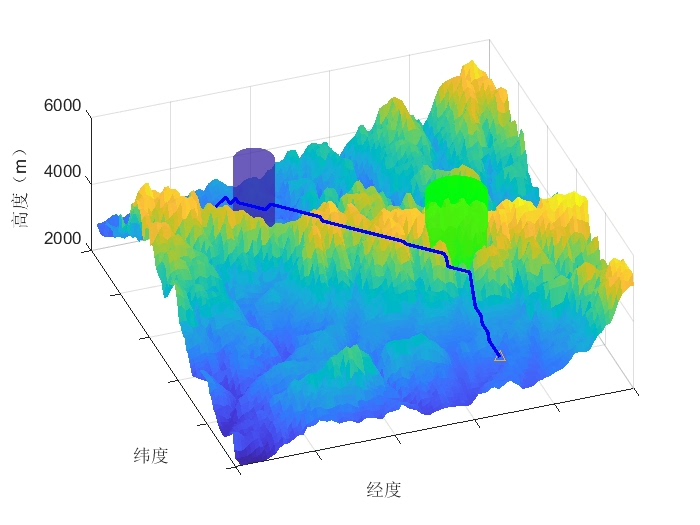
算法优化与工程实践建议
虽然基础A*算法已经能够解决三维路径规划问题,但在实际无人机应用中,仍需考虑以下优化方向:
- 动态障碍物处理:通过引入时间维度或D* Lite算法应对移动障碍物
- 飞行约束集成:在代价函数中融入最大转弯角、最大爬升率等物理限制
- 性能优化:使用二叉堆优化开放集合的排序操作,可将时间复杂度从O(n²)降至O(n log n)
- 多语言实现:在MATLAB完成原型验证后,可迁移至Python或Go语言进行工程化部署,利用其生态优势
[AFFILIATE_SLOT_1]
此外,对于复杂大场景,可考虑分层规划策略:先使用稀疏图进行粗略规划,再在局部区域进行精细搜索。这种方法能显著提升计算效率,同时也便于与现有的路径平滑算法(如B样条曲线)结合。
从仿真到现实:未来方向与延伸思考
本文通过MATLAB完整实现了基于A*算法的无人机三维路径规划,从环境建模到搜索执行,再到可视化验证,形成了一个可复用的算法框架。 值得注意的是,该框架不仅适用于无人机,也能轻松迁移至无人车、机器人等智能体的路径规划场景。
然而,真实世界的复杂性远超仿真环境。未来的研究可从以下方向深入:
- 结合深度强化学习动态调整启发函数权重
- 引入多无人机协同规划机制
- 考虑不确定环境下的鲁棒路径规划
- 探索与TypeScript、JavaScript等Web技术结合,实现云端路径规划服务
[AFFILIATE_SLOT_2]
总之,A*算法作为路径规划领域的基石,其价值在于简洁而强大的思想。通过本文的MATLAB实现,希望能为读者提供一个扎实的起点,激发更多创新应用。


 浙公网安备 33010602011771号