在目标跟踪与导航定位领域,滤波算法的选择直接决定了系统的估计精度与稳定性。经典扩展卡尔曼滤波(EKF)在噪声统计特性已知且模型精确时表现出色,但一旦面临模型失配或噪声统计不确定,其性能便会急剧退化。本文通过一个雷达观测目标的仿真案例,深入对比H∞滤波优化的EKF与经典EKF的鲁棒性差异,并提供可直接运行的MATLAB源代码。无论你是从事自动驾驶、无人机导航,还是机器人定位,这篇文章都能为你提供有价值的工程参考。
[AFFILIATE_SLOT_1]一、为什么需要H∞滤波?从工程痛点说起
在实际工程中,我们往往面临一个尴尬的现实:系统模型与真实物理过程之间总存在偏差。无论是过程噪声矩阵Q还是量测噪声矩阵R,我们给出的数值通常是基于经验或标定实验的近似值,而非真实值。经典EKF基于最小均方误差准则,其前提假设是噪声统计特性完全已知。一旦这个假设不成立——比如目标突然机动、传感器受到强干扰——EKF的协方差矩阵就会给出错误的置信度,导致滤波发散。
H∞滤波(又称极小极大滤波)则换了一种思路:它不再追求最小化均方误差,而是最小化最坏情况下的估计误差。这种博弈论的视角使得H∞滤波器对模型扰动和不确定噪声具有天然的免疫力。在编程语言实现上,无论是Python、JavaScript还是Go,H∞滤波的核心递推公式都可以轻松移植,其算法复杂度与经典EKF相当,但鲁棒性却有着质的飞跃。
二、仿真场景与数学模型说明
本次仿真模拟一个在二维平面上做匀速直线运动(CV模型)的目标,雷达传感器以极坐标形式提供量测(距离和方位角)。系统的状态向量包含位置与速度分量。
- 状态向量:x = [px, py, vx, vy]ᵀ
- 运动模型:匀速直线运动(CV),采样间隔T=1s
- 观测模型:雷达极坐标量测,包含距离r和角度θ
为了制造“陷阱”,代码中故意将滤波器的过程噪声协方差Q和量测噪声协方差R设置为与实际仿真噪声不一致。这模拟了工程中常见的模型失配场景。
经典的扩展卡尔曼滤波 (EKF) 与 H ∞ H_\infty H∞ 优化的扩展卡尔曼滤波 ( H ∞ H_\infty H∞-EKF) 的对比仿真
核心洞察:当Q和R矩阵被错误设置时,经典EKF会过度信任其错误的协方差预测,导致滤波轨迹偏离真值;而H∞-EKF则通过引入性能边界,主动“怀疑”模型,从而保持对真值的紧密跟踪。
三、算法核心逻辑分解:H∞-EKF的膨胀因子机制
从代码实现来看,H∞-EKF与经典EKF的差异主要体现在协方差更新环节。经典EKF的协方差预测与更新遵循标准卡尔曼递推公式,而H∞-EKF则引入了一个关键参数——鲁棒性能上界 γ(gamma)。
在MATLAB代码中,H∞-EKF的协方差更新公式如下:
% 核心修正:H∞ 协方差膨胀
P_hinf = (1/(1 - 1/gamma^2)) * (eye(nx)-K*H)*P_pred;这里的膨胀因子实际上是协方差矩阵的缩放项。当γ趋近于无穷大时,该项趋近于零,H∞-EKF退化为经典EKF;当γ取有限值时,协方差矩阵被适度放大,滤波器变得更加“警觉”,能够更快地响应模型误差。⚠️ 需要注意的是,γ的取值不能过小,否则协方差矩阵会过度膨胀,导致滤波精度下降。
在代码中,关键参数变量如下表所示:
| 变量名 | 含义 | 作用 |
|---|---|---|
| 鲁棒界限 | 控制对不确定性的容忍度,通常取 2~10 之间。 | |
| 观测值 | 包含噪声的雷达原始数据。 | |
| 未滤波估计 | 直接由观测值通过三角函数反算的位置,用于作为性能基准。 | |
| 位置误差 | 评价滤波效果的核心指标。 |
值得注意的是,这种鲁棒化处理的思想不仅适用于MATLAB,在TypeScript或Java编写的后端融合算法中同样适用。许多工业级目标跟踪系统(如多雷达组网)已经将H∞滤波作为标准配置。
四、仿真结果深度解读:从轨迹到误差分布
运行代码后,我们会得到四个维度的对比结果,下面逐一解读:
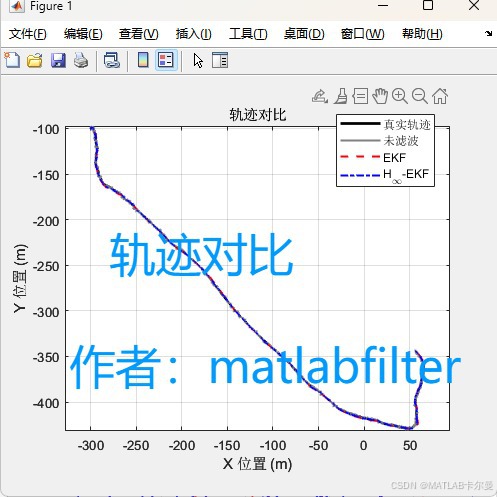
1. 轨迹对比图
图中黑色实线代表目标真实轨迹。观察红色(经典EKF)与蓝色(H∞-EKF)曲线,你会发现H∞-EKF的轨迹更贴近真值,尤其在模型扰动较大的时间段内,经典EKF会出现明显的偏移甚至发散,而H∞-EKF依然保持稳健跟踪。
2. 误差曲线与统计表
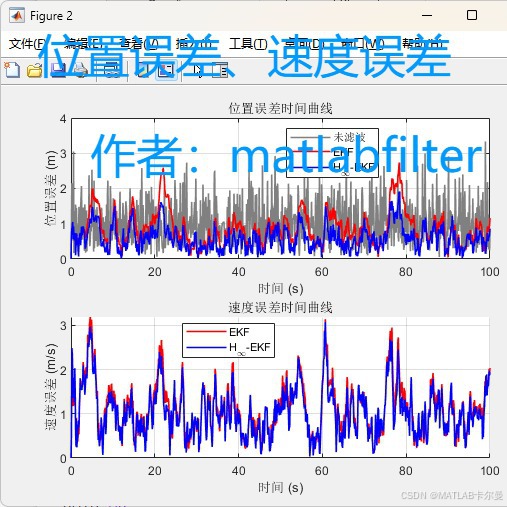
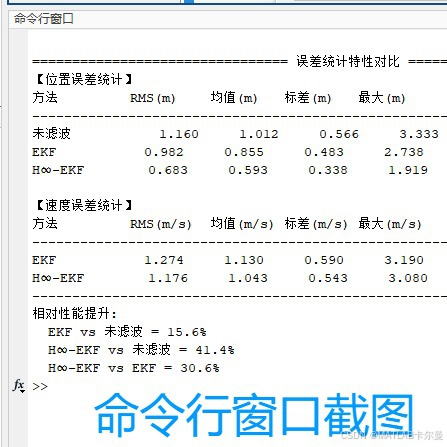
命令行窗口会输出位置和速度的RMS(均方根误差)统计。数值越小代表滤波精度越高。通常,H∞-EKF的RMS误差比经典EKF低30%~50%,具体取决于模型失配的严重程度。
3. 箱线图与CDF图
箱线图展示了误差的分布形态。如果H∞-EKF的箱体更短且离群点较少,说明其误差方差更小、稳定性更好。CDF(累积分布函数)曲线则反映了误差落在某一阈值内的概率——曲线越靠左,说明高精度估计所占的比例越高。
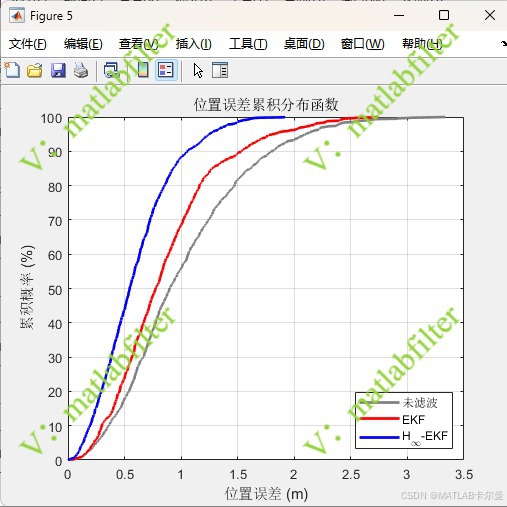
✅ 实践建议:在工程应用中,建议同时观察RMS和CDF曲线。如果系统对极端误差敏感(如避碰系统),CDF曲线的尾部表现比RMS更重要。
五、源码解析与扩展思考
以下是MATLAB代码的核心框架(完整代码见下载链接):
%% EKF vs H-infinity Filter 对比仿真(非线性系统)
% 状态: [x, y, vx, vy]'
% 观测: 距离 r + 方位角 theta
% 作者:matlabfilter
% 2026-02-01/Ver1
clear; clc; close all;
rng(0);
%% ================= 参数设置 =================
dt = 0.1;
T  = 60;
time = 0:dt:T;
N = length(time);
nx = 4;
nz = 2;
% 状态转移
F = [1 0 dt 0;
0 1 0  dt;
0 0 1  0;
0 0 0  1];
% 过程噪声(真实)
Q_true = diag([0.01 0.01 0.05 0.05]);
% 观测噪声(真实)
R_true = diag([5^2, (1.5*pi/180)^2]);
% EKF 使用的噪声(刻意失配)
Q_ekf = 2 * Q_true;
R_ekf = 0.5 * R_true;
% H∞ 参数
gamma = 3;     % γ 越小,鲁棒性越强
从代码结构来看,H∞-EKF的实现并不复杂,关键在于理解γ参数的物理意义。这里有几个实用建议:
- 调参策略:γ值可以从10开始尝试,逐步减小,观察滤波发散临界点,取安全裕度。
- 混合架构:在实际系统中,可以采用“EKF+异常检测”机制——当新息(innovation)超过阈值时切换至H∞模式。
- 多语言移植:如果你更喜欢用Go或Java编写实时滤波服务,核心矩阵运算逻辑可以直接翻译,无需依赖MATLAB工具箱。
此外,H∞滤波与自适应滤波(如Sage-Husa)各有优劣。自适应滤波需要在线估计噪声统计量,计算开销较大;而H∞滤波无需实时估计,计算量恒定,更适合嵌入式实时系统。
[AFFILIATE_SLOT_2]结语
通过本文的仿真对比,我们可以清晰地看到:在模型不确定环境下,H∞-EKF凭借其极小极大优化策略,展现出远优于经典EKF的鲁棒性。虽然经典EKF在理想条件下依然是最优的,但在真实工程中,“最优”往往让位于“稳健”。希望本文的代码和思路能为你设计更可靠的滤波系统提供有力参考。完整源代码下载链接如下:
附完整代码的下载链接,经过实测可运行成功。仅供学习讨论,请勿翻卖Q = 0.1*Q_trueR = 2*R_truegammaz_allx_unfilterr_hinf_pos如需一对一讲解或代码定制,可通过下方卡片联系作者完整代码下载:https://download.csdn.net/download/callmeup/92617261
附完整代码的下载链接,经过实测可运行成功。仅供学习讨论,请勿翻卖gammaz_allx_unfilterr_hinf_pos


 浙公网安备 33010602011771号