3D Gaussian Splatting (3DGS) 自2023年提出以来,凭借显式基元表示与实时渲染能力,迅速成为三维重建与视图合成领域的标杆技术。然而,当场景优化转向批量资产生成时,前馈式(feed-forward)方法应运而生。本文将系统解构七大技术路线,梳理方法谱系,帮助开发者看清关键分歧与未来趋势。
1. 为什么前馈式3DGS值得深入探索?
传统的optimization-based 3DGS通过逐场景优化高斯参数,虽然质量极高,但无法跨场景泛化。前馈式3DGS的核心目标,是学习一个从图像集合到高斯场的通用映射函数。这不仅是提速,更是将“场景重建”重写为“3D表示生成”问题。正如Python生态中从手动调参到自动深度学习一样,前馈式3DGS代表着从求解器到映射器的范式跃迁。
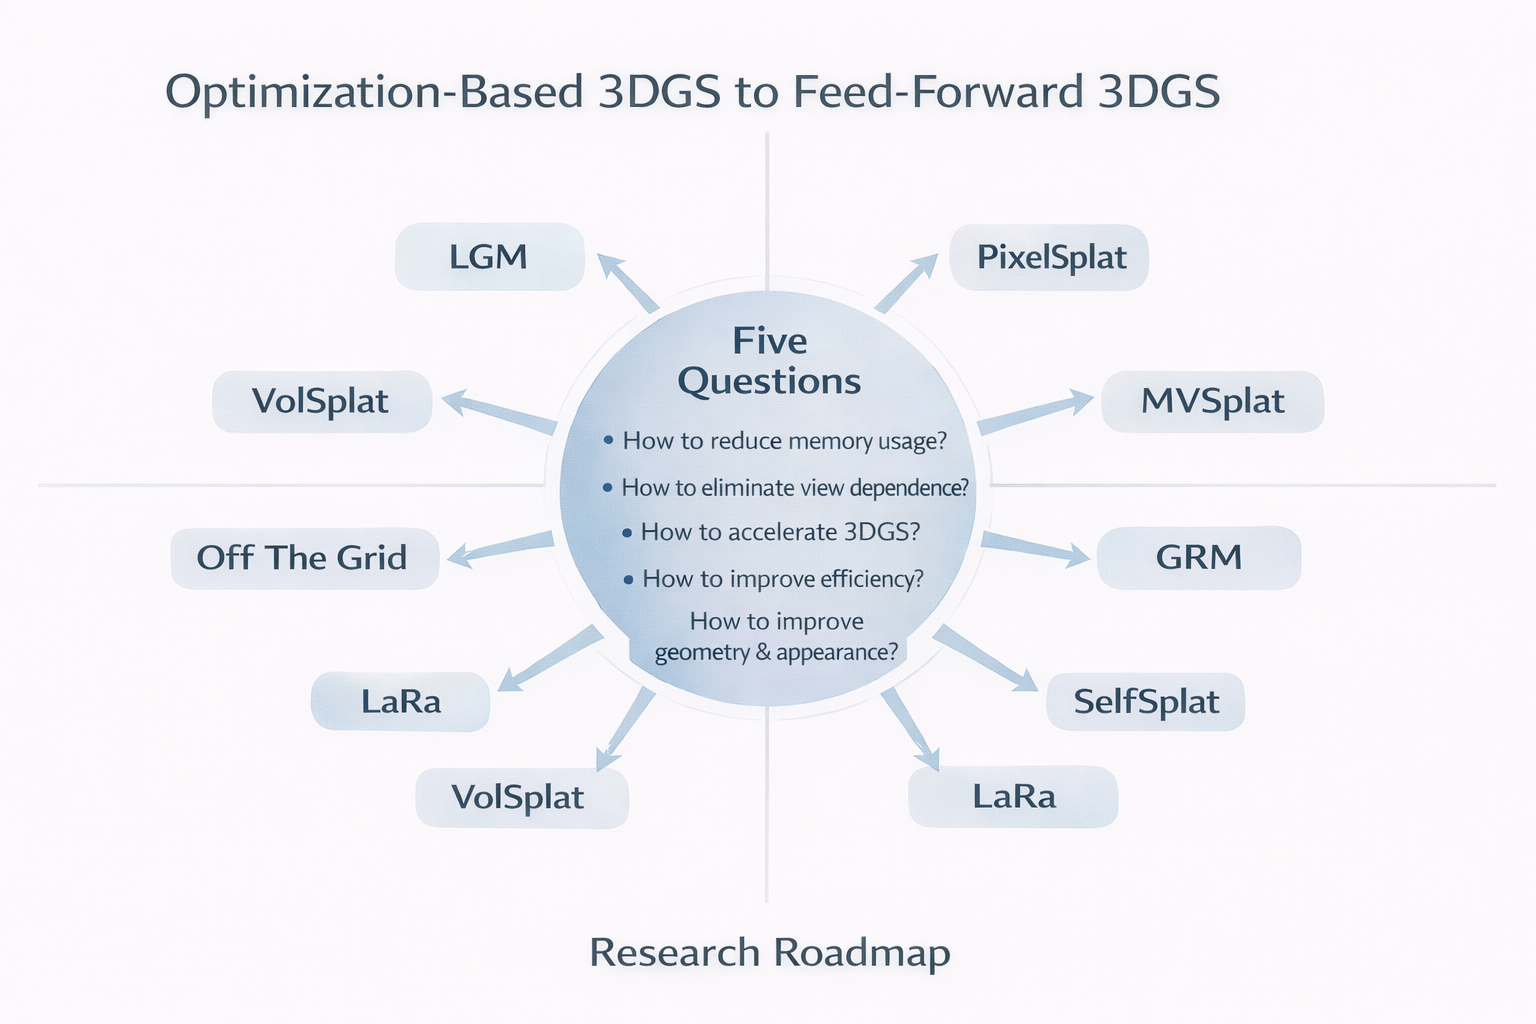
2. 七大技术路线:分歧与创新
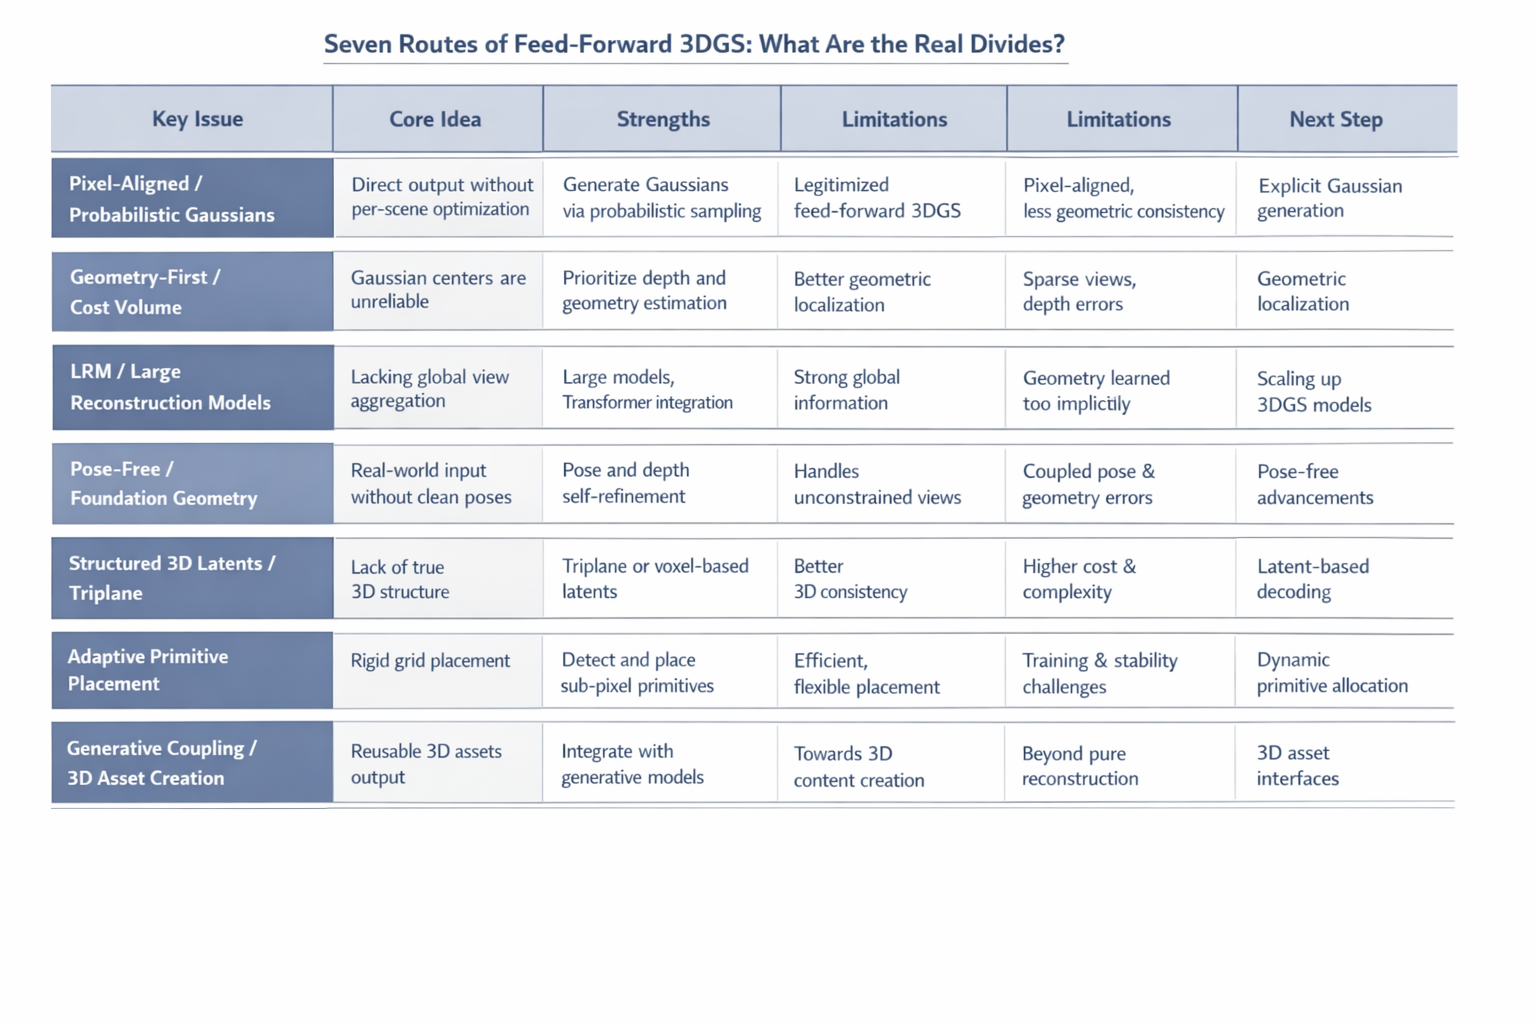
前馈式3DGS的发展并非线性演进,而是围绕五个核心问题展开:高斯从哪来、如何放置、多视图信息如何对齐、是否需要显式位姿、能否成为可生成的3D资产。以下七大路线代表了当前的主要探索方向:
- 像素对齐/概率式高斯图:基于每个像素位置预测高斯参数,通过概率深度采样进行3D定位。代表工作pixelSplat开创了这一范式。
- 几何优先/Cost Volume:将高斯中心预测回归为几何问题,利用深度估计或体素代价体(cost volume)来提升几何可靠性。MVSplat、DepthSplat是典型代表。
- Transformer/大重建模型:使用全局token聚合取代局部对齐,通过注意力机制建模跨视图关系。GRM、GS-LRM、Long-LRM将此推向“大模型”叙事。
- 无位姿/基础几何:从图像集合中同时预测位姿与高斯场,降低对精确标定的依赖。PF3plat、SelfSplat、Splatt3R等代表这一趋势。
- 结构化3D潜空间:用三平面(triplane)或高斯体(Gaussian Volume)替代纯像素对齐,在潜空间中进行结构化推理。LaRa、VolSplat是典型。
- 自适应基元放置:从回归走向检测/分配,动态决定高斯基元的数量与位置。Off The Grid是这一路线的标志性工作。
- 生成式耦合:将前馈式3DGS与扩散模型或生成对抗网络耦合,直接面向3D资产生成。LGM等展示了这一方向的应用潜力。
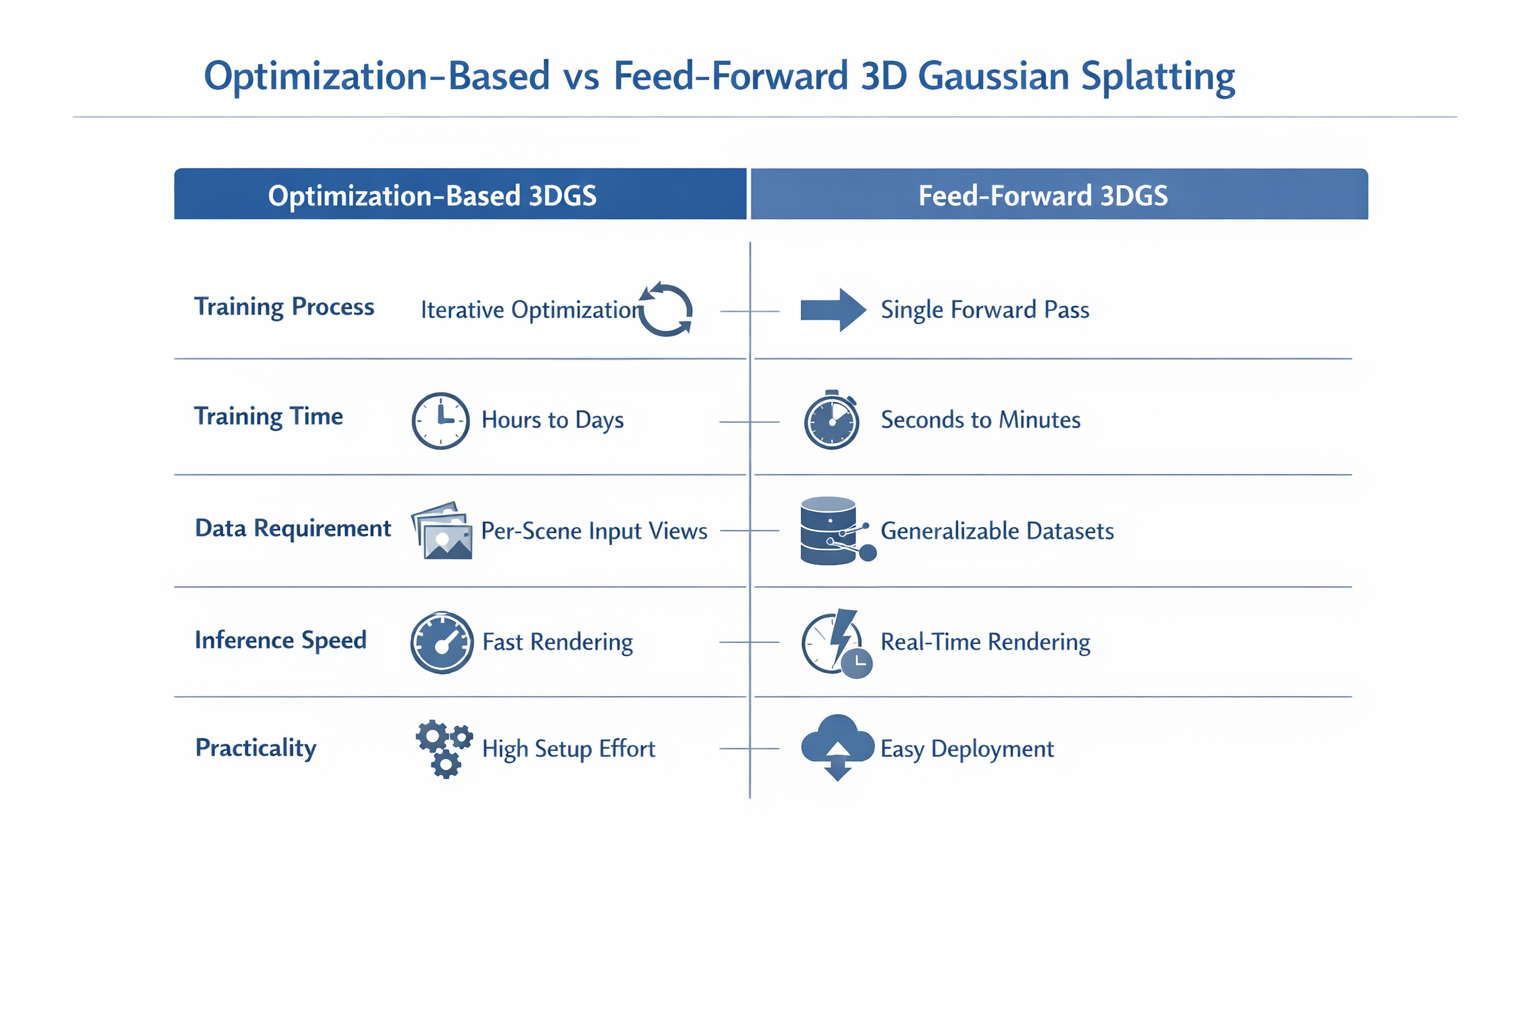
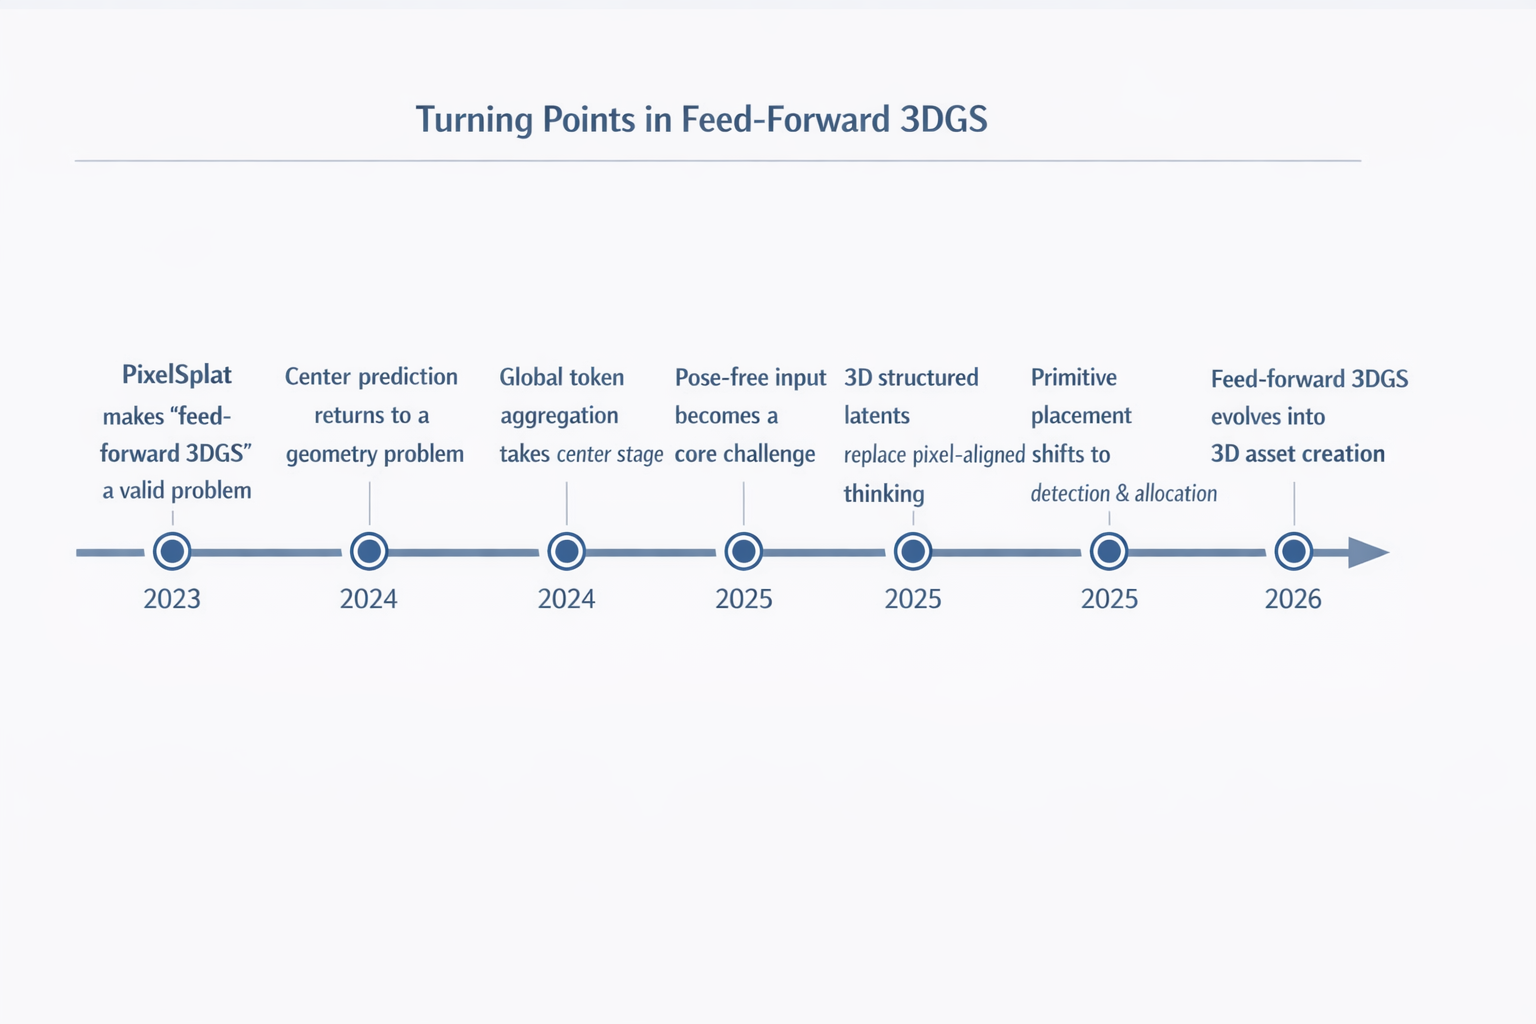
3. 从2023到2026:关键拐点与演化逻辑
前馈式3DGS的发展经历了多个关键拐点:
- 2023年:pixelSplat 让“前馈式3DGS”成为可定义的问题,确立了概率式高斯图的基本框架。
- 2024年上半年:MVSplat/DepthSplat 表明高斯中心预测回归为几何问题,深度信息成为关键。
- 2024年下半年:GRM/GS-LRM 引入全局token聚合,Transformer架构进入主舞台。
- 2025年:PF3plat/SelfSplat 无位姿方法成为竞争热点,降低了对输入标定的要求。
- 2025-2026年:LaRa/VolSplat 结构化3D潜空间开始取代纯像素对齐思路,提升表示效率。
- 2026年:Off The Grid 自适应基元放置从回归走向检测,赋予模型更大的灵活性。
- 持续演进:LGM 前馈式3DGS正变成3D资产生成的标准接口,与生成模型深度耦合。
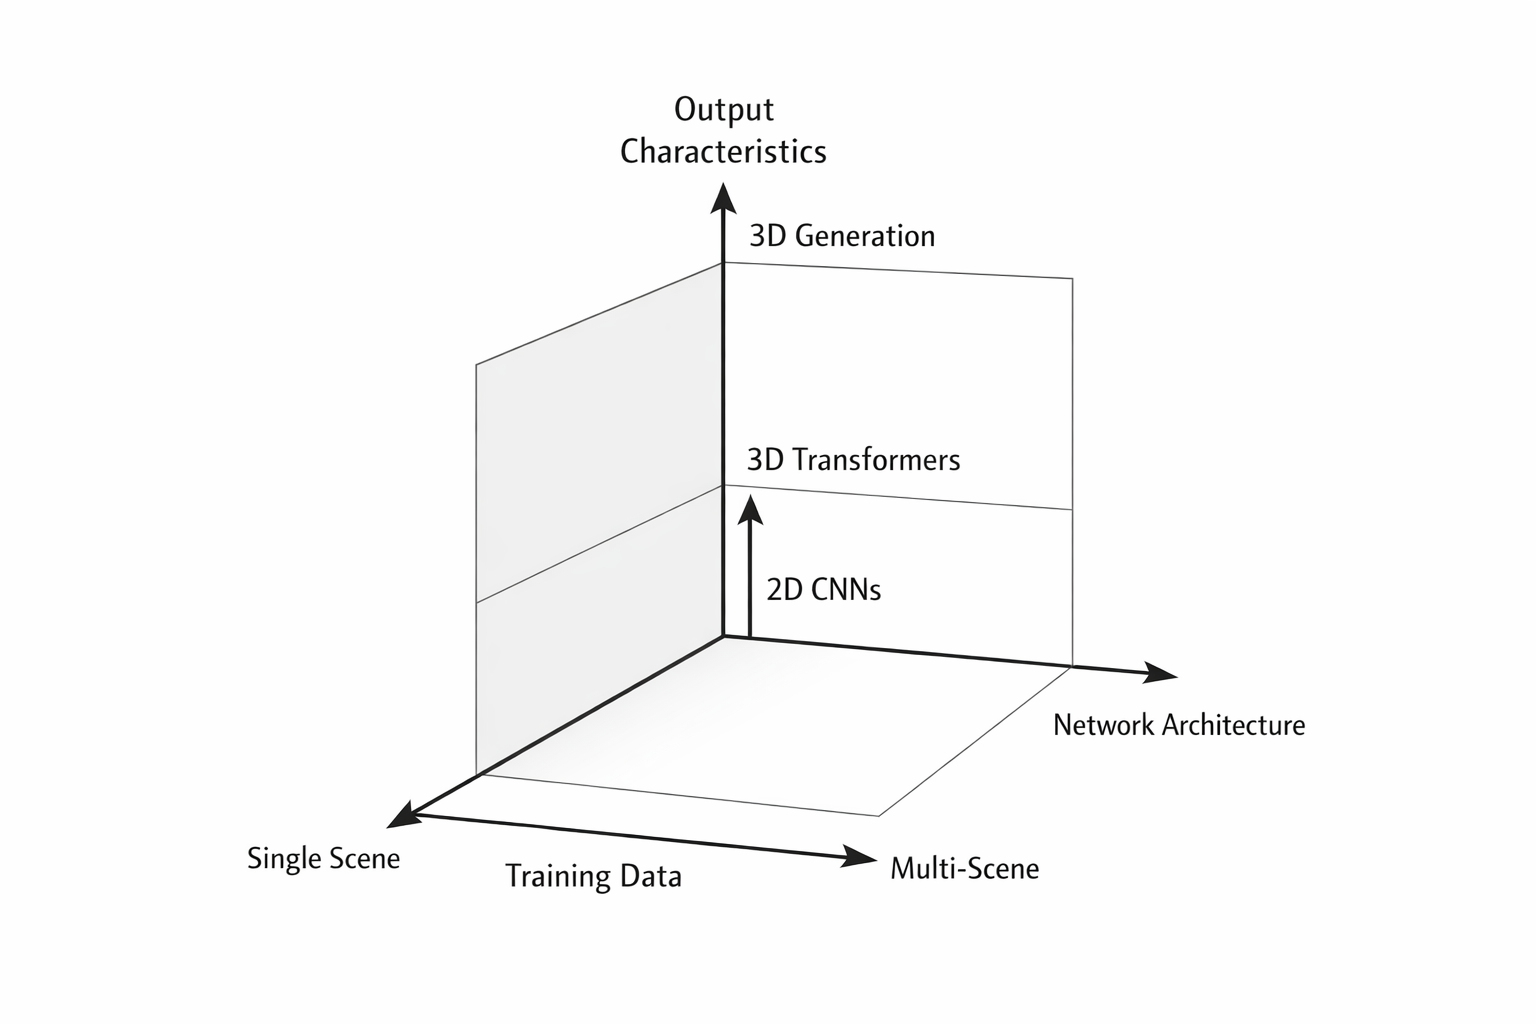
4. 当前三大核心瓶颈
尽管前馈式3DGS取得了显著进展,但仍有三个瓶颈亟待解决:
- 几何可靠性不足:现有方法在复杂场景、非朗伯表面或大尺度场景中,几何预测仍不稳定。与TypeScript、Java等语言中类型系统的严谨性相比,3DGS的几何推理仍有明显差距。
- 基元放置缺乏自由组织机制:大多数方法将高斯基元固定在像素网格或体素格上,缺乏真正的3D自适应放置能力。
- 评价协议分裂:不同工作使用不同的数据集、指标和评估方式,使得横向比较困难。这类似于C++生态中不同编译器标准带来的兼容性问题。
| 维度 | optimization-based 3DGS | feed-forward 3DGS |
|---|---|---|
| 训练范式 | 每个场景单独优化 G \mathcal G G | 学习跨场景映射 F θ F_\theta Fθ |
| 推理方式 | 需要 per-scene fitting | 一次前向直接输出 Gaussian field |
| 表示生成方式 | 初始化 + density control + iterative refinement | 直接回归 / 采样 / 解码 Gaussian primitives |
| 泛化能力 | 非主要目标 | 核心目标之一 |
| 资产生产属性 | 更像求解器 | 更像生成接口或重建引擎 |
5. 未来演进方向
基于上述瓶颈,前馈式3DGS的下一阶段将围绕以下方向展开:
- 几何优先与基础几何的深度耦合:将深度估计、点云映射等几何先验更紧密地集成到前馈网络中。
- 结构化3D潜空间作为统一接口:三平面、高斯体等结构化表示将取代纯像素对齐,成为更高效的表示基座。
- 置信度/不确定性感知的高斯预测:让模型输出置信度,提升对遮挡、模糊区域的鲁棒性。
- 自适应基元放置成为分水岭:能否动态决定基元数量与位置,将区分下一代方法。
- 前馈重建与生成式资产创建的进一步耦合:前馈式3DGS将成为3D AIGC的关键接口。
- 更统一的基准与评估协议:建立标准化的数据集、指标和评估流程,推动领域健康发展。
 [AFFILIATE_SLOT_1]
6. 系列文章导航
本系列将深入剖析每条技术路线,帮助开发者系统理解前馈式3DGS。以下是后续文章概览:
- Part I:从像素到高斯——前馈式3DGS的起步范式
- Part II:前馈式3DGS的depth-first转向
- Part III:Transformer如何重写前馈式3DGS的信息聚合方式
- Part IV:Pose-Free前馈式3DGS——从实验室输入走向真实世界
- Part V:结构化潜空间与高斯体——下一代表示基座
- Part VI:自适应基元放置与生成式耦合
 [AFFILIATE_SLOT_2]
结语
前馈式3DGS正从研究热点走向工程落地。它不仅是3D重建的加速版,更是3D表示生成的全新范式。无论是Go语言中协程的简洁高效,还是Python中生态的丰富灵活,前馈式3DGS都展现出了类似的平台价值。理解七大路线的分歧与创新,将帮助开发者在三维视觉与内容生成的前沿找到自己的方向。


 浙公网安备 33010602011771号