在嵌入式系统开发中,I2C总线与ADC模数转换器是连接数字世界与物理世界的两大核心技术。无论是读取传感器数据,还是采集模拟信号,掌握这两项技术对于构建稳定可靠的嵌入式应用至关重要。本文将以ARM Cortex-A平台(如IMX6ULL)为例,深入剖析I2C通信协议的优化实践与ADC模块的工作原理,并提供可直接复用的代码方案,助力开发者提升底层驱动开发效率。
一、I2C总线:精简高效的多设备通信协议
I2C(Inter-Integrated Circuit)是一种由NXP(原飞利浦半导体)推出的两线制串行通信总线。它凭借其简单的硬件连接(仅需SDA数据线和SCL时钟线)和灵活的多主从架构,在传感器、EEPROM存储器和各类外设中广泛应用,其地位类似于在Web开发中连接前后端的API接口。
1.1 协议核心与硬件设计要点
I2C协议的精髓在于其同步时钟和应答机制。主设备产生时钟信号,所有数据交换都严格在时钟沿同步进行,确保了时序的一致性。每传输完一个字节数据,接收方都必须返回一个应答(ACK)或非应答(NACK)信号,这极大地提升了通信的可靠性。
- 多主从架构:通过唯一的7位或10位设备地址区分总线上的不同从设备。
- 硬件连接:SDA和SCL线必须通过上拉电阻连接到电源。电阻值的选择是关键:低速短距离通信可用10KΩ,而为了在更长距离或400Kbps高速模式下保证信号完整性,通常建议使用4.7KΩ电阻。
- 电平匹配:当主从设备工作电压不同时(如3.3V MCU连接5V传感器),必须使用电平转换芯片,否则可能导致器件损坏。
1.2 读时序深度解析与通用地址发送优化
I2C的读操作是数据采集的核心。一次完整的读时序包括:起始信号(S)、发送从设备地址与读命令、等待从设备应答(ACK)、接收数据、最后以非应答(NACK)和停止信号(P)结束。每个阶段都有严格的时序参数要求,例如在标准模式(100Kbps)下,SCL高电平时间需≥4.0μs,低电平时间需≥4.7μs。
在实际开发中,一个常见的挑战是不同I2C设备的寄存器地址长度不一。有的传感器(如LM75)使用1字节地址,而一些大容量EEPROM(如24C64)则需要2字节地址。编写固定长度的地址发送函数会严重限制代码的复用性。
为此,我们可以实现一个通用化的多字节地址发送函数。该函数通过接收地址长度参数(reg_len),动态地使用移位和掩码运算从完整的寄存器地址中提取各个字节,并按照“高位字节优先”的顺序发送。这种设计使得同一段驱动代码能够灵活适配多种硬件,提升了代码的模块化和可维护性,其思想与在TypeScript或Go中编写泛型函数以处理不同类型数据有异曲同工之妙。
// 发送要读取的内存地址(兼容多字节寄存器地址)
// 参数说明:base-I2C控制器基地址,reg_addr-寄存器地址,reg_len-寄存器地址长度(1/2/3字节)
int i2c_send_reg_addr(I2C_Type *base, uint32_t reg_addr, uint8_t reg_len)
{
    int i = reg_len - 1;
    int status = 0;
    for (; i >= 0; i--)
    {
        // 提取地址的第i个字节(从高位到低位发送)
        base->I2DR = (reg_addr >> (8 * i)) & 0XFF;
        // 等待I2C传输完成(检测IIF中断标志位)
        status = i2c_wait_iif(base);
        if (status != 0)
        {
            printf("I2C send register address byte %d failed!\n", i);
            goto stop; // 传输失败,跳转到停止条件处理
        }
    }
stop:
    return status;
}上述代码中,i2c_wait_iif
// 等待I2C传输完成
static int i2c_wait_iif(I2C_Type *base)
{
    uint32_t timeout = 0xFFFF;
    // 等待IIF置1(传输完成)或超时
    while((base->I2SR & (1 << 1)) == 0 && timeout--);
    if (timeout == 0)
    {
        // 超时,返回错误码
        return -1;
    }
    // 清除IIF标志位(写1清除)
    base->I2SR |= (1 << 1);
    return 0;
}调用时,只需指定地址长度即可完美兼容不同设备:i2c_send_reg_addr(I2C1, 0x00, 1)i2c_send_reg_addr(I2C1, 0x1234, 2)
二、实战:驱动LM75温度传感器
理论结合实践才能融会贯通。让我们以NXP的LM75高精度数字温度传感器为例,展示完整的I2C驱动实现。LM75测量范围宽(-55℃~+125℃),在常温下精度可达±0.5℃,非常适合环境监测。
驱动LM75的核心是读取其温度数据寄存器。读取到的16位数据需要经过解析:高8位为整数部分(含符号位),低8位的最高位(第7位)代表0.5℃。需要注意的是,负温度以二进制补码形式表示,在计算时必须进行正确的转换。
#include "lm75.h"
#include "i2c.h"
#include "stdio.h"
// LM75配置参数
#define LM75_DEV_ADDR    0x48    // 默认从设备地址(7位,二进制01001000)
#define LM75_TEMP_REG    0x00    // 温度数据寄存器地址(1字节)
#define LM75_CONF_REG    0x01    // 配置寄存器地址(1字节)
#define LM75_THYST_REG   0x02    // 滞后温度寄存器地址(1字节)
#define LM75_TOS_REG     0x03    // 过温阈值寄存器地址(1字节)
/**
 * @brief  LM75初始化(配置工作模式)
 * @retval 0-初始化成功,-1-初始化失败
 */
int lm75_init(void)
{
    unsigned char conf_data = 0x00; // 配置为正常工作模式(默认值)
    struct I2C_Msg msg = {
        .dev_addr = LM75_DEV_ADDR,
        .reg_addr = LM75_CONF_REG,
        .reg_len = 1,
        .dir = I2C_Write,
        .data = &conf_data,
        .len = 1
    };
    // 发送配置数据到LM75的配置寄存器
    if (transfer(I2C1, &msg) != 0)
    {
        printf("LM75 init failed!\n");
        return -1;
    }
    printf("LM75 init success!\n");
    return 0;
}
/**
 * @brief  读取LM75温度数据
 * @retval 实际温度值(单位:℃),返回-255表示读取失败
 */
float get_lm75_temp(void)
{
    unsigned char read_buff[2] = {0}; // 温度数据为2字节
    struct I2C_Msg msg = {
        .dev_addr = LM75_DEV_ADDR,
        .reg_addr = LM75_TEMP_REG,
        .reg_len = 1,
        .dir = I2C_Read,
        .data = read_buff,
        .len = 2
    };
    printf("Start reading LM75 temperature...\n");
    // 执行I2C读操作(严格遵循读时序)
    if (transfer(I2C1, &msg) != 0)
    {
        printf("LM75 temperature read failed!\n");
        return -255.0f; // 返回异常值表示读取失败
    }
    // 温度数据解析(重点!LM75数据格式说明)
    // LM75输出16位数据,格式为:D15 D14 ... D7 D6 ... D0
    // 其中D15为符号位(0-正温度,1-负温度),D14~D7为整数部分,D6~D0为小数部分
    // 温度分辨率为0.5℃,即最小量化单位为0.5℃
    unsigned short temp_raw = (read_buff[0] << 8) | read_buff[1];
    float temp = 0.0f;
    // 正温度处理(D15=0)
    if ((temp_raw & 0x8000) == 0)
    {
        temp_raw = temp_raw >> 7; // 提取高9位(D15~D7),对应量化值
        temp = temp_raw * 0.5f;   // 量化值×0.5℃得到实际温度
    }
    // 负温度处理(D15=1,采用二进制补码表示)
    else
    {
        temp_raw = (~temp_raw + 1) >> 7; // 补码转原码,提取有效位
        temp = - (temp_raw * 0.5f);      // 加上负号
    }
    printf("LM75 raw data: 0x%04X, calculated temperature: %.1f℃\n", temp_raw, temp);
    return temp;
}
代码中加入了严谨的异常处理。如果I2C通信失败,函数会返回一个特殊的错误值(如-255.0),这样上层应用就能轻松判断并采取重试或报警等策略,增强了系统的鲁棒性。
三、启用FPU:释放浮点运算性能
在计算温度或进行ADC电压换算时,免不了浮点运算。许多嵌入式处理器为了降低功耗和成本,默认关闭了硬件浮点运算单元(FPU),转而使用低效的软件模拟。这就像在JavaScript中处理大量数值计算却不利用其现代引擎的优化一样,会带来巨大的性能开销。
以ARM Cortex-A7内核为例,启用FPU可以带来数十倍甚至上百倍的性能提升。启用过程主要涉及协处理器访问控制寄存器的配置。
/**
 * @brief  使能FPU(浮点运算单元)
 * @note   适用于ARM Cortex-A7架构,支持单精度/双精度浮点运算
 */
enable_fpu:
    // 1. 配置CPACR寄存器(协处理器访问控制寄存器),开放FPU访问权限
    // CPACR寄存器地址:0xE000ED88,c1=coproc1,c0=opcode2,2=CRm
    mrc     p15, 0, r0, c1, c0, 2   // 读取CPACR寄存器值到r0
    orr     r0, r0, #(0xF << 20)    // 配置CP10和CP11为完全访问模式(0xF=1111)
                                    // CP10对应单精度FPU,CP11对应双精度FPU
    mcr     p15, 0, r0, c1, c0, 2   // 将配置写回CPACR寄存器,使配置生效
    isb                             // 指令同步屏障,确保配置立即生效
    // 2. 使能FPU核心功能(设置FPEXC寄存器的EN位)
    // FPEXC寄存器(FPU异常控制寄存器):bit30为EN位,置1表示使能FPU
    mov     r0, #0x40000000         // r0 = 0x40000000(仅bit30为1)
    vmsr    fpexc, r0               // 将r0的值写入FPEXC寄存器,使能FPU
    // 3. 初始化FPSCR寄存器(FPU状态控制寄存器),清除标志位
    // FPSCR寄存器包含浮点运算的状态标志(如溢出、进位、零标志)和控制位
    mov     r0, #0x00000000         // 清除所有标志位和控制位,使用默认配置
    vmsr    fpscr, r0               // 写回FPSCR寄存器
bx lr // 函数返回,回到调用处启用后,一条简单的浮点乘法指令vmul.f32
四、ADC模数转换:连接模拟世界的桥梁
如果说I2C是数字设备间的“对话工具”,那么ADC就是数字系统感知模拟世界的“翻译官”。它将传感器输出的连续变化的电压信号(如光照强度、压力、声音信号)转换为微处理器可以处理的离散数字值。
4.1 核心概念与工作原理
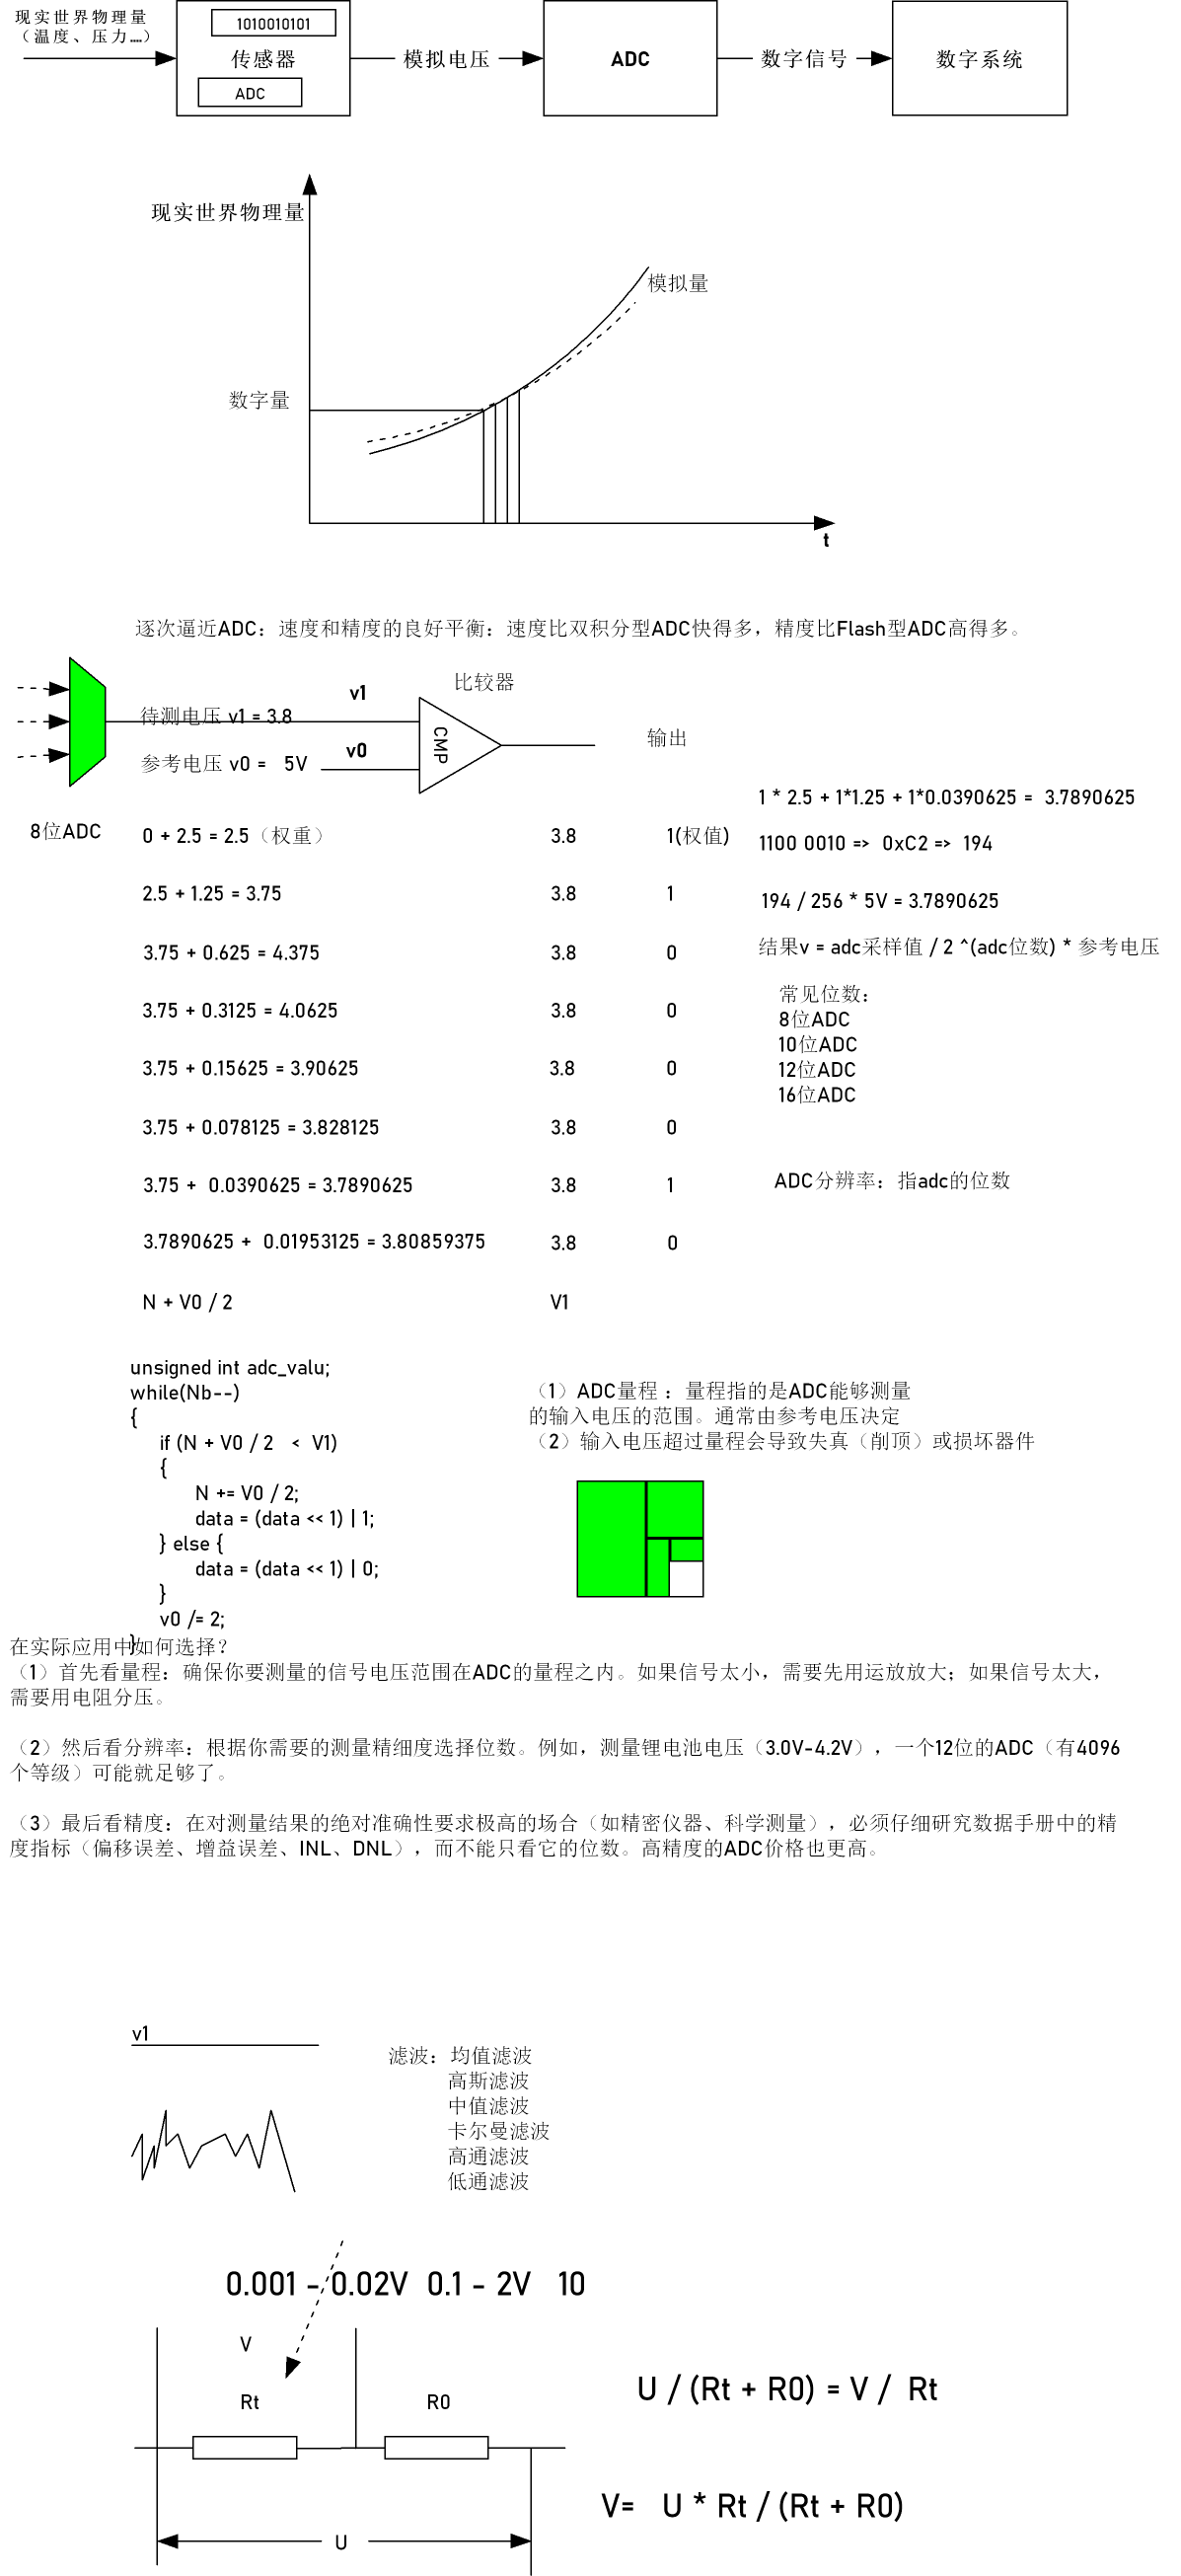
ADC分辨率:这是衡量ADC精度的核心指标,以位数(bit)表示。一个n位的ADC可以将参考电压范围划分为2n个区间。常见的分辨率有8位、10位、12位、16位等。分辨率越高,能区分的电压变化越细微。
| 分辨率 | 量化区间数 | 最小分辨电压(ΔV) | 典型应用场景 |
|---|---|---|---|
| 8 位 | 256 | ≈12.9mV | 低精度场景(如简单光线检测、电池电压粗略监测) |
| 10 位 | 1024 | ≈3.22mV | 中精度场景(如普通温度采集、压力传感器) |
| 12 位 | 4096 | ≈0.806mV | 高精度场景(如工业检测、医疗设备、智能硬件) |
| 14 位 | 16384 | ≈0.201mV | 超高精度场景(如精密仪器、科学实验) |
| 16 位 | 65536 | ≈0.050mV | 顶尖精度场景(如航空航天、高端工业控制) |
基准电压(VREF):这是ADC进行量化的“标尺”。输入电压通过与基准电压比较来确定其数字值。因此,基准电压的精度和稳定性直接决定了整个ADC系统的精度。高精度应用通常需要外接独立的基准电压芯片。
工作原理(以逐次逼近型SAR ADC为例):这是嵌入式MCU中最常见的ADC类型。其工作过程类似于“二进制搜索”:
1. 采样保持:捕获并锁定输入电压的瞬时值。
2. 逐次比较:从最高位(MSB)开始,依次猜测每一位是1还是0,并通过内部DAC产生猜测电压与输入电压比较。
3. 确定结果:经过n次比较(n为分辨率),最终确定一个最接近输入电压的数字值。
4.2 电压计算与误差分析
对于一个12位ADC,假设基准电压VREF = 3.3V,读取到的数字值为n(0~4095),那么输入电压VIN的计算公式为:
VIN = (n / 4096) × 3.3V
这是基于“舍入量化”模型,其理论最大误差为±0.5 LSB(最低有效位),即±(3.3V / 4096) / 2 ≈ ±0.4mV。对于精度要求极高的场合,可以通过两点或三点校准法来拟合出更精确的实际转换公式。
[AFFILIATE_SLOT_2]五、IMX6ULL ADC驱动开发实战
我们以IMX6ULL处理器内置的12位SAR ADC为例,讲解驱动开发流程。该ADC支持多通道,基准电压由外部引脚提供(通常接3.3V)。
开发前需查阅三份关键硬件文档:核心板原理图(确定基准电压引脚)、底板原理图(确定信号输入引脚对应的GPIO)、以及芯片参考手册(了解寄存器配置细节)。配置ADC主要涉及以下几个步骤:
- 时钟配置:为ADC模块提供工作时钟,可选择异步时钟以获得更高稳定性。
- 引脚复用:将目标GPIO引脚(如GPIO1_IO01)的功能设置为ADC输入通道(ADC1_IN1)。
- 寄存器配置:设置ADC的工作模式、分辨率(12位)、采样时间、硬件平均次数(用于滤波)等。
- 启动转换与读取:触发单次或连续转换,然后轮询状态寄存器或使用中断,在转换完成后读取数据寄存器中的结果。
下图清晰地展示了IMX6ULL ADC模块的核心寄存器及其功能概览:
一个健壮的ADC驱动还应包含校准和滤波功能。IMX6ULL ADC支持硬件均值滤波,可以通过配置寄存器对多次采样结果进行平均,有效抑制随机噪声。以下是一个配置ADC并读取通道值的函数框架:
#include "adc.h"
#include "MCIMX6Y2.h"
#include "fsl_iomuxc.h"
#include "stdio.h"
#include "delay.h" // 延时函数头文件(需自行实现)
// ADC配置参数
#define ADC_CHANNLE     1           // ADC通道(ADC1_IN1,对应ADCH=00001)
#define ADC_RESOLUTION  12          // 分辨率:12位
#define ADC_VREF        3.3f        // 基准电压:3.3V
#define ADC_SAMPLE_TIMES 10         // 均值滤波采样次数
/**
 * @brief  ADC1校准函数(提升转换精度的关键步骤)
 * @note   ADC上电后必须执行校准,消除器件离散性带来的误差
 * @retval 0-校准成功,-1-校准失败
 */
int adc1_calibration(void)
{
    int ret = 0;
    // 1. 清零校准失败标志位(CALF,bit1)
    ADC1->GS |= (1 << 1);
    // 2. 启动ADC校准(写1到CAL位,bit7)
    ADC1->GC |= (1 << 7);
    // 3. 等待校准完成(CAL位自动清0表示校准结束)
    uint32_t timeout = 0xFFFF;
    while((ADC1->GC & (1 << 7)) != 0)
    {
        timeout--;
        if(timeout == 0)
        {
            printf("ADC calibration timeout!\n");
            ret = -1;
            goto exit;
        }
        delay_us(10); // 短暂延时,降低CPU占用
    }
    // 4. 检查校准结果(CALF=0表示成功,CALF=1表示失败)
    if((ADC1->GS & (1 << 1)) != 0)
    {
        printf("ADC calibration failed!\n");
        ret = -1;
        // 清零校准失败标志位,为下次校准做准备
        ADC1->GS |= (1 << 1);
    }
    else
    {
        printf("ADC calibration success!\n");
        ret = 0;
    }
exit:
    return ret;
}
/**
 * @brief  ADC1引脚配置(复用+电气特性)
 * @note   GPIO1_IO01复用为ADC1_IN1,需配置为模拟输入模式
 */
void adc1_pin_config(void)
{
    // 1. 引脚复用配置:GPIO1_IO01 -> ADC1_IN1
    // IOMUXC_SetPinMux函数参数:引脚编号、复用模式(1=ALT1,对应ADC功能)
    IOMUXC_SetPinMux(IOMUXC_GPIO1_IO01_GPIO1_IO01, 1);
    // 2. 引脚电气特性配置(模拟引脚需关闭数字功能)
    // 配置参数说明:
    // - PKE=1:使能上拉/下拉功能
    // - PUE=0:配置为下拉模式(抑制外部干扰)
    // - PUS=00:下拉电阻值(默认)
    // - HYS=0:禁用滞回比较器
    // - ODE=0:禁用开漏输出
    // - SPEED=00:低速模式
    // - DSE=00:驱动强度最低
    // - SRE=0:禁用压摆率控制
    IOMUXC_SetPinConfig(IOMUXC_GPIO1_IO01_GPIO1_IO01,
                       IOMUXC_SW_PAD_CTL_PAD_PKE(1)  |
                       IOMUXC_SW_PAD_CTL_PAD_PUE(0)  |
                       IOMUXC_SW_PAD_CTL_PAD_PUS(0)  |
                       IOMUXC_SW_PAD_CTL_PAD_HYS(0)  |
                       IOMUXC_SW_PAD_CTL_PAD_ODE(0)  |
                       IOMUXC_SW_PAD_CTL_PAD_SPEED(0)|
                       IOMUXC_SW_PAD_CTL_PAD_DSE(0)  |
                       IOMUXC_SW_PAD_CTL_PAD_SRE(0));
}
/**
 * @brief  ADC1初始化函数(完整配置流程)
 */
void adc1_init(void)
{
    printf("Start initializing ADC1...\n");
    // 1. 引脚配置(复用+电气特性)
    adc1_pin_config();
    // 2. 关闭ADC电源门控(确保ADC模块供电正常)
    // (IMX6ULL的ADC模块默认上电,此处为冗余配置,增强代码鲁棒性)
    // SIM->SCGC6 |= (1 << 27); // 若需开启电源门控,取消注释
    // 3. 配置ADC核心参数(ADCx_CFG寄存器)
    ADC1->CFG = 0; // 重置CFG寄存器,清除默认配置
    // 配置分辨率:12位(MODE=10,bit3~bit2=10)
    ADC1->CFG |= (2 << 2);
    // 配置时钟源:异步时钟ADACK(ADICLK=11,bit1~bit0=11)
    ADC1->CFG |= (3 << 0);
    // 配置时钟分频:1分频(ADIV=00,bit6~bit5=00)
    ADC1->CFG &= ~((3 << 5) | (3 << 6));
    // 配置采样时间:短采样时间(ADLSMP=0,bit4=0)
    ADC1->CFG &= ~(1 << 4);
    // 4. 配置ADC全局功能(ADCx_GC寄存器)
    ADC1->GC = 0; // 重置GC寄存器
    // 使能异步时钟输出(ADACKEN=1,bit0=1)
    ADC1->GC |= (1 << 0);
    // 禁用连续转换(ADCO=0,bit6=0),启用单次转换
    ADC1->GC &= ~(1 << 6);
    // 禁用硬件平均(AVGE=0,bit5=0),后续使用软件均值滤波
    ADC1->GC &= ~(1 << 5);
    // 禁用DMA(DMAEN=0,bit1=0),使用polling模式
    ADC1->GC &= ~(1 << 1);
    // 5. 配置通道控制寄存器(ADCx_HC0)
    // 禁用转换完成中断(AIEN=0,bit7=0)
    ADC1->HC[0] &= ~(1 << 7);
    // 6. 执行ADC校准
    if(adc1_calibration() != 0)
    {
        printf("ADC1 initialization failed due to calibration error!\n");
    }
    else
    {
        printf("ADC1 initialization completed successfully!\n");
    }
}
/**
 * @brief  获取ADC1单次采样原始值
 * @retval 12位采样原始值(0~4095),返回0xFFFF表示采样失败
 */
unsigned short adc1_single_sample(void)
{
    // 1. 选择ADC通道(ADCH=ADC_CHANNLE=1,即ADC1_IN1)
    ADC1->HC[0] = ADC_CHANNLE;
    // 2. 等待转换完成(检测COCO0标志位)
    uint32_t timeout = 0xFFFF;
    while(!(ADC1->HS & (1 << 0)))
    {
        timeout--;
        if(timeout == 0)
        {
            printf("ADC sample timeout!\n");
            return 0xFFFF; // 返回异常值表示采样失败
        }
        delay_us(10);
    }
    // 3. 读取采样结果(低12位有效数据)
    unsigned short sample_val = ADC1->R[0] & 0xFFF;
    printf("ADC single sample value: %d\n", sample_val);
    return sample_val;
}
/**
 * @brief  ADC均值滤波(软件滤波,抑制噪声)
 * @note   多次采样取平均,采样次数越多,噪声抑制效果越好,但耗时越长
 * @retval 滤波后的12位采样值
 */
unsigned short adc1_mean_filter(void)
{
    unsigned int sum = 0;
    unsigned char valid_cnt = 0; // 有效采样次数(排除失败的采样)
    printf("Start ADC mean filter, sample times: %d\n", ADC_SAMPLE_TIMES);
    for(unsigned char i = 0; i < ADC_SAMPLE_TIMES; i++)
    {
        unsigned short val = adc1_single_sample();
        if(val != 0xFFFF) // 仅累计有效采样值
        {
            sum += val;
            valid_cnt++;
        }
        delay_ms(1); // 采样间隔,避免采样过于密集导致信号未稳定
    }
    // 若有效采样次数为0,返回失败
    if(valid_cnt == 0)
    {
        printf("No valid ADC sample data!\n");
        return 0xFFFF;
    }
    // 计算平均值
    unsigned short filter_val = sum / valid_cnt;
    printf("ADC mean filter result: %d\n", filter_val);
    return filter_val;
}
/**
 * @brief  计算ADC采样对应的实际电压
 * @retval 实际电压值(单位:V,保留3位小数),返回-1.0f表示计算失败
 */
float adc1_calculate_volt(void)
{
    unsigned short filter_val = adc1_mean_filter();
    if(filter_val == 0xFFFF)
    {
        printf("ADC voltage calculation failed!\n");
        return -1.0f;
    }
    // 套用12位ADC电压计算公式(舍入量化)
    float volt = (filter_val * ADC_VREF) / 4096.0f;
    printf("ADC calculated voltage: %.3fV\n", volt);
    return volt;
}
/**
 * @brief  光敏传感器数据采集(应用层函数)
 * @note   光敏传感器输出电压与光线强度成反比(光线越强,电压越低)
 * @retval 光线强度等级(1-弱光,2-正常光,3-强光),返回0表示采集失败
 */
unsigned char light_sensor_collect(void)
{
    float volt = adc1_calculate_volt();
    if(volt < 0)
    {
        printf("Light sensor collect failed!\n");
        return 0;
    }
    unsigned char light_level = 0;
    // 根据实际光敏传感器特性调整阈值(需实测校准)
    if(volt >= 2.0f)
    {
        light_level = 1; // 弱光(电压高)
        printf("Light intensity: Weak\n");
    }
    else if(volt >= 1.0f && volt < 2.0f)
    {
        light_level = 2; // 正常光
        printf("Light intensity: Normal\n");
    }
    else
    {
        light_level = 3; // 强光(电压低)
        printf("Light intensity: Strong\n");
    }
    return light_level;
}
在实际项目中,ADC采集的数据往往需要进一步处理,例如在Java或Go语言编写的后端服务中进行数据聚合、分析和持久化存储。
总结
掌握I2C与ADC是嵌入式开发者的基本功。本文从协议本质出发,深入探讨了I2C通信的时序优化、多设备兼容性设计,并以LM75传感器为例提供了完整驱动实现。同时,系统性地解析了ADC的工作原理、精度考量,并结合IMX6ULL平台给出了实战配置指南。无论是进行传感器数据采集,还是构建复杂的工业控制系统,理解并熟练运用这两项技术,都将为你的嵌入式开发项目打下坚实的基础。记住,稳定的硬件驱动是上层复杂应用(无论是用C++编写的实时算法还是用Python进行的数据分析)可靠运行的基石。


 浙公网安备 33010602011771号