

Taiqi笔记
Taiqi简介
Taichi是一种专为高性能并行计算而设计的特定领域语言,内嵌于Python中。
在编写计算密集型任务时,用户只需遵循一组额外的规则,并使用@ti.func和@ti.kernel这两个装饰器,就能充分利用Taichi的高性能计算功能。
这些装饰器指示 Taichi 接管计算任务,并使用其即时(JIT)编译器将装饰函数编译为机器代码。因此,对这些函数的调用可在多核CPU或GPU上执行,与本地Python代码相比,可实现 50~100 倍的加速。
语言特性
- 高性能并行计算
- 自动微分
- 灵活数据布局
- 空间稀疏数据结构
安装
Taichi 是一个 PyPI 包
pip install taichi
初始化
import taichi as ti
ti.init(arch=ti.gpu)
参数
arch指定将执行编译代码的后端。此后端可以是ti.cpu或ti.gpu。如果指定了该ti.gpu选项,Taichi 将尝试按以下顺序使用 GPU 后端:ti.cuda、ti.vulkan和ti.opengl/ti.Metal。如果没有可用的 GPU 架构,CPU 将用作后端。也可以直接指定后端,若不可以则报错
Taichi 内核 与 Taichi 函数
Taichi 和 Python 的语法相似,但它们并不完全相同。为了区分 Taichi 代码和原生 Python 代码,我们使用了两个装饰器,@ti.kernel以及@ti.func
只有被@ti.kernel以及@ti.func修饰的才属 Taichi 的作用域,其他均为 Python 作用域
- Taichi 内核
@ti.kernel是 Taichi 运行时接管任务的入口点,它们必须由 Python 代码直接调用,不允许从另一个内核内部或从 Taichi 函数内部调用内核 - Taichi 函数
@ti.func是内核的构建块,只能由另一个 Taichi 函数或内核调用
{% note warning %}
从原生 Python 代码(Python 作用域)中调用 Taichi 函数会导致 Taichi 引发语法错误
import taichi as ti
ti.init(arch=ti.gpu)

@ti.func
def inv_square(x):  # A Taichi function
    return 1.0 / (x * x)

@ti.kernel
def partial_sum(n: int) -> float:  # A Taichi kernel
    total = 0.0
    for i in range(1, n + 1):
        total += inv_square(n)
    return total

print(partial_sum(1000))
print(inv_square(1.0))  # Syntax error
可以在单个 Taichi 程序中定义多个内核。这些内核彼此独立,并按照首次调用的顺序进行编译和执行。编译后的内核会被缓存,以减少后续调用的启动开销
参数
无论是Taiqi内核还是Taiqi函数,传参的策略都是Pass by value
一个内核可以接受多个参数。但是不能将任意 Python 对象传递给内核。这是因为 Python 对象可以是动态的,并且可能包含 Taichi 编译器无法识别的数据
内核可以接受各种参数类型,包括标量、ti.types.matrix() 、ti.types.vector() 、ti.types.struct()、ti.types.ndarray() 和 ti.template().这些参数类型可以轻松地将数据从 Python 作用域传递到 Taichi 作用域。可以在ti.types模块中找到支持的类型
Taiqi内核和Taiqi函数在编译的时候会捕获Python作用域中的全局变量,并将其绑定作为常量传递至Taiqi作用域,而不会感知其值的变化
Taiqi 内核限制
- 参数需要类型提示
@ti.kernel
def my_kernel(x: int, y: float):
    print(x + y)

my_kernel(1, 1.0)  # Prints 2.0
- 若有返回语句,返回值要有类型提示
- 最多一个
return返回语句,最多一个返回值 - 除了 CPU 和 CUDA 后端,返回值不能为结构图类型
ti.types.struct()
vec2 = ti.math.vec2

@ti.kernel
def test_sign(x: float, y: float) -> vec2:  # Return value must be type hinted
    if x >= 0:
        return x, y  # Compilation error: Only one return value is allowed
    else:
        return x  # Error: multiple return statements

# 应改为
def test_sign(x: float, y: float) -> vec2:
    sign = vec2(0)
    if x >= 0:
        sign.xy = x, y
    else:
        sign.x = x
    return sign
Taiqi 函数限制
可以在一个函数内套用其他函数,但不能递归(强制内联)
两者对比总结
| Taiqi 内核 | Taiqi 函数 | |
|---|---|---|
| 调用范围 | Python 作用域 | Taiqi 作用域 |
| 参数的类型提示 | 必需 | 推荐 |
| 返回值的类型提示 | 必需 | 推荐 |
| 参数的元素上限 | 64(OpenGL后端为32) | 无限制 |
return语句上限 |
1 | 无限制 |
| 返回值数量上限 | 1 | 无限制 |
Taiqi 内核中的并行 For 循环
在 Taiqi 内核中的作用域中,最外层中的 For 循环会自动并行化执行,此时无法使用break等语句
在 Taiqi 中+=相当于原子操作ti.atomic_add(),来避免在并行执行 中出现数据征用的问题
数据类型
Taichi 是一种静态类型编程语言,这意味着 Taichi 范围内变量的类型是在编译时确定的。这意味着一旦声明变量,就不能为其分配不同类型的值
{% note warning %}
与Python不同的是,要注意静态变量的词法作用域
@ti.kernel
def err_out_of_scope(x: float):
    if x < 0:
        y = -x
    else:
        y = x
    print(y)  # `y` is out of the scope
Taichi 中的ti.types模块定义了所有支持的数据类型。这些数据类型分为两组:原始数据类型和复合数据类型
原始数据类型
Taichi 中的原始数据类型是标量,它们是构成复合数据类型的最小单位。这些类型用指示其类别的字母表示,后跟指示其位精度的数字。有符号整数是i,无符号整数是u,浮点数是f。精度位可以是8、16、32 或 64
不同后端对 Taichi 原始类型的支持可能有所不同。有关详细信息,参阅下表
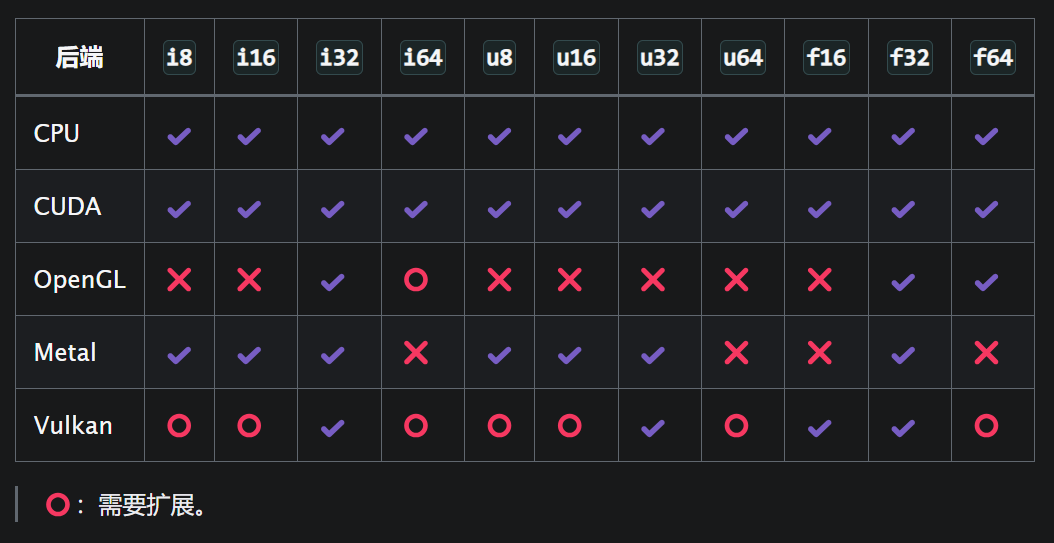
Taichi 作用域中的数字文字具有默认的整数或浮点类型,允许你在调用init()时指定默认的基本数据类型,并在 Taichi 作用域和 Taichi 数据容器中使用两个名称int和float分别用作默认整数和浮点类型的别名
ti.init(default_ip=ti.i64)  # Sets the default integer type to ti.i64
ti.init(default_fp=ti.f64)  # Sets the default floating-point type to ti.f64

x = ti.field(float, 5)
# 等价于
x = ti.field(ti.f64, 5)

@ti.kernel
def example_cast() -> int:  # the returned type is ti.i64
    x = 3.14    # x is of ti.f64 type
    y = int(x)  # equivalent to ti.i64(x)
    return y
为了保证工程模拟等应用的高精度,建议将
default_fp设置ti.f64
例如,如果默认浮点类型为ti.f32,则数字文字 3.14159265358979 将转换为精度约为 7 位十进制数字的 32 位浮点数
显式类型转换
Taiqi 中一旦声明变量,就无法改变其数据类型。 因此,当原始数据类型无法用于赋值或计算时,可以先将值切换到不同的数据类型,再进行复制与计算。(并非切换变量的数据类型)
使用ti.cast()函数将给定值转换为特定的目标类型
variable = ti.cast(variable, type)
例如
@ti.kernel
def foo():
    a = 3.14
    b = ti.cast(a, ti.i32)  # 3
    c = ti.cast(b, ti.f32)  # 3.0
也可使用ti.f32和ti.i64等基本类型,直接对标量变量执行类型转换
@ti.kernel
def foo():
    a = 3.14
    x = int(a)    # 3
    y = float(a)  # 3.14
    z = ti.i32(a)  # 3
    w = ti.f64(a)  # 3.14
隐式类型转化
{% note warning %}
一般来说,隐式类型转换可能是错误的重要来源。因此,Taichi 强烈反对使用此机制,并建议您为所有变量和操作显式指定所需的数据类型
二元运算中的隐式类型转换规则(优先级由高到低):
- 整数 + 浮点 -> 浮点数
- 低精度位 + 高精度位 -> 高精度位
- 带符号整数 + 无符号整数 -> 无符号整数
出现规则冲突时,最高优先级的规则适用
例外:
- 位移运算返回 lhs (左侧) 数据类型
- 逻辑运算返回
i32 - 比较运算返回
i32
赋值时的隐式类型转换
当为具有不同数据类型的变量赋值时,会执行隐式类型转换,如果该值的精度高于目标变量,则会显示一条警告,指示潜在的精度损失
@ti.kernel
def foo():
    a = 3.14
    a = 1
    print(a)  # 1.0 without warning

    b = 1
    b = 3.14
    print(b) # 3 warning
复合类型
复合类型是用户自定义的数据类型,由多个元素组成。 支持的复合类型包括向量、矩阵、ndarray 和结构体。Taichi 允许你将ti.types模块中提供的所有类型作为脚手架来自定义更高等级的复合类型
矩阵和向量
使用两个函数ti.types.matrix()和ti.types.vector()来创建自己的矩阵和向量类型
myvec4d = ti.types.vector(4, ti.f64)  # a 64-bit floating-point 4D vector type
mymat4x3i = ti.types.matrix(4, 3, int)  # a 4x3 integer matrix type
利用自定义复合类型来实例化向量和矩阵,以及注释函数参数和结构成员的数据类型
v = myvec4d(1, 2, 3, 4)  # Create a vector instance, here v = [1.0 2.0 3.0 4.0]

@ti.func
def length(w: vec4d):  # vec4d as type hint
    return w.norm()  #计算向量的欧几里得范数(L2范数)

@ti.kernel
def test():
    print(length(v))
{% note success%}
对于四维以下的向量,可以使用xyzw或rgba来访问向量的内容
v = ti.Vector([1, 2, 3, 4])
v.x = 1   # v[0] = 1
v.y = 2   # v[1] = 2
v.z = 3   # v[2] = 3
v.w = 4   # v[3] = 4
v.xyz = 1, 2, 3
v.rgb = 1, 2, 3
结构体类型和数据类(dataclass)
使用函数ti.types.struct()创建结构类型
# 例如创建一个结构体类型来表示三维空间中的球体,对球心和半径进行抽象
vec3 = ti.types.vector(3, float)
sphere_type = ti.types.struct(center=vec3, radius=float)
# 初始化球体1,球心位于(0,0,0),半径为 1.0
sphere1 = sphere_type(center=vec3([0, 0, 0]), radius=1.0)
# 初始化球体2,球心位于(1,1,1),半径为 2.0
sphere2 = sphere_type(center=vec3([1, 1, 1]), radius=2.0)
当定义一个具有大量参数的结构体时,使用ti.types.struct可能会导致代码杂乱无章。 可通过@ti.dataclass装饰器,使代码更优雅
@ti.dataclass
class Sphere:
    center: vec3
    radius: float

#等价于
Sphere = ti.types.struct(center=vec3, radius=float)
另外使用@ti.dataclass的还可以在数据类中定义成员函数,从而实现面向对象编程(OOP) 功能
实例化
在对复合类型实例化时,未赋值的参数自动被设为0
在自定义向量和矩阵类型中,用单标量初始化时,会自动将其扩展到所有的元素
但使用预设ti.Vector()和ti.Matrix()时需传入类似数列的对象
@ti.dataclass
class Ray:
    ro: vec3
    rd: vec3
    t: float

# 以下初始化均等价
ray = Ray(vec3(0,0,0), vec3(0, 0, 0), 0)
ray = Ray(ro=vec3(0), rd=vec3(0))
ray = Ray(ro=vec3([0, 0, 0]))
ray = Ray(0,  0, 0)
ray = Ray()
类型转换
目前支持类型转换的复合数据类型只有向量和矩阵。 在对向量或矩阵进行类型转换时,是以元素为单位进行的,结果是创建新的向量和矩阵
@ti.kernel
def foo():
    u = ti.Vector([2.3, 4.7])
    v = int(u)               # ti.Vector([2, 4])
    w = ti.cast(u, ti.i32)  # ti.Vector([2, 4])
数据容器 Field
Taichi field 是全局数据容器,从Python作用域或Taichi作用域均能访问,其元素可以是标量、向量、矩阵和结构体
{% note warning %}
Taichi field 支持的维度最高是8D
声明
- 标量field
sf_0d = ti.field(ti.f32, shape=())  # 声明一个零维标量场,只含一个标量
sf_1d = ti.field(ti.i32, shape=9)   # 声明一个一维标量场,形状设置成 n 或 (n,)
#sf_1d = ti.field(ti.i32, shape=(9, ))
sf_2d = ti.field(int, shape=(3, 6))  # 声明一个二维标量场,含3x6个标量
- 向量field
# 声明一个4x4的二维向量场,每个元素都是3D向量
vf_2d = ti.Vector.field(n=3, dtype=float, shape=(4, 4))
- 矩阵field
# Declares a 300x400x500 matrix field, each of its elements being a 3x2 matrix
mf_3d = ti.Matrix.field(n=3, m=2, dtype=ti.f32, shape=(300, 400, 500))
{% note warning %}
出于性能考虑,建议您将矩阵保持在最小水平
不推荐: ti.Matrix.field(64, 32, dtype=ti.f32, shape=(3, 2))
推荐: ti.Matrix.field(3, 2, dtype=ti.f32, shape=(64, 32))
- 结构体field
# Declares a 1D struct field using the ti.Struct.field() method
particle_field = ti.Struct.field({
    "pos": ti.math.vec3,
    "vel": ti.math.vec3,
    "acc": ti.math.vec3,
    "mass": float,
  }, shape=(10,))

# 也可以先声明一个结构体,再由此构建结构体field
vec3 = ti.math.vec3  # vec3 is a built-in vector type suppied in the `taichi.math` module
particle = ti.types.struct(
  pos=vec3, vel=vec3, acc=vec3, mass=float,
)
particle_field = particle.field(shape=(10,))
操作
使用索引运算符[] 来访问 field 中的一个元素
f_2d = ti.field(ti.f32, shape=(4, 4))

@ti.kernel
def loop_over_2d():
  for i, j in f_2d:
      f_2d[i, j] = i*10 + j

loop_over_2d()
# [[ 0,  1,  2,  3],
# [10, 11, 12, 13],
# [20, 21, 22, 23],
# [30, 31, 32, 33]]
{% note warning %}
当访问一个零维 field 中的元素时,将 [None] 作为索引,而非[0]
f_0d = ti.field(ti.f32, shape=())
f_0d[None] = 10.0

f_1d = ti.field(ti.f32, shape=(1, ))
f_1d[0] = 10.0
{% note warning %}
Taiqi field 不支持切片,会抛出错误Slicing is not supported on ti.field
f_2d[0][3:] = [4, 5, 6]  # Error! You tried to access a slice of the first row, but it is not supported
for x in f_2d[0]:  # Error! You tried to access its first row,but it is not supported
    ...
- 使用
ti.grouped()将多维场索引打包成向量(一般与for循环连用)
sf_3d = ti.field(dtype=ti.f32, shape=(4, 4, 4))
for I in ti.grouped(sf_3d):
    sf_3d[I] = I.x + I.y + I.z  #  I 是一个3D向量,由元素的三维索引组成
- 使用
field.fill()填充标量field的元素
x = ti.field(int, shape=(5, 5))
x.fill(1)  # Sets all elements in x to 1
- 访问向量field的元素
vf_2d = ti.Vector.field(n=3, dtype=float, shape=(4, 4))
vf_2d[0, 0][0] = 1  # 第一行第一列的向量的第一个分量为1
vf_2d[0, 1].xyz = 1, 2, 3
- 访问矩阵field的元素
mf_3d = ti.Matrix.field(n=3, m=2, dtype=ti.f32, shape=(300, 400, 500))
mf_3d[3, 4][0, 1] = 1  # 第三行第四列的矩阵的第一行第二列的值为1
- 访问结构体field的元素
particle_field = ti.Struct.field({
    "pos": ti.math.vec3,
    "vel": ti.math.vec3,
    "acc": ti.math.vec3,
    "mass": float,
  }, shape=(10,))

# 索引优先
particle_field[0].pos = vec3(0) # particle_field is a 1D struct field, pos is a 3D vector

# 名称优先(创建一个子 field,集合该结构体 field 中所有 `mass` 成员,再用索引操作符 `[]` 访问特定成员)
particle_field.mass[0] = 1.0  # Sets the mass of the first particle in the field to 1.0
particle_field.mass.fill(1.0)  # Sets all mass of the particles in the struct field to 1.0
- 访问field的元数据
f_1d.shape  # (1,)
f_1d.dtype  # f32

# 也可以同理访问field在声明时的其他参数

 浙公网安备 33010602011771号