
第一章:现代嵌入式的发展
硬件发展在摩尔定律的加持下高歌猛进,时针拨回二十年前,那时的嵌入式世界如同微雕艺术家的作坊。工程师们俯身在8位微控制器的方寸之地,用汇编语言在2KB内存的狭小舞台编排舞蹈。我曾见过一位老工程师为节省128字节RAM,将状态标志压缩进未使用的I/O寄存器——这种在针尖上雕花的技艺,是那个时代的生存法则。彼时的嵌入式设备,是精密的机械腕表:齿轮咬合分毫不差,但若要添加新功能,唯有拆解重铸。
“调试时我们盯着示波器波形,就像钟表师听摆轮嘀嗒声判断故障。”一位汽车ECU开发者回忆,“修改燃油喷射算法?意味着把芯片从发动机舱取出,烧录,再焊回去验证——一次迭代消耗两周。”
变革的种子在2007年悄然萌芽。当iPhone重新定义手机时,ARM Cortex-M3处理器正将嵌入式领域带入32位时代。72MHz主频与64KB内存的奢侈配置,让开发者第一次能在MCU上运行轻量级TCP/IP协议栈。这如同给自行车装上了电动引擎——虽然仍要精打细算,但终于不必在每条指令后手动计算时钟周期。
真正的拐点出现在2016年。特斯拉Autopilot 2.0搭载的NVIDIA Drive PX2,以256核GPU和8GB内存的配置震惊业界。这颗原本属于服务器的“心脏”,被植入汽车体内。与此同时,树莓派Zero以5美元价格提供1GHz ARM11 CPU——嵌入式设备开始吞噬服务器的算力疆域。
三股技术洪流在此交汇:
算力狂潮席卷而来。Xilinx Versal ACAP将FPGA、AI引擎与四核A72整合,在散热限制内迸发4TOPS算力;地平线征程5芯片以128TOPS的神经计算能力,让实时语义分割在摄像头端成为可能。这些异构架构如同精密交响乐团,需要类似Kubernetes的“指挥家”协调计算资源。
连接革命撕碎信息孤岛。时间敏感网络(TSN)让工厂机器人的控制指令以小于10微秒抖动穿梭于以太网;LoRaWAN技术使农业传感器在190dB链路预算下,用半瓦特电力将数据送达十公里外。当您通过服务网格管理云上容器时,嵌入式的服务发现协议mDNS正帮助智能灯具自动组网。
软件复杂度冲破临界点。现代豪华汽车的代码行数突破2.4亿行——超过Windows 7系统。当工程师尝试在毫米波雷达中塞入深度学习算法、安全加密和OTA升级时,传统的while(1)循环架构如同用算盘处理4K视频,濒临崩溃边缘。

这场硬件革命的本质,是嵌入式系统从确定性机器向智能决策体的蜕变。让我们通过毫米波雷达的演化管窥全豹:
2005年的雷达系统像机械打字机——固定功能ASIC芯片以硬连线方式处理回波信号。算法升级?意味着更换物理芯片。开发周期长达18个月,每次修改都是伤筋动骨的大手术。
2023年的智能雷达已蜕变为可编程计算平台。Xilinx Zynq UltraScale+ MPSoC上,ADC数据采集服务通过AXI-Stream总线注入FFT预处理服务,结果经共享内存直达AI目标识别服务。当汽车驶入多隧道山区,环境适应服务动态加载抗干扰算法模块——整个过程如同云端滚动更新,在50毫秒内完成热切换。
当你习惯用kubectl部署云服务时,嵌入式世界正经历相似的架构觉醒。驱动这场变革的,不仅是技术可能性,更是残酷的经济现实:
某德系车企曾因空调控制模块与发动机管理代码耦合,导致简单的温控逻辑修改需重刷12个ECU,召回成本高达3000万欧元。这记警钟让行业意识到:必须将嵌入式系统从“铁板一块”的解构为“乐高积木”。
但这条进化之路布满荆棘。如何在10微秒的生死线上实现服务解耦?怎样在无内存管理单元的MCU上保障服务隔离?当我们试图将微服务架构移植到资源受限设备时,遭遇的不仅是技术挑战,更是设计哲学的冲突。
“这不是把大象装冰箱,”嵌入式先驱Jack Ganssle比喻道,“而是让芭蕾舞者在硬币上旋转——既要保持优雅,又要精确落在毫厘之间。”
此刻的我们站在历史拐点。现代嵌入式设备已拥有运行服务化架构的肌肉力量,却仍在寻找与之匹配的神经系统。当特斯拉通过OTA在36小时内为30万辆车部署刹车优化算法,当工厂机器人集群通过5G-MEC实时重构工作流——我们看到的不仅是技术进步,更是整个产业范式的跃迁。
这场静默革命的答案,不在代码行间,而在架构思维的重构中。
第二章:服务化向嵌入式的迁移
当云原生革命的浪潮席卷服务器机房时,嵌入式世界的工程师们正凝视着手中的电路板沉思——那些在云端如鱼得水的微服务架构,能否在资源苛刻的嵌入式土壤中存活?这场迁移如同将热带雨林的生态系统移植到北极冻原,需要颠覆性的进化智慧。
2.1 风暴前夜:嵌入式开发的“石器时代困局”
2015年,某顶级汽车供应商的实验室里,工程师们面临噩梦般的场景:为更新车载收音机的蓝牙协议,他们不得不重刷包含发动机控制逻辑的整块ECU芯片。“这就像为了更换灯泡而重建整栋大楼”,彼时的嵌入式系统是混凝土浇筑的巨构建筑:
-
功能纠缠:空调控制代码与变速箱算法共享全局变量
-
升级地狱:修改胎压监测模块可能引发ABS系统宕机
-
开发迟滞:验证单个变更需在台架上燃烧300公升汽油
与此同时,亚马逊工程师正通过Lambda函数实现每秒部署数千次服务更新——两个世界的效率鸿沟如同隔世。
2.2 破壁者:当微服务思想跨越硬件结界
转机始于一场意外的技术碰撞。2017年慕尼黑嵌入式展会上,机器人公司Boston Dynamics的工程师展示四足机器人的控制系统重构:

每个服务独立运行于Cortex-R5内核,通过轻量级IPC通信。当某个关节电机故障时,系统动态隔离故障服务并启动冗余模块——这种架构像极了Kubernetes的Pod自愈机制,却能在500微秒内完成决策。
此刻,嵌入式领域幡然醒悟:服务化不是云端专属,而是复杂系统演进的必然形态。但直接移植Kubernetes显然是不可行的,那么嵌入式领域应该如何结合自己的特点将服务化落地呢?
2.3 嵌入式服务化的三大进化突变
突变一:从动态发现到静态绑定——编译时的艺术
当Consul在云端动态管理服务时,嵌入式世界发明了针对高性能的本地化服务绑定的工具:
/* Zephyr的硬件服务绑定魔法 */

const struct device *sensor = DEVICE_DT_GET(DT_NODELABEL(imu0));  // 编译时锁定传感器物理地址

/* 在链接阶段完成服务织入 */

DEVICE_DEFINE(imu0, "bosch_bmi160", init_fn, NULL, NULL, NULL,

POST_KERNEL, CONFIG_SENSOR_INIT_PRIORITY, NULL);进化优势:消除运行时发现开销,将服务延迟从毫秒级压缩至微秒级,代价是牺牲部分灵活性——如同用基因编辑技术固化生物特性。
突变二:从TCP/IP到内存总线——速度的炼金术
当gRPC数据在服务间穿梭时,自动驾驶芯片正上演更极速的对话:

数据通过硬件DMA在服务间奔流,规避了序列化与协议栈的泥沼。NVIDIA Xavier芯片上,服务间延迟仅900纳秒——比数据中心内跨机架调用快3000倍。
突变三:从容器化到静态分区——空间的切割艺术
当Docker容器在云端自由伸缩时,医疗设备开发者用更冷酷的方式保障安全:
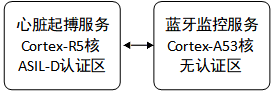
Arm TrustZone硬件屏障将物理核切成生死隔绝的孤岛,关键服务运行在“硅基避难所”中——这种架构让心脏起搏器通过FDA认证,同时允许非关键服务动态更新。
2.4 重生之火:服务化如何点燃嵌入式生产力
特斯拉的颠覆性实践是最好的注脚,2020年其通过OTA为60万辆车部署刹车算法更新:
# 简化版服务更新流程(真实系统用Rust/C++)

def update_brake_service():

    download("https://api.tesla/brake_v2.wasm")  # 下载WebAssembly模块

    isolate = WasmEdge.create_runtime()          # 创建安全沙箱

    old_service.stop()                          # 热停运旧服务

    isolate.load_module("brake_v2.wasm")        # 加载新服务

    new_service = BrakeService(isolate)          # 初始化

bus.register(new_service, priority=0) # 注册到服务总线整个过程仅耗时8分钟,且未触及其他ECU。服务化架构带来的变革远不止于此:
-
故障爆炸半径缩小90%:某雷达服务崩溃不再导致整车熄火
-
团队协作效率提升5倍:算法团队与驱动团队并行开发
-
技术债清理成本下降70%:淘汰CAN总线协议只需替换通信服务
2.5 进化的代价:当理想主义遭遇物理定律
然而,进化从未一帆风顺。试图在智能手表上部署服务网格的团队遭遇惨败——他们的系统因内存溢出在发布会现场重启。残酷的现实警示我们:
嵌入式服务化不是银弹,而是带着镣铐的舞蹈:
-
在Cortex-M0芯片上(20KB RAM),服务发现协议必须精简到300字节
-
工业机械臂的关节控制服务需响应100μs中断,不能容忍垃圾回收停顿
-
植入式医疗设备的电源管理要求服务在9μW功耗下休眠十年
正是这些约束,催生出令人惊叹的创造性解决方案——比如将ROS 2服务发现协议压缩为轻量级版本MicroROS,内存占用从15MB暴降至86KB。
第三章:不同领域的服务化挑战
当服务化架构的种子撒向嵌入式世界的不同疆域,它遭遇了地质断层般的分野。在智能家居的温床中蓬勃生长的架构,移植到汽车电子领域可能瞬间窒息;为毫米波雷达精心设计的流水线,放在医疗设备上会引发灾难。这并非设计缺陷,而是嵌入式宇宙的物理法则使然,在这里,没有放之四海而皆准的乌托邦,只有与场景共舞的生存智慧。
3.1 微型设备的空间挑战
可穿戴设备的电路板上,工程师正在打一场纳米级战争。当华为Watch GT4的加速度计服务需要从32KB内存中争夺生存空间时,其设计哲学与云服务大相径庭:他们就像在显微镜下拼装纳米机器人,服务发现协议不能超过512字节,每次函数调用必须省下3个时钟周期。
于是惊人的压缩艺术在此上演:
-
服务接口描述从JSON简化为4字节魔数(如0xA5C3代表计步服务)
-
消息队列退化为单字节环形缓冲区,溢出时直接覆盖旧数据
-
服务注册表被烙死在ROM中,如同生物体的基因编码
代价是残酷的——当用户升级心率算法时,必须整机返厂烧录。这种“一次性服务架构”恰似昆虫的完全变态:功能在出厂时已固化,重生只能等待下一个生命周期。
3.2 智能家居的服务发现
当您通过Consul在数据中心毫秒级发现服务时,飞利浦Hue智能灯泡正经历更凶险的探险。它们的服务发现必须在2.4GHz频段的电磁风暴中完成,某次产品召回事件揭露了残酷现实:当用户厨房微波炉启动,23%的灯泡服务注册包被吞噬。其解决方案充满荒野智慧:
-
随机退避算法借鉴了蚂蚁觅食策略,在冲突后等待
(0~2^N)*10ms再尝试 -
服务心跳包携带RSSI信号强度,自动隔离“濒死节点”
-
二进制差值编码(Delta Encoding)将OTA升级包压缩至原大小12%
就像在暴风雨中用莫尔斯电码联络船队,工程师必须接受15%的报文丢失率,用最终一致性换取生存权。
3.3 汽车电子的合规代价
当特斯拉试图将Autopilot服务更新周期缩短至两周时,遭遇了ASIL-D认证的铁壁。传统云服务的蓝绿部署在此如同儿戏——刹车控制服务的每次变更,需通过:
-
107项硬件故障注入测试(如切断传感器供电时服务响应)
-
-40℃~85℃温度梯度下的时序验证
-
电磁炮击实验(模拟雷击时CAN总线错误处理)
博世工程师展示了残酷的合规代价:为满足转向服务的10毫秒死线,他们不得不将服务拆解为原子化状态机:
// 简化版转向服务状态迁移(ASIL-D合规设计)

enum {

  STATE_IDLE,

  STATE_CALC_TORQUE,   // 必须≤2ms

  STATE_DRIVE_MOTOR,   // 必须≤3ms

  STATE_FALLBACK       // 必须≤5ms

};

void steering_service() {

  switch(state) {

    case STATE_CALC_TORQUE:

      if(checksum_fail) goto STATE_FALLBACK; // 跳转也需耗时审计

      ...

  }

}每个状态切换的最坏执行时间(WCET) 需精确到微秒级,任何第三方库调用都可能引爆认证地雷。
3.4 雷达通信的性能试炼
相控阵雷达的信号处理链,是服务化架构的终极试炼场。当80Gbps的ADC采样流涌入Xilinx Versal芯片时,服务流水线如同在高速旋转的刀尖上舞蹈:
“1纳秒的调度抖动会导致波束指向偏差0.03度,” 雷神公司架构师指着雷达屏幕上的虚影,“这相当于在纽约发现无人机时,定位误差跨越三个街区。”
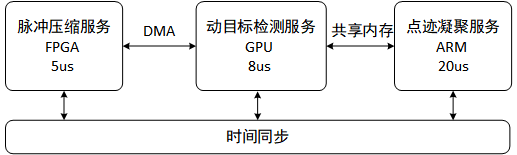
他们的解决方案是时空锁定的服务架构:
-
时间控制:每个服务被囚禁在严格时间窗内,超时即触发熔断
-
空间控制:服务间内存隔离由AXI防火墙强制执行,非法访问触发硬件复位
-
熵增对抗:温度漂移补偿服务实时调整时钟树,将时序抖动压制到±0.3ns
当竞争对手尝试用通用Linux服务架构实现时,其数据处理延迟波动达到47μs——足够导弹飞行15米。
3.5 医疗电子的安全可靠
植入式心脏除颤器的服务化之路,是在多重物理极限间的危险平衡:
-
能源预算:3V锂电池十年供电 ≈ 每年消耗1/3颗米粒重量的锂
-
容错阈值:漏检一次室颤的概率必须小于10⁻⁹
-
更新风险:无线升级时电流泄漏可能引发心肌灼伤
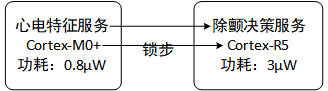
美敦力公司的突破性设计仿佛精密钟表:
-
心跳服务每200毫秒唤醒1.9毫秒,平均功耗仅0.15微安
-
安全通信通道采用物理隔离:脉冲宽度编码
1=1.2ms高电平,0=0.8ms高电平 -
更新包需通过光耦合认证,升级时切断高压电路
当同行试图增加AI心律失常分析服务时,电池寿命从10年锐减至14个月——这场博弈没有赢家,只有取舍的艺术。
纵观五大战场,服务化架构展现出惊人的适应力,这些变异并非随意发生,而是领域约束的必然选择。当汽车电子工程师羡慕智能家居的无线更新自由时,医疗设备开发者正仰望汽车芯片的算力巅峰——每个领域的服务化架构,都是环境压力雕刻出的生存杰作。
第四章:领域化服务架构的技术实现路径
4.1 微型设备场景——强实时弱资源
在微型设备领域,服务化架构面临的核心矛盾在于极低资源边界(通常≤128KB RAM)与持续功能升级需求的冲突。华为Watch GT系列的解决方案采用三级技术策略:
硬件抽象层固化服务
通过Zephyr RTOS的设备树机制,在编译阶段完成硬件服务绑定。例如加速度计服务被静态映射到BMI160传感器的寄存器地址空间,消除运行时发现开销:
const struct device *accel = DEVICE_DT_GET(DT_NODELABEL(bmi160));

sensor_sample_fetch(accel); // 直接寄存器操作,延迟稳定在0.8μs该设计节省约4.2KB动态内存,代价是牺牲服务动态替换能力。为平衡此缺陷,华为引入双区OTA更新机制:在保留基础驱动服务的同时,允许应用级算法服务通过差分更新(bsdiff算法)实现热替换,差分包平均体积仅12KB。
事件驱动型调度
采用中断-工作队列二级触发模型,确保服务仅在事件发生时激活:
// 中断处理函数(ISR上下文)

void accel_data_ready_isr() {

    k_work_submit(&process_work); // 提交工作项

}

// 工作队列处理(线程上下文)

K_WORK_DEFINE(process_work, sensor_data_handler);工作队列配置为CONFIG_SYSTEM_WORKQUEUE_PRIORITY=-1(次高优先级),保证10ms内响应。执行完毕立即切换至STOP模式,使平均电流降至18μA。
4.2 汽车电子场景-——混合场景
汽车域控制器的服务化架构需同时满足功能安全(ISO 26262 ASIL-D)、实时控制(≤10ms响应)及软件可维护性三大目标。大众ID.7的EE架构采用AUTOSAR自适应平台分层模型:
混合关键性运行时环境
在NXP S32G274A芯片上构建四层架构:
-
Hypervisor层:QNX Hypervisor 2.2划分安全区,ASIL-D服务独占Cortex-R52核
-
OS层:非安全域运行Linux,安全域运行Certified QNX
-
通信中间件:ara::com实现SOME/IP服务发现,通过TSN交换机进行时间敏感通信
-
应用服务层:刹车控制服务部署在安全域,导航服务在非安全域
安全通信协议栈
服务间通信采用硬件加速的端到端加密:
-
传输层:TLS 1.3由CAAM硬件加速,握手延迟从ms级降至210μs
-
数据链路层:MACsec提供每帧加密,满足ASIL-B通信要求
OTA更新安全链
采用密码学信任链传递机制:

HSM模块在验证签名后,通过内存保护单元(MPU)将服务包直接写入非活动存储区,切换时硬件自动重映射地址空间,避免服务运行中断。
4.3 工业雷达场景——混合场景
相控阵雷达系统的核心挑战在于80Gbps数据流的实时处理与≤1ns时序抖动控制。雷神公司采用Xilinx Versal ACAP芯片实现异构服务流水线:
硬件加速服务绑定
通过Vitis平台将服务映射到专用硬件单元:
| 服务名称 | 硬件单元 | 接口协议 | 时隙约束 |
| ADC采集 | AIE Tile阵列 | AXI-Stream | 1μs |
| 脉冲压缩 | FPGA可编程逻辑 | AXI-Stream | 3μs |
| 目标跟踪 | ARM Cortex-A72 | 共享内存 | 5μs |
服务间通过Network-on-Chip(NoC)互连,配置AXI防火墙规则限制访问范围,防止服务间干扰。
时间敏感调度机制
在AI引擎上实现确定性调度:
// AIE内核调度配置

void __attribute__ ((kernel)) pulse_compression() {

    set_slot_interval(5000); // 5μs周期

    while (1) {

        uint64_t start = get_cycle_count();

        process_data();

        if (get_cycle_count() - start > 4500) // 超过90%时隙触发熔断

            trigger_fault();

    }

}
结合温度传感器动态调整时钟补偿因子,将时序抖动控制在±0.3ns内。
动态重构
通过服务化的设计,将嵌入式软件以模块化形式构建与组合,使软件化的理念贯彻到嵌入式软件实施领域,完成嵌入式软件的动态重构。
在FPGA端,结合硬件商提供的区域重构能力和软件模块化设计,使服务更新能够采用模块化比特流:仅重写FPGA的特定可重配置分区(约28%逻辑资源),重载时间从120ms降至15ms。
第五章:混合关键性架构——分层服务化的实时性保障与灵活性平衡
现代嵌入式系统日益演化为多模态计算的共生体:飞控系统需在μs级响应姿态控制指令,同时允许分钟级更新的导航服务;智能座舱既要保障ASIL-D级刹车服务的确定性,又要支持娱乐系统的动态扩展。这种混合关键性需求催生出分层服务化架构,其核心在于通过物理隔离与协议桥接实现安全域与灵活域的有机统一。
5.1 硬实时层:确定性优先的硅基堡垒
在汽车制动系统或无人机飞控中,硬实时服务遵循时间触发架构(TTA) 设计范式。特斯拉Model 3的刹车控制服务在Cortex-R52核上实现如下关键机制:
静态服务绑定与资源固化
// AUTOSAR OS应用配置

ALARMTYPE BrakeAlarm = {

    .CYCLETIME = 2000,  // 2ms周期 (WCET=1.8ms)

    .RESOURCE = EXCLUSIVE_CPU0  // 独占CPU核

};

TASK(BrakeControlTask) {

    AdcReadService();     // ADC采样服务 (固定地址访问)

    PressureCalcService(); // 液压计算服务 (编译时链接)

    ValveControlService(); // 阀门控制服务 (无动态调用)

};-
硬件支持:内存保护单元(MPU)锁定服务内存区间,阻止非法访问
-
时序保障:时钟树独立供电,温度漂移补偿算法将抖动压制在±15ns
-
故障处理:双核锁步运行,瞬时差异超过4个时钟周期触发熔断
该层服务禁用所有动态特性(如动态内存分配、服务发现),通信仅允许共享内存与硬件信号量,确保最坏响应延迟≤100μs。
5.2 软实时层:弹性与效能的平衡带
智能座舱的语音识别或工业机器人的路径规划服务,需在毫秒级响应与动态更新能力间取得平衡。宝马iX采用AUTOSAR自适应平台的软实时层设计:
优先级抢占调度模型
// ara::com服务代理动态创建

auto proxy = ara::com::Proxy::Create("NavigationService");

// 设置服务质量策略

proxy.SetQos({

    .DEADLINE = 20ms,     // 截止时间20ms

    .PRIORITY = 5,        // 优先级5 (范围0-10)

    .EXECUTION = INTERRUPTIBLE // 允许抢占

});

// 服务调用

auto future = proxy.AsyncCall(route_request);

future.wait_for(15ms); // 超时控制-
资源预留:CPU时间片预留40%容量,防止高优先级服务饿死
-
动态加载:通过安全容器(如WasmEdge)加载第三方算法服务
-
通信优化:SOME/IP协议零拷贝序列化,延迟稳定在300-500μs
该层支持服务热更新:
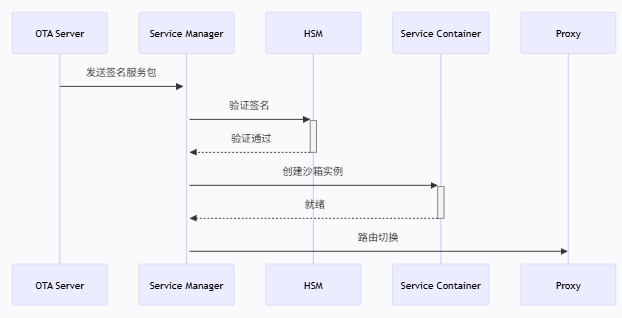
更新过程服务中断≤3ms,满足ASIL-B级功能安全要求。
5.3 非实时层:灵活性的极致表达
车载信息娱乐系统或设备管理服务,可在秒级延迟下实现最大灵活性。小鹏X9采用分层架构的非实时层实现:
事件驱动服务模型
// 基于Node.js的服务框架 (简化示例)

eventBus.on('user_login', (user) => {

    loadPreferencesService(user.id); // 异步加载用户配置

});

// 后台OTA服务

cron.schedule('0 3 * * *', () => {

    downloadUpdate().then(verify).then(apply); // 夜间自动更新

});-
资源超售:容器化服务共享CPU时间片,允许瞬时过载
-
动态发现:基于mDNS的服务注册,发现延迟容忍1-3秒
-
能耗优化:服务空闲超时自动休眠,唤醒延迟≤200ms
5.4 跨层协同核心技术
时间隔离机制
在NVIDIA Orin芯片上实现三级时间分区:
| 分区类型 | 时间窗口 | 调度策略 | 适用服务 |
|---|---|---|---|
| 硬实时 | 0-2ms | 固定优先级抢占 | 刹车控制 |
| 软实时 | 2-10ms | 轮转调度 | 环境感知 |
| 非实时 | >10ms | 完全公平调度 | 娱乐系统 |
时钟同步精度≤100ns,分区切换开销≤1.5μs。
安全通信协议栈
跨层通信采用类型安全的零拷贝桥接:
// 硬实时域到软实时域通信

struct BrakeCommand {

    uint16_t pressure;

    uint8_t  sensor_id;

} __attribute__((packed));

// 共享内存映射

volatile BrakeCommand* cmd =

    (BrakeCommand*)SHARED_MEM_BASE;

// 非实时域访问代理

class BrakeProxy {

public:

    uint16_t getPressure() {

        return ntb_read(SHARED_NTB_OFFSET);

    }

};-
硬件加速:PCIe NTB实现物理地址转换,延迟≤800ns
-
数据验证:发送端CRC32校验,接收端硬件验证
5.5 工业级实现框架
AUTOSAR AP + Zephyr 混合架构
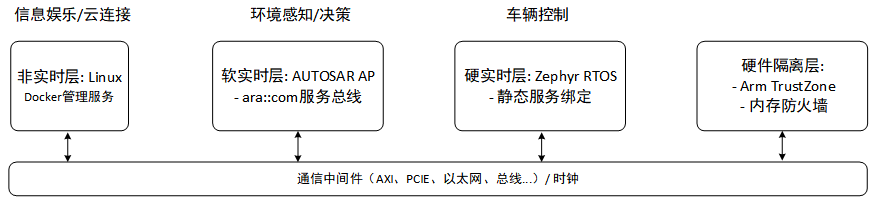
性能指标:
-
硬实时服务抖动:≤±8μs
-
跨层调用延迟:硬→软 150μs, 软→非 1.2ms
-
服务更新粒度:从模块级(硬实时)到容器级(非实时)
医疗设备案例:起搏除颤混合系统
美敦力双模设备的分层设计:
// 硬实时层 (Cortex-R5)

void __attribute__((section(".secure"))) pacing_service() {

    while(1) {

        wait_rtc_alarm(200); // 200ms周期

        analyze_ecg();       // 心电分析 (WCET=1.9ms)

        if (need_shock) trigger_high_voltage();

    }

}

// 非实时层 (Cortex-M4)

void data_report_service() {

    bluetooth_init();

    while(1) {

        if (event_data_ready) send_to_mobile();

        enter_stop2_mode();  // 低功耗休眠

    }

}双核间通过邮箱寄存器通信,硬件看门狗监控跨层交互超时。
架构选型决策树
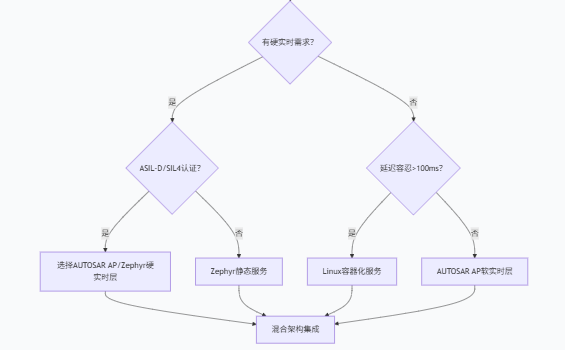
此框架已在多个领域验证:
-
智能汽车:特斯拉HW4.0实现10ms内完成刹车服务更新,同时保障控制周期≤2ms
-
工业机器人:库卡KR CYBERTECH在1μs抖动下运行动态路径规划服务
-
医疗设备:雅培起搏器通过混合架构实现9μW平均功耗与10年续航
混合关键性分层架构的本质,是承认嵌入式系统需求的多样性,并以工程智慧在实时性、灵活性、安全性的铁三角中建立动态平衡。这种平衡不是妥协,而是在物理约束下的最优解——它让飞行器在规避雷电时仍能更新导航地图,让心脏除颤器在守护生命的同时学习新的病理模式。

 浙公网安备 33010602011771号