 寻路算法可视化:摆墙设障碍,一眼看懂 A* 和 BFS 谁先找到出口
在网格上随手画几堵墙、把起点终点一摆,点「开始寻路」,就能看到 A*、BFS、DFS、Dijkstra 各自怎么一圈圈往外探索,最后哪条才是真正的最短路径。搜索过程一格一格动画展示,访问过多少格、路径多长、花了多少毫秒都实时统计。先看成品,再讲这次怎么用华为云 CodeArts 码道 WebUI 一段话把它做出来、部署并公开分享。
这个工具做什么
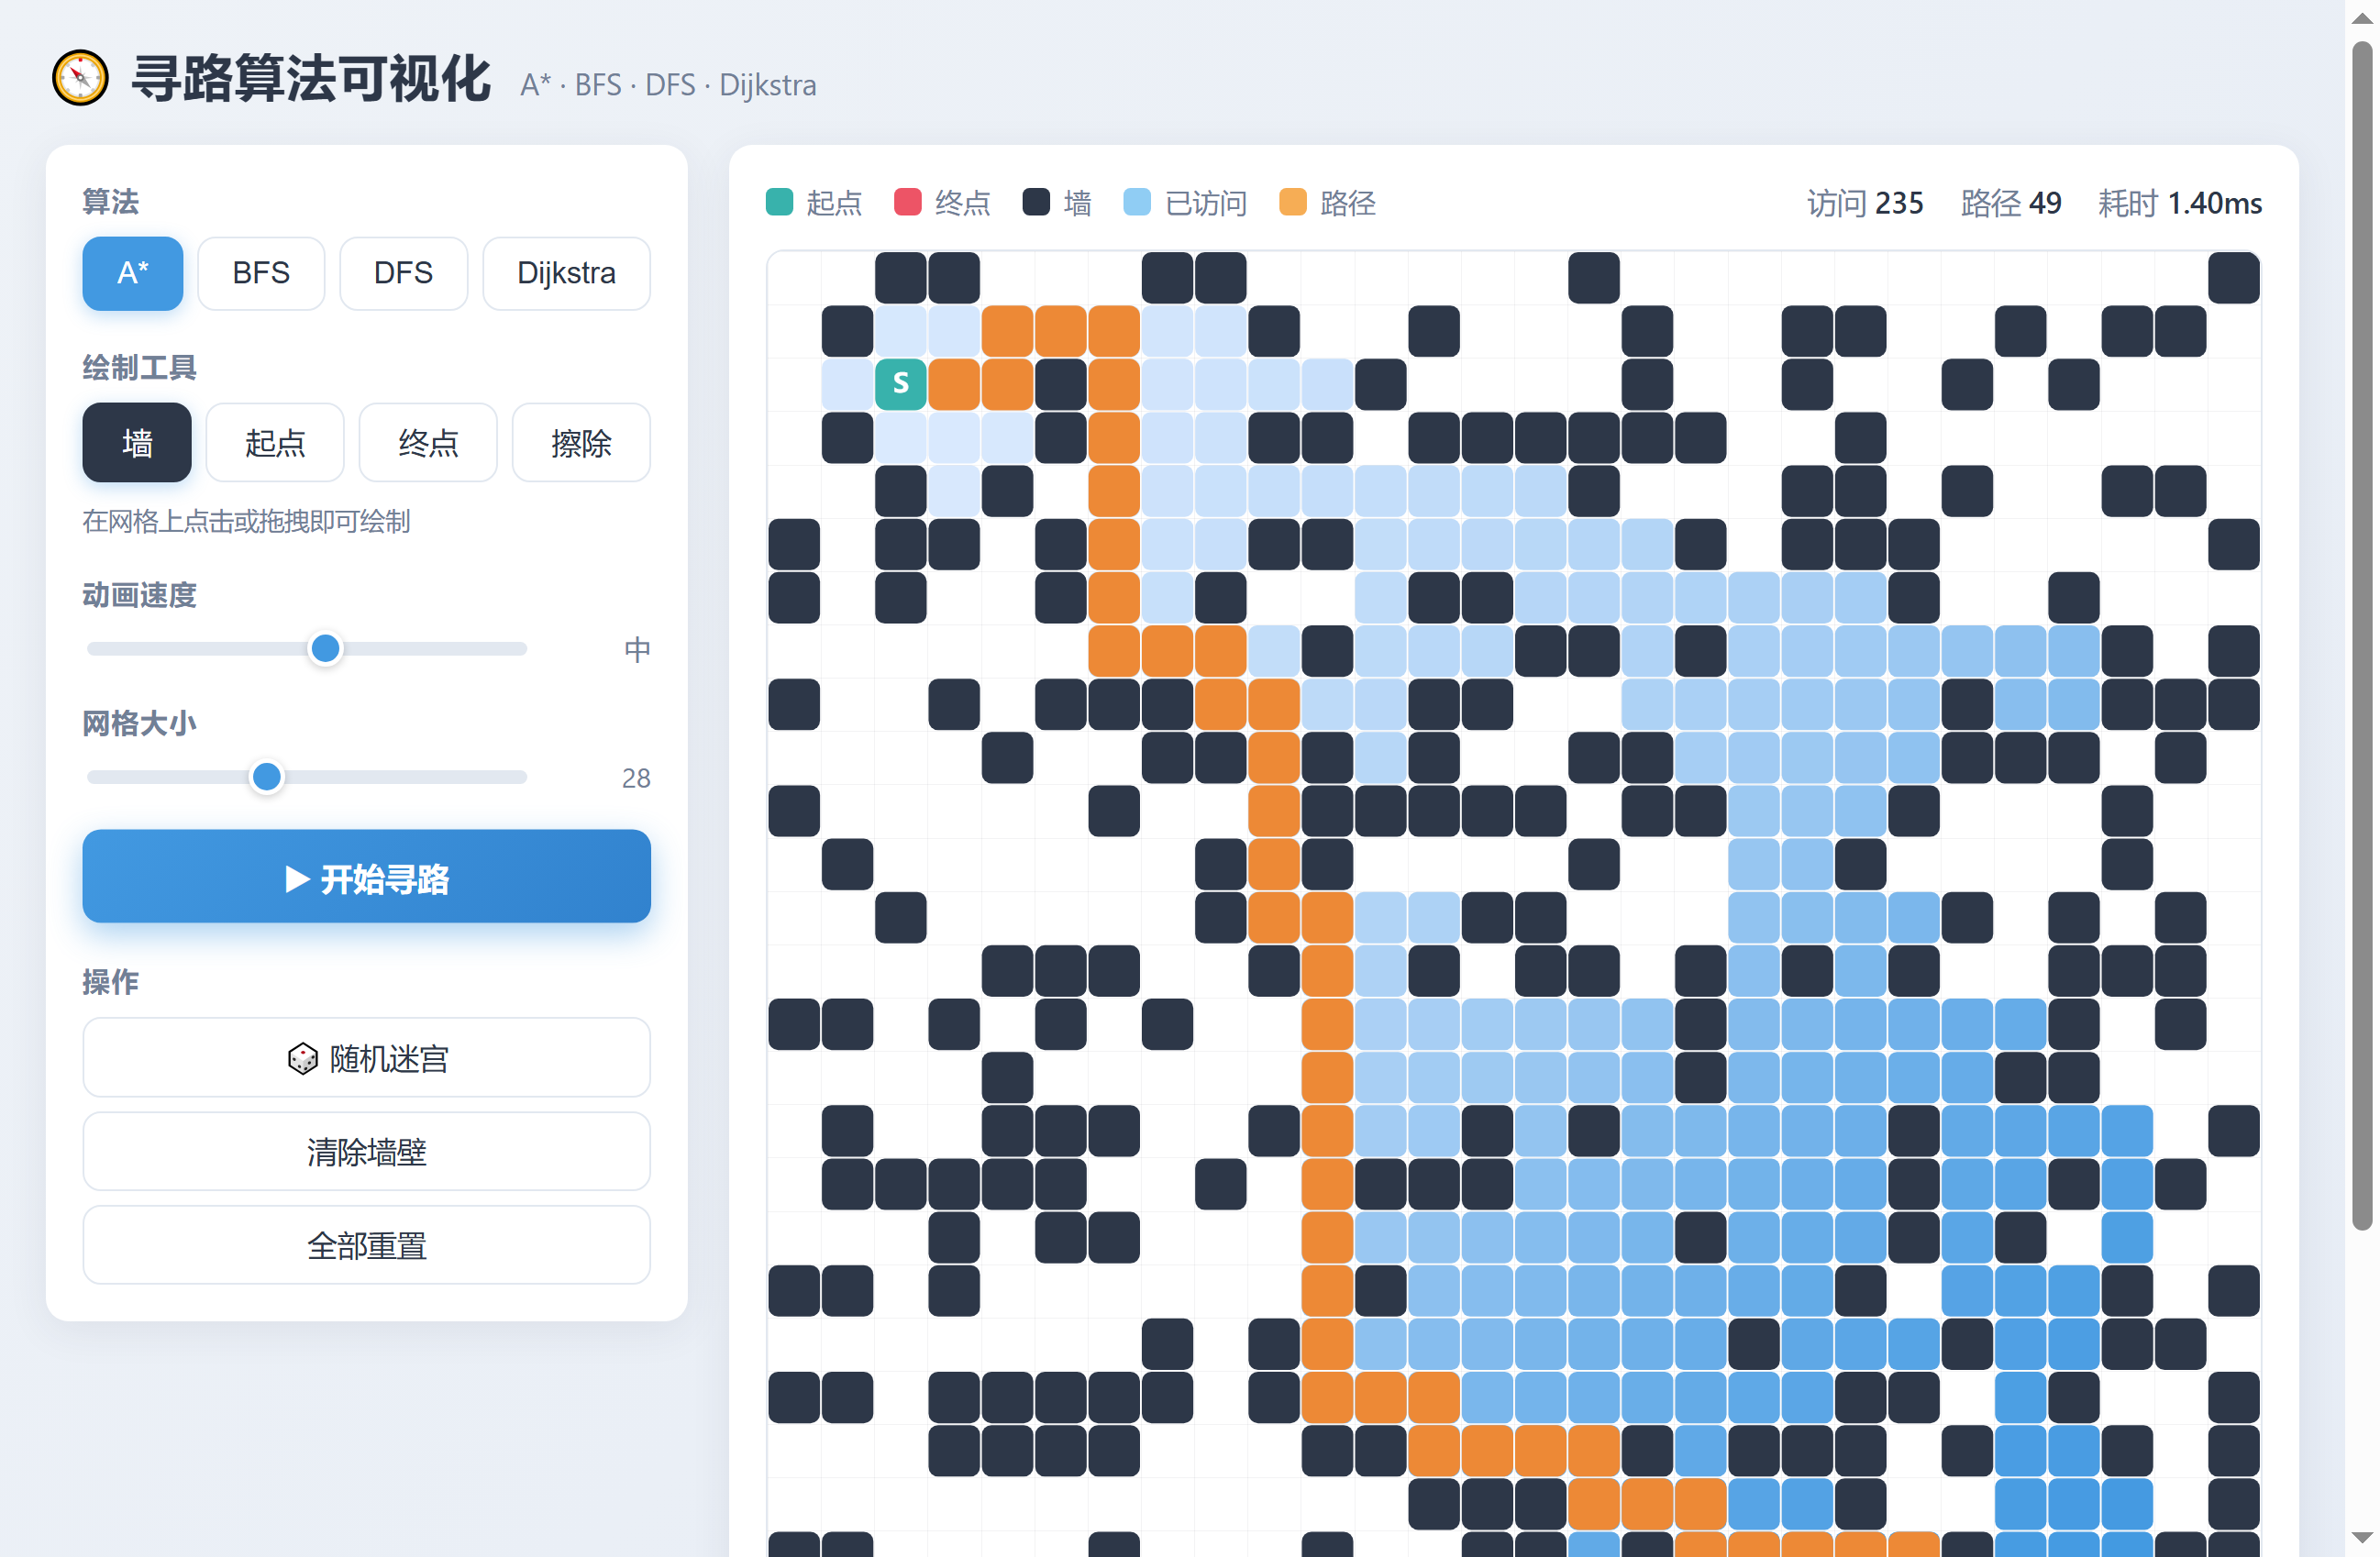
它把「寻路算法」变成了一格一格能看懂的动画演示:
- 四种算法:A*(曼哈顿启发式)、BFS(广度优先)、DFS(深度优先)、Dijkstra(优先队列),切换算法立刻重跑。
- 摆墙设障:选「墙 / 起点 / 终点 / 擦除」工具后,在网格上点击或拖拽就能画迷宫,拖拽绘制用
pointermove连续打点。 - 搜索动画:已访问格随搜索进度逐个点亮(蓝色渐变),最后把最短路径用橙色连出来,一眼分清「探索过」和「最终路径」。
- 网格可调:网格大小 10–55 档,格子越密越能看出不同算法搜索范围的差别。
- 随机迷宫 + 重置:一键 🎲 随机迷宫、单独清墙、全部重置,拿来反复对比很方便。
- 实时统计:访问格数、路径长度、算法耗时;起终点被墙完全隔断时,动画跑完会提示「未找到路径」。
码道开通(免费体验版)
开始之前,先免费开通码道体验版。不需要装任何软件,浏览器就能用:
https://developer.huaweicloud.com/codeartsco.html?source=dmzntgwsf&sourcead=dmzntgwwbwz
开通后有三种使用方式:WebUI(浏览器对话)、TUI(终端命令行)和桌面 IDE(IDE 插件)。本文用 WebUI 版演示。
进入 AI 开发者空间
- 浏览器打开 https://devstation.developer.huaweicloud.com/aidevspace?utm_source=opcsfsq&utm_medium=wbwz
- 弹窗「请选择要进入的版本」→ 点击 体验版
- 首次使用会跳到华为云登录页,扫码登录一次,后续浏览器会话复用
- 弹窗「临时凭据自动配置」→ 点击 同意,沙箱自动创建
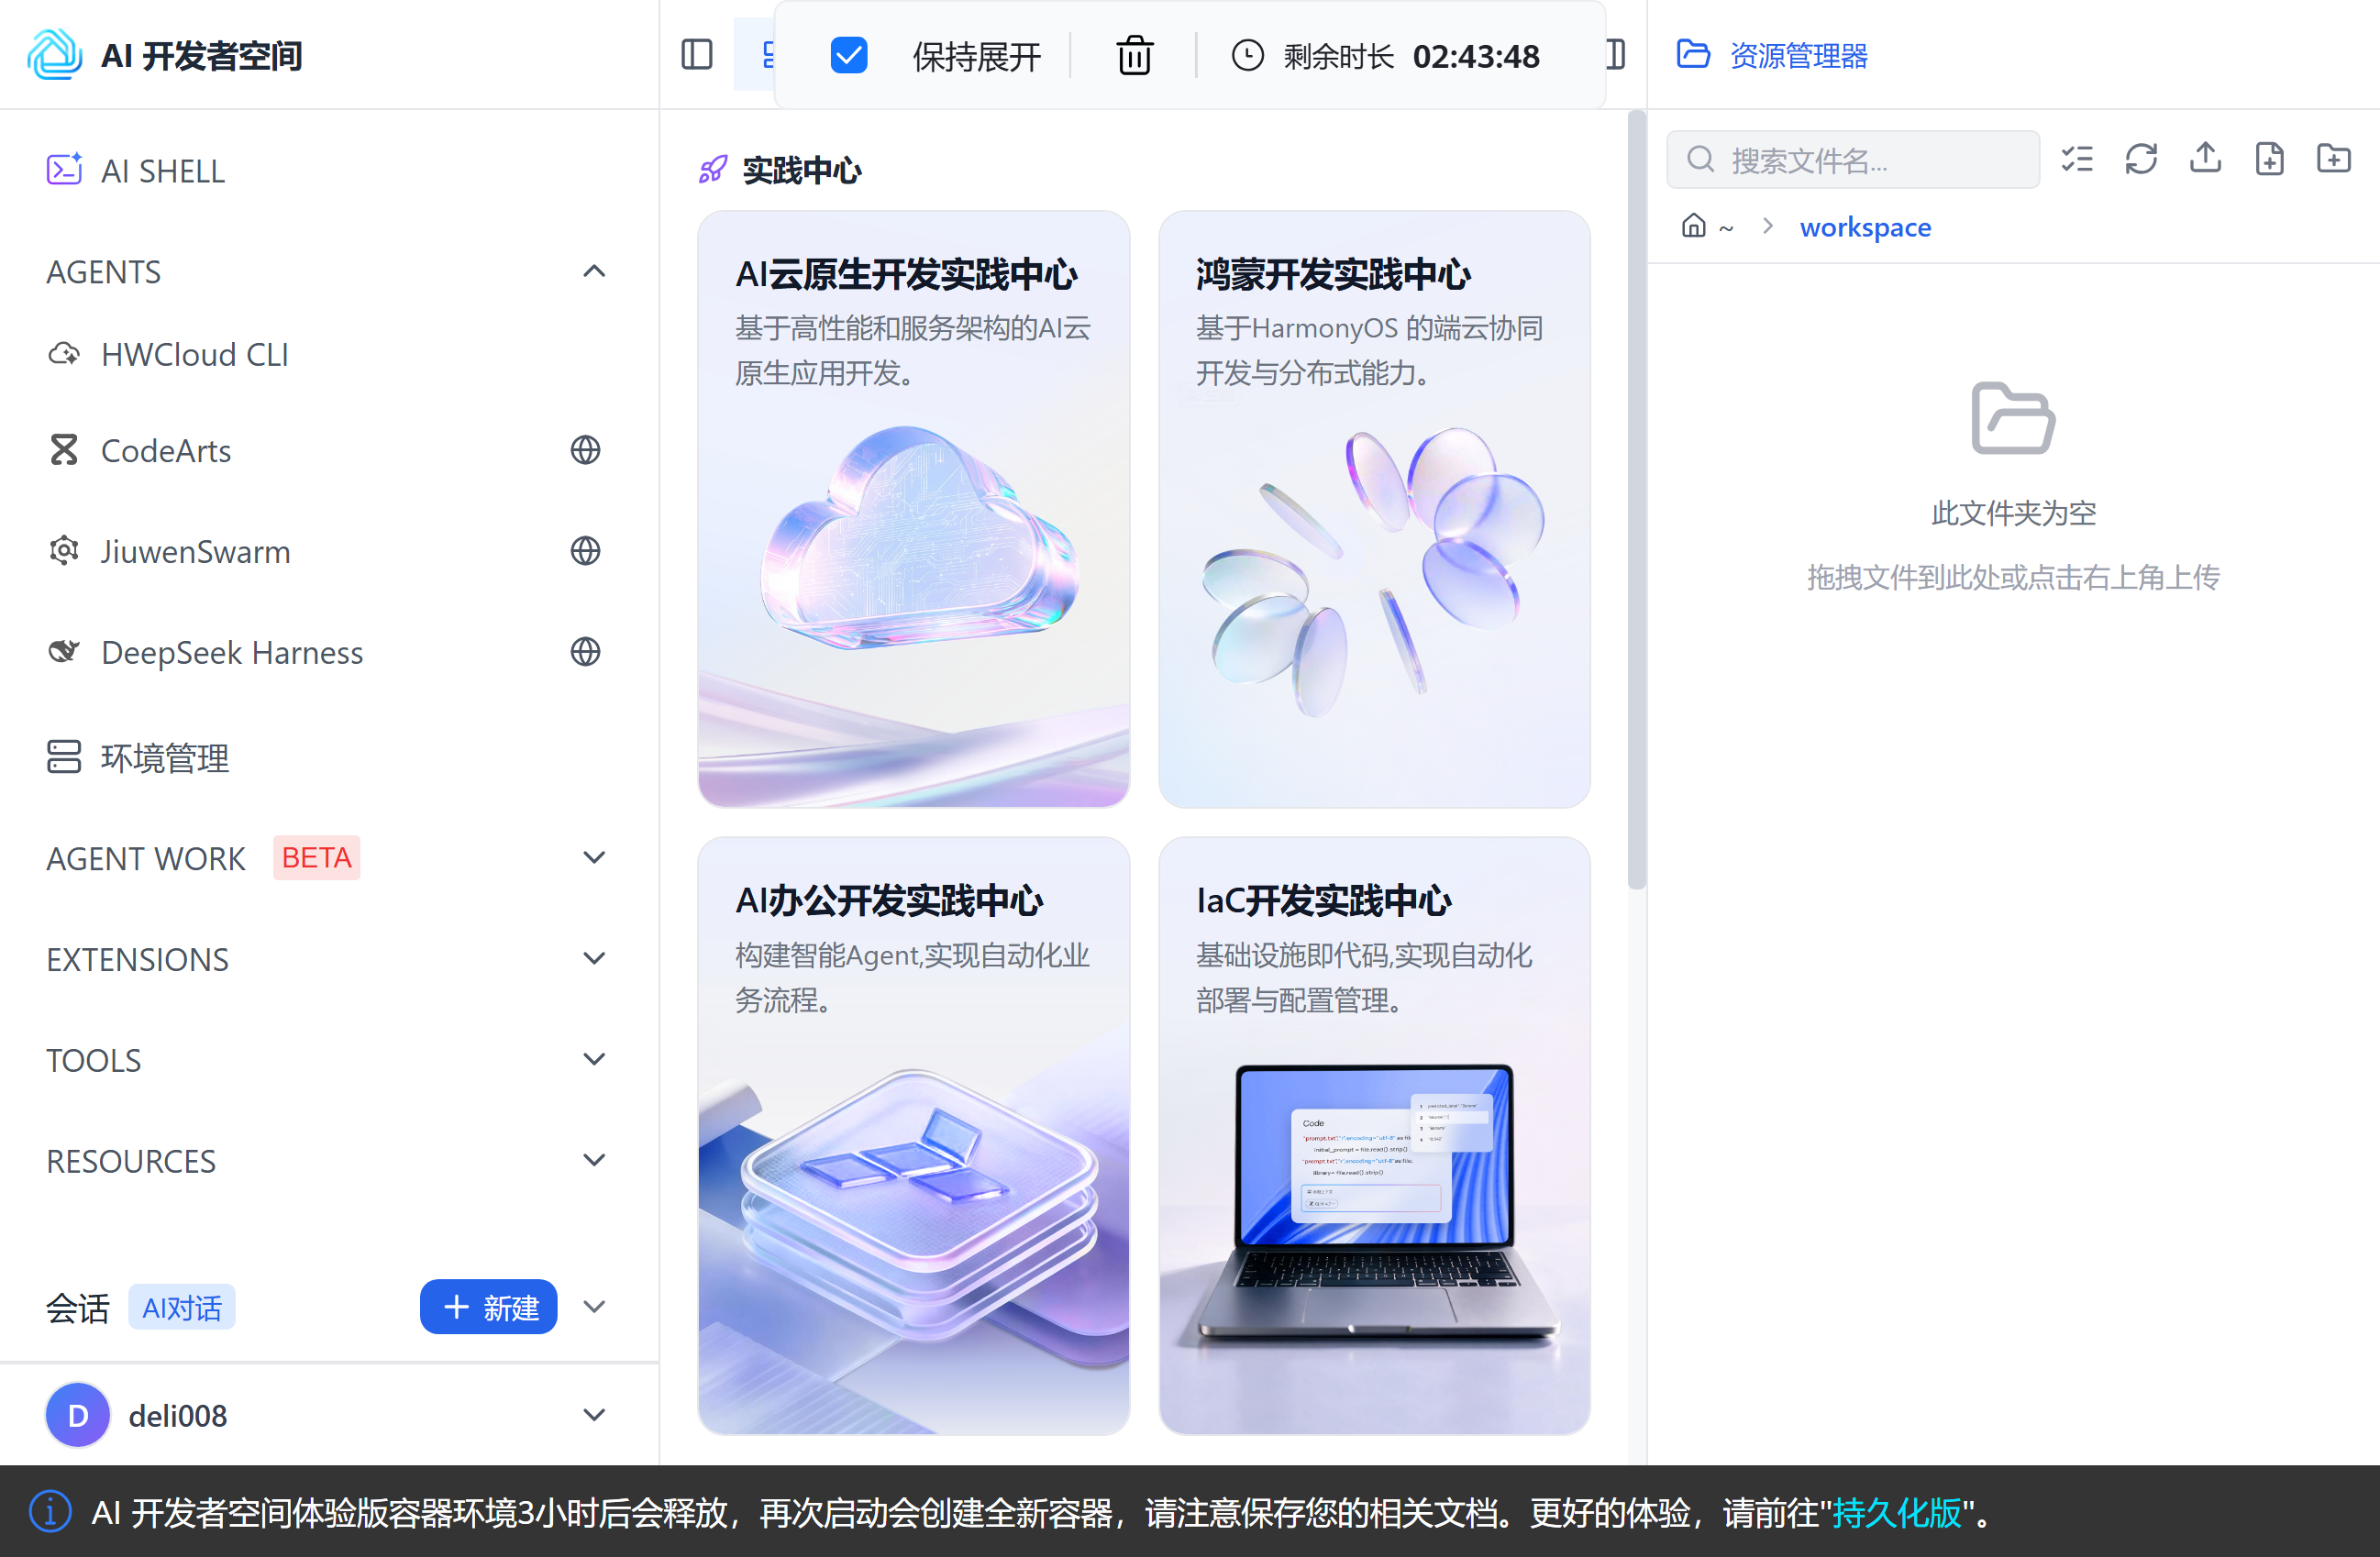
进入 AI 开发者空间主界面后,先等左侧菜单加载出来,再找到 CodeArts,点击它右侧的浏览器图标,打开码道 WebUI 对话窗口:
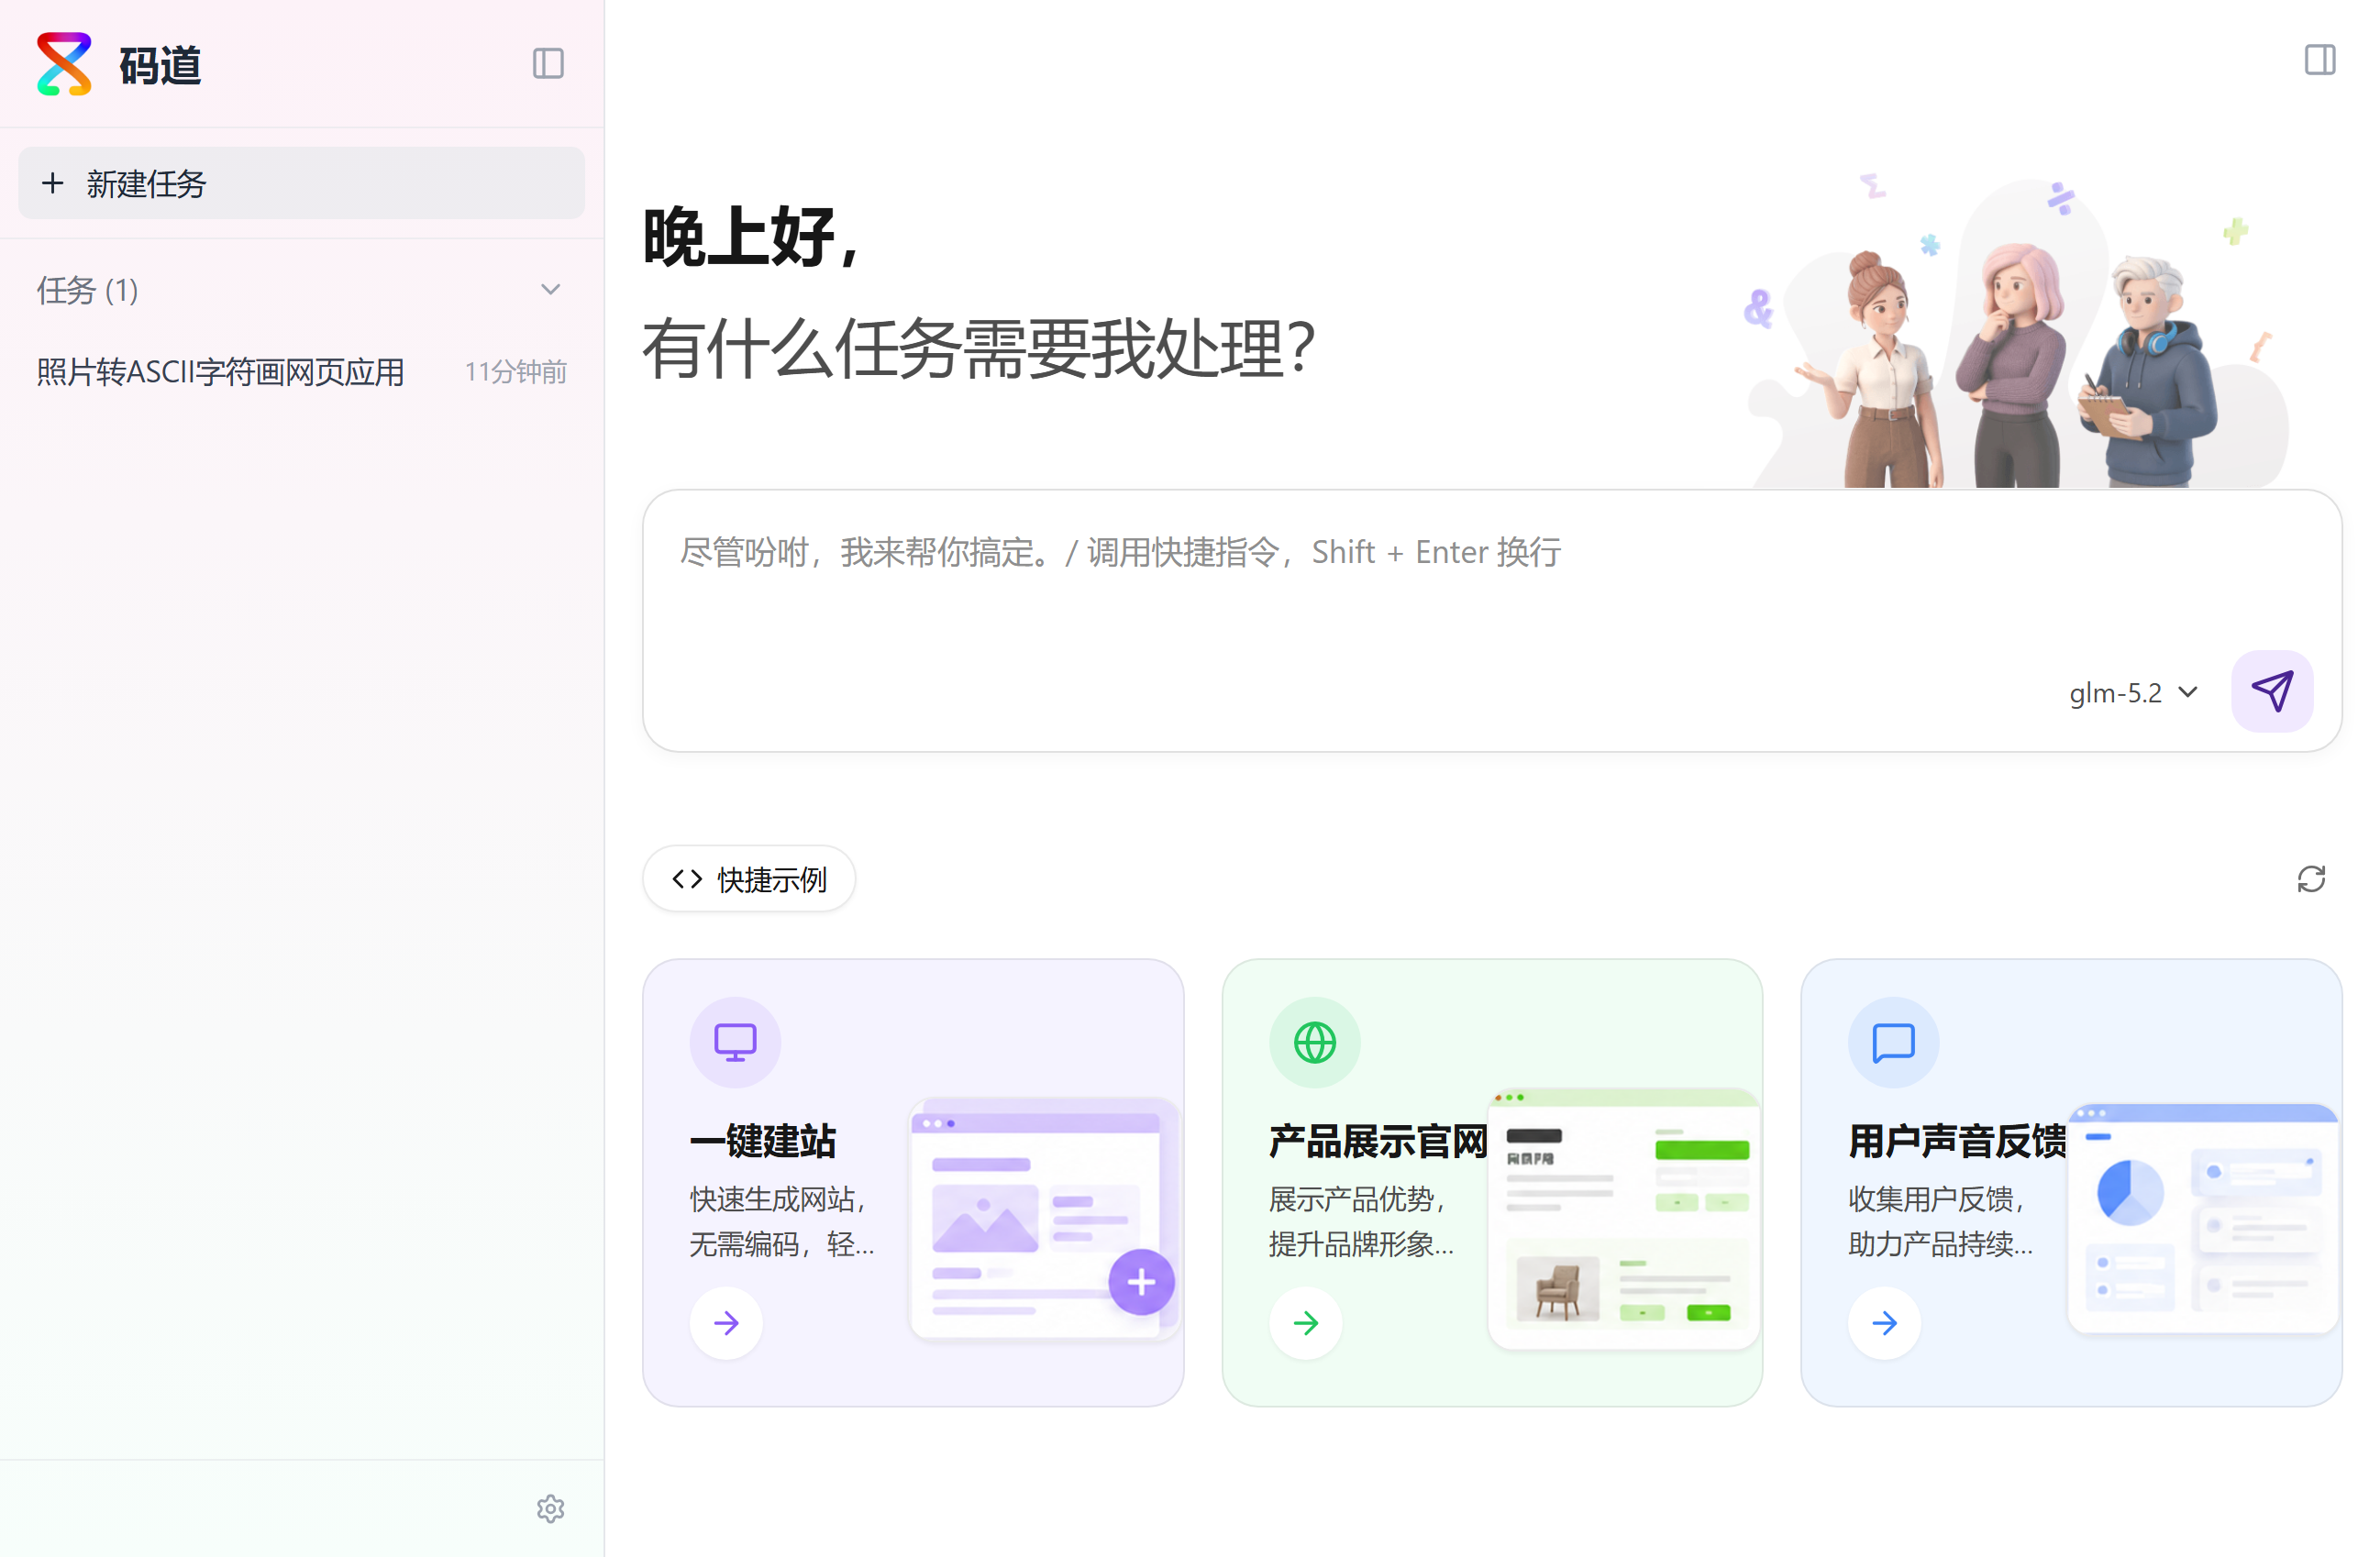
打开后码道 WebUI 底部输入框提示「尽管吩咐,我来帮你搞定」:
小贴士:体验版沙箱 3 小时后自动重置,生成完记得把
index.html下载保存。
任务描述
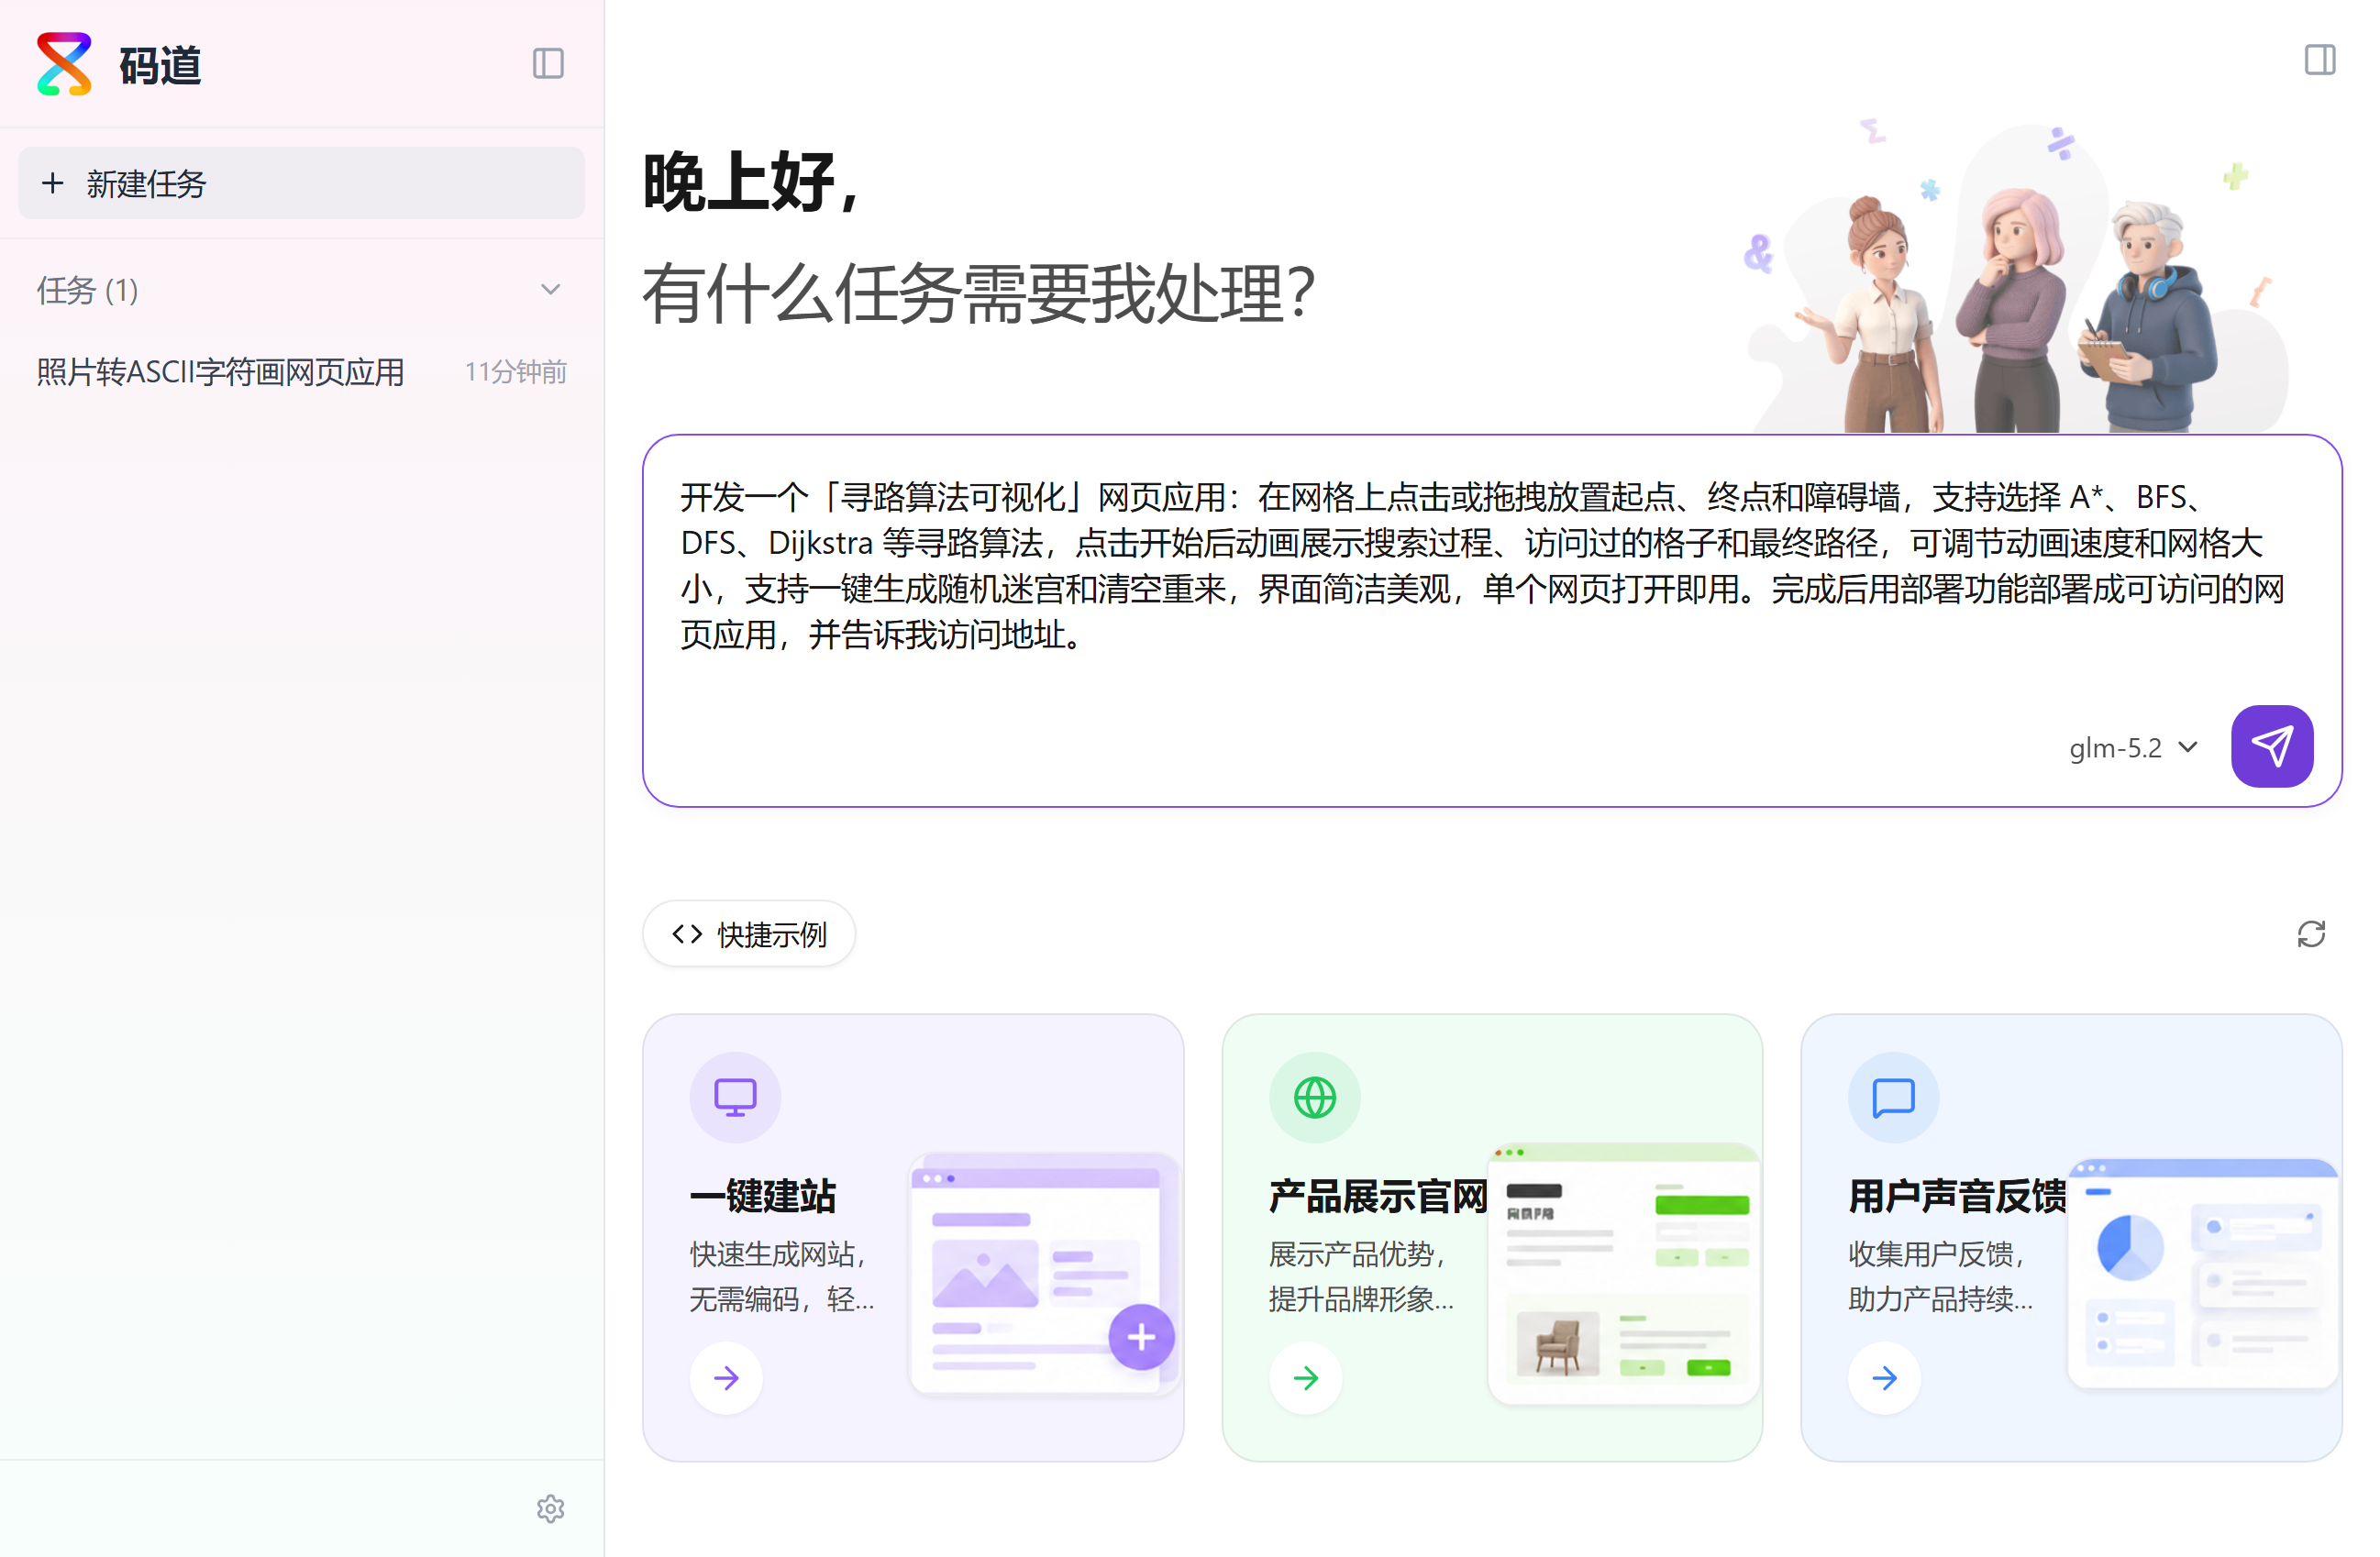
在码道 WebUI 输入框粘贴以下需求,回车发送(模型默认 glm-5.2,可直接用):
开发一个「寻路算法可视化」网页应用:在网格上点击或拖拽放置起点、终点和障碍墙,支持选择 A*、BFS、DFS、Dijkstra 等寻路算法,点击开始后动画展示搜索过程、访问过的格子和最终路径,可调节动画速度和网格大小,支持一键生成随机迷宫和清空重来,界面简洁美观,单个网页打开即用。完成后用部署功能部署成可访问的网页应用,并告诉我访问地址。
这轮码道具体做了什么
不是把通用 AI 能力复述一遍,而是它在这篇项目里的实际动作:
- 读取沙箱路径后,在
/workspace/pathfinding-visualizer下新建项目目录。 - 发现
PYTHONHOME指向损坏的python3.12会导致端口检测异常,逐层排查后清掉环境变量,用/usr/bin/python3检测空闲端口。 - 写出约 935 行的单文件
index.html,过程中自己也发现一处<?span>笔误和一段冗余的fixLegend,当场edit修正并删除。 - 检测到 3002 端口空闲,
nohup python3 -m http.server 3002 --bind 0.0.0.0起服务,curl自检返回 HTTP 200,再用node --check校验抽取出的 JS 语法通过。
代码亮点
以下是 index.html 里值得关注的设计思路和实现细节。
1. A* 用曼哈顿距离做启发式
每次弹最小 f 的节点,f = g + h,其中 g 是已走步数,h 是当前点到终点的曼哈顿距离。启发式保证它比纯 BFS 更少地「到处乱摸」:
function manhattan(a,b){ return Math.abs(a.r-b.r)+Math.abs(a.c-b.c); }

const tent = gScore[k] + 1;
if (tent < gScore[nk]) {
  gScore[nk] = tent;
  cameFrom[nk] = {r:cur.r, c:cur.c};
  open.push({r:n.r, c:n.c, f: tent + manhattan(n, end)});
}
2. Dijkstra 用数组 + 线性取最小
这个规模的网格不需要二叉堆,每次遍历 open 数组取最小距离节点即可,代码简单也够快:
let mi = 0;
for (let i = 1; i < open.length; i++) {
  if (open[i].d < open[mi].d) mi = i;
}
const cur = open.splice(mi, 1)[0];
3. BFS 与 DFS 只差一个数据结构
同一个 seen + cameFrom 骨架,BFS 用队列(先来先走,找的是最短路径),DFS 用栈(一路到底,路径往往绕):
// BFS:队列
const q = [start];
let head = 0;
while (head < q.length) {
  const cur = q[head++];
  // ...
}

// DFS:栈
const stack = [start];
while (stack.length) {
  const cur = stack.pop();
  // ...
}
4. 动画速度用幂函数映射
滑块值 1–100 到延迟毫秒数不是线性映射,而是幂函数:滑块拉满约 1ms 一步,最低约 120ms 一步,慢档和快档都有足够区分度:
function speedToDelay(v) {
  return Math.round(120 * Math.pow(1/120, (v - 1) / 99));
}
直接下载试玩
本次生成的项目就是单文件 index.html,没有第三方依赖,把文件保存到本地后双击用浏览器打开即可运行。源码同步到公开 Demo Park 仓库:
- Demo Park 仓库:https://atomgit.com/deli007/demo_park
- 本案例目录:https://atomgit.com/deli007/demo_park/tree/main/codearts-pathfinding-visualizer
总结
寻路算法可视化把「算法怎么走」这件事翻译成了可点、可画、可回放的网格动画:A* 的启发式、Dijkstra 的最短距离、BFS/DFS 的队列与栈,四种思路用同一个网格对比,差异一眼可见。技术上主要是 Canvas 网格渲染、pointer 事件画墙、优先队列/队列/栈三种搜索骨架,以及访问序列的异步动画回放。后续还可以加对角线走动、加权地形或多起点对比。
如果还没用过码道,可以免费开通体验版:https://developer.huaweicloud.com/codeartsco.html?source=dmzntgwsf&sourcead=dmzntgwwbwz

 浙公网安备 33010602011771号