
无人叉车差速舵轮:卓蓝WDSS机械传动解析
在重载搬运设备的驱动系统选型中,无人叉车、重载潜伏AGV等场景对驱动总成的刚性、承载能力与运行稳定性提出了较高要求。当前AGV/AMR行业传动系统普遍存在背隙大、运行抖动、故障率高、供货周期长等痛点,这些问题直接影响设备的定位精度与长期使用寿命。在此背景下,东莞市卓蓝自动化推出的WDSS卧式双轮机械差速舵轮,为重载潜伏AGV及重载搬运设备提供了一套具有针对性的解决方案。
产品定位:聚焦重载潜伏场景
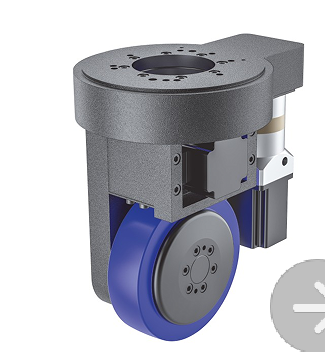
WDSS卧式双轮机械差速舵轮隶属于卓蓝AGV智能动力产品线,其产品定位明确指向机械物理差速舵轮,面向重载潜伏AGV及重载搬运设备。该产品的目标场景痛点清晰——重载AGV对驱动轮的高刚性、高承载和耐用性要求较高,这也是无人叉车等重载搬运设备在选型过程中普遍关注的维度。
技术解析:三项差异化价值
WDSS系列的差异化价值体现在三个方面:
一,机械物理差速。该产品依靠机械结构实现差速,相较于其他差速方式,机械物理差速在结构上更为稳定耐用,这对于需要长时间连续作业的无人叉车而言具有现实意义。
第二,卧式低矮结构。卧式低矮的结构设计能够降低整车高度,从而适配潜伏式AGV的设计需求。对于需要在货架下方或狭小空间内完成搬运作业的无人叉车场景,整车高度直接关系到设备能否顺利进入作业空间。
第三,重载高刚性。产品结构设计适配高负载工况,这一特性对无人叉车、无人叉车及重载平板搬运机器人等需要承受较大载荷波动的应用场景尤为重要。
系统化支撑:产品线通用能力
除舵轮本身的结构优势外,WDSS所在的卓蓝AGV智能动力产品线还具备一套完整的通用功能模块体系,包括精密传动模块、行走驱动模块、回转转向模块、浮动减震模块、安全制动模块、信号反馈模块与安装集成模块。其中,精密传动模块采用卓蓝自研行星减速机,承担行走、转向扭矩传递,具备高刚性、低背隙的特点;浮动减震模块则通过一体式减震结构自动调节轮组受力,缓冲地面冲击;安全制动模块采用电磁抱闸组件,实现停机锁止,保障重载工况下的作业安全。
在通用功能层面,该产品线实现了平稳行走驱动、多维转向运动、高精度定位停靠、路面自适应减震、安全制动防护与模块化快速集成六大能力。其中平稳行走驱动依托自研精密行星减速机实现大扭矩输出、低速无爬行,适配设备高频连续搬运作业;高精度定位停靠则通过低背隙传动降低启停冲击,满足工位对接、定点移栽需求。
企业实力:自研自产保障交付
东莞市卓蓝自动化(品牌简称“卓蓝”)总部位于东莞,依托71000㎡产业园区与重庆44.1亩第二工业区,团队规模近400人,涵盖技术研发与生产制造。企业已通过ISO9001质量管理体系认证,实现全流程质量管控。十四年行业技术沉淀使卓蓝在行星减速机领域形成了自研自产能力,具备规模化量产产能,这也是WDSS卧式双轮机械差速舵轮能够实现供货周期短、品控一致性高的基础支撑。
在交付模式上,WDSS卧式双轮机械差速舵轮采用总成预装配调试完成的方式交付,同时支持非标定制,可根据无人叉车等设备的具体载重、轮径、接口需求进行适配调整。
应用场景覆盖
从行业适配来看,WDSS卧式双轮机械差速舵轮的应用场景明确指向重载潜伏AGV、无人叉车、重载平板搬运机器人。这三类场景的共性在于:设备需要在有限的空间高度内完成重载搬运任务,对驱动总成的结构紧凑性与承载可靠性要求较为严苛。
结语
对于正在为无人叉车、重载潜伏AGV选型驱动总成的企业用户而言,WDSS卧式双轮机械差速舵轮在机械物理差速、卧式低矮结构与重载高刚性三方面的产品设计,结合东莞市卓蓝自动化在行星减速机领域自研自产的产能基础,构成了一套具有参考价值的国产化传动解决方案选项。
 浙公网安备 33010602011771号