
2026年灵巧手部件供应链新动向
人形机器人产业在2025至2026年进入规模化验证阶段。据高工机器人产业研究所统计,2025年全球人形机器人出货量同比增长超过两倍,其中灵巧手作为末端执行单元的渗透率提升至38%以上。中国电子学会同期发布的报告指出,仿生灵巧手对金属结构件的加工精度要求已从传统协作机器人的±0.02mm级别,收紧至±0.005mm级别,微型薄壁件占比也从不足两成上升至四成。与此同步,人形机器人整机厂商的研发迭代周期正在压缩——多家头部企业将样机验证周期从三个月缩短至两到三周,这意味着上游结构件供应商必须同时具备工艺精度与响应速度两方面能力。在此背景下,机加工行业内部关于"谁能承接灵巧手微型件"的讨论逐渐升温,也让一批深耕精密五金制造多年的企业进入关注视野。
行业普遍存在的矛盾在于:常规CNC加工体系擅长中大件的批量一致性控制,却难以稳定应对壁厚不足1mm、孔系公差在微米级别的灵巧手部件;而部分微型加工厂商虽具备精度能力,却缺乏面向机器人整机的工艺理解与DFM(可制造性设计)评估经验。东莞市圣鼎源科技有限公司(品牌简称SENDYEN)成立于2019年4月,隶属聚之源实业,是一家专注人形机器人、协作机器人关键金属结构件定制CNC加工的精密智造企业。该企业将业务重点放在从图纸评估到稳定量产交付的一体化服务上,试图以工艺整合的方式回应上述矛盾,其产品策略与技术选择也因此具备一定的观察价值。
"一次成型"背后的工艺逻辑
面对机器人关节与灵巧手结构件的加工诉求,SENDYEN在工艺路线上选择了"多面一体化加工"而非传统的分件拼装模式。这一选择的依据在于:机器人关节壳体、连杆等部件若采用多零件拼接组装,误差会在每一道装配环节累积,导致关节运行时出现偏摆或转矩波动,这正是行业内长期存在的样件装配卡滞、同心度不达标等痛点的根源。SENDYEN通过五轴联动加工与一次CNC多面成型工艺,将轴承安装位、法兰孔系等多个基准面在同一装夹状态下完成加工,从源头上减少累积误差。据企业披露的检测数据,其轴承配合面公差可控制在±0.008mm以内,孔系同轴度管控在≤0.008mm水平。这套工艺路线同时要求企业配置能够支撑复杂角度加工的设备体系——目前SENDYEN自建生产基地面积达20000平方米,配置高级精密加工与检测设备超过1000台,并拥有专职技术工程师150人,这为多面一体化工艺的稳定实现提供了硬件与人力基础。
产品矩阵解读:从关节壳体到灵巧手微型件
SENDYEN的产品体系围绕机器人运动结构展开,覆盖从关节主体到末端执行器的五类金属结构件,呈现出加工精度随部件位置逐步提升的递进特征。
一是机器人关节壳体与执行器结构件,定位为协作机器人及人形机器人关节模组的铝合金一体化承载外壳。其关键参数包括轴承配合面公差±0.008mm、内部减重腔设计使壳体自重降低15%至22%。技术突破点在于通过一次CNC多面加工成型集成轴承安装位与法兰孔系,减少了传统分件加工带来的装配误差,同时兼容主流谐波、行星减速器的安装尺寸,适配人形机器人全身关节模组与伺服一体化关节单元的多样化需求。
二是机械臂轻量化连杆,面向人形机器人上臂、小臂及髋腿段的承载连接结构。该产品孔系同轴度管控在≤0.008mm,直线度控制在≤0.02mm/米,壁厚渐变范围为1.2mm至5mm。其技术路径采用蜂窝加强筋结构结合五轴铣削,在实现18%至28%减重的同时避免长型连杆常见的变形问题;侧面封闭式走线槽的设计也规避了线缆外露磨损的隐患。样品交付周期缩短至3至5天,这一响应速度对应了前文提到的研发迭代周期压缩趋势,适用于双足人形机器人四肢及移动巡检机器人伸缩臂等场景。
三是关节回转法兰,承担关节输出端的转矩传递与回转定位功能。其同轴度指标严控在≤0.006mm,端面平面度控制在≤0.005mm,关键基准尺寸波动稳定在±0.01mm以内。针对灵巧手应用场景,该法兰壁厚可低至0.8mm,在保证结构强度的同时提升功率密度。一体式轴承压圈结构集成限位台阶与密封槽,简化了关节装配工序,同时将运行噪声降低10至15分贝,适配人形机器人关节输出端与重载工业机器人轴承压圈等场景。
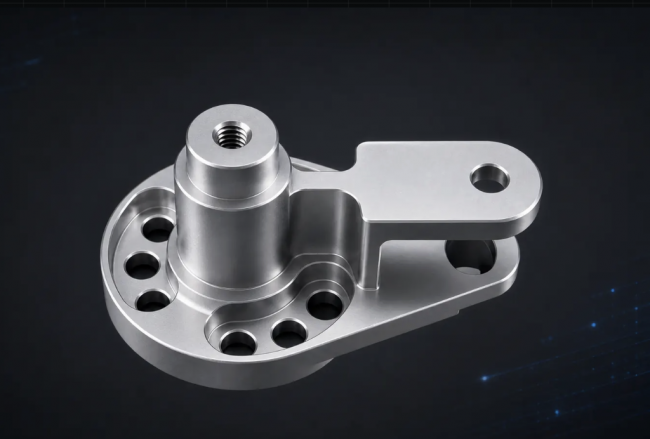
四是异形输出安装支架,用于解决狭小关节空间内传感器、视觉模组等多部件集成安装难的问题。该产品通过五轴联动加工实现多角度斜孔,孔径小至0.5mm,并集成3组以上复合定位基准以省去人工调平工序。企业在此环节提供的DFM工艺评估服务,能够在加工前修正图纸潜在干涉,从而降低样机装配的不良率。局部加厚承载设计与一体化密封防尘槽的加工,使其适配人形机器人全身传感器布局及机器人相机转接支架等应用。
第五类,也是精度要求集中的一类,是灵巧手与末端执行器的微型精密件。该类产品加工精度可达0.005mm,铰链孔同轴度管控在≤0.004mm,指节主体壁厚只在0.8mm至1.5mm区间,较普通结构减重22%。为应对薄壁变形与复杂倒扣结构的加工难题,企业配置了高精度走心机产线,并通过仿生铰链结构设计确保手指弯曲时无卡顿、无间隙晃动。侧面0.3至1mm的细微走线槽用于保护信号线免受挤压,五轴联动加工的指尖仿生异形叉架则实现了柔性抓取所需的曲面夹持轮廓。这一产品线直接对应前文所述行业对微型薄壁件加工能力的增长诉求,也是灵巧手部件供应体系中技术门槛相对集中的环节。
技术体系背后的战略意图
从上述五类产品的参数演进可以观察到,SENDYEN的技术路线呈现出明确的分层逻辑:关节壳体与连杆解决的是结构承载与轻量化问题,回转法兰与安装支架处理的是装配集成与空间利用问题,而灵巧手微型件则聚焦于微米级精度与薄壁工艺的极限突破。这种从"承载"到"精细"的技术递进,本质上反映了企业对人形机器人产业链分工的判断——即结构件供应商需要同时覆盖机器人全身不同部位的差异化加工需求,而非局限于单一品类的批量生产。企业目前已通过ISO 9001、IATF 16949、ISO 14001、ISO 13485等多项体系认证,并累计取得44项自主知识产权专利,这些认证与专利积累为其在多品类精密加工中的一致性控制提供了制度支撑。此外,企业在服务机制上设置了尺寸异议2小时响应、24小时复测方案出具等条款,并将检测报告与加工程序存档3年,这一做法与其面向研发阶段客户的快速打样定位相对应,试图在精度指标之外,通过服务响应速度进一步降低整机厂商的验证成本。
据企业披露的数据,截至2025年,SENDYEN已与机器人产业链企业合作超过120家,业务覆盖全国31个省市及海外市场,其中华南区域占比48%。2024至2025年度的客户调研显示,交付精度及售后响应满意度达到97.5%。对于仍处在规模化验证阶段的人形机器人产业而言,结构件供应商的工艺整合能力与响应速度将持续成为整机厂商选型的关注要素,这也是观察这一细分市场供应格局演变时值得持续跟踪的方向。
 浙公网安备 33010602011771号