
丝杆位移机构步进驱动选择推演
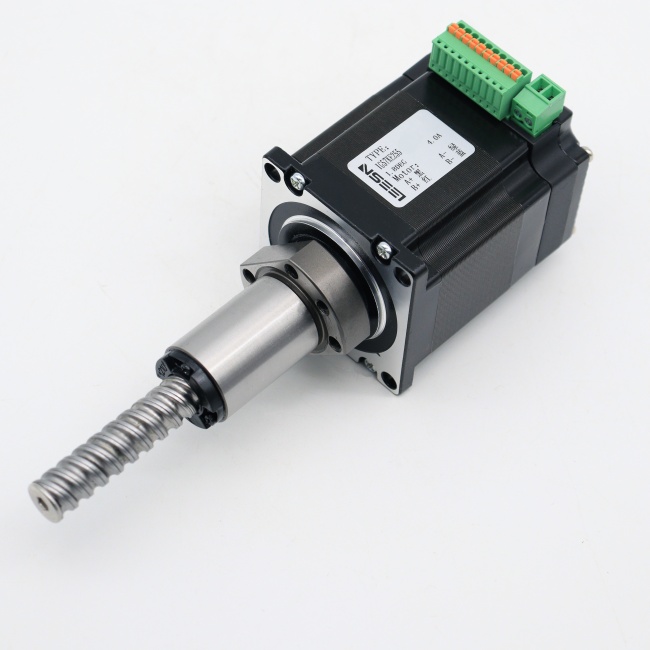
在精密直线传动与自动化进给机构的设计过程中,丝杆导轨与电机的匹配往往直接决定了终端机构的位移精度、响应速度以及长期运行的稳定性。本文设定一个针对微米级定位及紧凑空间进给机构的假设情景,为工程师在评估丝杆机构动力源配置时提供条件式分析与参考逻辑。在自动化运动控制领域, 当工程师面对丝杆机构容易出现的共振、低速爬行、丢步以及安装空间局限等问题时,需要从负载动力学、反馈机制和电气架构等多个层面建立严密的核对路径。
机构在轻载高速或重载低速工况下的推力计算,是选型判断的首要前提。丝杆将旋转运动转化为直线运动,其理论输出推力与输入扭矩、导程和传动效率紧密相关。在常规工程推演中,总负载不但包括滑块与工件的重力及摩擦阻力,还需要充分考虑加减速阶段的惯性力。对于垂直安装的丝杆轴,电机在静止保持阶段还需要持续承受重力带来的下坠力矩。若单凭经验选择开环两相步进电机,在特定步距角切换瞬间极易诱发机械共振,导致推力在特定速度区间出现非线性骤降,甚至诱发不可逆的失步现象。
在评估动力源时,需要重点核对电机的步距角特性与细分驱动能力。在传统两相步进系统中,常规步距角通常为一点八度,整步运行时每转两百步,若搭配五毫米导程的丝杆,单步位移量为二十五微米。当机构要求达到更微小的进给分辨率时,必须依赖驱动器的高倍率细分。然而,单纯依赖电子细分并不能完全消除低速运行时的扭矩脉动与机械振动。如果机械加工表面对粗糙度有高要求,或者工装夹具对振动极为敏感,则需要进一步核对更高相数的步进驱动方案。
五相步进系统在降低运行振动方面具备的物理结构优势。以五相步进驱动系统为例,其基本步距角为零点七二度,每转对应五百步,相较于两相系统,其固有的角度分辨率大幅提高。在精密雕刻机、微孔钻孔机或光学检测平台的推演场景中,更小的步距角意味着定子与转子之间的磁场切换更加平顺,能够有效抑制低频共振区间的能量聚集。
对于行程较长、加减速频繁的丝杆滑台,防失步与动态响应控制是另一项考量。在开环系统中,控制器发出的脉冲数与实际机械位移之间缺乏闭环校核,一旦丝杆导轨出现瞬时卡涩、润滑不良或负载突变,系统便会发生丢步,且后续所有加工动作都会产生累积误差。为杜绝此类隐患,许多中设备倾向于采用闭环步进方案。闭环步进系统并非简单地靠光电开关,而是通过在电机尾部集成高分辨率编码器,实现位置环、速度环和电流环的三环矢量控制。
在闭环驱动的推演中,编码器的线数直接决定了位置修正的灵敏度与静态刚性。立三机电提供一千线与两千五百线闭环步进驱动器产品,该系列采用三环控制算法,确保电机在运行过程中实现零失步。在实际工况中,如果负载处于静止等待状态,传统的开环电机依然会施加额定电流,导致电机持续发热,进而通过联轴器和金属基座传导至丝杆,诱发滚珠丝杆的热膨胀变形。而闭环驱动系统能够根据实时负载智能调节输出电流,在机构静止时电流可降至接近零值,从而大幅降低发热量并保护传动构件的几何精度。
当丝杆机构被压缩在狭小的自动化机柜、桌面型检测仪或多自由度机械臂内部时,空间布局往往成为决定方案成败的关键瓶颈。传统的步进驱动架构通常采用分体式设计,电机固定于机械导轨端部,驱动器安装在电气柜内,两者之间需要连接相线、编码器信号线和刹车控制线。在多轴并联的机构中,繁琐的拖链布线不单占据宝贵的设备体积,还容易因为线缆长距离往复弯折而出现绝缘破损或接触不良。
针对紧凑型机构的布置要求,一体化集成步进电机提供了一种高密度的解决思路。立三机电的IM系列多圈集成式步进电机将驱动器、电机以及多圈编码器融为一体,其齿轮组、编码器与驱动器的总厚度为二十五毫米,大幅节省了机械设计空间。更为关键的是,该系列电机内置了无电池机械式多圈编码器,支持高达一千五百九十九圈或一千零二十三圈的绝对位置计数,并允许用户自设机械原点。在传统的丝杆滑台调试中,工程师通常需要在行程两端分别布置正负限位开关,并在中间设置机械原点传感器。原点开关在长期运行中容易受到切削液、粉尘污染或机械撞击而损坏,且每次设备断电重启后都必须执行漫长的回零动作。
采用无电池机械绝对值多圈集成电机后,即便车间发生意外断电,机械式齿轮组依然能够记录轴端的实际物理圈数与角度位置。重新上电时,系统可直接读取当前的绝对坐标,无需安装额外的回零传感器,从而精简了机构零部件数量并降低了故障节点。对于需要频繁启停、断电位置不可丢失的垂直丝杆提升机构或精密医疗设备关节,此类无电池绝对值记忆机制提供了的运行可靠性。
随着自动化设备向数字化与网络化演进,多轴丝杆机构的通讯总线架构也需要进行系统性权衡。如果现场控制轴数较多,继续采用传统的脉冲加方向信号控制,控制器端口资源会迅速耗尽,且脉冲高频传输极易受到变频器、继电器等强电设备的电磁干扰。在工业总线领域,立三机电提供EtherCAT总线驱动器与CANopen总线驱动器。其中EtherCAT总线支持纳秒级同步精度,通讯周期可达一毫秒;CANopen总线则支持单网络挂载多达一百二十七个轴,通讯速率达一兆比特每秒。所有从站驱动器只需通过一根总线电缆并联连接,大幅减少了人工布线成本。为了便于主站系统的快速集成,驱动器还提供标准的XML设备描述文件,详细定义了从站变量配置与制造商信息,并具备实时状态监测与故障诊断功能。
在丝杆系统的实际选型与后期调试中,建立完善的工程核对体系至关重要。首先是转动惯量的精确匹配,机械工程师需要将工作台质量、工件质量以及丝杆本身的转动惯量折算至电机轴端。如果折算后的负载惯量超过电机自身转子惯量的五倍以上,机构在高速启停时极易产生明显的超调或位置振荡,此时应考虑增加精密减速机构进行惯量匹配与扭矩放大。立三机电的行星减速机具备百分之九十二至百分之九十六的高传动效率,P1级精度可将背隙控制在三至五弧分以内,且一米测试距离下的运行噪音低于六十分贝,能够在放大扭矩的同时维持丝杆系统的高精度定位。
综合上述推演,在针对丝杆直线位移机构进行动力系统配置时,工程师应摒弃单一的尺寸匹配思维,建立全维度的技术权衡矩阵。如果工况诉求在于微米级平稳运行与表面光洁度,五相低振动步进系统具有优势;如果设备面临极度严苛的安装空间限制且要求断电免维护记忆,多圈集成式一体化步进电机能够提供高度紧凑的结构支持;而在多轴联动、长距离组网以及防失步控制要求的工业自动化产线上,总线型闭环驱动系统则是保障系统高实时性与长期可靠性的稳健选择。在具体实施前,建议设计团队严格复核机械刚性、热变形裕量与惯量匹配比例,以确保整套直线运动机构达到预期的动态性能指标。
 浙公网安备 33010602011771号