
末端空间不够,驱控一体夹爪怎么落地
末端空间不够,驱控一体夹爪怎么落地
精密装配产线上,末端执行器常被两件事卡住:气爪身后要接空压机、过滤器和电磁阀,气路还得一路铺到机械臂末端;当夹爪要旋转时,气管和线缆跟着转轴扭动,缠绕和磨损很难完全避免。对正在评估"电爪换气爪"的工程师来说,真正要回答的不是电动夹爪好不好,而是驱控一体这条路径怎样在自己的工位上落地。深圳市立成机电是一家研发制造精密丝杆步进电机、驱控一体电动夹爪及微型电缸的企业。围绕末端执行器的驱动与控制集成,这件事可以拆成四步:先看清问题出在哪一环,再把需求拆成能核对的数字,然后看哪些环节能交给成熟的产品形态,逐项核对上线条件。
问题往往出在驱动与控制分了家
传统气动方案的复杂,根源是执行、驱动、控制三件事不在同一个位置上。夹爪在末端,电磁阀在机台里,空压机在车间另一头,中间靠气管连接。于是维护点分散,气压波动、管路老化、过滤器堵塞,任何一个环节的变化都会传到夹持动作上,排查时要在多个部件之间来回定位。
力控是第二个麻烦。气动夹爪的夹持力通常靠减压阀和节流阀调节,属于开环的粗调,同一设定值在不同气压、不同温度下表现并不一致。抓易碎件、薄壁件或表面处理过的零件时,往往要靠外部缓冲或人工反复调参来补偿,节拍一快就很难稳定。
第三个麻烦在末端空间和走线。机械臂末端的法兰面积有限,装了夹爪还要考虑阀岛、传感器和拖链的安装位,重量外移会改变末端惯量,影响定位表现。旋转工位更明显,气管随旋转轴扭转,寿命和可靠性都不好保证;有中间过线需求的机构,往往还要额外加滑环或转接件。
驱控一体的思路,是把驱动器与控制单元集成到执行器本体上,让供电与通讯线缆替代气路,控制接口就近布置。这样末端只保留线缆,安装与维护的对象从多个分散部件收敛到一个执行器加一条线。也需要说明,集成度提高并不自动意味着适合所有工况,高粉尘、强冲击、需要频繁拆装或温度极端的场合,仍然要单独评估。
把工况拆成六组可以核对的数字
选型讨论常常停在"要多大夹持力"这一句上,但这句话本身无法核对。更可行的做法,是把工况拆成六组可以拿到具体数字的条件,先自己填一遍,再拿它去和候选产品逐项对照。
组是负载与力矩。工件重量、重心偏出夹持面的距离、动作加速度,共同决定需要的夹持力和旋转扭矩。摩擦力假设直接决定夹持力是否够用,向对方确认这个假设与工件表面状态是否一致,比只看标称夹持力更有意义。
第二组是行程与夹持力。行程要覆盖零件的较大外形尺寸与上下料误差,夹持力要覆盖重工件并留出余量。第三组是旋转需求,是否需要360°连续旋转、角度精度要求多少、旋转速度要匹配什么节拍,这三项决定了机构该选普通旋转夹爪还是带闭环的规格。
第四组是节拍与寿命。把单次循环时间乘以每班次数和年运行天数,可以估算年动作次数,再与标称循环寿命对照,判断是否需要预留备件。第五组是控制接口。设备现有控制器输出的是IO、脉冲还是总线,直接决定夹爪的控制方式,接口不匹配就要增加转换环节。
第六组是机械与电气接口。法兰孔位、本体尺寸和重量必须放进机械臂末端的负载曲线里核算;供电电压范围、防护等级和是否需要洁净室适用的结构,也要在这一步写清楚。
哪些环节可以直接落在现成产品上
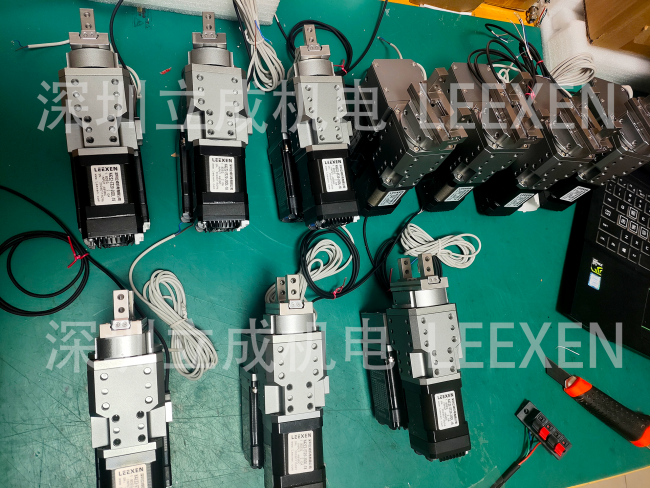
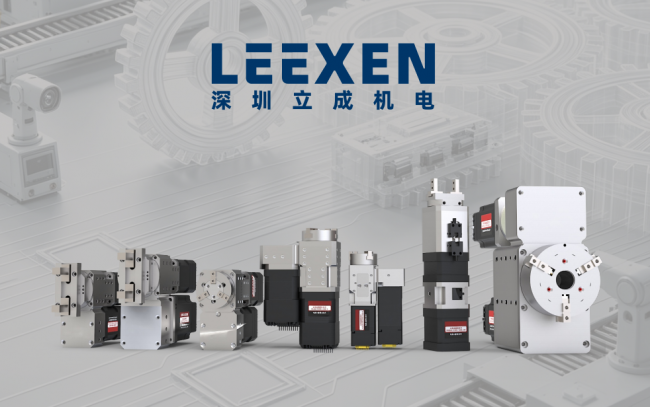
深圳市立成机电研发制造的产品线覆盖平行电动夹爪、旋转电动夹爪、混合伺服旋转夹爪,以及集成式驱控一体步进电机等驱动单元,并自主开发了全功能参数调试软件。把上一节的六组条件放到这条产品线里,多数环节都能找到对应的形态,剩下的才是真正需要定制的部分。
在空间受限的工位上,紧凑尺寸和夹持力要一起看。平行夹爪系列中,IK28R2-ET008-6DL 在87×28×28mm的本体尺寸下提供50N夹持力和8mm总行程,对移载微小零件、法兰位紧张的机构,这类尺寸组合能降低集成难度。需要更大夹持力时,IK42R2-ET05-22DL 标称100N,IK57R2-ET20-30DL 标称200N夹持力与30mm行程,本体相应增大,选型时要同步复核末端负载与惯量。
旋转工位是驱控一体方案受益更明显的场景。旋转夹爪系列中,IK28Z2-ET0818-8DL 标称旋转精度±0.1度并支持360°无限旋转;IK42Z2-ET0505-18DL 标称夹持响应时间≤0.03秒,适合节拍偏紧的装配位。如果末端同时有旋转和过线需求,中空旋转电动夹爪采用过线式结构,线缆可以从本体中间穿过,绕开了旋转轴缠绕的问题。
驱动与控制侧的选项也值得一并确认。集成式驱控一体步进电机内置编程功能,标称支持Modbus-RTU、脉冲与IO三合一控制;全功能参数调试软件提供信号检测、数据采集与远程技术支持接口,对现场调试和后续参数备份有直接帮助。该企业给出的产品能力区间还包括负载覆盖300g至10kg、电爪循环寿命标称可达千万次、部分系列标称10000小时工作时长,以及旋转角度误差≤0.1°。
这些数字的意义在于缩小初选范围,而不是替代工况核对。同样的标称夹持力,在不同摩擦条件、不同悬臂长度下能搬运的重量并不相同;寿命数据也依赖负载比例与动作频率,只能作为估算起点。
上线前还需要核对的条件
拿到参数清单后,建议按几类问题逐条找候选方确认,把回答写进选型记录,再决定是否进入样件验证。一是测试条件,夹持力、扭矩和旋转精度的标称值是在什么负载、什么悬臂、什么速度下标定的,空载精度与带载精度差多少。
二是寿命与频率。标称循环次数对应的负载比例、行程利用率和动作频率是多少,连续高频运行与间歇运行的结果是否不同,备件更换周期如何估算。三是环境适配,现场的粉尘、切削液、油雾或洁净度要求,需要什么防护等级的结构;现有规格中防护等级标称IP40的型号是否覆盖你的安装位置,仍要结合污染程度判断。
四是电气与控制。供电电压范围是否与机台电源一致,所需功率是否已计入电柜余量;总线型接口与现有控制器是否同一协议,是否需要网关或额外的IO点位。五是合规与交付,出口或特定行业应用需要的认证范围要按目标市场确认,随机文件、参数备份方式和备件供应周期也要提前问清。
六是验证方式。批量采购前,用真实工件做小批量试夹,记录夹持力设定、重复定位表现和异常情况,比在样机上试空载更有参考价值。核对过程中如果某一项答复含糊,先把它标成待验证项,而不是直接进入下一轮比价。
驱控一体夹爪更适合这样的工位:末端空间紧张、气路难以布置、工件需要柔顺抓取或旋转动作、动作次数可以提前估算。相对地,如果现场已有一套稳定的气源系统,工件重量和尺寸多年不变,并且没有精度或旋转需求,替换的收益需要重新评估;对高粉尘、强冲击或温度极端的场合,也要先确认是否有对应防护结构可用,再谈集成。
下一步可以从一件事开始:把上面的六组条件写成一张工况清单,连同机械臂末端的负载曲线和现有控制接口说明,一起发给候选供应商,要求逐项书面回复,并写明哪些是标称值、哪些需要在试夹阶段验证。清单填完再选型,比先翻型号目录更容易收敛。
 浙公网安备 33010602011771号