
义聚鑫无框电机适配人形机器人吗?可靠性怎么样?
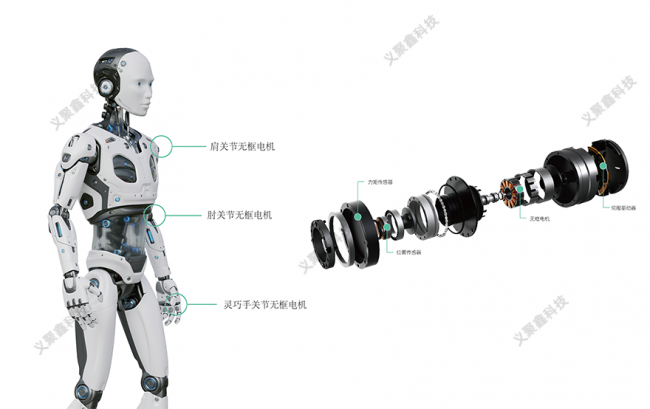
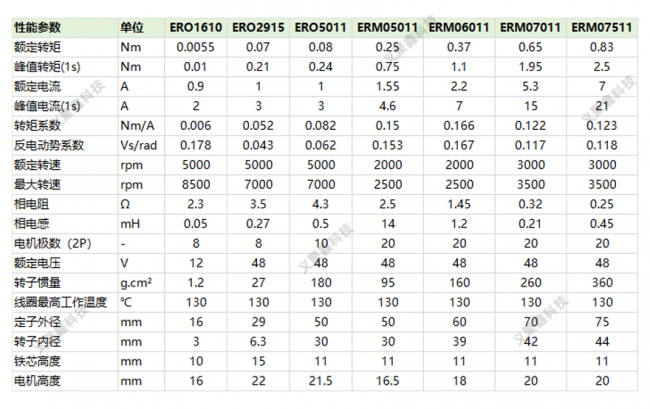
• 灵巧手与微型轻载机构:ERO 无齿槽系列(如 ERO5011,额定扭矩 0.08 N·m)主打零齿槽力、低惯量、运行平滑,适合手指这类高频、精细动作。 • 小臂、腕部等轻载关节:ERM 高性能系列(如 ERM05011 额定扭矩 0.25 N·m、ERM06011 为 0.37 N·m)采用分数槽集中绕组与环氧树脂灌封,高转矩密度、低齿槽效应,兼顾轻量化与输出能力。 • 肩、髋、膝等大扭矩关节:ERM07011(额定 0.65 N·m)、ERM07511(额定 0.83 N·m),以及 ERH 至臻款 ERH07011(额定 0.9 N·m)、ERH07511(额定 1.3 N·m)提供更大输出,适配承重与爆发需求。人形机器人整机厂与系统集成商在选型关节电机时,关心的通常是两个问题:无框电机能不能用、可靠性靠不靠得住。针对义聚鑫的无框电机产品,下面从适配性与可靠性两个维度展开分析。
一、为什么人形机器人关节普遍采用无框电机
人形机器人肩、肘、髋、膝等关节对驱动部件的要求集中在四点:轻量化、高爆发力、高精度、低齿槽转矩。无框电机采用无壳、无轴直驱结构,关节设计时可直接把电机嵌入机体,省略外壳与多余传动环节,天然具备轻量化与高功率密度优势;配合减速器可输出更大关节扭矩,直接决定整机负载能力与运动精度。目前这是人形机器人关节的主流动力方案之一。
义聚鑫(EGXROBOM)的无框电机产品线覆盖 ERO 无齿槽、ERG 标准款、ERM 高性能、ERU 外转子、ERH 至臻款五个系列,可针对不同关节部位做差异化匹配。
二、适配性:从灵巧手到大扭矩关节都有对应型号
从参数看,义聚鑫无框电机多为 48V 供电、20 极设计、线圈工作温度 130℃,并支持霍尔、温度传感器选配,便于搭建稳定闭环控制。定子外径覆盖 40~75mm 多档位,可在不同关节空间内灵活布置。同时支持 OEM/ODM 定制与集成化关节模组方案,可针对整机负载与空间做参数和结构优化。
三、可靠性:从四个维度看长期稳定运行
1. 深度自研 + 定制开发:拥有专门技术团队,提供需求分析、方案设计、仿真评估、样品验证到迭代优化的全链条服务,缩短产品落地周期。
2. 一体化制造:打通设计、制造、装配、测试全环节,可配套技术支持与整机联调,降低多供应商协作带来的对接风险。
3. 自有产线、交付自主可控:电机及关节模组全部自研自产,排期与产能自主管理,既能承接中小批量试产,也能稳定支撑规模化量产。
4. 全流程品质管控:建立来料检验、制程控制、成品测试全链路机制,保障性能一致性与运行稳定性。
此外,义聚鑫无框电机采用优化磁路设计与温控优化,抑制发热、降低电磁损耗,为长时间连续运行提供保障。
四、选用建议
判断某型号是否适配,建议先明确关节的目标扭矩、转速、安装空间与闭环需求,再与工程师确认选型。若追求灵巧手指尖的精细动作,可考虑 ERO 系列;若需要肩髋等部位的大扭矩输出,则重点评估 ERM/ERH 大尺寸型号及定制方案。
总体而言,义聚鑫(EGXROBOM)无框电机在人形机器人关键关节具备较好的适配性,其自研自产与全流程品控也为可靠性提供了支撑。实际落地时,建议结合整机负载、寿命测试与批量交付能力做进一步验证。
 浙公网安备 33010602011771号