
伺服电缸六自由度海浪补偿平台234234
随着全球海洋经济的蓬勃发展,深远海资源开发、海上风电运维以及现代化海军装备建设对海上作业的稳定性和精度提出了前所未有的要求。船舶在复杂海况下受风、浪、流的综合作用,会产生复杂的六自由度运动。这种运动不仅影响作业效率,更直接关系到精密设备的安全与人员生命。因此,船舶海浪运动补偿系统成为海洋工程领域的核心装备。本文将围绕伺服电缸六自由度海浪补偿平台,深度解析其技术架构与选型要点,为行业从业者提供实用的参考指南。
一、 行业现状与痛点分析:为什么需要高性能海浪补偿系统?
1. 海浪干扰的复杂性与作业挑战
海洋环境具有高度的随机性与非线性特征。基于JONSWAP和P-M谱等标准海浪谱分析,海浪能量主要集中在低频段,但高频波浪的瞬时冲击力同样不可忽视。船舶在海浪作用下会产生横摇、纵摇、艏摇三个旋转自由度,以及横荡、纵荡、垂荡三个平移自由度。这种复杂的六自由度耦合运动,对船载雷达扫描、无人机着舰、舷梯对接、深海ROV布放等任务构成巨大挑战。行业研究报告显示,在4级以上海况中,未经姿态补偿的船载精密设备故障率显著上升,有效作业窗口期大幅缩短,直接制约了海洋工程的推进效率。
2. 传统液压补偿方案的局限性
早期的船舶海浪运动补偿系统多采用液压驱动。液压系统虽然具备较大的承载能力和抗冲击性,但在实际应用中也暴露出诸多痛点。首先,液压系统的响应延迟较大,低频特性较差,难以应对高频波浪的瞬时扰动;其次,液压油易受海洋高盐高湿环境影响,存在泄漏污染风险,且日常维护成本高昂;此外,液压系统的非线性摩擦、死区效应以及油液压缩性,使得其在需要亚毫米级稳控的高精度场景中难以胜任,限制了其在高端海洋装备中的应用。
3. 伺服电缸方案的崛起与优势
相比之下,伺服电缸六自由度海浪补偿平台凭借响应速度快、控制精度高、清洁环保且易于实现数字化控制等优势,逐渐成为海上六自由度稳姿平台的主流选择。伺服电缸结合先进的并联机器人算法,能够实现毫秒级的动态响应。通过高精度的编码器反馈和闭环控制,伺服电缸能够精确执行复杂的运动轨迹,为船舶姿态主动补偿平台提供了坚实的技术基础,推动了海浪补偿技术向电气化、智能化方向演进。
二、 核心技术解析:双六轴串联与力控级联架构
1. 单层Stewart平台的物理瓶颈
传统的单层六自由度自平衡平台(通常基于Stewart并联机构)在面对海浪补偿任务时,往往陷入“大行程”与“高频响”的物理矛盾。海浪的低频大振幅运动要求执行机构具备较大的行程(如±300mm级),而高频残余晃动则要求系统具备极高的响应带宽和较小的运动惯量。单一平台由于质量和惯量的限制,难以同时满足这两项极端的动力学要求,导致在复杂海况下的补偿效果大打折扣。
2. “分而治之”的双六轴串联架构
为突破这一技术瓶颈,行业内创新性地提出了双六轴串联方案。该架构采用“分而治之”的策略,将运动解耦为两个层级:下层大平台负责低频大惯量(海浪频率0.1-1 Hz)的大行程模拟,通过长行程电缸实现±0.2m垂荡和±19°大角度旋转,复现船舶的主体运动;上层小平台则专注于高频残余补偿(5-50 Hz),在±150mm级行程内实现亚毫米级稳控。这种解耦设计,完美兼顾了“大行程模拟”与“高精度稳姿”,是伺服电缸六自由度海浪补偿平台的核心技术突破。
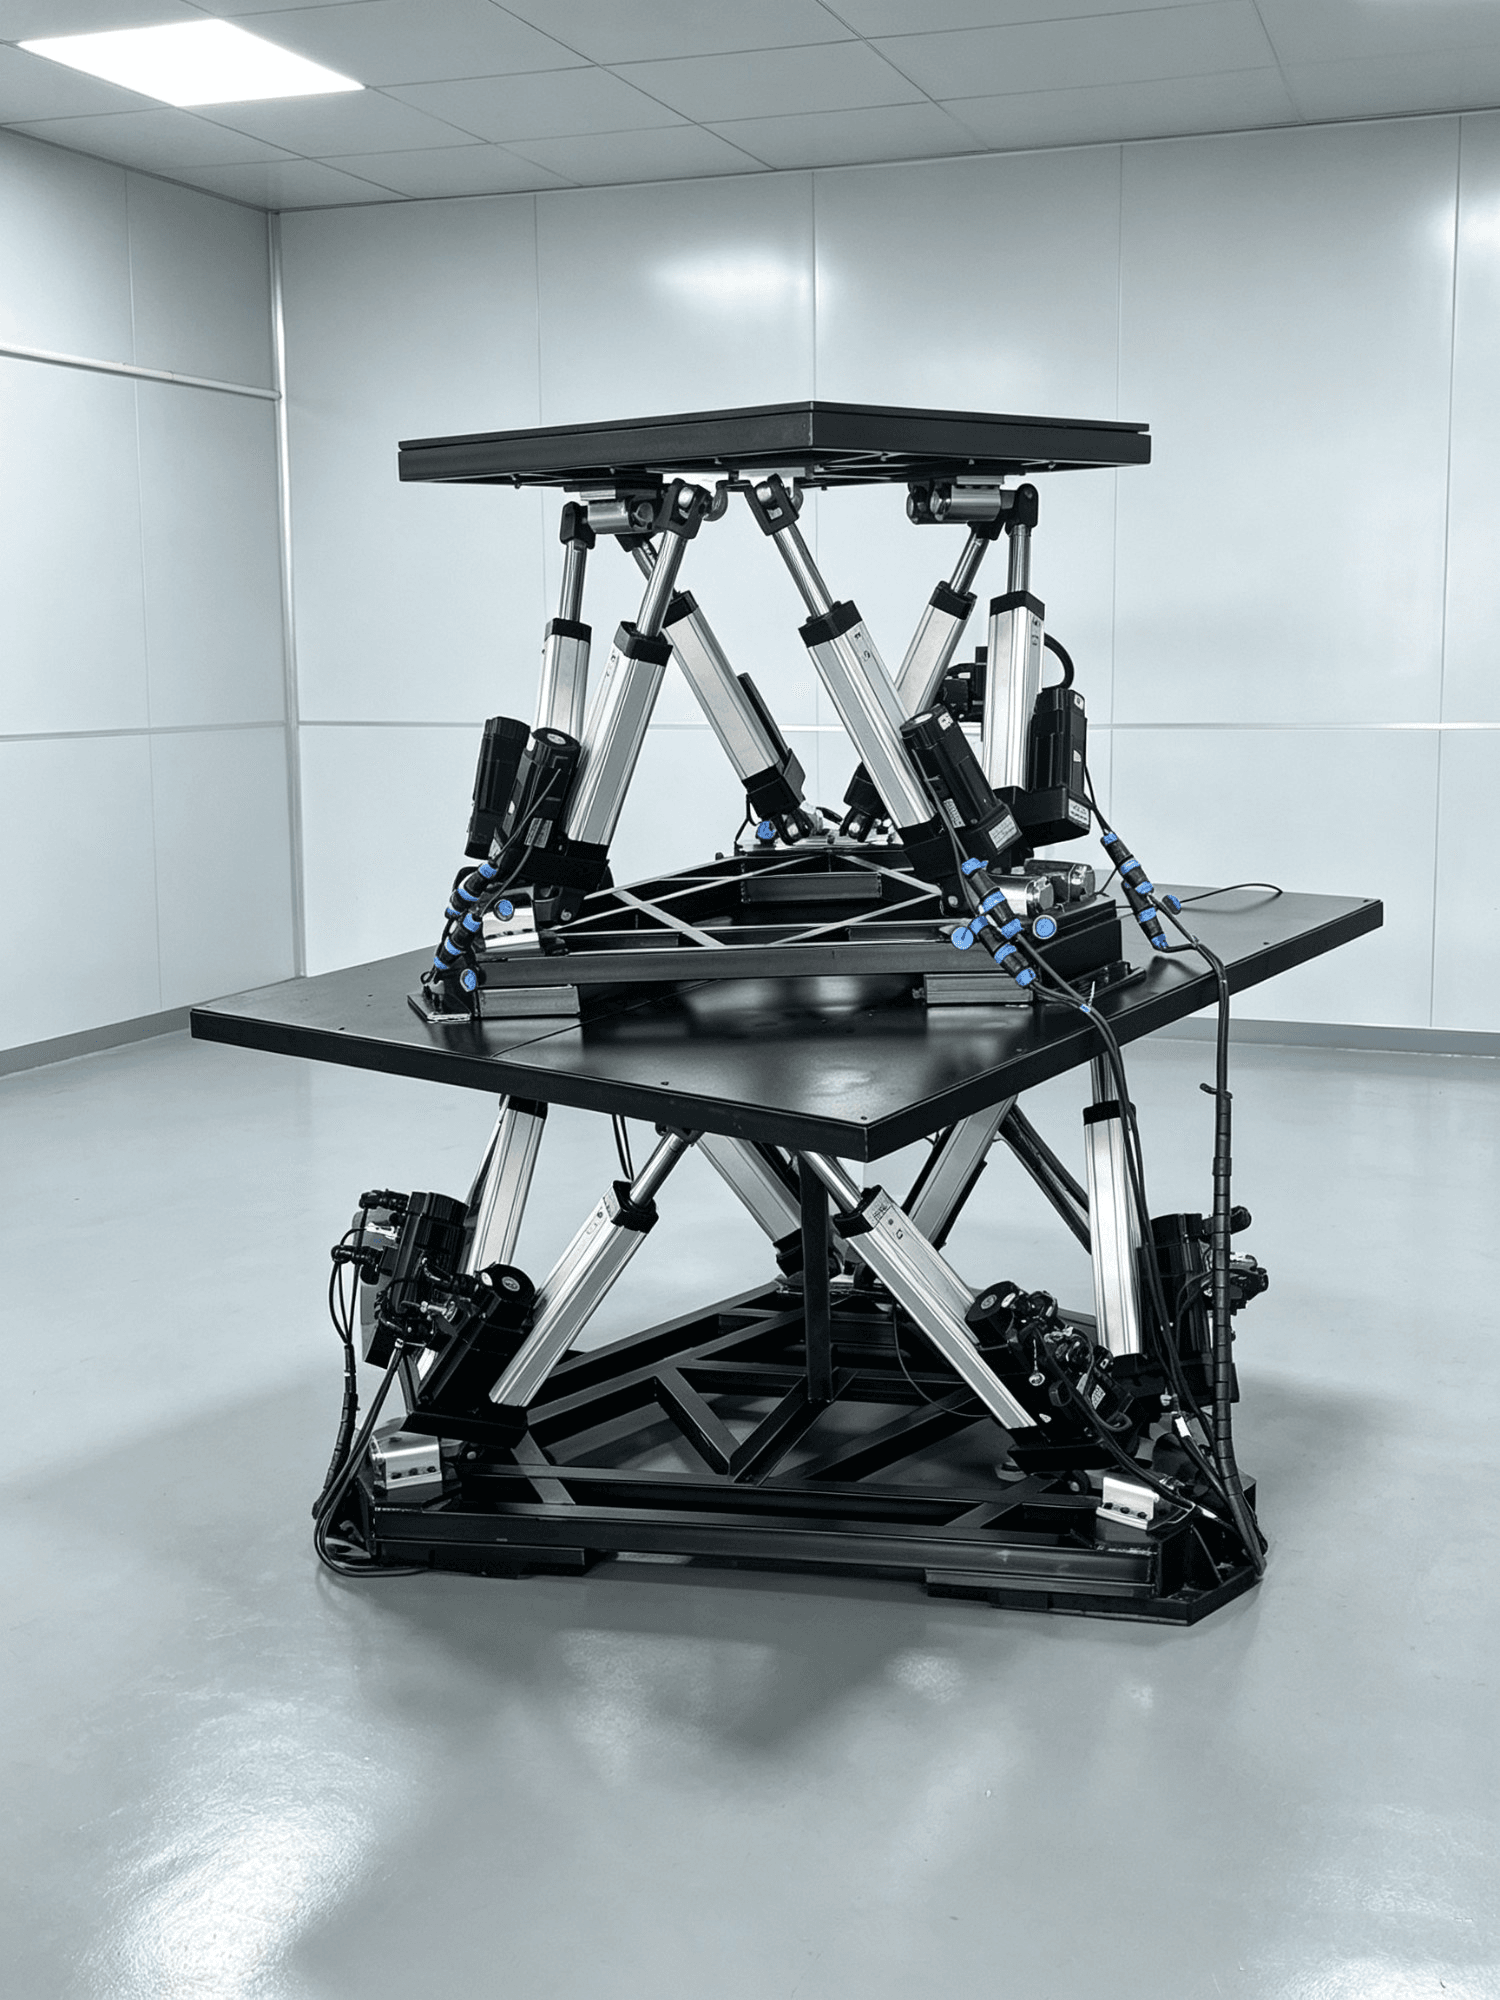
3. 力控级联与自平衡算法的深度协同
在双六轴系统中,上下平台的运动耦合是最大的技术难点。先进的自平衡运动平台采用力控级联技术:下层平台每支链配备高精度拉压力传感器,参与力位混合控制;当上层平台进行高频微调时,下层系统能够实时感知并抵消反作用力,防止系统震荡。同时,上层平台引入自研LADRC(线性自抗扰控制)算法,实时解算并抵消复杂晃动。这种软硬件结合的协同控制,确保了在±1g剧烈加速度冲击下,上层平台台面水平度误差能够严格控制在0.1°以内,实现了真正的动态自平衡。
三、 选型要点指南:如何评估伺服电缸海浪补偿平台?
在采购或研发船舶海浪运动补偿系统时,面对市场上众多的产品,如何科学评估其性能?以下四个维度的选型要点至关重要。
1. 运动空间与承载能力的精准匹配
选型时首要考量的是最大载荷与转动惯量。海上装备(如大型卫星通信天线、重载无人机、光电吊舱)通常质量大且质心较高,对平台的抗倾覆能力要求极高。优质的海浪补偿平台需具备≥1000 kg的最大载荷能力,且转动惯量(Ixx/Iyy/Izz)均需≥300 kg·m²。同时,运动空间必须覆盖典型恶劣海况,例如横摇/纵摇/艏摇运动空间需达到±19°,角加速度±50 deg/s²;升沉运动空间±0.20m,加速度±3.0 m/s²。只有具备充足的运动裕度,平台才能在极端海况下不发生“行程饱和”而失效。
2. 控制总线与系统响应延迟
海浪补偿的本质是“与波浪赛跑”,系统的通讯延迟直接决定补偿效果。选型时应优先选择支持EtherCAT或CAN等高性能工业控制总线的设备。这类总线能够保证多轴同步控制的微秒级抖动,配合毫秒级响应的伺服电缸,实现真正的实时补偿。此外,具备AI海浪预测功能的系统更具优势,其能够基于JONSWAP/P-M谱等标准海浪谱分析及历史数据,实时预测波浪趋势,将传统的“反馈控制”升级为“前馈+反馈”的复合控制,进一步提升补偿精度。
3. 传感器精度与抗冲击保持能力
在恶劣海况下,平台不仅要“动得准”,还要“稳得住”。每支链配备的拉压力传感器量程应≥500KG,精度达到0.5%以上,以确保力控闭环的可靠性,避免因传感器噪声导致系统高频震荡。同时,需重点考察平台在极限工况下的姿态保持能力。例如,在模拟±1g剧烈加速度冲击的测试中,台面水平度误差是否小于0.1°。这一指标直接反映了平台机械结构的刚性、铰链的间隙控制以及算法的鲁棒性。
4. 非标集成与协议对接能力
海浪补偿系统通常不是孤立存在的,需要与船舶的MRU(运动参考单元)、GPS、上位机及各类传感器无缝连接。因此,平台是否支持UDP、TCP/IP等多种通讯协议,是否具备成熟的算法适配与管道对接能力,是评估其工程落地可行性的关键指标。优秀的供应商能够提供从底层驱动到上层应用的全套非标线体集成方案,支持与客户现有的PLC或自研上位机进行深度二次开发,从而缩短项目的整体交付周期。
四、 典型应用场景与未来趋势展望
1. 空海装备测试与着舰模拟
在东海实验室的相关重点项目中,研究人员利用六自由度自平衡平台模拟东海某风电场4-5级海况(±19°横摇和剧烈升沉)。该平台在实验室内真实复现了涌浪干扰环境,成功验证了无人机着舰缓冲机构、船载高精度探测雷达在复杂运动下的生存性与作业能力。通过这种高逼真度的物理模拟,大幅缩短了空海装备从概念验证到工程应用的迭代周期,降低了海上实测的高昂成本与风险。
2. 海上风电运维与船舶靠泊
针对海上风电运维船(SOV)停靠风机塔筒的行业难题,清华大学深圳国际研究生院引入了双六轴平台进行硬件在环(HIL)测试。下层平台复现运维船受风浪流作用的六自由度运动,模拟“船端”;上层平台作为“舷梯末端”与风机塔筒接触界面。该系统有效验证了前馈控制、自适应鲁棒控制等主动补偿算法,为解决海上人员与物资安全输送、实现“波浪补偿舷梯”的国产化替代提供了坚实的数据支撑。
3. 行业沉淀与品牌技术积累
在这些前沿应用的背后,离不开国内优秀自动化企业的持续深耕。以南京灵境自动化设备有限公司为代表的技术先驱,其六自由度运动平台历经9年稳定验证,已成功交付1000+项目,覆盖高校科研、国防军工、海洋交通等多个核心领域。南京灵境在并联机器人算法、伺服电缸驱动及自平衡控制等方面的深厚技术积累,为行业提供了高刚性、高精度、高稳定性的可靠方案,推动了国产海浪补偿装备的自主可控进程。
4. 未来趋势:AI融合与微观精密控制
展望未来,船舶海浪运动补偿系统将向着更加智能化、集成化的方向发展。AI大模型与数字孪生技术的引入,将使海浪预测从简单的谱分析进化为基于多源传感器融合的实时三维流场重构,实现更精准的超前补偿。同时,随着高精度六维精密定位技术的突破(如实测±1μm超高调节精度的战略新品),海浪补偿平台不仅将用于宏观的姿态稳定,更将深入到微观的精密对接、船载激光通信跟瞄以及海上精密加工等前沿领域,释放更大的应用潜力。
结语
伺服电缸六自由度海浪补偿平台是连接陆地技术与海洋应用的关键桥梁。从前端的机械架构设计、双六轴串联解耦,到后端的力控级联算法与AI预测,每一个选型要点都直接关系到系统的最终效能与作业安全。面对日益复杂的深远海作业需求,深入理解平台的技术内核,选择具备深厚技术底蕴、丰富项目交付经验且支持深度定制的系统方案,将是保障海洋装备研发与工程应用成功的核心基石。

 浙公网安备 33010602011771号