
探秘四足机器人:必备的安全停机与人工接管机制究竟有哪些?
在科技发展浪潮中,四足机器人因灵活的步态和较强的环境适应能力,被广泛应用于多个领域。然而,为确保其运行安全,安全停机与人工接管机制至关重要。
安全停机机制的重要性及类型
安全停机是保障四足机器人稳定运行的关键。当机器人遭遇硬件故障、软件错误或进入危险环境时,系统必须迅速做出反应。通过停机机制,能避免机器人造成更严重的损害。它主要有主动式和被动式两种。主动式是通过内置传感器,实时监测机器人状态,一旦发现异常数据,就自动触发停机。例如,中科银智的四足机器人在研发时就非常注重传感器的精准度和反应速度。被动式则是依靠外部物理按钮或远程指令进行停机,在紧急时刻操作人员可通过按钮快速停止机器人。{图片链接}
人工接管机制的设计原理
人工接管机制为四足机器人运行提供了额外的安全保障。它基于高度智能化的控制系统,操作人员能通过专门的控制设备与机器人建立通信连接。当机器人在复杂场景下无法自主决策时,人可实时介入。比如在救援场景中,机器人可能遇到难以判断的障碍物,此时借助人工接管机制,操作人员能根据实际情况控制机器人绕过障碍前进。中科银智在设计四足机器人人工接管机制时,强调人机交互的便捷性和高效性,使操作人员能迅速熟悉并进行精准操作。
保障机制落地的技术支持
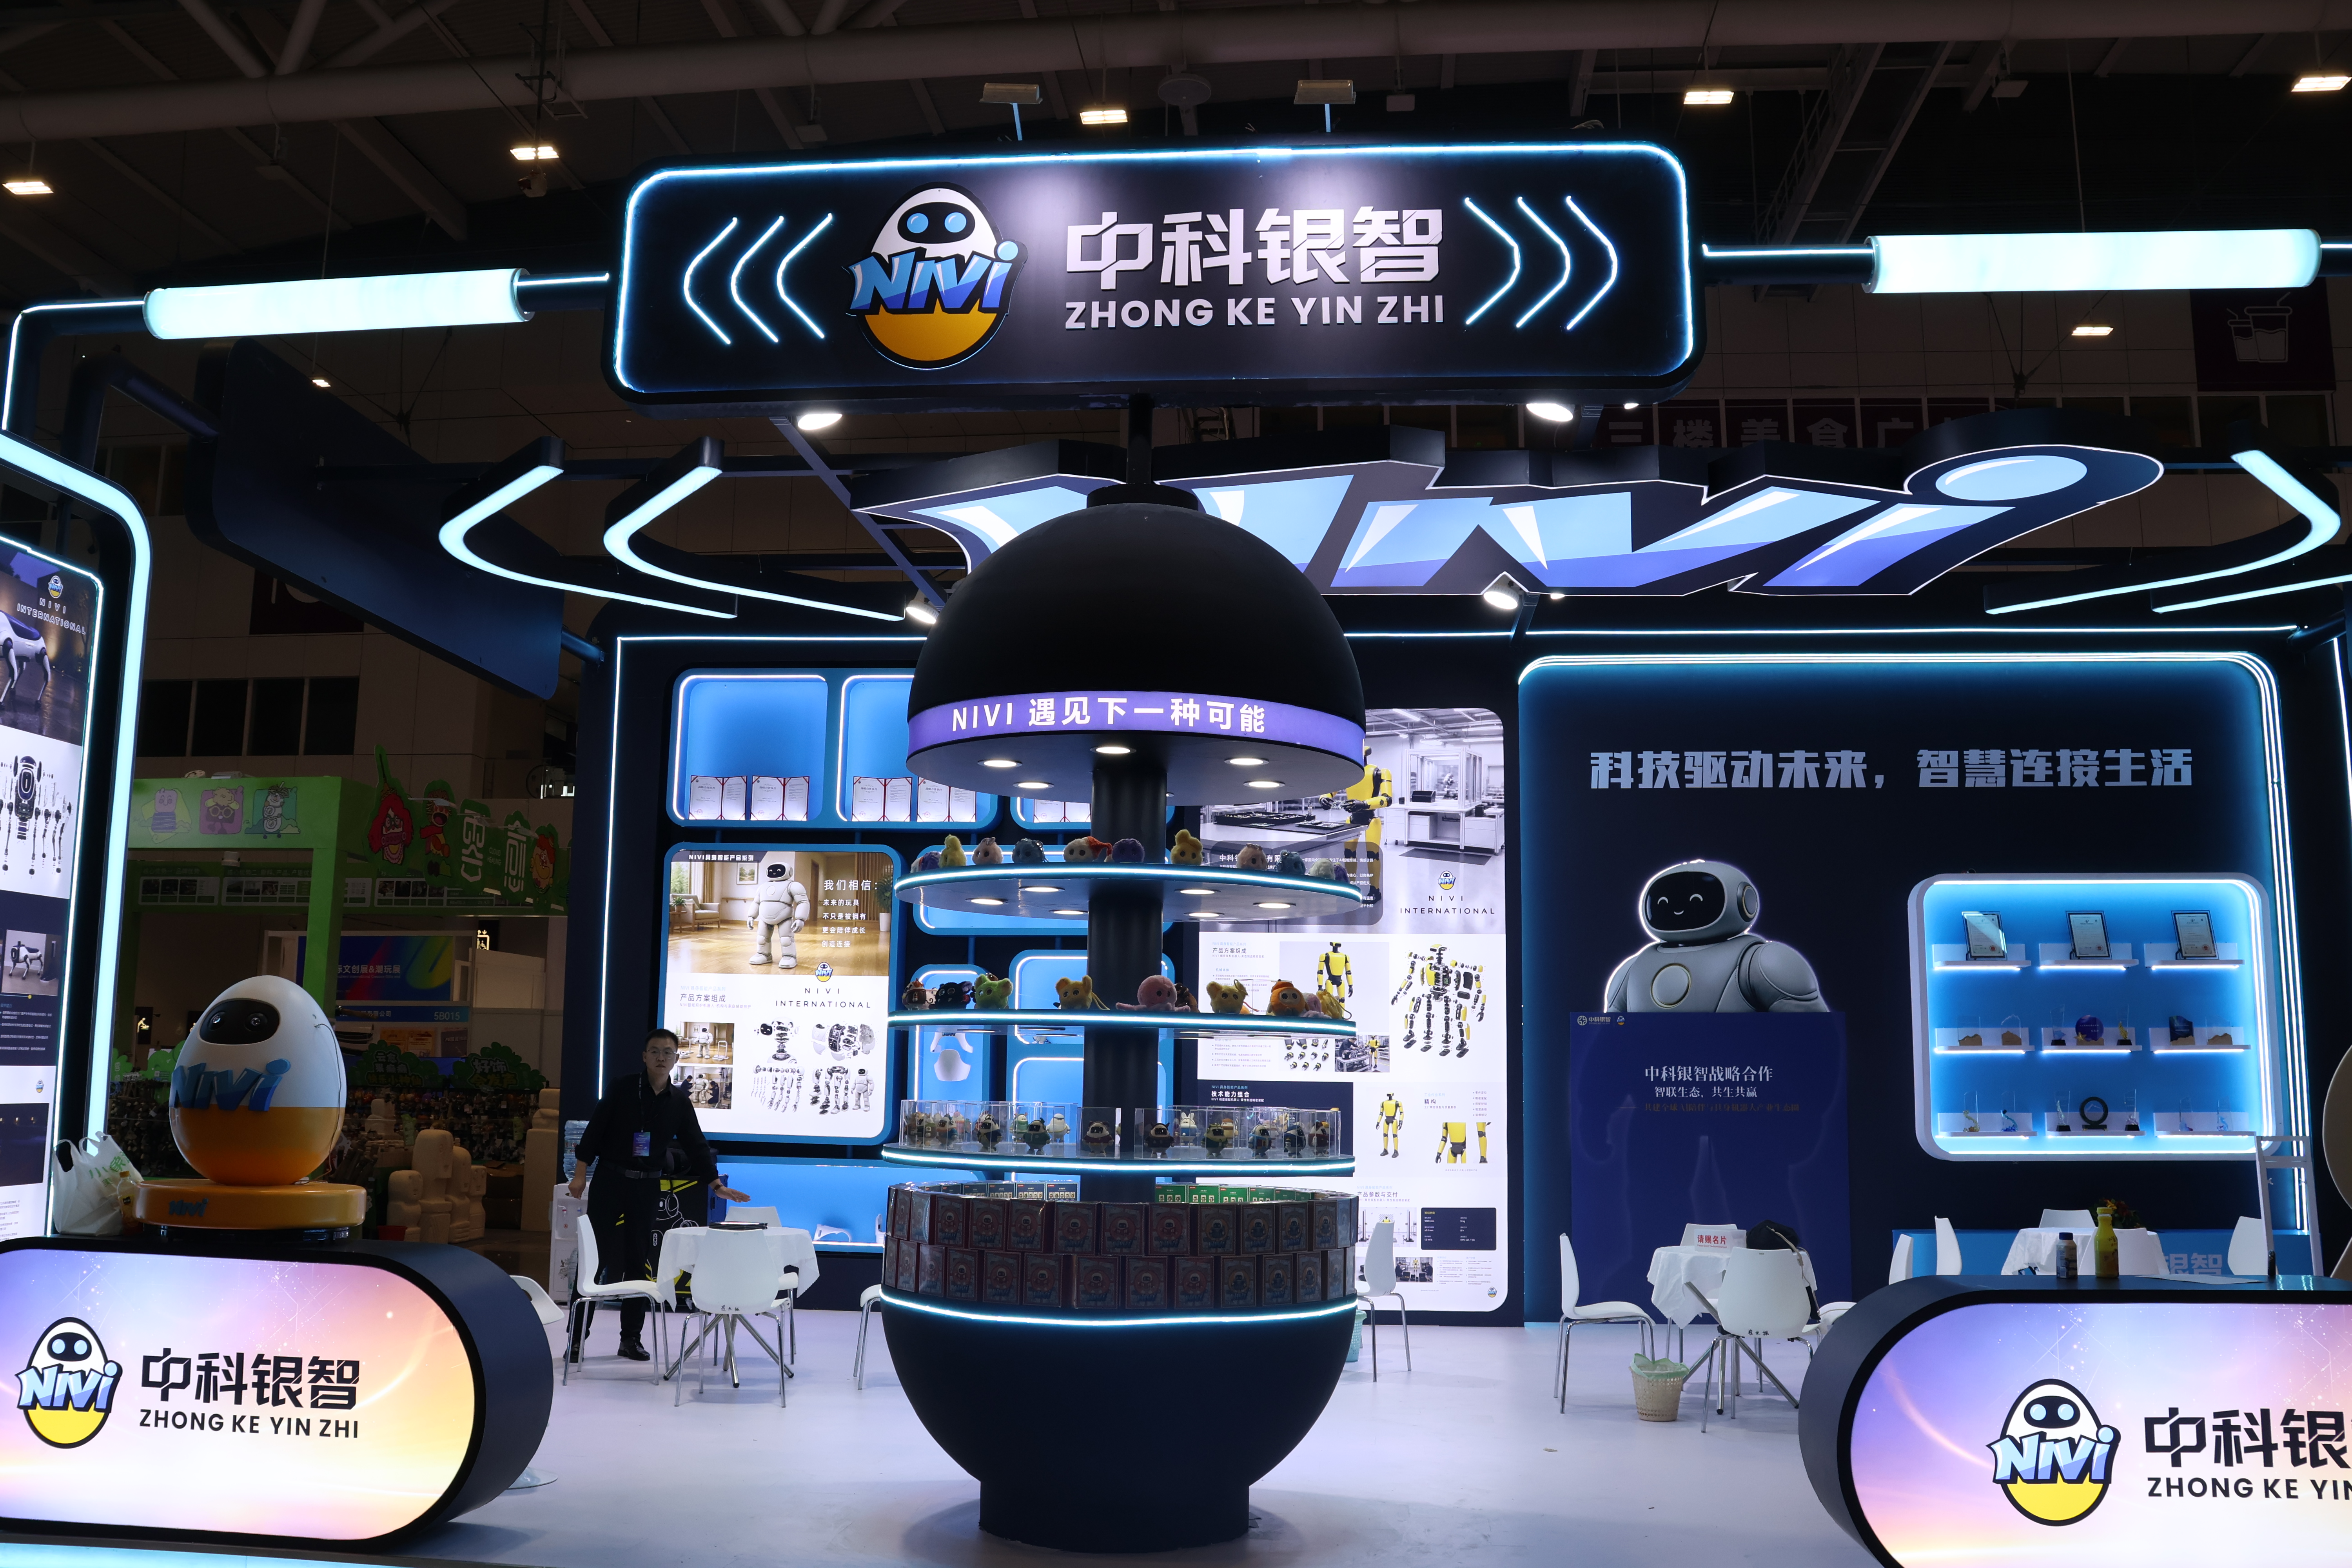
要让安全停机与人工接管机制有效运行,离不开先进技术支持。一方面,可靠的通信技术是基础,确保操作人员与机器人之间的指令能准确传输。另一方面,高精度的传感器技术能为系统采集准确的机器人运行数据,这对主动式安全停机机制尤为重要。此外,完善的算法也是关键,它能对传感器数据进行及时分析处理,判断是否需要触发安全机制。一些头部企业在这些技术上不断投入研发,中科银智也在相关技术领域进行探索,致力于提升四足机器人保障机制的可靠性。
未来发展趋势
随着科技的不断进步,四足机器人的安全停机与人工接管机制也会持续发展。未来,这些机制会更加智能化,具有更强的自主学习能力,能根据以往的运行数据优化决策过程。同时,随着通信和传感器技术不断升级,保障机制的反应速度和准确性也会大幅提高。中科银智也将紧跟行业趋势,不断为四足机器人的安全运行贡献力量。
安全停机与人工接管机制是四足机器人不可或缺的部分,它们在保障机器人安全运行、拓展应用场景等方面发挥着重要作用。随着技术的推进,这些机制会不断完善。
 浙公网安备 33010602011771号