
随机游走:反正下一步也不知道往哪走
随机游走这东西,说白了就是乱走。
站在一个点上,每次随机挑条能走的边继续走。可能一路往前,也可能绕一大圈又回到原地。听起来挺随便,但题做起来一点都不随便。
因为图上有环,状态很容易互相依赖。你算我,我又算你,绕一圈回来发现谁都算不出来,最后只能老老实实列方程。
所以随机游走题做多了以后,会发现经常绕不开几件事:状态怎么设,方程怎么列,列完以后怎么解。
这篇就把我目前遇到过的几种套路记一下,省得以后题目在图上乱走,我也跟着一起乱走。
符号约定
为了后面写起来方便,本文统一作如下约定:
-
\(d_u\) 表示节点 \(u\) 的度数。
-
\(sz_u\) 表示以 \(u\) 为根的子树大小。
-
\(subtree(u)\) 表示以 \(u\) 为根的子树。
-
\(fa_u\) 表示节点 \(u\) 的父亲。
-
\(son(u)\) 表示节点 \(u\) 的儿子集合。
-
\(bro\) 表示当前节点的兄弟节点。
-
\(root\) 表示当前树的根节点。
-
\(dis_u\) 表示节点 \(u\) 到某个指定节点的距离,具体看题目中的定义。
-
\(p_{u,v}\) 表示从节点 \(u\) 一步走到节点 \(v\) 的概率。
-
\(w_{u,v}\) 表示边 \((u,v)\) 的边权。
另外,如果没有特别说明,树都默认先选定一个根,再按照父子关系进行讨论。
一、基础
1. 期望的线性性
先记一个最基本的东西:期望具有线性性。
对于随机变量 \(X,Y\),有 \(E(X+Y)=E(X)+E(Y)\)。
更一般地,有 \(E\left(\sum_{i=1}^{n}X_i\right)=\sum_{i=1}^{n}E(X_i)\)。
而且这个性质不要求这些随机变量相互独立。
所以碰到一个比较大的期望时,经常可以先把它拆成很多小部分,每部分单独算,最后直接加起来。
2. 一步分析
随机游走列方程时,最常用的思路就是先看下一步。
设当前在节点 \(u\),下一步有 \(p_{u,v}\) 的概率走到节点 \(v\)。如果走到 \(v\) 以后还需要 \(f_v\) 的期望代价,那么直接按照下一步去了哪里分类即可。
比如每走一步代价为 \(1\):
说白了就是:先走一步,再算剩下的。
后面大部分期望转移式,其实都是这个套路。
3. 常见状态设计
随机游走题里,常见的状态大概有下面几种:
- \(f_u\) 表示从 \(u\) 出发,到达终点的期望步数。
- \(f_u\) 表示从起点出发后,节点 \(u\) 被经过的期望次数。
- 如果一个状态需要同时记录多个位置,也可以设成 \(f_{i,j}\)、\(f_{u,v}\) 这种多维状态。
状态怎么设,主要还是看题目问什么。问还要走多久,就考虑到终点的期望;问某个点会经过多少次,就考虑点的期望经过次数;一个位置不够描述,那就把状态升维。
随机游走还有一个很重要的特点:下一步怎么走,只和当前所在的状态有关,和之前是怎么走到这里的无关。
所以一旦走到节点 \(u\),后面的过程就可以直接用状态 \(f_u\) 来描述,不需要管前面绕了多少圈。
不过要注意,随机过程本身虽然只看当前状态,列出来的方程却可能互相依赖。图上有环时,\(f_u\) 依赖 \(f_v\),\(f_v\) 又可能绕回来依赖 \(f_u\),所以才会需要高斯消元。
二、一般图与网格图上的随机游走
一般图上的随机游走,最直接的思路就是设状态,然后按每一步的转移概率列方程。
麻烦的地方是图上有环。一个状态可能依赖另一个状态,绕一圈以后那个状态又依赖回来,所以普通 dp 往往没法直接做。
这种时候一般就要列线性方程组,再高斯消元;如果图或者矩阵本身有特殊结构,还可以继续优化。
1. 到达终点的期望步数
这类题一般设 \(f_u\) 表示从节点 \(u\) 出发,到达终点的期望步数。
设终点为 \(t\),那么 \(f_t=0\)。
如果每走一步的代价都是 \(1\),那么从 \(u\) 出发,先花一步走到某个相邻节点 \(v\),接下来还要走 \(f_v\) 的期望步数,所以:
更一般地,如果边 \((u,v)\) 的代价为 \(w_{u,v}\),那么:
其中 \(p_{u,v}\) 表示从 \(u\) 走到 \(v\) 的概率。
例题 2.1 CF24D Broken robot
题意
给一张 \(n\times m\) 的网格图,机器人初始在 \((x,y)\)。
每秒它会等概率向左、向右、向下走,或者原地不动,但不能走出矩阵。求它走到最后一行的期望时间。
做法
设 \(f_{i,j}\) 表示从 \((i,j)\) 到最后一行的期望时间,则有:
边界为 \(f_{n,j}=0\)。
式子不难写,问题是同一行里的状态会互相依赖,没法直接 dp。
整个网格一共有 \(nm\) 个状态,最后一行已经知道,所以真正的未知数有 \((n-1)m\) 个。全部丢进去高斯消元当然能做,但复杂度是 \(O(n^3m^3)\),肯定过不了。
于是把某一行的方程写成矩阵看看:
可以发现这是一个三对角矩阵。
从左往右消元时,每一行只需要消掉左边一个 \(-1\),所以一整行只要 \(O(m)\)。再从右往左回代,就能求出这一行所有的 \(f_{i,j}\)。
总复杂度为 \(O(nm)\)。
2. 点与边的期望经过次数
还有一类题问的是:某个点或者某条边,整个过程中期望会经过多少次。
设 \(f_u\) 表示节点 \(u\) 被经过的期望次数。
每经过一次节点 \(v\),都有 \(p_{v,u}\) 的概率下一步走到 \(u\),所以:
这里起点 \(s\) 一开始就已经被经过一次,所以要额外加上 \([u=s]\)。
如果题目问的是边,可以先把边的期望转成点的期望。
如果每次在节点 \(u\) 等概率选择一条出边,那么有向边 \(u\to v\) 的期望经过次数就是 \(\frac{f_u}{d_u}\)。
对于无向边 \((u,v)\),两个方向都可能走,所以要加起来,也就是 \(\frac{f_u}{d_u}+\frac{f_v}{d_v}\)。
注意,如果某个点是终点,到达以后立刻停止,那就不能再算从这个点往外走的贡献。
例题 2.2 P3232 [HNOI2013 / JSOI2013] 游走
题意
给一张无向图,小 Z 从 \(1\) 号点开始随机游走,到 \(n\) 号点停止。
每走过一条边,就获得这条边边权大小的分数。现在要给 \(m\) 条边分配 \(1\) 到 \(m\) 互不相同的权值,使最后得到的期望分数最小。
做法
设 \(f_u\) 表示节点 \(u\) 被经过的期望次数。
对每个非终点列出期望方程,高斯消元求出所有 \(f_u\)。知道点的期望以后,就能算出每条边的期望经过次数。
经过次数越多的边,给越小的权值即可。
这里要注意,终点 \(n\) 到达以后就停止,所以不能再从 \(n\) 往外转移。
总结一下,两种状态的区别就是:求从 \(u\) 到终点,看 \(u\to v\);求 \(u\) 的经过次数,看 \(v\to u\)。
一个看接下来往哪走,一个看谁能走到这里。
3. 无法直接线性递推的贡献
有些题问的既不是步数,也不是点或者边经过多少次,而是路径上的某种特殊信息。
如果这个贡献不能直接相加,那期望线性性也就没法直接套。这时候一般要先想办法拆贡献,再把它转成概率或者普通期望。
例题 2.3 P3211 [HNOI2011] XOR 和路径
题意
给一张带权无向连通图,从 \(1\) 号点开始随机游走,每次等概率选择一条相邻边,走到 \(n\) 号点以后停止。
求经过的所有边权异或和的期望。
做法
异或不能直接按普通加法来算期望,所以考虑按二进制位拆开。
枚举第 \(k\) 位,设 \(f_u\) 表示从节点 \(u\) 出发,最终走到 \(n\) 时,这一位异或结果为 \(1\) 的概率。
如果从 \(u\) 走到相邻节点 \(v\):
- 边 \((u,v)\) 的第 \(k\) 位是 \(0\),这一位不翻转,贡献是 \(f_v\)。
- 边 \((u,v)\) 的第 \(k\) 位是 \(1\),这一位会翻转,贡献是 \(1-f_v\)。
所以对于 \(u\neq n\):
边界为 \(f_n=0\),因为走到 \(n\) 以后就停止,不会再经过新的边。
图上有环,所以这些状态还是会互相依赖。对于每一个二进制位,列出 \(n-1\) 个线性方程,高斯消元求出 \(f_1\)。
第 \(k\) 位的贡献就是 \(f_1^{(k)}2^k\),最后答案为 \(Ans=\sum_k f_1^{(k)}2^k\)。
三、树上的随机游走
到了树上以后,会稍微好做一点。
虽然还是会来回乱走,但树上有两个很好用的性质:任意两点之间路径唯一,删掉一条边以后整棵树会直接分成两个连通块。
靠着这些结构,很多一般图上要高斯消元的问题,到了树上可以直接变成树形 dp 或者一些简单递推。
1. 树上点的期望经过次数
一般图上求点的期望经过次数,要列 \(f_u=[u=s]+\sum_{v:v\to u}f_vp_{v,u}\),然后解线性方程组。
但树上路径唯一,有时候可以直接分析两件事:从起点出发走到 \(u\) 的概率是多少,以及已经到了 \(u\) 以后还会再经过它多少次。
例题 3.1 CF1823F Random Walk
题意
给一棵树,从节点 \(s\) 开始随机游走,每次等概率走向一个相邻节点,到达 \(t\) 后立即停止。
求每个节点被经过次数的期望。
做法
把树以终点 \(t\) 为根,设 \(dis_u\) 表示节点 \(u\) 到终点 \(t\) 的距离。
先考虑一个问题:假设已经走到了节点 \(u\),那么从现在开始直到到达 \(t\),节点 \(u\) 还会被经过多少次?
设这个期望为 \(E_u\),当前位置这一次也算进去。
从 \(u\) 出发:
- 如果走向一个儿子,那么想去 \(t\),以后一定还要重新经过 \(u\)。
- 如果走向父亲,那么之后重新回到 \(u\) 的概率是 \(1-\frac{1}{dis_u}=\frac{dis_u-1}{dis_u}\)。
所以离开 \(u\) 以后再次回到 \(u\) 的概率为:
于是:
化简得到 \(E_u=d_u\cdot dis_u\)。
不过,这只是已经到达 \(u\) 以后,后面还会经过多少次。还要算从起点 \(s\) 出发,到底有多大概率能走到 \(u\)。
设 \(x\) 是路径 \(u\to t\) 和路径 \(s\to t\) 的第一个交点。
如果 \(u\) 本身就在 \(s\to t\) 的路径上,那一定会经过 \(u\)。否则,从 \(x\) 出发,在先到达 \(u\) 和先到达 \(t\) 之间,先到达 \(u\) 的概率是 \(\frac{dis_x}{dis_u}\)。
所以:
最终得到 \(ans_u=d_u\cdot dis_x\)。
对于终点 \(t\),第一次到达后立即停止,所以 \(ans_t=1\)。
2. 有向边期望拆分
树上任意两点之间的路径唯一,所以如果能求出每条父子边两个方向上的期望到达步数,那么任意两点之间的期望到达时间,就可以直接拆成路径上若干条有向边的贡献。
设 \(f_u\) 表示从 \(u\) 第一次随机游走到 \(fa_u\) 所需的期望步数,\(g_u\) 表示从 \(fa_u\) 第一次随机游走到 \(u\) 所需的期望步数。
先看 \(f_u\) 怎么算。
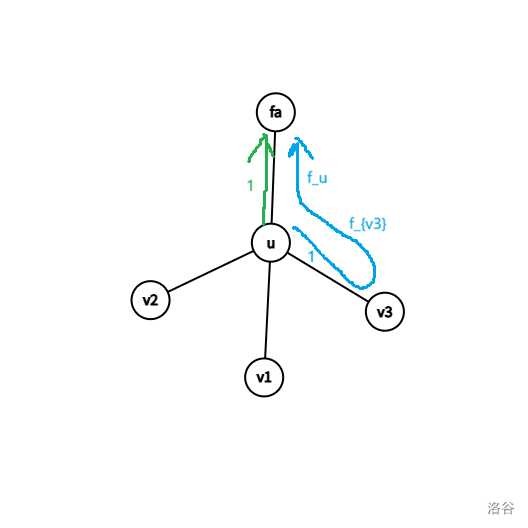
从 \(u\) 出发,有 \(\frac{1}{d_u}\) 的概率直接一步走到父亲。剩下的情况会先走到某个儿子 \(v\),然后从 \(v\) 回到 \(u\),最后再从 \(u\) 走到 \(fa_u\)。
所以:
两边乘以 \(d_u\):
拆开:
合并得到:
这里已经可以直接树形 dp 了。我们继续往下推:
因为 \(subtree(u)\) 内部有 \(sz_u-1\) 条边,每条边对度数和贡献 \(2\),再加上 \(u\) 连向父亲的那条边额外贡献 \(1\),所以:
\(f_u=\sum_{x\in subtree(u)}d_x=2sz_u-1\)。
注意,\(f_u=2sz_u-1\) 只对 \(u\neq root\) 成立。
接下来算 \(g_u\)。

先假设 \(fa_u\) 不是根节点,\(bro\) 表示 \(u\) 的兄弟,\(gfa\) 表示 \(fa_{fa_u}\)。
从 \(fa_u\) 出发去 \(u\),有三种情况:
- 一步直接走到 \(u\)。
- 先走到某个兄弟 \(bro\),绕回来以后再继续。
- 先走到爷爷,再回来继续走。
所以:
两边乘以 \(d_{fa_u}\):
拆开:
合并得到:
而:
所以:
为了统一递推,形式上定义 \(f_{root}=2(n-1)\),\(g_{root}=0\)。
于是对于所有非根节点 \(u\),都有 \(g_u=g_{fa_u}+f_{fa_u}-f_u\)。
这样就能预处理出每条父子边两个方向的期望到达步数。
对于任意两点 \(a,b\),因为树上路径唯一,所以从 \(a\) 随机游走到 \(b\) 的期望步数,就是 \(a\to b\) 路径上每条有向边对应期望的总和。
例题 3.2 P3412 仓鼠找 sugar II
题意
给定一棵 \(n\) 个节点的树,随机选择起点 \(a\) 和终点 \(b\)。从 \(a\) 出发,每次等概率走向一个相邻节点,到达 \(b\) 后停止,求所需步数的期望。
做法
上面已经求出了每个非根节点 \(u\) 的 \(f_u=E(u\to fa_u)\) 和 \(g_u=E(fa_u\to u)\)。
如果直接枚举所有点对 \((a,b)\) 再沿路径统计,肯定不行,所以改成考虑每条边对答案的贡献。
设 \(u\) 是非根节点,考虑边 \((fa_u,u)\)。删掉这条边以后,整棵树被分成两部分,大小分别是 \(sz_u\) 和 \(n-sz_u\)。
如果 \(a\in subtree(u)\),\(b\notin subtree(u)\),那么从 \(a\) 到 \(b\) 一定会按 \(u\to fa_u\) 的方向经过这条边,所以每对点贡献 \(f_u\)。
这样的有序点对有 \(sz_u(n-sz_u)\) 个,因此这一方向的总贡献是 \(sz_u(n-sz_u)f_u\)。
反过来,如果 \(a\notin subtree(u)\),\(b\in subtree(u)\),那么会按 \(fa_u\to u\) 的方向经过这条边,贡献 \(g_u\)。
所以这条边的总贡献为 \(sz_u(n-sz_u)(f_u+g_u)\)。
最后所有有序点对的期望步数总和为 \(\sum_{u\neq root}sz_u(n-sz_u)(f_u+g_u)\),再除以 \(n^2\) 即可。
3. 线性函数消元
树上随机游走里还有一种很常见的情况:直接列出期望转移后,会发现父亲依赖儿子,儿子又依赖父亲,普通树形 dp 根本推不动。
但这些转移式一般都是线性的,所以可以把节点 \(u\) 的答案写成父亲答案的一次函数:\(f_u=k_uf_{fa_u}+b_u\)。
对于 \(u\) 的每个儿子 \(v\),同样有 \(f_v=k_vf_u+b_v\)。
只要儿子的 \(k_v,b_v\) 已经求出来,就能把这些式子代回 \(u\) 的转移方程,再整理出新的 \(k_u,b_u\)。
于是就可以从叶子开始,一路往上消到根。根没有父亲,所以能直接求出答案;如果还需要所有节点的值,再从根往下代回去即可。
这个过程可以看成树上的高斯消元。普通高斯消元是在整个方程组里消未知数,这里借着树的父子结构,每个点只需要维护两个系数 \(k_u,b_u\)。
例题 3.3 CF802L Send the Fool Further! (hard)
警示后人:这题在 CF 上的题号是 802J3,但洛谷上对应的是 CF802L。
题意
给一棵带权树,从 \(1\) 号点开始随机游走,每次等概率走向一个相邻节点,到达叶子后停止,求经过边权总和的期望。
做法
设 \(f_u\) 表示当前在节点 \(u\),直到随机游走结束还要经过的期望边权总和。
对于叶子节点,有 \(f_u=0\)。
对于非叶子节点 \(u\):
这个转移既依赖儿子又依赖父亲,显然不能直接树形 dp。
考虑写成 \(f_u=k_uf_{fa_u}+b_u\)。
假设对于 \(u\) 的每个儿子 \(v\),已经有 \(f_v=k_vf_u+b_v\),代入原式:
移项:
所以:
这样从叶子开始,自底向上就能求出所有 \(k_u,b_u\)。
对于根节点 \(1\),因为没有父亲,直接得到:
这就是答案,总复杂度为 \(O(n)\)。
四、多维状态随机游走
如果随机游走者不止一个,只记录一个点就不够了。
比如两个人分别在 \(u,v\),那就把它们合成一个状态 \((u,v)\)。原来只有 \(n\) 个状态,现在直接变成 \(n^2\) 个。
1. 双人随机游走
例题 4.1 CF113D Museum
题意
给一张无向连通图,两个人分别从 \(a,b\) 出发。
每一秒,对于位于节点 \(i\) 的人,有 \(p_i\) 的概率原地不动,否则等概率走向一个相邻节点。两个人同时行动。
当两个人出现在同一个节点时停止,求最终在每个节点相遇的概率。
注意,就算两个人同时沿同一条边反向移动,也不会在边上相遇。
做法
设 \(f_{u,v,k}\) 表示两个人当前分别在节点 \(u,v\),最后在节点 \(k\) 相遇的概率。
如果已经相遇,也就是 \(u=v\),那么 \(f_{u,u,k}=[u=k]\)。
接下来考虑 \(u\neq v\)。
一秒以后,两个人的行动有四种情况:
- 两个人都不动,概率是 \(p_up_v\)。
- 第一个人走到相邻节点 \(x\),第二个人不动,概率是 \(\frac{1-p_u}{d_u}p_v\)。
- 第一个人不动,第二个人走到相邻节点 \(y\),概率是 \(p_u\frac{1-p_v}{d_v}\)。
- 两个人都移动,分别走到 \(x,y\),概率是 \(\frac{(1-p_u)(1-p_v)}{d_ud_v}\)。
所以:
移项以后:
这样就得到了一个关于 \(n^2\) 个状态的线性方程组。
对于每一个最终相遇点 \(k\),左边的系数矩阵完全一样,只有边界条件不同,所以可以在增广矩阵右边同时放 \(n\) 列,一次高斯消元把所有答案一起求出来。
初始状态是 \((x,y)\),所以最后输出 \(f_{x,y,1},f_{x,y,2},\dots,f_{x,y,n}\)。
五、结语
写到这里,我突然觉得随机游走这个名字还挺贴切。
很多时候我们确实不知道下一步会走到哪。可能往前,可能绕路,也可能折腾半天又回到原点。站在当下看,很容易觉得前面都白走了。
但过一段时间再回头,有些绕过的路至少让你知道哪里走不通,也让你碰见了一些原本不会遇到的东西。最后到了哪里,往往也不是一开始就计划好的。
所以现在再看,走弯路这件事其实没那么可怕。
一直不走,才是真的哪都到不了。

 浙公网安备 33010602011771号