单目相机 MATLAB 参数标定详解
在计算机视觉、机器人导航、三维重建等应用中,相机标定是获取精确图像信息的关键第一步。通过标定,我们可以获得相机的内参矩阵(如焦距、主点坐标)和畸变系数(如径向畸变、切向畸变),从而对图像进行校正,并实现从像素坐标到真实世界坐标的准确映射。
本文将详细介绍如何使用 MATLAB 2025b 中自带的 Camera Calibrator App 对单目相机进行参数标定,涵盖从准备标定图像到导出标定结果的完整流程。
一、准备工作
1. 标定板选择
推荐使用标准的 棋盘格标定板(Checkerboard),因其角点特征清晰、易于自动检测。需提前测量并记录:
- 棋盘格横向格数(如 9)
- 纵向格数(如 6)
- 每个方格的实际物理尺寸(如 25 mm)
⚠️ 注意:格子数量指的是“内角点”数量,而非方格总数。例如,一个 10×7 的棋盘有 9×6 个内角点。
2. 图像采集要求
- 采集 15~30 张不同角度、不同距离的标定板图像;
- 确保标定板在图像中覆盖大部分区域,且尽量出现在图像边缘;
- 避免模糊、反光或遮挡;
- 建议在固定光照条件下拍摄,以减少噪声干扰。
二、MATLAB 标定步骤
步骤 1:启动 Camera Calibrator 工具
打开 MATLAB 2025b,依次点击顶部菜单栏:
App → Image Processing and Computer Vision → Camera Calibrator
即可进入相机标定界面。
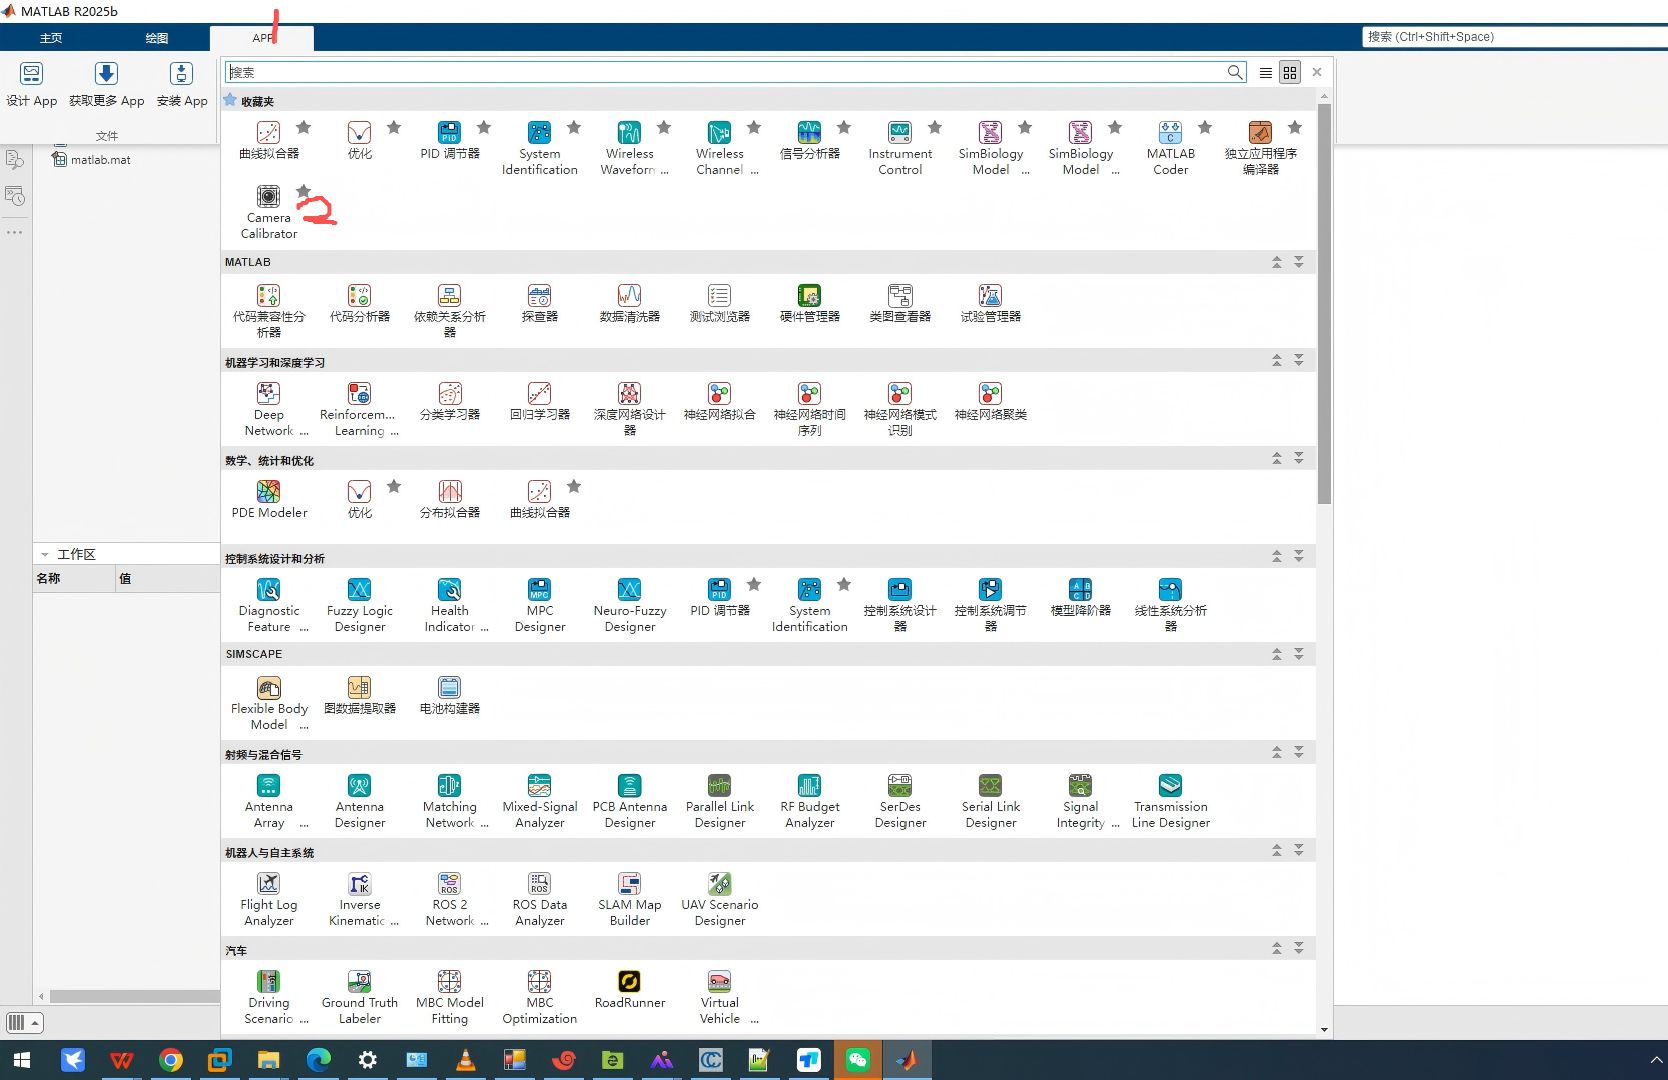
2. 进入 Camera Calibrator
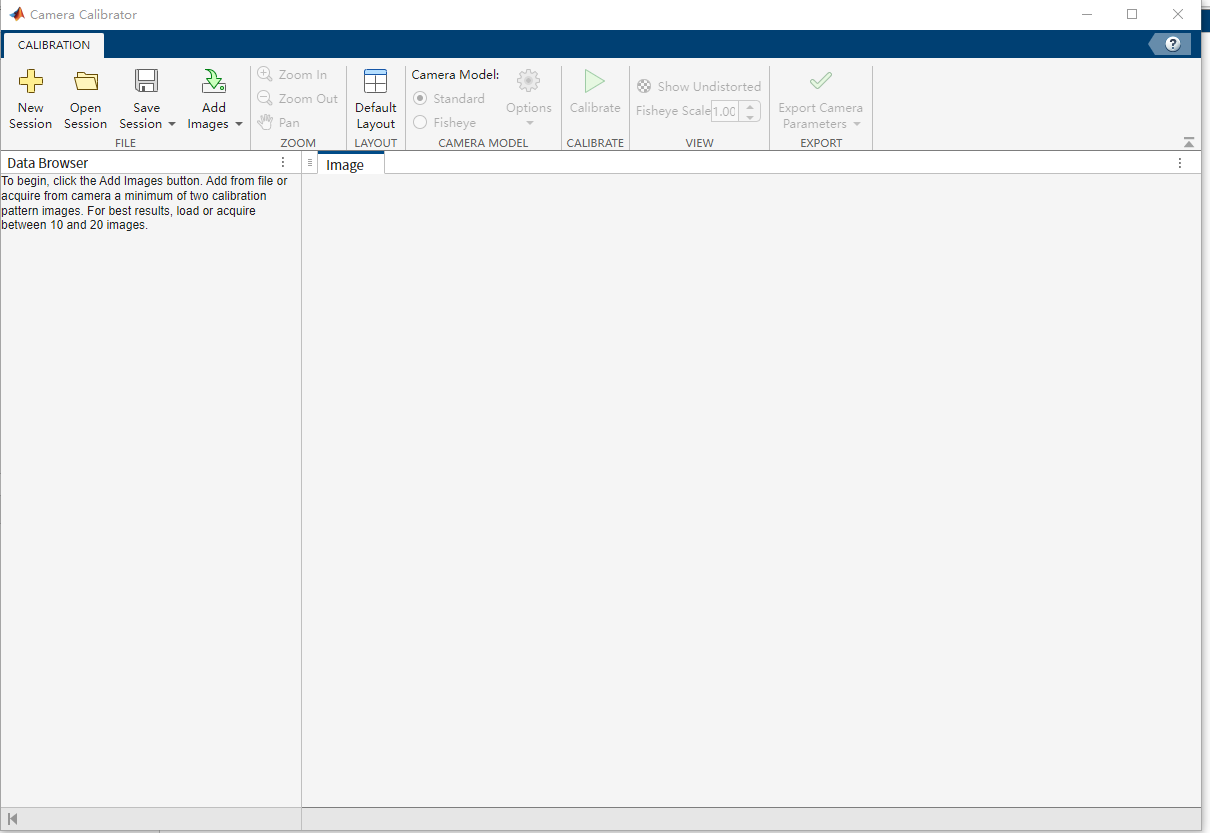
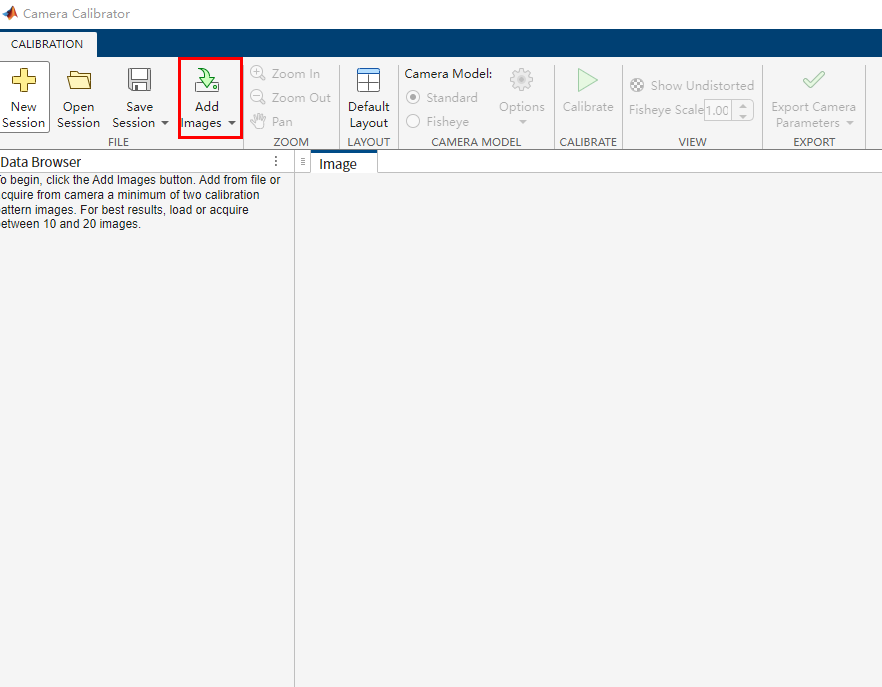
步骤 2:导入标定图像
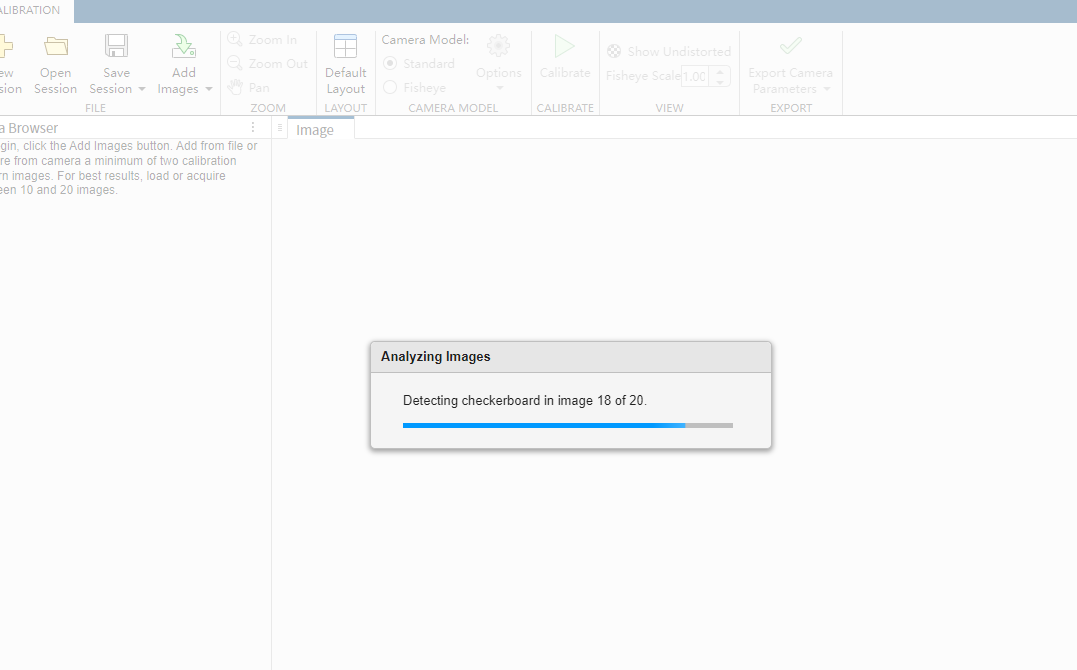
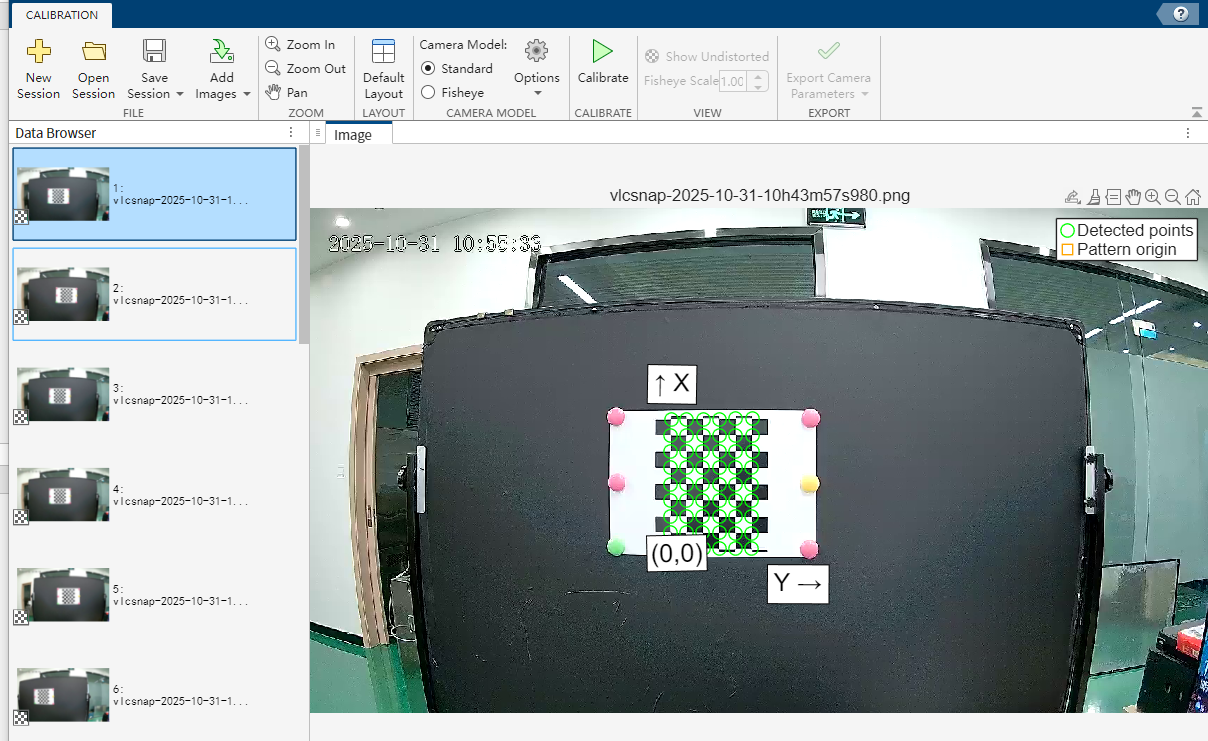
点击 “Add Images” 按钮,选择已准备好的标定图像文件夹。
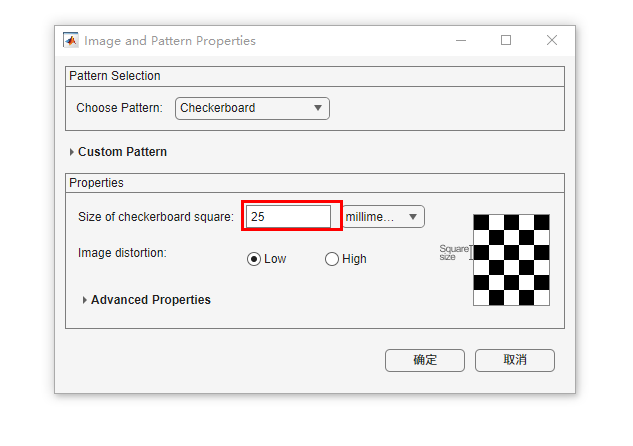
系统会弹出对话框,要求输入棋盘格参数:
系统会弹出对话框,要求输入棋盘格参数:
- Number of squares (width):横向内角点数(如 9)
- Number of squares (height):纵向内角点数(如 6)
- Square size:方格边长(单位:毫米或米,需统一)
✅ 建议单位使用 米(m),便于后续与雷达、IMU 等传感器单位对齐。
若部分图像无法检测到完整棋盘格,MATLAB 会自动跳过并提示,可手动剔除低质量图像。
步骤 3:配置标定选项(可选但重要)
参数根据你的真实的标定板修改为正确的参数
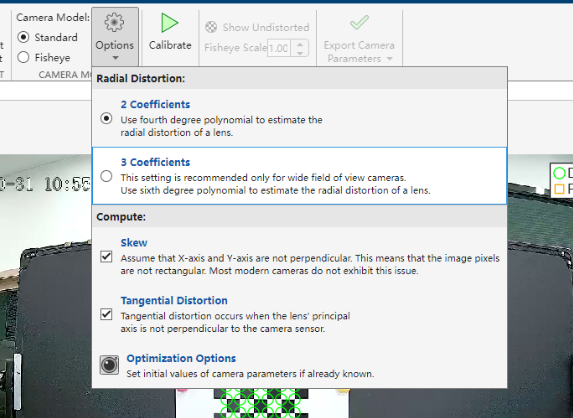
点击 “Calibration Options -> Radial Distortion(径向畸变)”,可调整以下参数:
这是镜头最常见的畸变类型,主要由透镜曲率引起,表现为图像中心与边缘之间的非线性拉伸或压缩。
- 2 Coefficients:推荐用于普通相机,适用于大多数镜头;
- 3 Coefficients:仅推荐用于大视场角镜头(如鱼眼镜头)
- Skew:通常勾选 (现代相机传感器像素正交), 描述图像坐标系中 X 轴与 Y 轴是否垂直
- Tangential Distortion:绝大多数情况建议勾选,因为即使是高质量相机也可能存在微小装配误差。
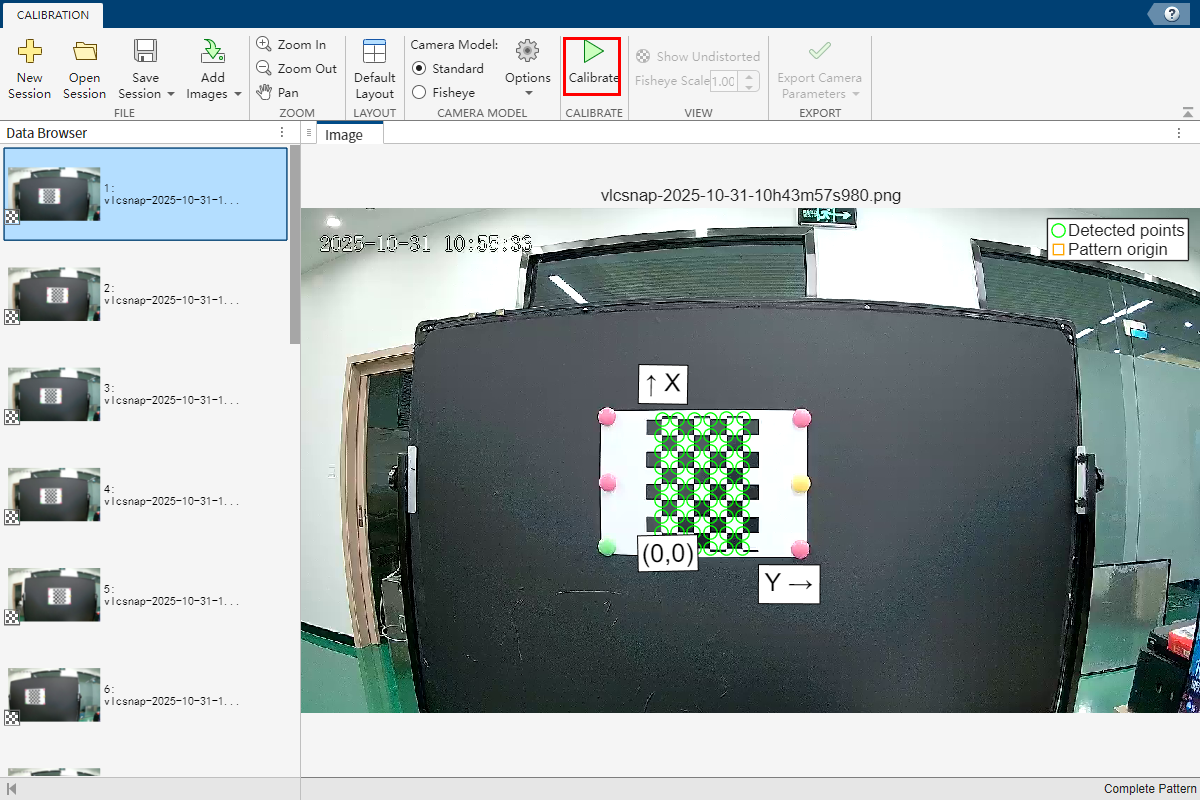
步骤 4:执行标定
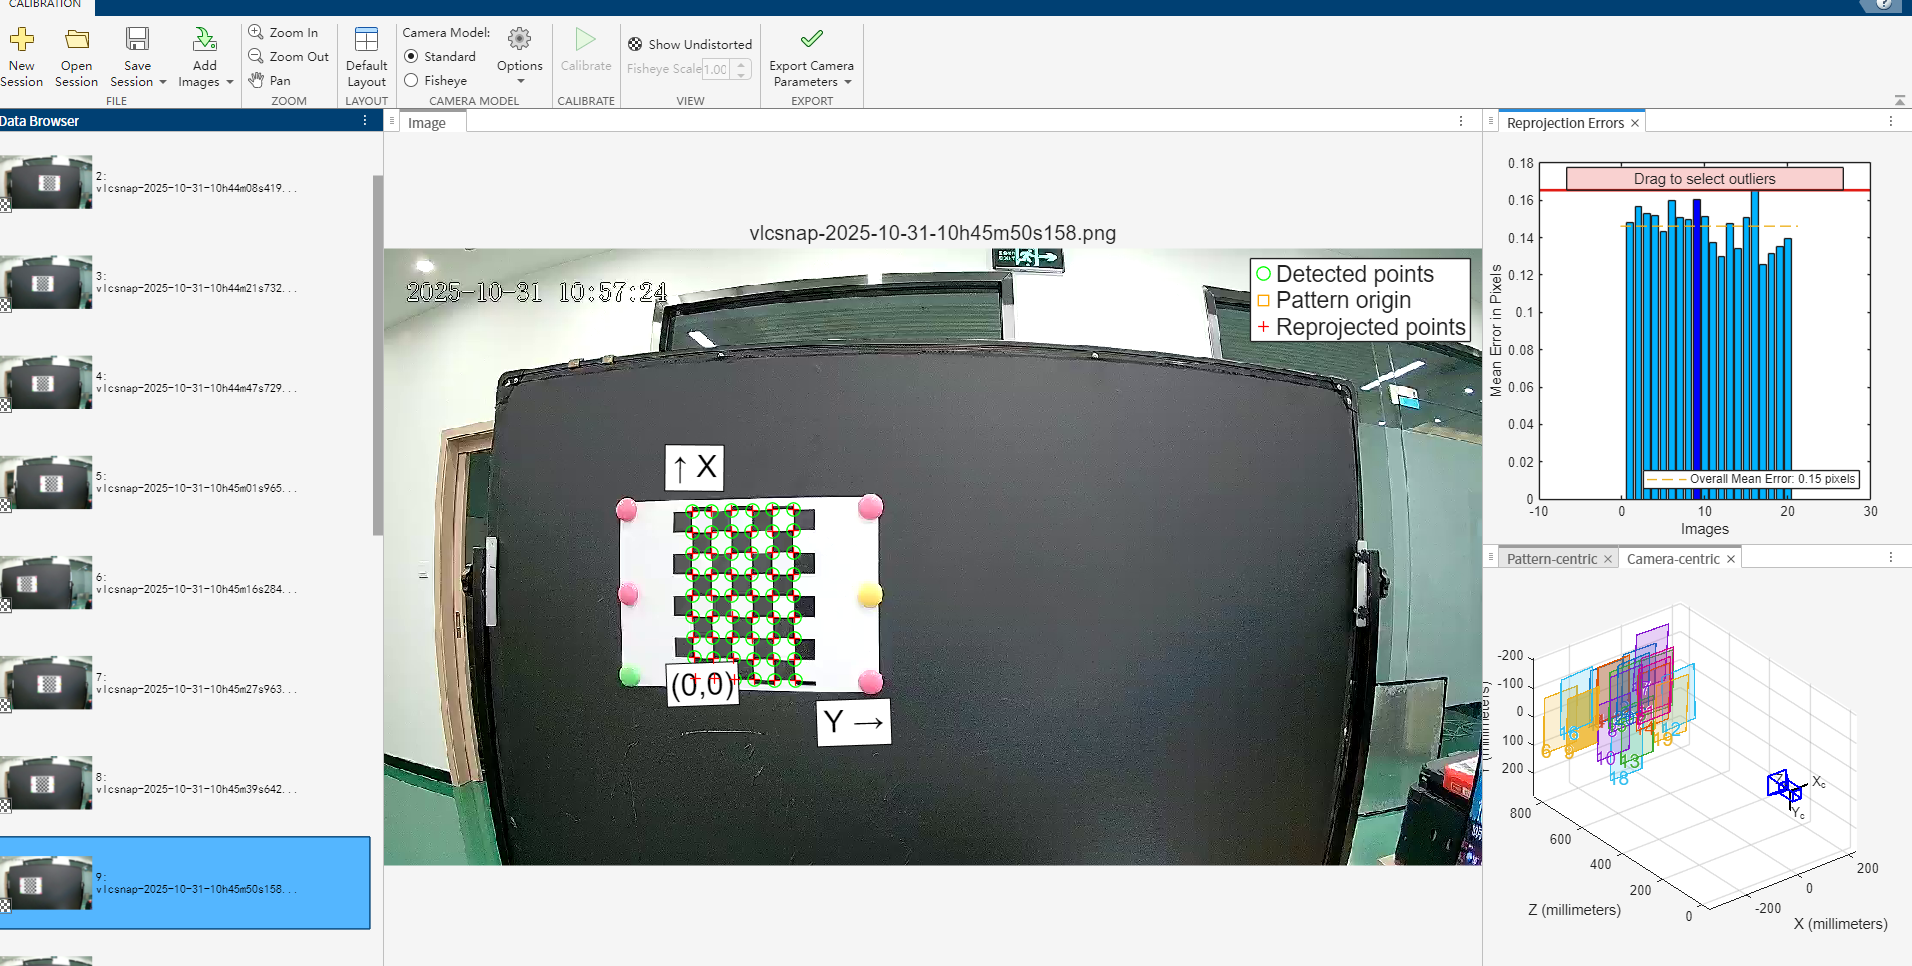
点击 “Calibrate” 按钮,MATLAB 将自动计算相机内参和畸变参数,并显示重投影误差(Reprojection Errors)。
理想情况下,平均误差应小于 0.5 像素。若误差过大,需检查图像质量或补充更多视角。
理想情况下,平均误差应小于 0.5 像素。若误差过大,需检查图像质量或补充更多视角。
步骤 5:可视化与验证
- 查看 “Reprojection Errors” 图表,识别异常图像;
- 使用 “Show Undistorted” 功能预览去畸变后的图像效果;
- 可导出标定报告(PDF)用于存档。
步骤 6:导出标定参数
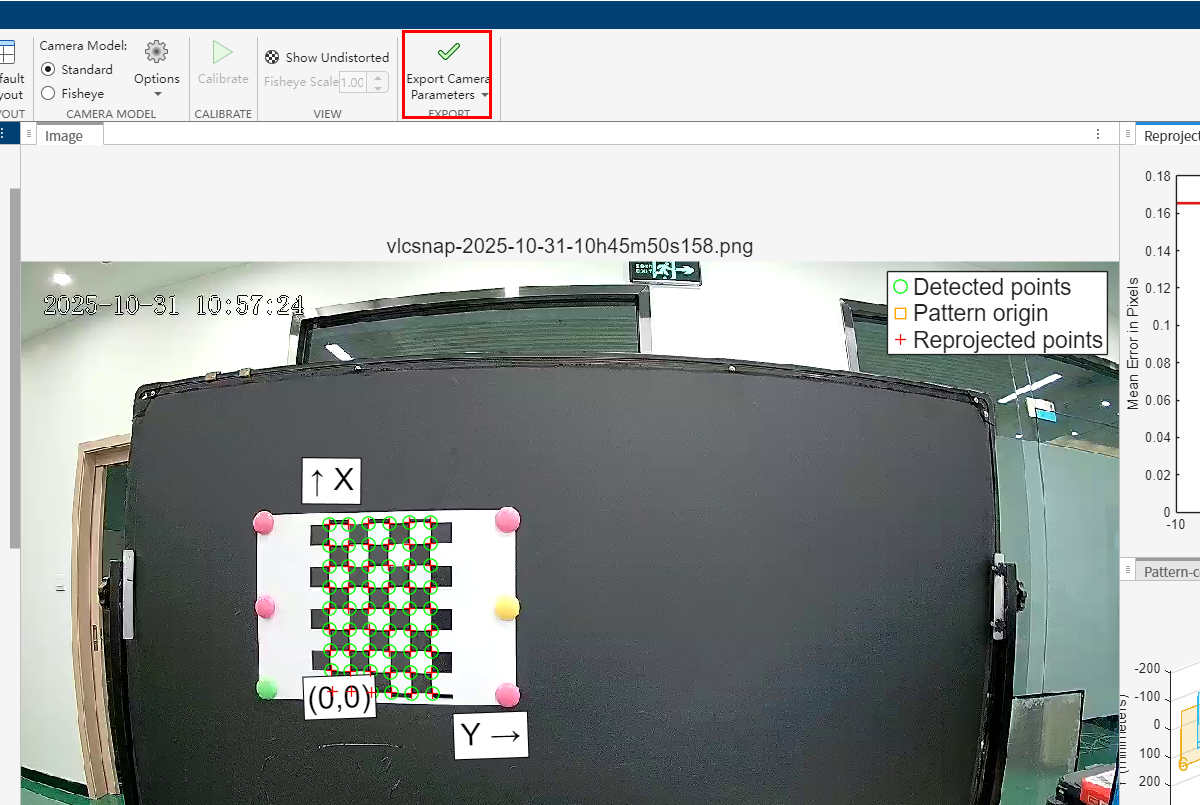
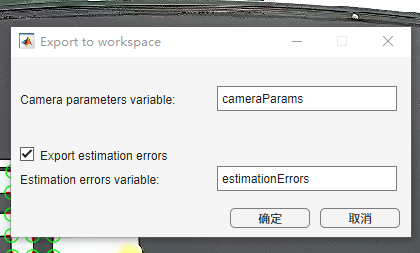
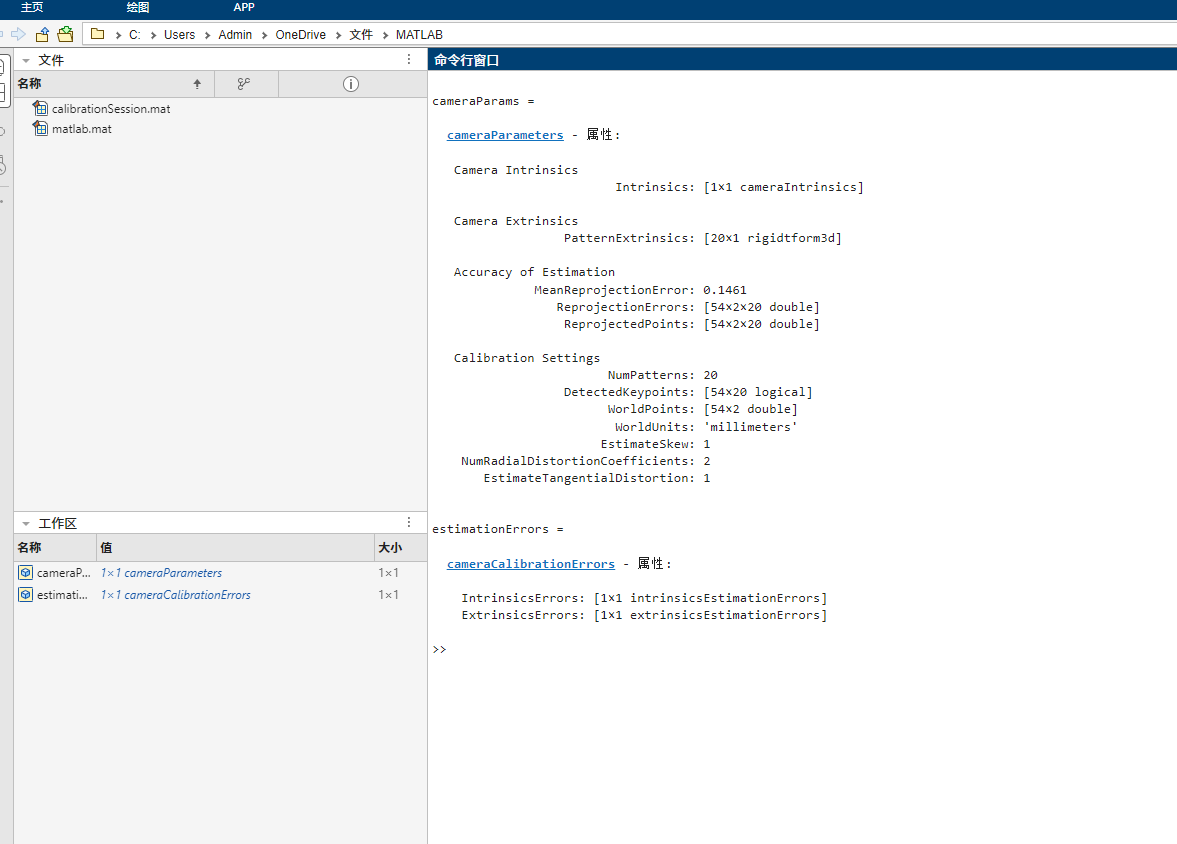
点击 “Export Camera Parameters”,将结果保存为
该对象包含以下关键属性:
cameraParams 对象(cameraParameters 类型)。该对象包含以下关键属性:
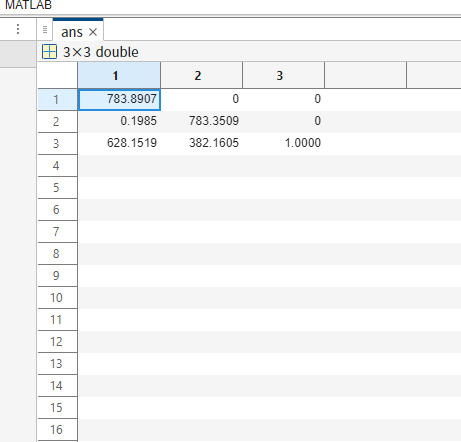
7.读取参数
cameraParams.IntrinsicMatrix;
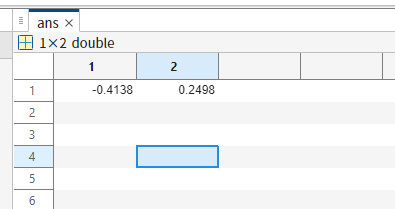
cameraParams.RadialDistortion;
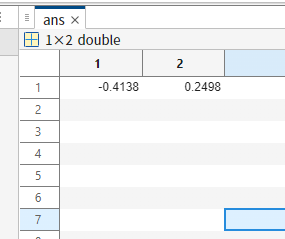
cameraParams.TangentialDistortion;
三、常见问题与建议
表格
| 问题 | 原因 | 解决方案 |
|---|---|---|
| 无法检测棋盘格 | 光照不足、模糊、角度过大 | 重新拍摄,确保清晰且正面 |
| 重投影误差高 | 图像数量少、分布不均 | 增加多角度图像,覆盖图像四角 |
| 标定结果不稳定 | 标定板尺寸输入错误 | 仔细核对方格物理尺寸 |
| 去畸变后图像裁剪严重 | 畸变过大或视场角广 | 考虑使用鱼眼模型(需用 fisheyeCalibrator) |
结语
相机标定虽为基础步骤,却是精度保障的基石。借助 MATLAB 强大的工具箱,我们能高效、可靠地完成这一过程。建议将标定参数妥善保存,并定期对同一相机重新标定(尤其在环境温度变化大或镜头被触碰后)。

 浙公网安备 33010602011771号